快速导读:本文提出 WorldEcho 基准诊断动作条件世界模型在 off-expert 动作下的跟随失败,并提出 WorldSync 训练方案从分布覆盖、表征接地和干预效应对齐三方面提升动作跟随能力。
动作条件世界模型(AC-WM)作为学习式模拟器,被广泛用于机器人策略的评估与改进。其核心假设是:给定当前观测和动作,模型生成的未来视频能忠实反映该动作的真实后果。然而,这一假设在现有文献中很少被严格检验。本文作者指出,现有 AC-WM 基准几乎全部基于专家演示数据,评估的是模型在分布内动作上的表现,而策略改进过程中恰恰需要模型对偏离专家分布的动作做出可靠预测。
针对这一评估盲区,本文提出 WorldEcho 基准和 WorldSync 训练方案。WorldEcho 通过五类互补的动作查询——包括演示动作和四类 off-expert 动作——联合评估视觉完整性和 SE(3) 末端执行器轨迹对齐。WorldSync 则从动作覆盖扩展、表征接地和干预效应对齐三个维度联合训练 AC-WM。在 50 个 RoboTwin 任务上的诊断实验揭示了专家训练模型的系统性失败,而 WorldSync 在仿真和真实机器人策略改进实验中均展现出显著优势。
英文题目:Do Robotic World Models Really Follow Actions? Diagnosing and Aligning Action-Conditioned Generation for Policy Learning
论文出处:arXiv 每日论文精选 · arXiv:2608.24885
原始论文:PDF / 论文页面
这篇论文解决什么问题?
AC-WM 的典型工作流程是:给定当前视觉观测、语言指令和动作序列,模型生成未来视频,策略在该视频上评估候选动作或进行改进。这一范式的有效性完全依赖于一个未经验证的假设——生成未来能忠实反映任意有效动作。如果模型在 off-expert 动作下生成视觉上合理但动作不一致的未来,策略改进就会被误导。
现有基准主要评估感知质量(如 FVD)、语义质量或下游可执行性。最接近的评估工作 MiraBench 使用失败诱导扰动评估动作条件可靠性,但缺乏对连续 SE(3) 末端执行器轨迹对齐的评估。WorldArena 提供了视觉质量评估方法参考,但同样未触及动作跟随的核心问题。
本文作者通过初步实验发现,专家训练的 AC-WM 在 off-expert 动作下存在两种特征性失败模式:视觉崩溃(生成画面退化或与场景脱节)和动作不一致(生成画面看似合理但末端执行器轨迹与给定动作不符)。这两种失败模式在现有基准下均无法被有效检测,因为现有基准的动作查询几乎全部来自专家分布。
核心创新
- 提出 WorldEcho 基准,跨越演示动作和四类互补 off-expert 动作查询,联合评估视觉完整性和 SE(3) 末端执行器轨迹对齐
- 识别专家训练 AC-WM 在 off-expert 动作下的两种特征性失败:视觉崩溃和动作不一致
- 提出 WorldSync 训练方案,从分布覆盖、表征接地和干预效应对齐三个互补维度强化动作条件生成
- 引入 Action-Forcing Expert(AFE),从中间视频表征解码未来机器人 SE(3) 轨迹,实现特征级动态接地
- 引入 Intervention-Effect(IE)监督,对齐共享观测下不同动作干预的预测变化与真实未来变化
方法概览
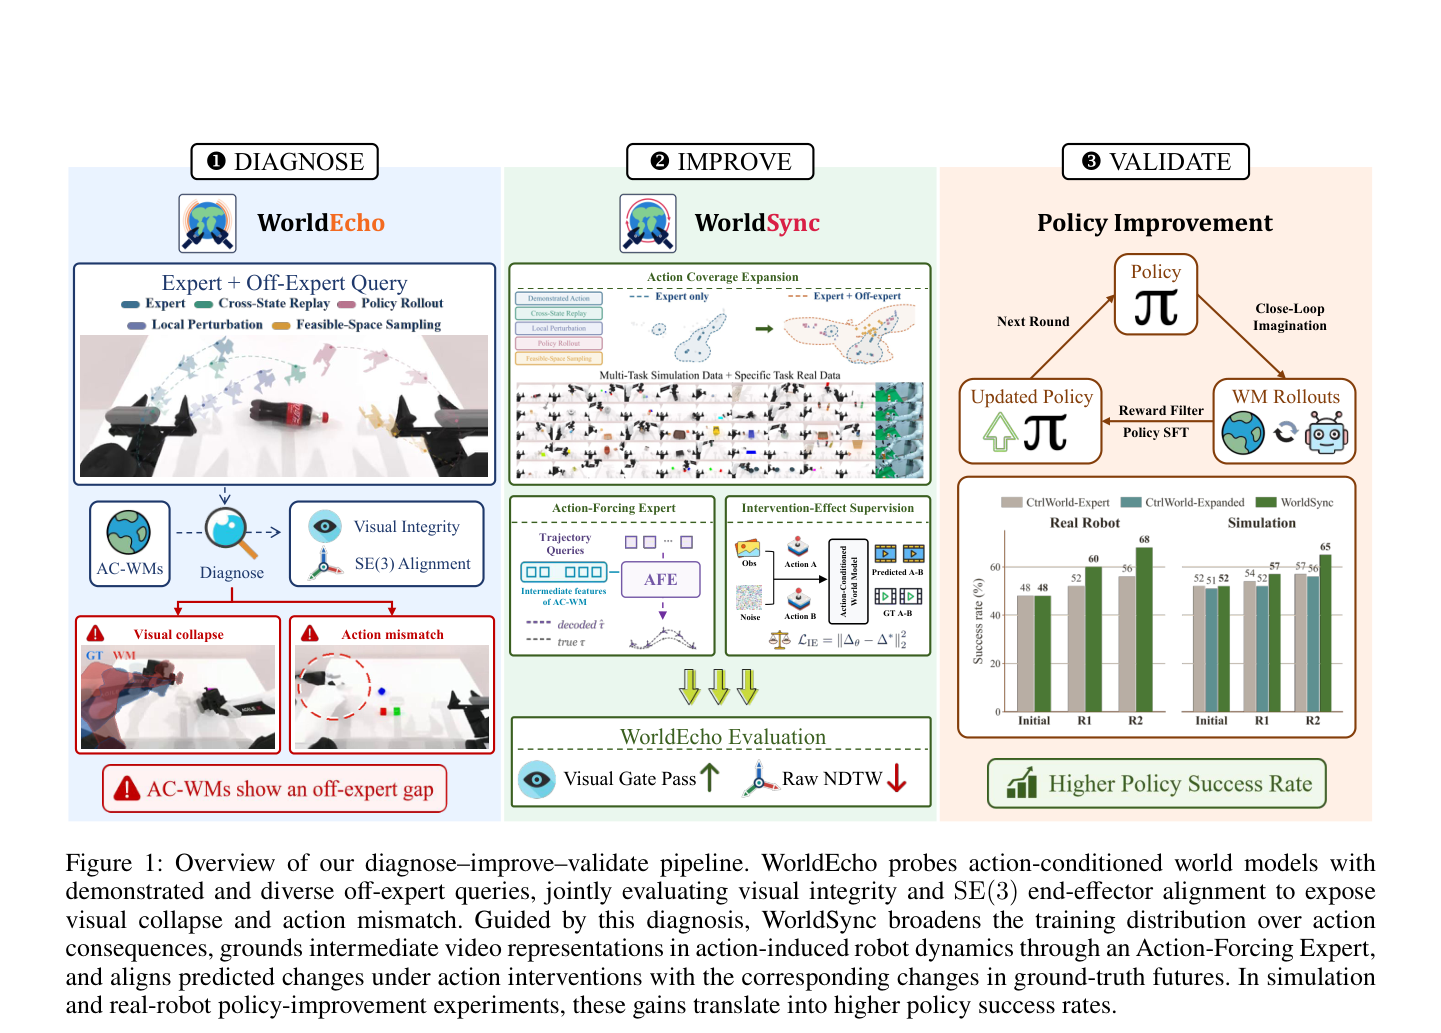
WorldEcho 通过五类动作查询(Demonstrated Action、Cross-State Replay、Local Perturbation、Policy Rollout、Feasible-Space Sampling)评估视觉完整性与 SE(3) 轨迹对齐;WorldSync 通过动作覆盖扩展、Action-Forcing Expert(AFE)和 Intervention-Effect(IE)监督三个互补目标联合训练 AC-WM。
- WorldEcho 基准设计:五类动作查询包括 Demonstrated Action(分布内基线)、Cross-State Replay(跨状态重放)、Local Perturbation(局部扰动)、Policy Rollout(策略滚动)和 Feasible-Space Sampling(可行空间采样),覆盖从轻微偏离到大幅偏离专家分布的动作空间。
- 评估指标:integrity-gated error 将视觉无效 rollout 赋予固定惩罚 κ,有效 rollout 使用 NDTW 度量 SE(3) 轨迹对齐;同时报告 raw NDTW 和视觉通过率以分离两种失败模式。
- WorldSync 的动作覆盖扩展:统一多样化仿真专家轨迹、off-expert 轨迹和目标域真实机器人演示,在共享 SE(3) 末端执行器动作空间中联合训练,扩大模型对动作后果的分布覆盖。
- Action-Forcing Expert(AFE):从 AC-WM 的中间视频表征解码未来机器人 SE(3) 轨迹,实现特征级动态接地,迫使中间表征编码动作诱导的机器人运动信息。
- Intervention-Effect(IE)监督:在共享观测下施加不同动作干预,对齐模型预测的未来变化与真实未来变化,直接强化动作对生成结果的因果效应。
- 联合优化:动作覆盖扩展、AFE 和 IE 监督三个目标在 flow matching 框架下联合优化,而非分阶段训练。
逐图理解论文
失败案例
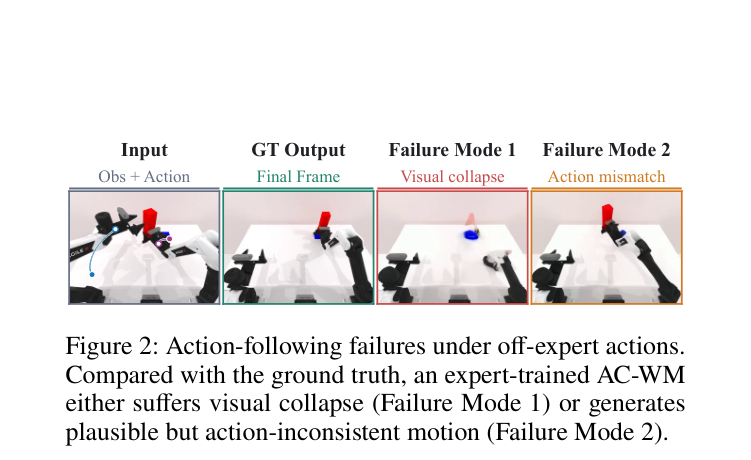
该图展示了 off-expert 动作下两种失败模式的具体示例:视觉崩溃(生成画面退化)和动作不一致(画面合理但轨迹不符)。对比 ground truth 与模型生成结果,可直观理解专家训练 AC-WM 的跟随失败。
研究缺口
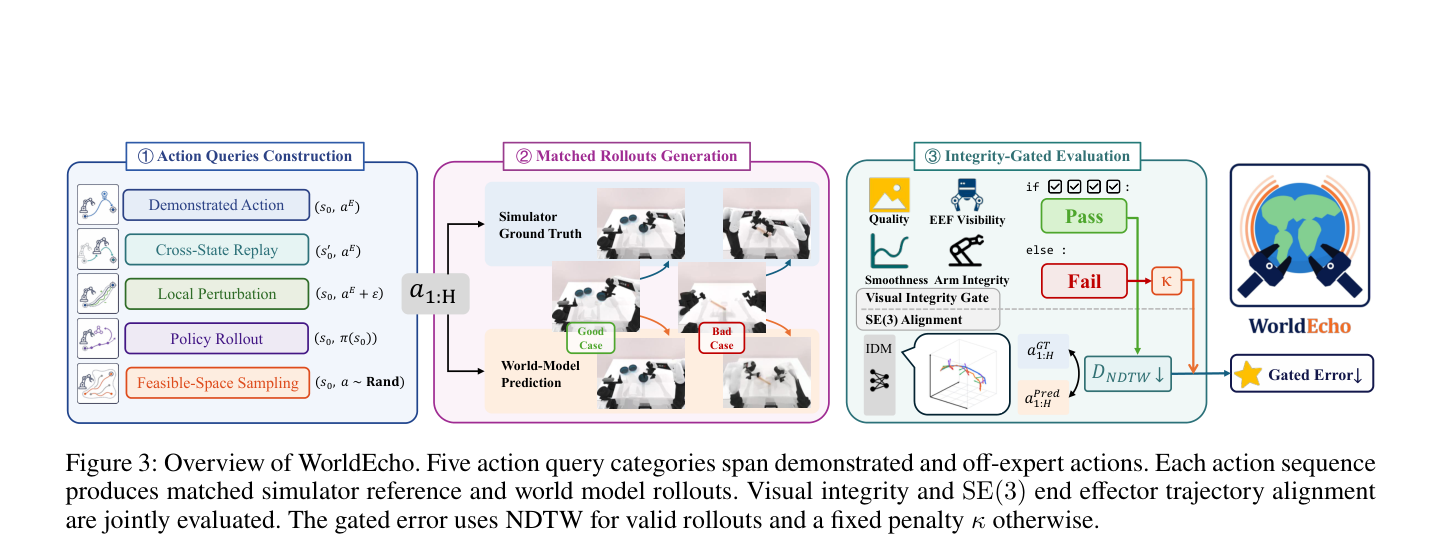
该图展示了 WorldEcho 的五类动作查询和评估流程:每类查询产生匹配的仿真器参考和世界模型 rollout,联合评估视觉完整性和 SE(3) 轨迹对齐。注意 gated error 的设计——视觉无效 rollout 赋予固定惩罚 κ。
诊断与验证
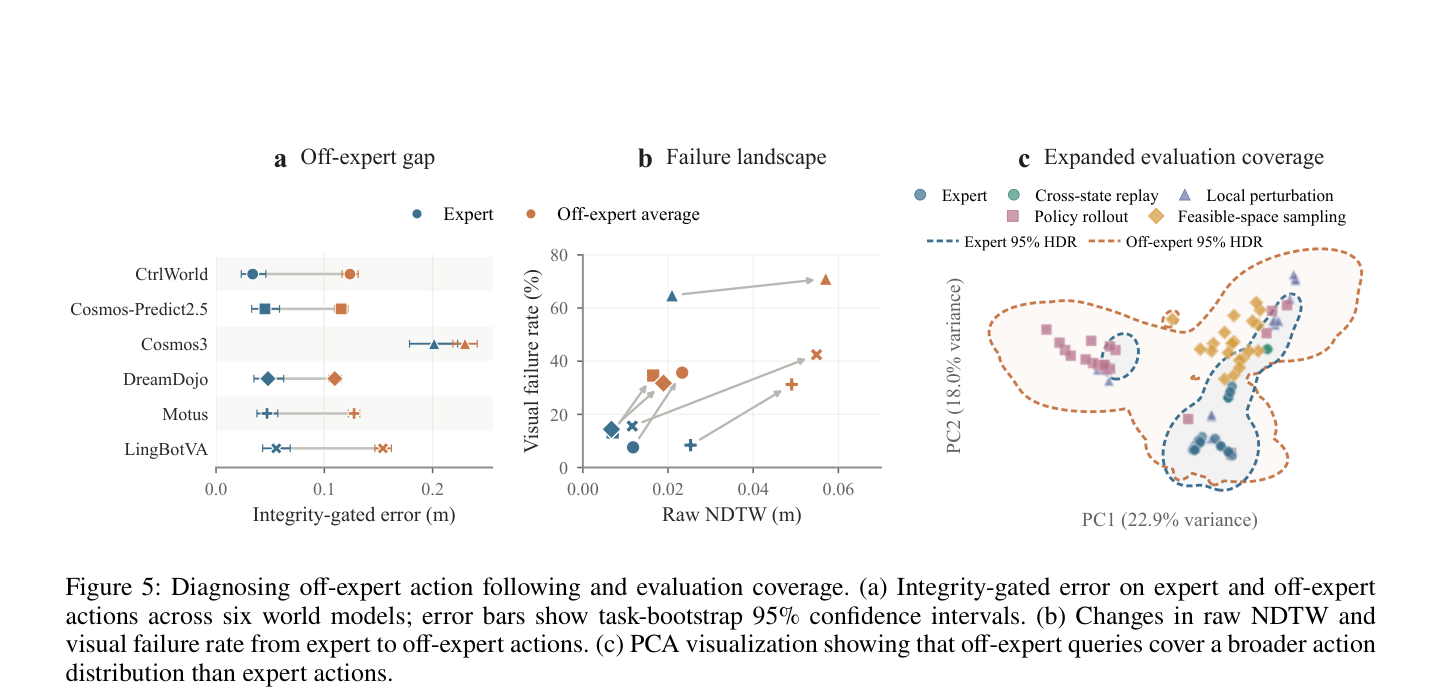
该图展示了诊断结果:六个模型在 off-expert 动作下 integrity-gated error 显著增加,raw NDTW 和视觉失败率同步恶化,PCA 显示 off-expert 查询覆盖更广的动作分布。此图是论文核心论点的直接证据。
结论与意义
该图展示了 diagnose–improve–validate 的整体工作流:WorldEcho 用演示动作和 off-expert 动作查询探测 AC-WM,WorldSync 针对诊断出的视觉和动作对齐错误进行训练,下游策略改进验证模型效用。观察此图可快速把握论文的三阶段逻辑结构。
实验如何设计?
- 诊断实验:在 50 个 RoboTwin 双机械臂操作任务上,使用 WorldEcho 协议评估六个基线世界模型(CtrlWorld、Cosmos-Predict2.5、Cosmos3、DreamDojo、Motus、LingBotVA)的动作跟随性能。
- 主对比实验:在相同 50 个任务上对比 WorldSync 与六个基线模型,基线使用 20k updates 专家演示 + 40k updates 扩展动作覆盖,WorldSync 使用 60k updates。
- 消融实验:在四个 RoboTwin 任务上分离动作覆盖扩展、IE 监督和 AFE 的贡献,结果在八个公共 checkpoint 上平均。
- 策略改进实验:在 RoboTwin bin-dumping 任务和真实机器人 stacking-cups 任务上进行两轮策略改进,验证 WorldSync 作为模拟器的下游效用。
关键结果与论文证据
- 六个专家训练模型在 off-expert 查询上 integrity-gated error 增加 0.029–0.099 m,raw NDTW 增加 0.010–0.043 m,视觉失败率增加 6.3–28.1 个百分点(第 7 页),证实 off-expert 动作下存在系统性跟随失败。
- WorldSync 在 50 个 RoboTwin 任务上取得最低 integrity-gated error 0.0661 和最高 visual pass rate 84.51%(第 8 页),在视觉完整性与轨迹对齐的平衡上优于所有基线。
- Cosmos-Predict2.5 的 raw NDTW(0.013)低于 WorldSync(0.022),说明 WorldSync 的优势在于视觉完整性与轨迹对齐的平衡,而非单一指标的全面领先(第 8 页)。
- 消融实验中 IE 监督将 raw NDTW 从 0.0258 降至 0.0170,是轨迹对齐的主要驱动因素;完整 WorldSync 取得最佳 gated error 0.0695(第 8 页)。
- AFE 单独使用时未改善动作指标,仅在结合 IE 时条件性地改善视觉有效性与动作一致性的平衡(第 8 页)。
- RoboTwin bin-dumping 任务中 WorldSync 策略成功率从 51–52% 提升至 65%,比 CtrlWorld 高 8–9 个百分点(第 7 页)。
- 真实机器人 stacking-cups 任务中 WorldSync 策略成功率从 48% 提升至 68%,CtrlWorld 仅提升至 56%(第 8 页),验证了仿真诊断结论向真实场景的迁移。
- PCA 可视化显示 off-expert 查询覆盖的动作分布远宽于专家动作(第 8 页),说明 WorldEcho 的评估覆盖确实触及了现有基准未覆盖的区域。
阅读时需要注意
- WorldEcho 虽大幅扩展评估覆盖,但全面探测长时程交互、多样化具身和开放世界环境仍是领域共同挑战。
- AFE 单独使用时未改善动作指标,仅在结合 IE 时条件性地改善视觉有效性与动作一致性的平衡,说明 AFE 的贡献依赖于与 IE 的协同。
- Expanded Action Coverage 对视觉完整性的影响因 backbone 而异:三个 backbone 视觉通过率提升,两个几乎不变,一个下降,说明动作覆盖扩展的效果不具有普适性。
关联工作
- MiraBench 是最接近的评估工作,用失败诱导扰动评估动作条件可靠性,但缺乏连续 SE(3) 轨迹对齐评估,本文的 WorldEcho 填补了这一空白。
- WorldArena 评估具身世界模型的感知与功能效用,为 WorldEcho 的视觉质量评估提供了方法参考。
- VLAW 是策略改进协议的基础,本文的策略改进实验沿用其两轮迭代改进框架。
- RoboTwin 作为双机械臂操作仿真基准,提供了 50 个任务的标准评估平台和 SE(3) 末端执行器轨迹的真值。