快速导读:丰田欧洲把检测器提示的 SAM2 跟踪写成生命周期记忆完整性问题,用 CTI、ACM、MGG 和可选 SASP 分别处理开轨、再识别、交互漂移与注意力成本;DanceTrack 验证集消融相对基线约 +10.5 HOTA、+17.4 AssA、身份切换降约 96%。预印本,无独立代码,待核验。
检测器提示的 SAM2 多目标跟踪,常常不是框不够准,而是对象记忆在错误时刻被写坏。Grégoire Francisco、Alessandro D’Amico、Samuele Costantini、Gianpiero Francesca 与 Lorenzo Garattoni 来自丰田欧洲(Toyota Motor Europe)。他们的 LiAM-SAM 把跟踪写成生命周期记忆完整性问题:开轨时管住什么能进记忆,交互时保护记忆不被渗血和换 ID,重现时保留可靠长期参考。论文是 arXiv:2609.28078,2026-09-23 v1 预印本,尚未同行评审。
方法由 Contrastive Track Initialization(CTI)、Adaptive Context Memory(ACM)、Motion- and Geometry-Grounded correction(MGG)和可选的 Similarity-Aware Spatial Pruning(SASP)组成。跟踪规则固定、SAM2.1-large 不微调,检测器用 RF-DETR-L 或对齐用的 YOLOX。DanceTrack 验证消融相对基线约 +10.5 HOTA、+17.4 AssA、身份切换约降 96%;测试集相对同一检测器+SAM2 基线的增益更大。全文未见独立代码仓库,开源状态待核验。
英文题目:LiAM-SAM: Lifecycle-Aware Memory for Robust SAM2-Based MOT
论文出处:arXiv 每日论文精选 · arXiv:2609.28078
原始论文:PDF / 论文页面
这篇论文解决什么问题?
多目标跟踪要在时间上保持同一物体同一身份。分割式跟踪借 SAM2 提高定位,但在舞蹈、球类、驾驶这类拥挤交互里,重叠、遮挡、离场再入场会放大身份错误。
作者把失败归到生命周期三段:开轨时宽松检测容易造出重复轨迹或子物体;交互传播时近距接触会污染对象记忆,造成漂移、掩码渗血和换 ID;重现时短期记忆过期,再识别不可靠。坏记忆会继续写进后续帧。
先前工作往往只覆盖其中一段。运动关联跟踪没有显式分割记忆;注意力跟踪缺少严重重叠时的防腐;SAM2 系方法强化掩码或长时记忆,却缺少覆盖全过程的在线自治策展。MOT 不能像交互分割那样人工点选记忆。
核心创新
- 把 SAM2 多目标跟踪形式化为生命周期记忆完整性:开轨、交互传播、重现三段分别设闸。
- CTI、ACM、MGG 分别管住出生准入、长期参考策展和运动/深度校正,模块可叠加。
- 可选 SASP 按掩码与共享相似度保留记忆 token,换取运行效率。
方法概览
每帧用检测器与 SAM2 得到框和掩码,匈牙利匹配后进入 LiAM。CTI 对未匹配检测框加负点提示并检查掩码与已跟踪区域的重叠比例,抑制重复/假/子物体开轨。ACM 用无时间编码的可靠多样参考替换 SAM2 原始静态参考,解码时与短期记忆一同被查询。MGG 对强重叠做运动接地的遮挡仲裁,对中等重叠做深度引导的渗血校正并立刻重编码记忆。可选 SASP 在交叉注意力前剪掉不相关空间 token。系统检测器无关;跟踪模块本身不训练,使用预训练 SAM2.1-large。
- 每帧输入图像 It。检测器给出检测框,SAM2 在记忆条件下解码掩码。传播轨迹与检测用匈牙利算法、以 1−IoU 为代价匹配。未匹配检测进入开轨分支,已匹配轨迹进入传播与校正。
- CTI 保持较高检测召回,另加对比准入。未匹配框 B 先经置信度与遮挡预过滤;若与已跟踪掩码相交,则从相交区域取代表点作为负点提示,连同正框提示送入 SAM2。随后计算候选掩码被已跟踪并集覆盖的比例 δ,过高则拒绝,用来压重复开轨和子物体。
- ACM 保留 SAM2 最近 K 帧短期记忆,但把原来的单帧静态参考换成无时间编码、可更新的可靠参考库。只有外观可靠、并按多样性日程晋升的观测才写入。解码时查询同时看短期记忆与 ACM,尤其在短期记忆缺失或被交互污染时支撑再识别。
- MGG 分两支。强重叠时,用卡尔曼状态的马氏距离看短时轨迹是否可分:像重复假设则抑制混淆者并阻止污染写入记忆,连续两帧对同一对象被标为混淆者则终止轨迹。中等重叠时,用 RGB 单目深度在支撑区与重叠连通域上比深度区间覆盖 γ;证据够强才把渗血像素改回并立刻按校正掩码重编码记忆。
- 可选 SASP 在交叉注意力前剪 token:保留对象掩码上的位置,以及在共享图像嵌入里余弦相似较高的位置,后者常对应潜在混淆者。作者报告约可减半延迟并保持大部分精度。整体流程见补充材料 Algorithm 1。
逐图理解论文
生命周期三段
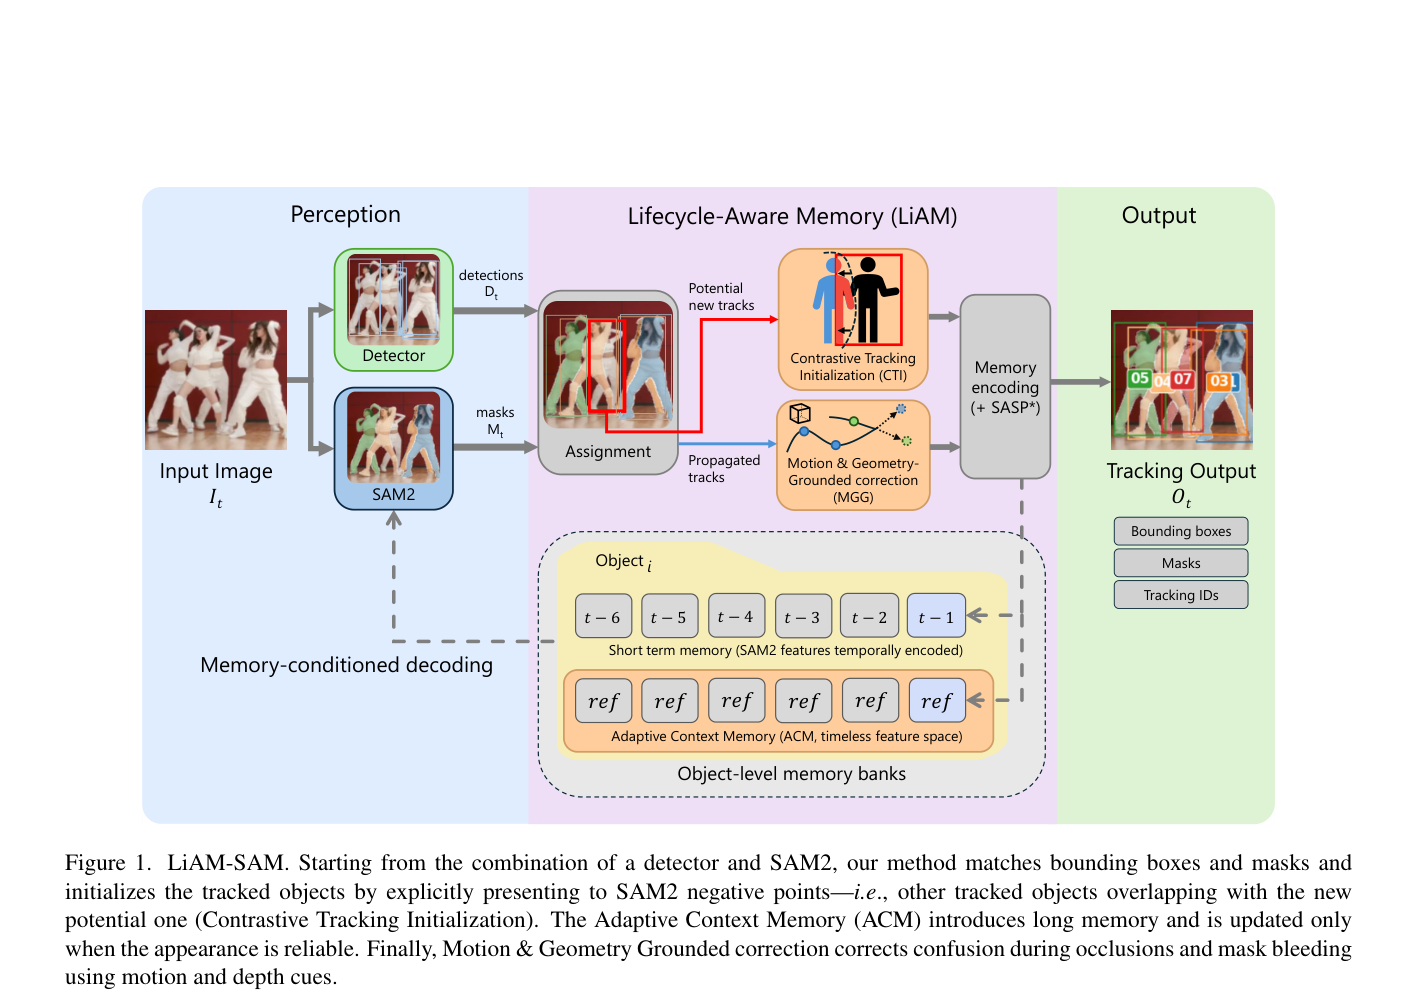
方法总图。左侧 Perception:输入舞台舞者图像,检测器出红框 Dt,SAM2 出彩色掩码 Mt,并有来自记忆的 Memory-conditioned decoding 虚线。中间紫色 LiAM:Assignment 后,潜在新轨迹进橙色 CTI(负点对比初始化),传播轨迹进橙色 MGG(运动与几何校正),再经 Memory encoding(+SASP*) 写入 Object-level memory banks。银行含短期记忆 t−6…t−1 与 ACM 的 timeless ref。右侧 Output 给出带 ID 的框与掩码。用它建立三段生命周期模块的位置,不是定量结果。
表内增益
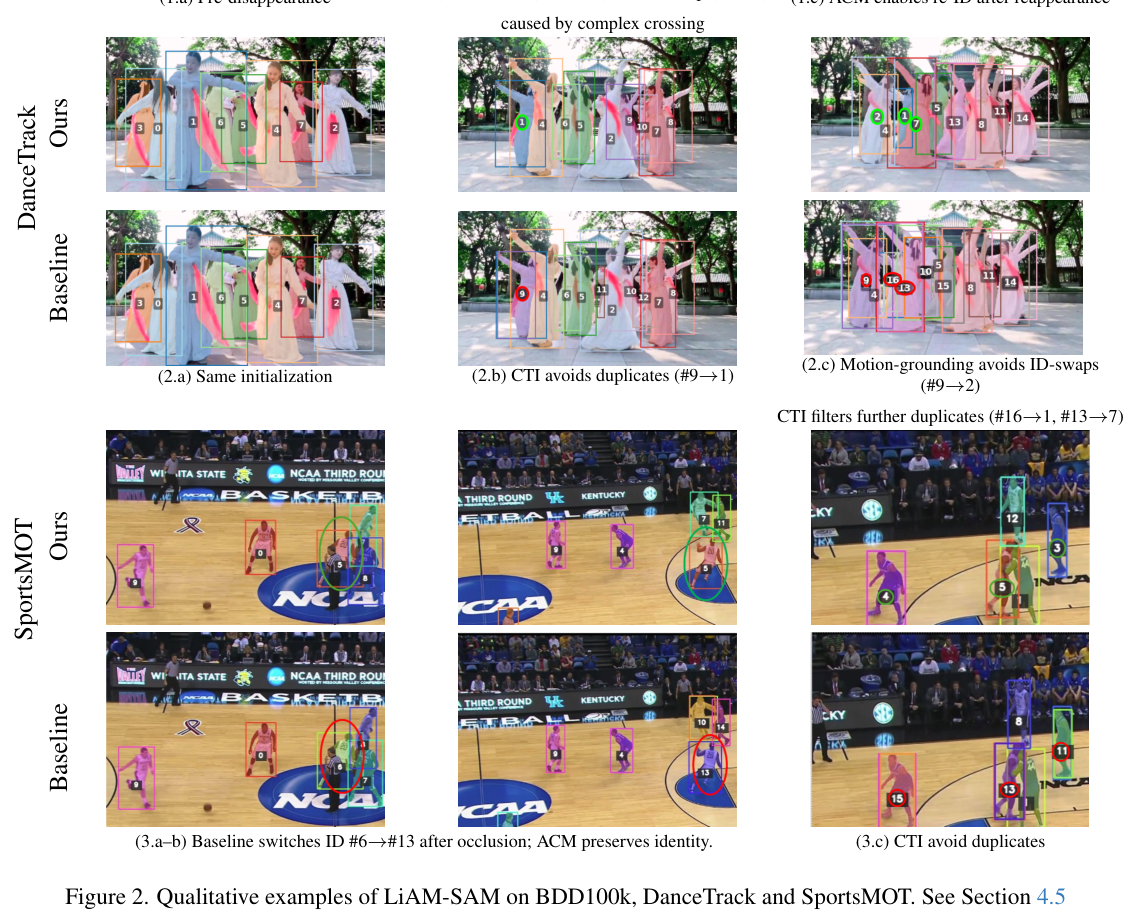
三行定性:BDD100K、DanceTrack、SportsMOT,每行 Ours 对 Baseline。驾驶行显示交叉后 Baseline 丢 ID 与换 ID,ACM 支撑再识别;舞蹈行同初始化后 CTI 压重复、motion-grounding 减换 ID;篮球行遮挡后 Baseline 把 6 换成 13,Ours 保住身份,并有 CTI 去重。图上红绿圈是作者标注,没有印 HOTA。
效率与深度
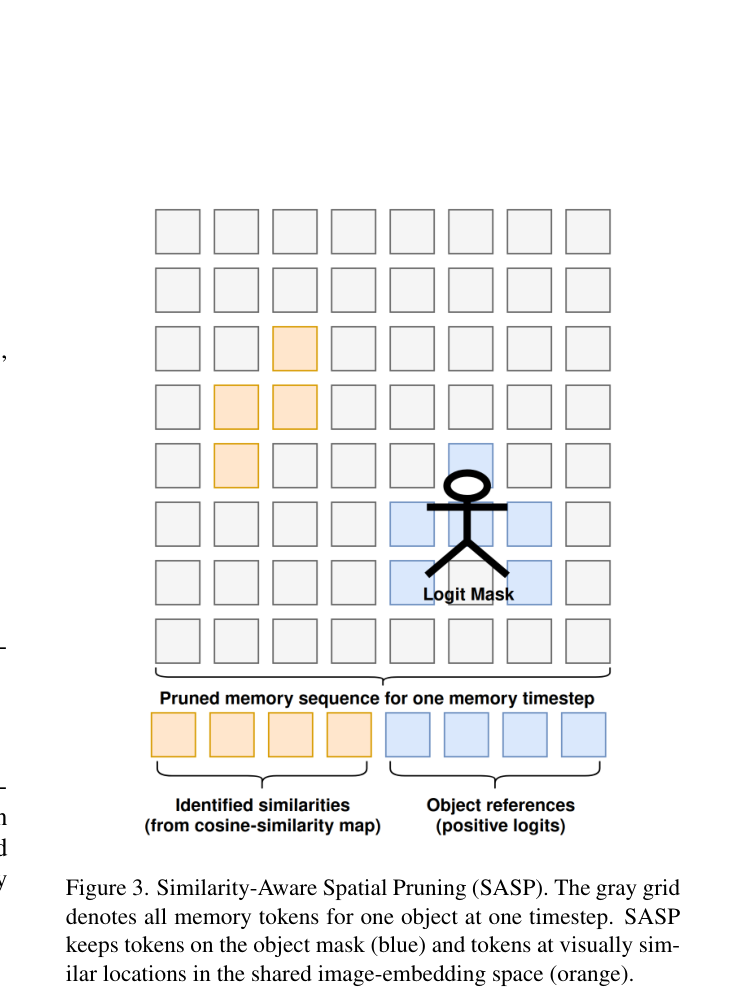
补充材料中的 SASP 示意,请用这一张而不是 p011 正文残片。灰网格是单对象单时间步全部记忆 token;蓝块标 Logit Mask 上的对象引用,橙块标余弦相似位置。下方剪枝后的序列把橙、蓝 token 收成更短的 Pruned memory sequence。它说明剪的是空间 token,不是整段时间记忆。
实验如何设计?
- DanceTrack:100 段多人舞蹈,外观相似、非线性运动、重遮挡,关联最难。BDD100K-MOT:1600 段驾驶视频,八类交通目标。SportsMOT:240 段体育视频,快速运动与频繁遮挡。
- 主指标 HOTA,并报 DetA、AssA;BDD 另对齐报 MOTA 与 IDF1。消融额外报 IDSW。
- RF-DETR-L 从 COCO 预训练出发,在各训练集微调。跟踪模块固定规则,SAM2.1-large 不微调。YOLOX 对照直接用 ByteTrack 官方微调权重。
- 表 4 在 DanceTrack 验证上逐步打开 ACM、CTI、MGG-motion、MGG-depth。表 5 在 A100 上测 4 目标与 30 目标 FPS。定性对比统一用 SAM2+RF-DETR 作 Baseline。
关键结果与论文证据
- 表 1 DanceTrack 测试:LiAM-SAM 79.6 HOTA、94.3 MOTA、83.6 IDF1、72.6 AssA、87.3 DetA,高于同表多数方法;相对 SAM2+RF-DETR 的 64.3/52.1,正文写 HOTA +15.25、AssA +20.49,身份切换降 96%。IDF1 仅比离线优化的 SAM2MOT(83.9)低 0.3。
- 同表 YOLOX 块:LiAM-SAM 76.5 HOTA、83.3 IDF1、70.6 AssA,相对此前最佳 HOTA +6.6。这说明增益主要来自 LiAM,而不是只换了更强检测器。
- 表 2 BDD 验证:IDF1 73.4 高于 MOTR-v2 的 72.7;MOTA 64.8 低于 UNINEXT 的 67.1,作者归因于对方更大骨干更偏检测。表 3 SportsMOT:HOTA 81.8、IDF1 86.4、AssA 76.7,AssA 相对 Deep HM-SORT 的 72.7 高 4.0。
- 表 4 验证消融:基线 68.0 HOTA / 55.3 AssA / 36210 IDSW;只加 CTI 到 71.9 且 IDSW 降 44.8%;只加 ACM 到 71.2 且 AssA 到 60.4;CTI+ACM 到 75.7。加入 motion 后 IDSW 可再降约九成;完整加 depth 到 78.5 HOTA / 72.7 AssA / 1416 IDSW。摘要 +10.5/+17.4/96% 对应这条验证链路。
- 表 5:SASP 把 4/30 目标 FPS 从 5/2 提到 10/5,HOTA 从 78.2 到 76.3。图 2 显示驾驶再入场、舞蹈交叉与篮球遮挡时,Baseline 更易换 ID 或造重复轨迹;Ours 侧标注 CTI、ACM、motion-grounding 的定性作用。图 4 进一步展示 MGG-depth 相关稳定掩码的例子。
阅读时需要注意
- 分割记忆开销仍高于轻量跟踪;拥挤场景要实时还需更多优化。
- 深度支路依赖单目深度,深度不稳时校正会变弱;证据不足时 MGG 选择不改重叠。
- SOTA 说法限于文中表格;离线 SAM2MOT 在 IDF1 仍略高。摘要消融数字与测试集相对基线数字不要混读。
- 未见独立代码或项目页,复现与权重状态待核验。
关联工作
- ByteTrack、OC-SORT 说明低分检测和观测中心运动更新能抬关联,但不维护分割记忆完整性。
- SAMURAI 的运动亲和更偏单目标接受/拒绝提案;MGG 要在多目标重叠里区分重复假设与真实碰撞。
- SAM2-Long、DAM4SAM 扩展记忆内容;LiAM 强调何时写入、何时抑制、何时晋升参考。