快速导读:本文通过DINO-WM框架验证:在相同状态转移目标下训练的世界模型,其predictor内部表示会向共享的潜在结构收敛,且该收敛受架构归纳偏置约束。
柏拉图表示假说(Platonic Representation Hypothesis, PRH)认为,不同模型在规模扩大和训练充分时会收敛到共享的统计表示。这一假说已在静态视觉和语言领域得到验证,但尚未触及一个更根本的问题:当模型必须内化物理世界的视觉动态时,表示收敛是否依然成立?本文以DINO-WM为测试平台,系统研究了异构视觉先验下世界模型predictor内部表示的几何对齐与功能兼容性。
核心发现是:在相同状态转移目标下训练的世界模型,其predictor内部表示确实会向共享的潜在结构收敛,且这一收敛并非简单继承编码器几何,而是预测训练本身驱动的涌现现象。同时,收敛程度受架构归纳偏置约束——ViT-based先验之间对齐显著,而ResNet-based模型始终保持不同的表示拓扑。
英文题目:Platonic Representation Hypothesis on World Models
论文出处:arXiv 每日论文精选 · arXiv:2608.23720
原始论文:PDF / 论文页面
这篇论文解决什么问题?
世界模型(World Model)通过学习状态转移来模拟环境动态,是模型预测控制与规划的核心组件。DINO-WM是一种不重建像素、直接在预训练视觉特征上建模动态的世界模型架构,其predictor负责将当前状态特征映射到下一状态特征。
柏拉图表示假说在静态视觉和语言领域已获得大量支持,但世界模型面临一个独特的挑战:predictor不仅要编码静态语义,还必须内化物理动态规律。这种动态约束是否构成更强的表示收敛压力,此前无人探索。
本文提出Predictive Consistency Assumption(预测一致性假设):状态转移预测优化本身即可驱动不同模型内部表示向共享结构对齐。这一假设将PRH从静态表示扩展到动态预测场景。
研究设计的关键在于隔离变量:固定视觉编码器(DINOv2-S/B/L/G、SigLIP、MAE、ResNet18),仅训练6层ViT predictor。这样,编码器之间的几何差异成为已知输入,而predictor内部表示的演化则完全归因于状态转移预测训练。
核心创新
- 首次将柏拉图表示假说扩展到世界模型领域,提出Predictive Consistency Assumption
- 通过系统替换视觉编码器构建异构世界模型,隔离视觉先验对表示收敛的影响
- 结合几何度量(m-kNN)与功能测试(representation stitching)双重验证表示对齐
- 通过encoder-space与predictor-space对比,排除predictor对齐仅继承编码器几何的解释
方法概览
采用DINO-WM架构,固定视觉编码器(DINOv2-S/B/L/G、SigLIP、MAE、ResNet18),仅训练6层ViT predictor。以DINOv2-S@epoch10为锚点,用anchored m-kNN度量predictor隐藏状态的几何相似性,用representation stitching(拼接predictor层+轻量MLP adapter)验证功能兼容性。
- 采用DINO-WM架构,在PointMaze、PushT、Wall、Rope、Granular五个基准环境上训练异构世界模型,覆盖导航、接触丰富操作和变形体动态。
- 以DINOv2-S@epoch10为Platonic Anchor(柏拉图锚点),在epochs 1/3/5/7/10计算anchored m-kNN,追踪predictor隐藏状态与锚点的几何相似性演化。m-kNN度量两个表示空间局部拓扑保持程度,其理论基础来自Relative Representations(Moschella et al., 2022)。
- 通过对比raw encoder、predictor@1、predictor@10三个阶段的跨模型m-kNN,解耦编码器相似性与predictor对齐。若predictor@1的分数低于encoder,说明predictor并非简单继承编码器几何;若predictor@10的分数回升,则说明预测训练诱导了新的跨模型对齐。
- 采用representation stitching(表示拼接)验证功能兼容性:将两个模型的predictor层在深度k处拼接,仅训练轻量MLP adapter桥接特征空间,冻结其余参数。拼接成功率(SSR)直接衡量下游规划任务中的功能可互换性。
- 锚点敏感性分析:用SigLIP@10和MAE@10替代DINOv2-S@10作为参考锚点,验证对齐趋势是否依赖于特定锚点选择。
- 长训练稳定性分析:在epochs 20/30/50检查对齐模式的持续性,排除对齐仅是早期训练暂态现象的可能。
逐图理解论文
一个反直觉的观察
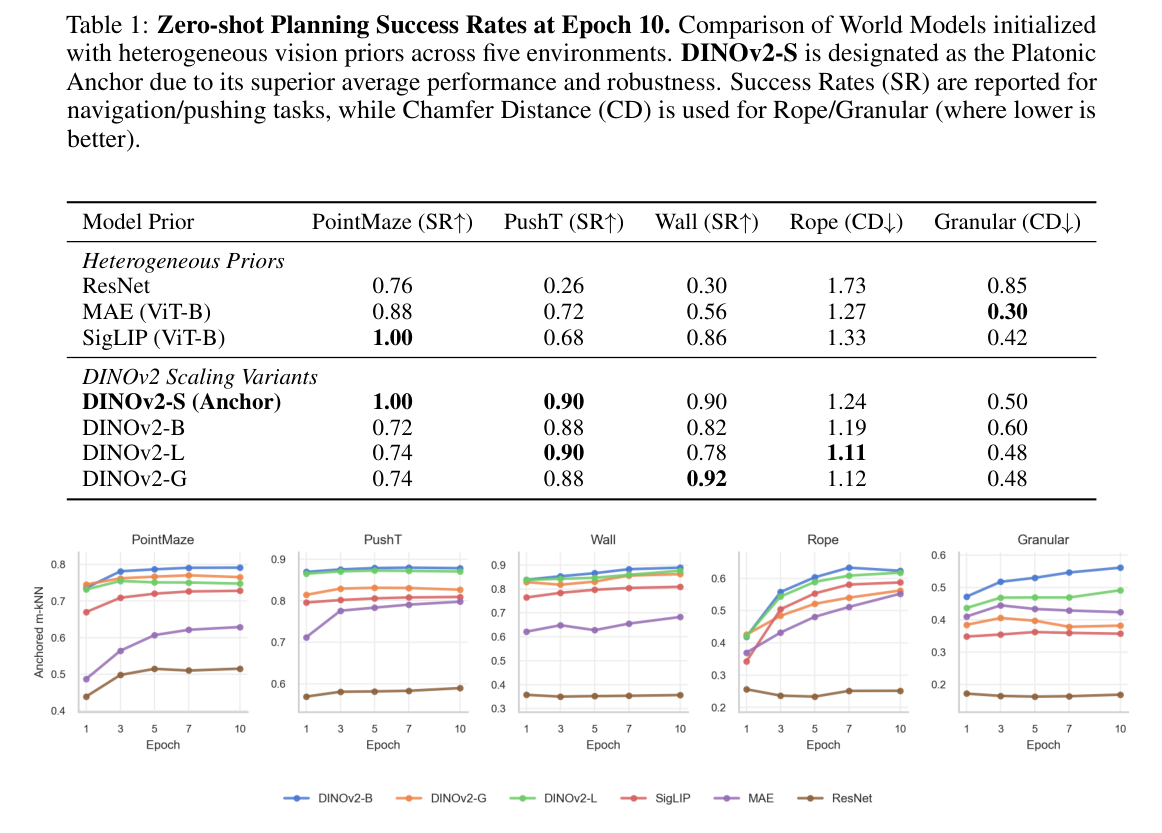
先看一个反直觉的现象。同样是在Wall环境里做规划,用DINOv2初始化的世界模型成功率很高,而用ResNet初始化的模型表现明显更差。如果表示真的会收敛,为什么架构差异会留下这么大的性能鸿沟?这说明表示对齐不是无条件的,它可能被架构的归纳偏置所约束。
研究空白与核心假设
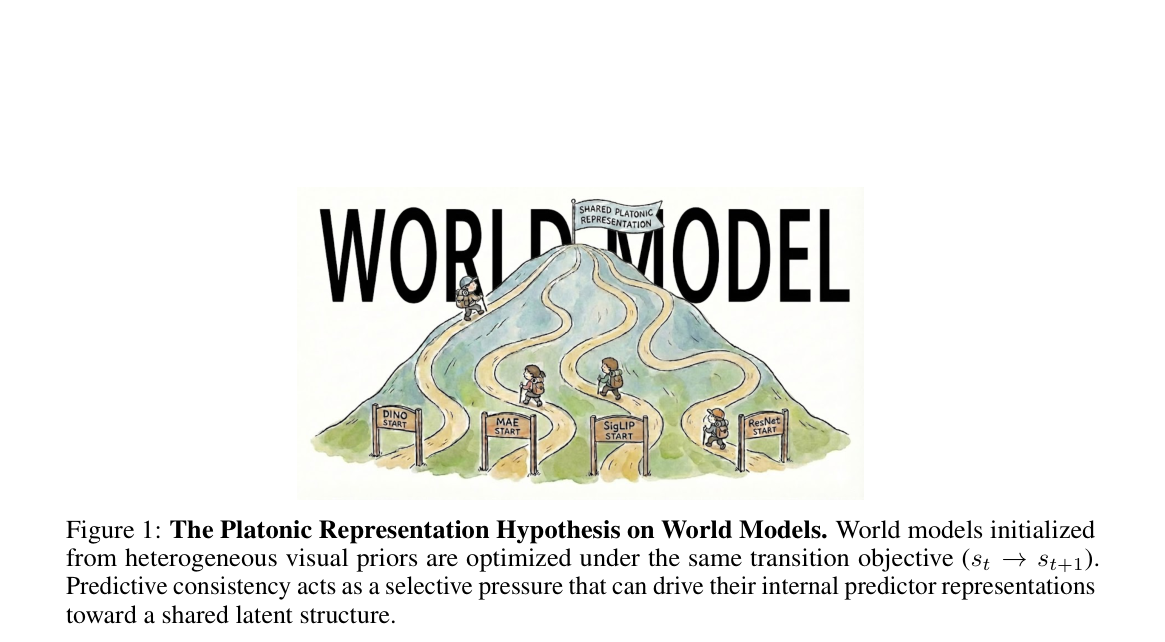
该图展示了核心假设的示意:异构视觉先验初始化的世界模型在相同状态转移目标下训练,预测一致性作为选择压力驱动predictor内部表示向共享潜在结构收敛。观察时应关注从异构初始状态到共享结构的收敛箭头。
几何证据:对齐是涌现的
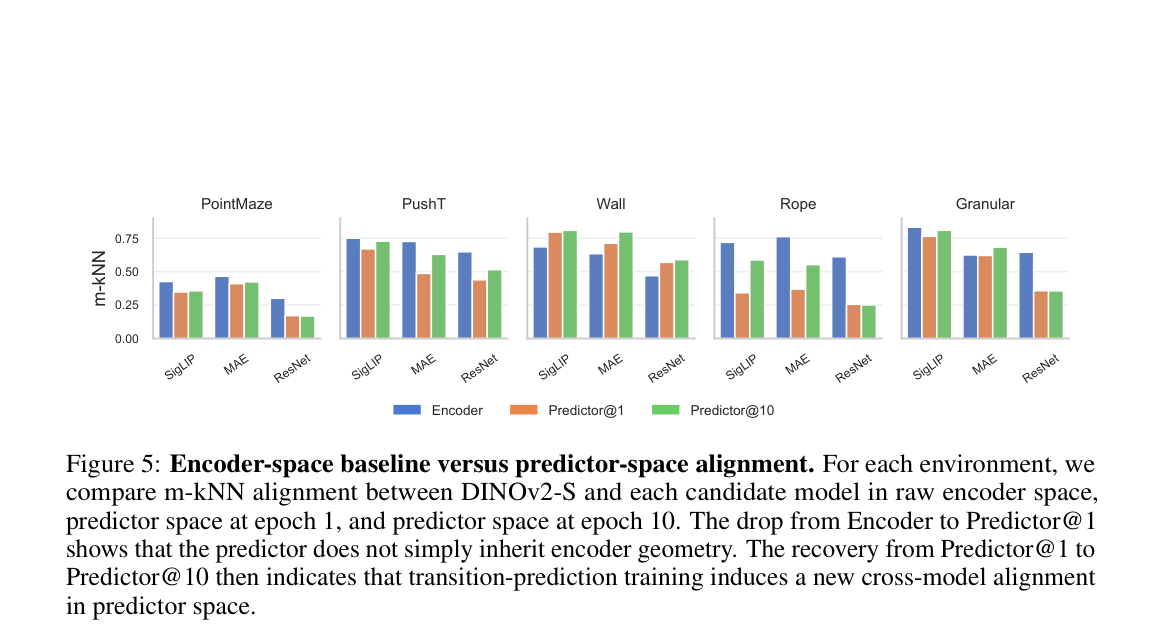
该图是解耦编码器相似性与predictor对齐的关键证据。注意从encoder到predictor@1的分数下降(predictor重新参数化)和从predictor@1到predictor@10的回升(预测训练驱动新对齐)这一V形模式。
功能证据:拼接实验
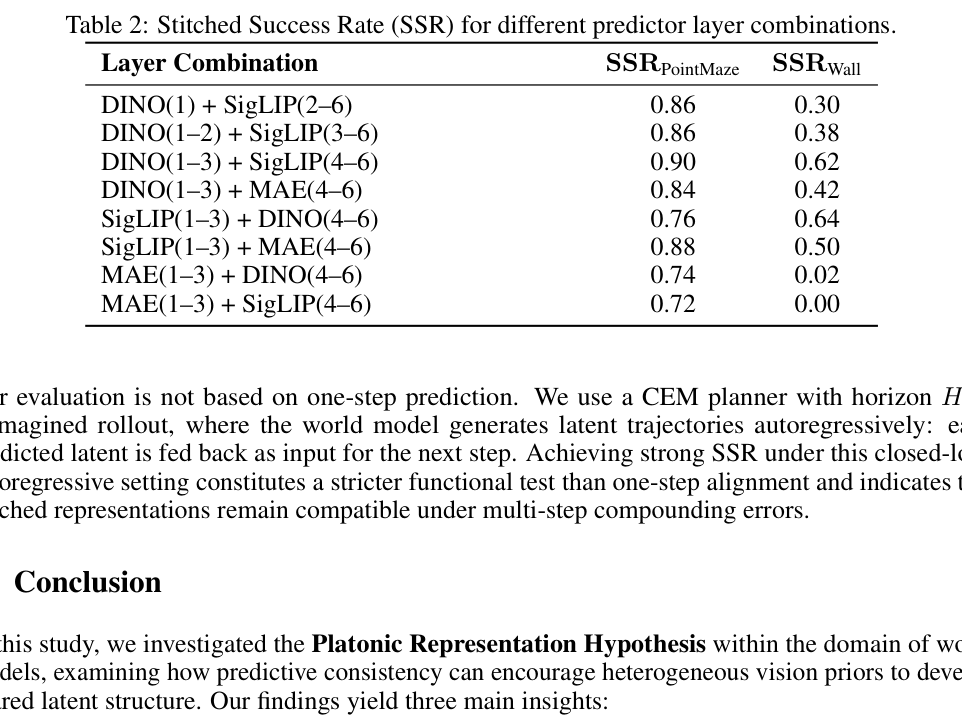
该表展示representation stitching的功能兼容性结果。重点对比DINO(1-3)+SigLIP(4-6)的SSR=0.62与DINO(1)+SigLIP(2-6)的0.30,以及MAE作为浅层时的方向性退化,说明深层表示更具可互换性且方向性不对称。
结论与意义
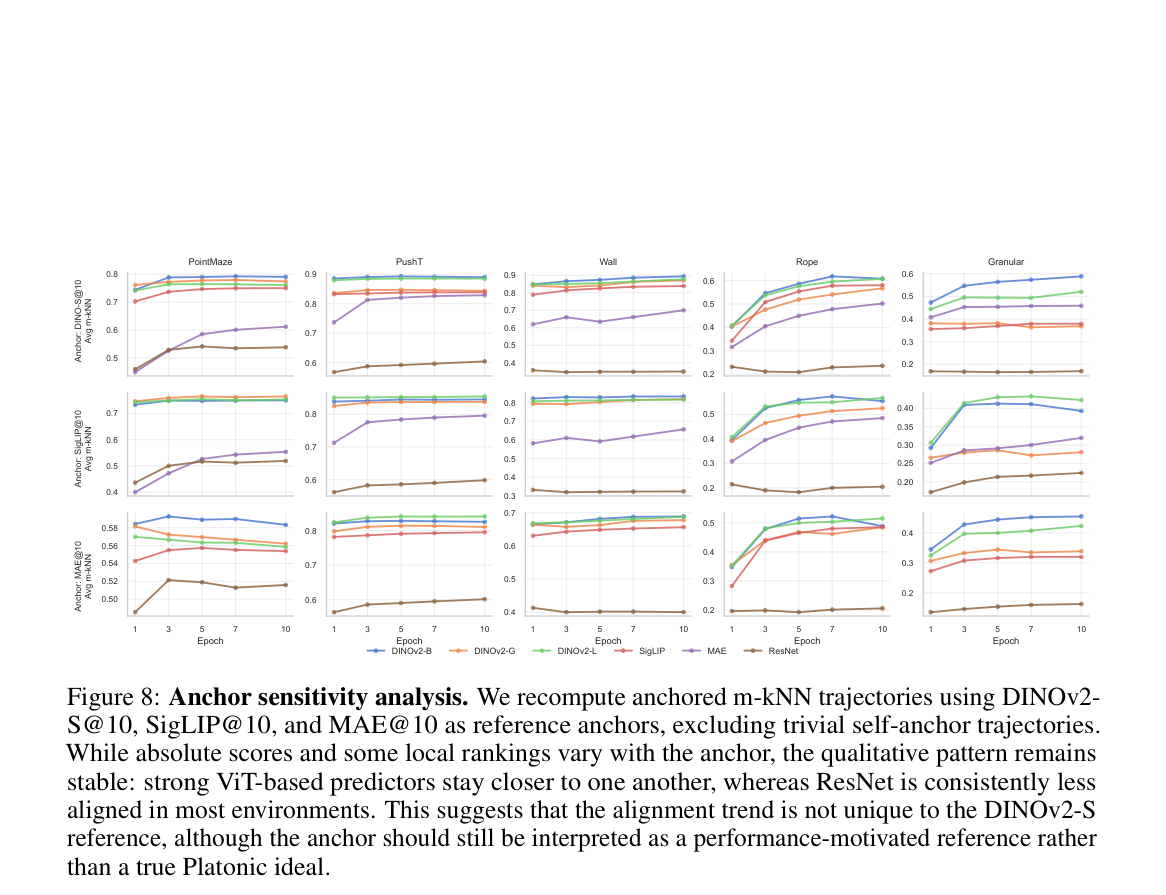
该图验证锚点敏感性。观察以SigLIP@10和MAE@10为锚点时,强ViT-based predictor仍彼此接近、ResNet仍最不对齐的稳健模式,同时注意绝对分数的变化提示锚点不应被解释为柏拉图理想。
实验如何设计?
- 五个DINO-WM基准环境:PointMaze(导航)、PushT(接触丰富操作)、Wall(导航)、Rope和Granular(变形体动态),覆盖不同动态复杂度。
- 视觉编码器池:DINOv2-S/B/L/G(ViT-based自监督)、SigLIP(对比语言图像预训练)、MAE(掩码自编码器)、ResNet18(卷积架构),构成异构先验集合。
- 训练协议:冻结编码器,仅训练6层ViT predictor,epochs 1-10为主要分析窗口,延伸至epoch 50检查长期稳定性。
- 评估指标:anchored m-kNN(几何对齐)、SSR(拼接成功率,功能兼容性)、SR(规划成功率)、Chamfer Distance(变形体任务评估)。
- 拼接实验扫描split depth k∈{1,2,3},覆盖predictor不同深度的表示交换。
关键结果与论文证据
- DINOv2-S在PointMaze SR=1.00、PushT SR=0.90、Wall SR=0.90,为所有先验中综合规划性能最强,因此被选为Platonic Anchor(Table 1, p.5)。
- ResNet在PushT SR=0.26、Wall SR=0.30,显著低于ViT先验,表明卷积拓扑与patch-token predictor接口存在根本性不兼容(Table 1, p.5)。
- anchored m-kNN演化显示:DINOv2-B/G/L模型对齐度最高,MAE和SigLIP呈现明显的上升趋势,而ResNet始终得分最低,表明其表示拓扑与ViT-based锚点持续不同(Figure 3, p.5)。
- encoder-space与predictor-space对比揭示关键机制:从encoder到predictor@1,m-kNN分数通常下降,说明predictor已重新参数化了视觉特征空间;从predictor@1到predictor@10,分数回升,说明预测训练驱动了新的跨模型对齐(Figure 5, p.7)。
- within-model encoder-predictor几何分析排除了"对齐恢复即编码器恢复"的解释:在Rope和Granular等环境中,predictor到epoch 10反而变得更不像自己的编码器,即使跨模型对齐在改善(Figure 6, p.7)。
- representation stitching显示功能兼容性:DINO(1-3)+SigLIP(4-6)拼接在Wall上SSR=0.62,而DINO(1)+SigLIP(2-6)仅0.30,说明深层表示比浅层更具可互换性(Table 2, p.9)。
- 方向性退化:MAE(1-3)+DINO(4-6)在Wall上SSR=0.02,MAE(1-3)+SigLIP(4-6)为0.00,表明弱规划器的浅层表示无法支撑强规划器的深层预测(Table 2, p.9)。
- 锚点敏感性分析确认对齐趋势的稳健性:以SigLIP@10或MAE@10为锚点时,强ViT-based predictor仍彼此接近,ResNet仍最不对齐,但绝对分数和局部排序会变化(Figure 8, p.14)。
阅读时需要注意
- 结论仅限于冻结编码器的DINO-WM模型和五个模拟控制任务,尚未验证在更大规模、更复杂环境或端到端训练设置下的普适性。
- DINOv2-S锚点是操作性性能参考,并非真正的柏拉图理想表示;锚点选择影响绝对m-kNN值和局部排序。
- m-kNN和stitching探测的是潜在几何和功能兼容性,不能证明完全恢复了客观物理规律。
- ResNet因卷积拓扑与patch-token predictor接口不兼容,被排除在stitching实验之外,限制了架构多样性结论的完整性。
- 对齐分数不随训练单调递增,后期可能出现波动或平台期,对齐与规划性能之间并非简单线性关系。
关联工作
- DINO-WM(Zhou et al., 2024)提供了本文的架构基础,其不重建像素、直接在预训练特征上建模动态的设计使predictor成为表示对齐分析的理想测试平台。
- Platonic Representation Hypothesis(Huh et al., 2024)是本文的理论出发点,本文将其从静态表示扩展到动态预测场景,提出Predictive Consistency Assumption。
- Relative Representations(Moschella et al., 2022)为m-kNN作为几何度量提供了理论依据,使跨模型比较不依赖于绝对坐标对齐。
- Model Stitching(Lenc and Vedaldi, 2014)是representation stitching的方法论来源,本文将其应用于世界模型predictor的功能兼容性测试。
- Dreamer(Hafner et al., 2019/2023)作为潜在动态世界建模的代表性框架,构成了本文研究的问题背景。