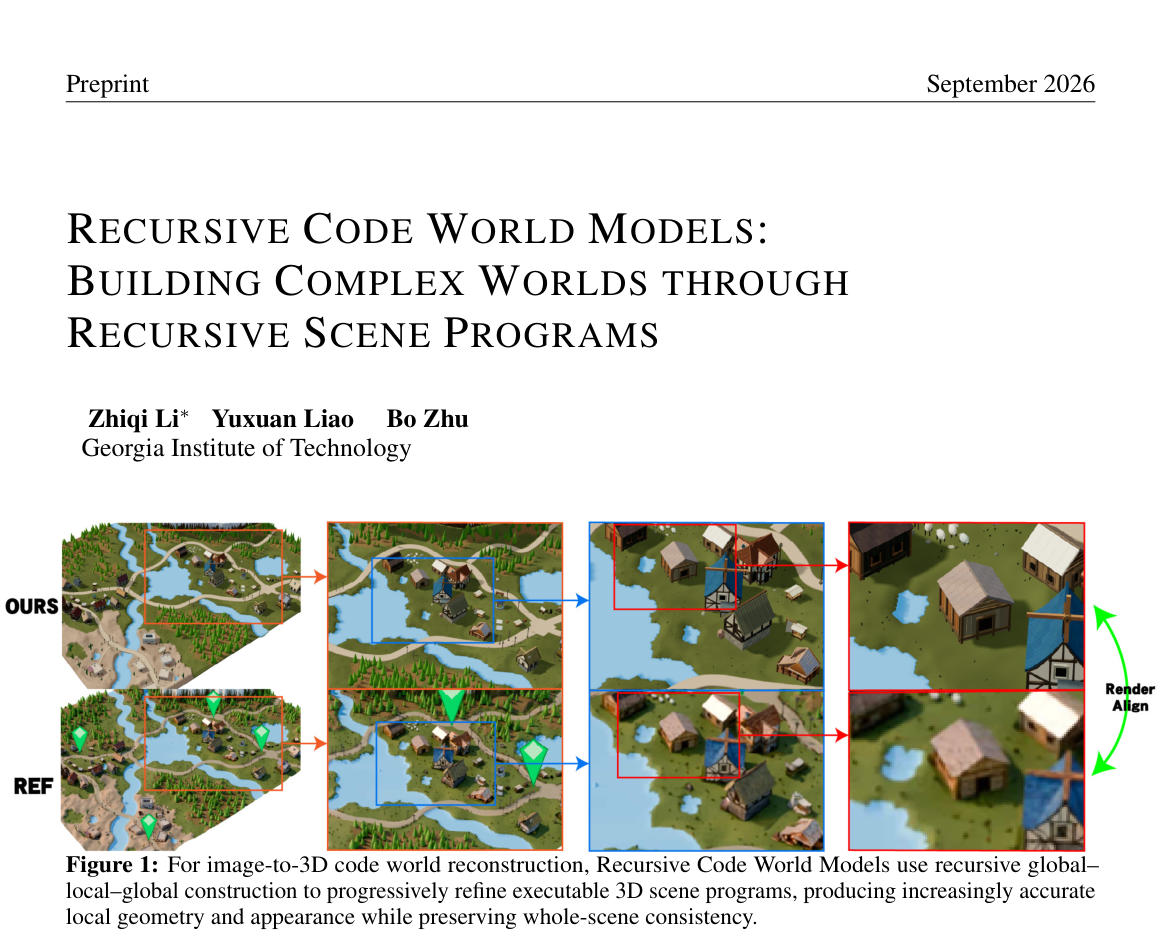
快速导读:本文提出 Recursive Code World Models (RCWM) 框架,结合 Recursive Scene Programs (RSP) 表示与递归求解器,通过“建立整体-递归重构局部-回访整体”的循环,从单张参考图像重建高保真且可执行的 3D 场景程序。
本文提出 Recursive Code World Models (RCWM) 框架,旨在解决基于代码的世界模型在构建复杂 3D 场景时面临的多尺度结构重建难题。传统方法往往难以在保持全局空间关系一致性的同时,精确还原建筑细节等局部特征,导致生成的场景程序在执行或编辑时出现几何冲突。
RCWM 的核心创新在于引入 Recursive Scene Programs (RSP) 表示与递归求解器。该框架将世界视为嵌套子世界的组合,通过“建立整体-递归重构局部-回访整体”的循环机制,从单张参考图像逐步构建高保真且可执行的 3D 场景程序。
英文题目:Recursive Code World Models: Building Complex Worlds Through Recursive Scene Programs
论文出处:arXiv 每日论文精选 · arXiv:2609.11499
原始论文:PDF / 论文页面
这篇论文解决什么问题?
代码表示世界具有可执行、可编辑和组合性优势,但复杂场景包含多层级结构,如城镇、建筑和窗户。单一重建轨迹难以同时处理全局布局与局部细节,且局部编辑可能引发全局冲突。
现有基于代码的世界模型缺乏构建复杂世界的有效机制。例如,VIGA 通过交错程序生成和视觉验证重建场景,但难以处理深层嵌套结构;SEIG 结合场景图初始化和分阶段重建,但在多尺度一致性上仍有局限。
RCWM 借鉴了 Recursive Language Models 的递归推理机制,但将其应用于可执行世界构建,实现了从宏观布局到微观细节的层级化解析。
核心创新
- 提出 Recursive Scene Programs (RSP) 表示,将复杂世界组织为具有显式子引用和共享依赖的组合式子世界程序。
- 引入递归世界构建过程,同一视觉求解器在每个子世界执行完整的“整体-局部-整体”循环,结合继承的观察几何和父级回访精化。
- 实现参考驱动的重建与评估,使用参数化 Three.js 编译器,并在相同基础模型下对比基线方法,通过消融实验验证递归深度和构建顺序的影响。
方法概览
RCWM 使用 Recursive Scene Programs (RSP) 将世界表示为嵌套子世界的组合式代码。构建过程由递归求解器 F 驱动,每个层级执行三个阶段:1) 建立整体(Establish the whole),通过视觉对比优化布局;2) 准备并递归构建局部(Prepare and recursively construct the parts),为未解决子问题分配匹配裁剪图和相机视图,调用同一求解器;3) 组合、精化并返回(Compose, refine, and return),整合子程序并修正跨部件关系。
- 提出 Recursive Scene Programs (RSP) 表示,将复杂世界组织为具有显式子引用和共享依赖的组合式子世界程序
- 设计递归求解器 F,在每个层级执行三个阶段:建立整体、准备并递归构建局部、组合精化并返回
- 在“建立整体”阶段,通过视觉对比优化当前层级的布局,确保全局空间关系的一致性
- 在“递归构建局部”阶段,为未解决子问题分配匹配裁剪图和相机视图,调用同一求解器处理子世界
- 在“回访整体”阶段,整合子程序并修正跨部件关系,利用继承的观察几何和父级回访精化
- 使用参数化 Three.js 编译器将场景程序转换为可执行代码,支持后续的编辑和渲染
- 通过重叠窗口检查对象细节、空间关系和接触边界,确保局部几何的准确性
- 记录并分析递归调用树,展示不同场景下的递归深度和节点数量,验证递归机制的有效性
逐图理解论文
核心贡献
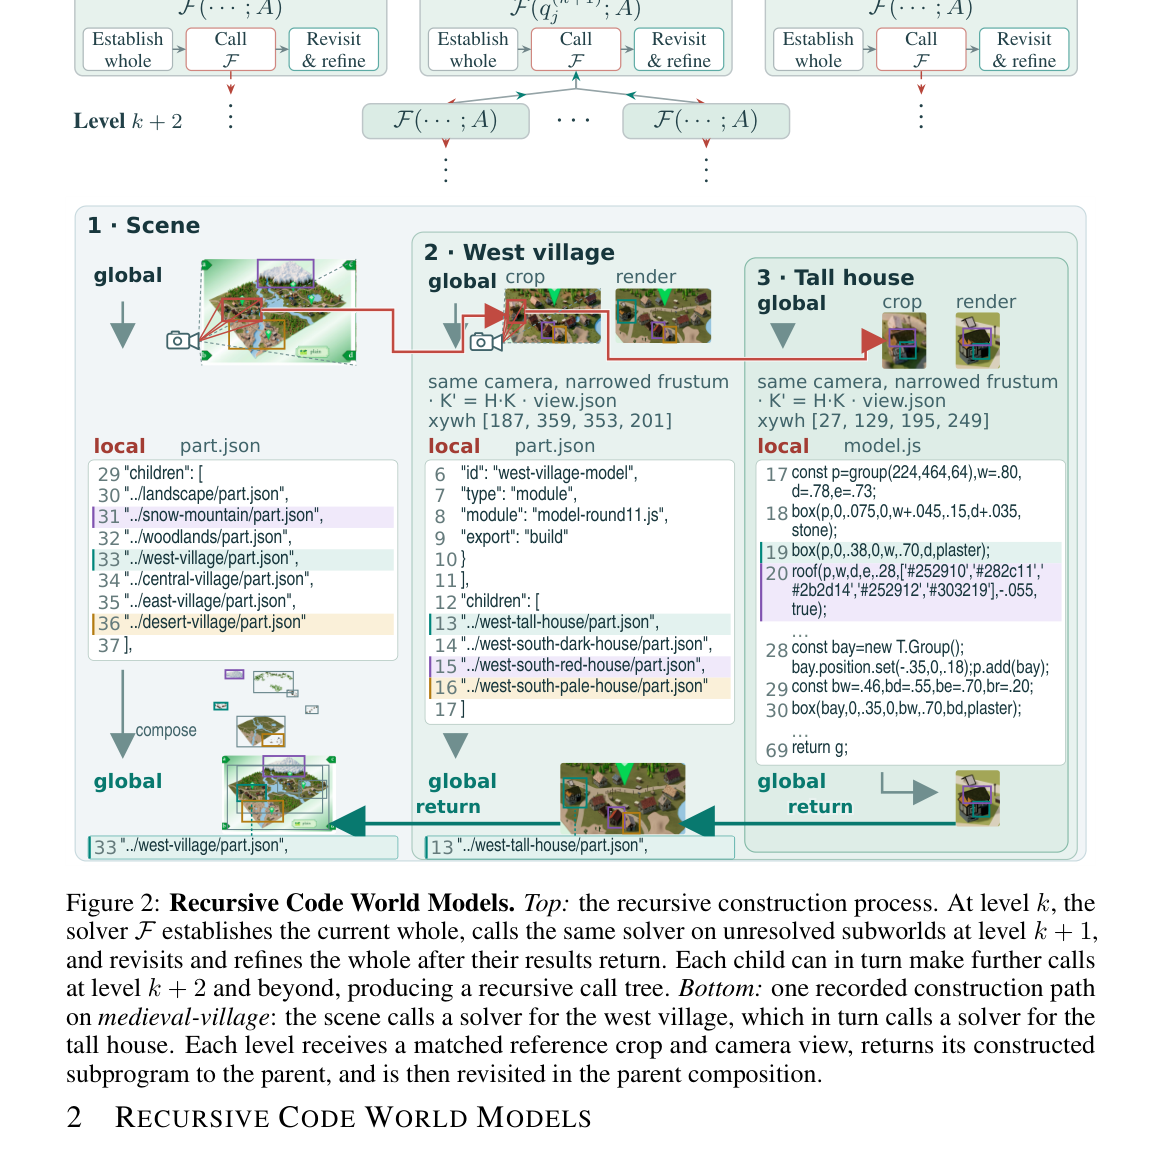
该图展示了 RCWM 的递归构建过程。顶部展示了递归求解器在每个层级的“整体-局部-整体”循环,底部展示了 medieval-village 场景的具体构建路径。观察递归调用树可以了解不同场景的递归深度和节点数量,理解递归机制如何平衡全局一致性与局部细节。
实验验证
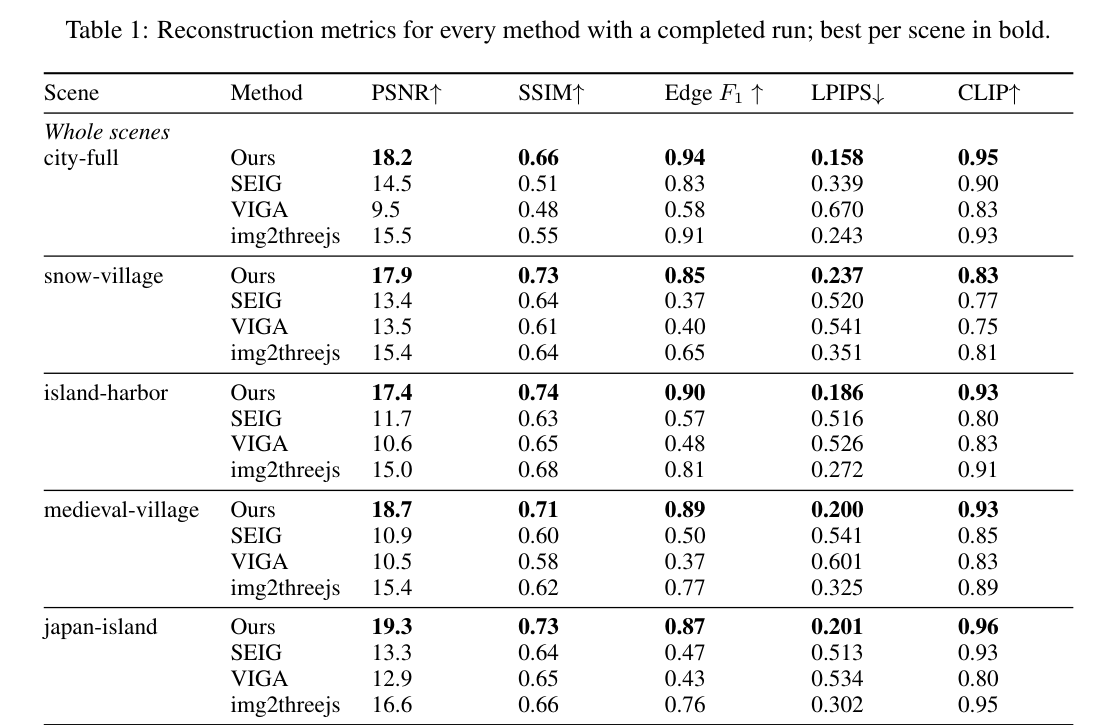
该表展示了所有方法在 10 个场景上的重建指标。重点关注 RCWM 在 PSNR 和 LPIPS 上的优势,以及在不同场景类型(全景 vs 局部裁剪)上的表现差异。这有助于评估 RCWM 的通用性和鲁棒性。
Figure 4: Whole-city case: full views (top) and six affine-aligned magnified windows from medium to small (below), all m
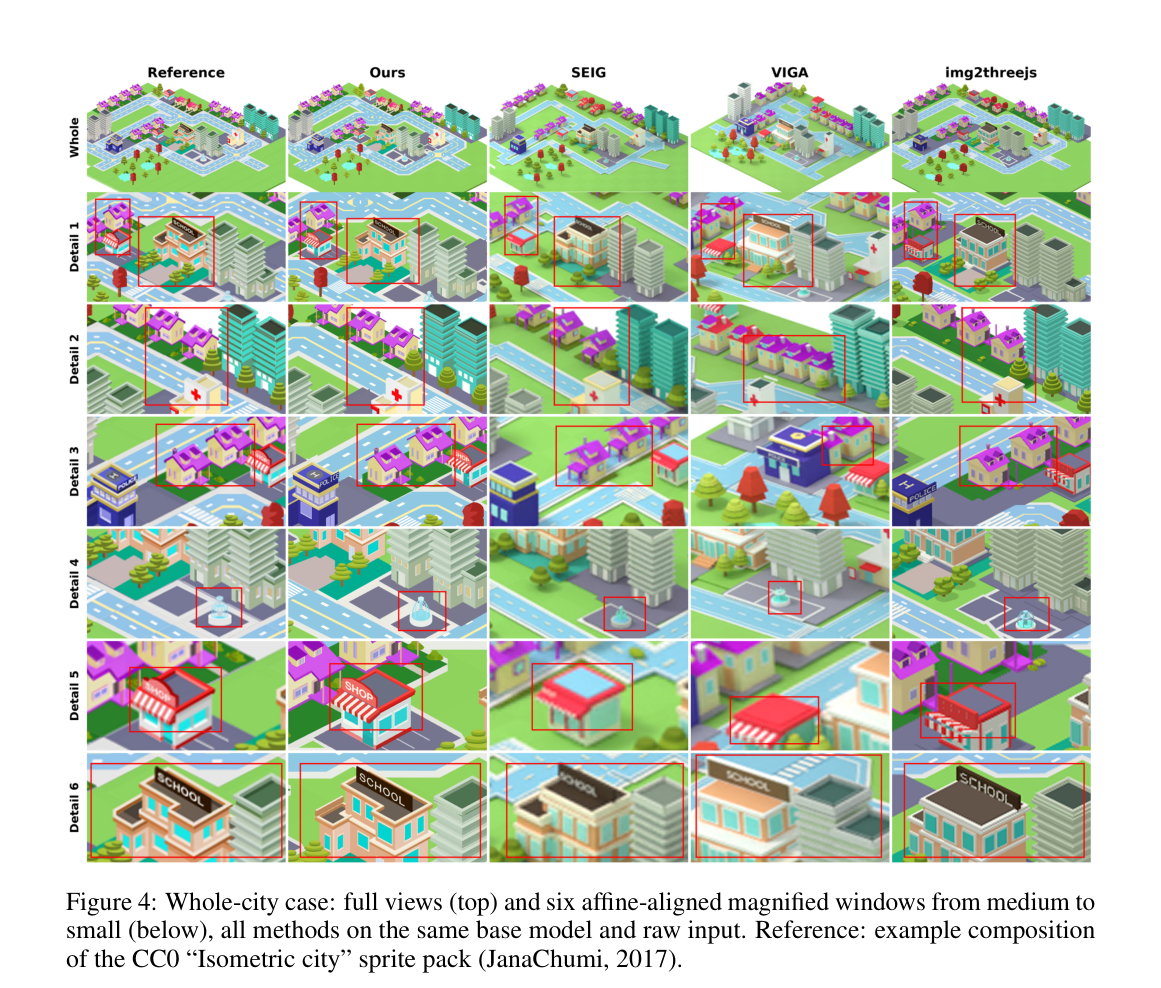
该图展示了一个“全城”(Whole-city)场景的生成质量对比。顶部为整体等轴测(Isometric)城市视图,下方为六个不同缩放级别的局部放大细节图(Detail 1-6)。图像采用网格布局,横向对比了五种不同方法(Reference, Ours, SEIG, VIGA, img2threejs)在同一基础模型和原始输入下的生成效果。
实验如何设计?
- 在 10 个场景(5 个全景,5 个局部裁剪)上对比 RCWM 与 SEIG, VIGA, img2threejs
- 使用 gpt-6-astra 作为基础模型,确保所有方法在相同条件下进行公平比较
- 在 school-block 和 medieval-village 两个场景上进行消融实验
- 比较 Flat+zoom, Local→global, Global→local, Recursive fixed 2-level, Recursive free depth 五种工作流
- 使用 PSNR, SSIM, LPIPS 作为全局保真度指标,局部 SSIM 作为细节保真度指标
- 记录递归调用树,分析不同场景下的递归深度和节点数量
关键结果与论文证据
- RCWM 在所有参考图像上获得最高 PSNR 和最低 LPIPS;在 9/10 个场景上获得最高 SSIM (p.10)
- 在 medieval-village 场景上,Recursive free depth 变体相比 fixed 2-level,PSNR 从 16.8 提升至 19.0,局部 SSIM 从 0.52 提升至 0.60 (p.13)
- 在 city-full 场景上,RCWM 的 PSNR 为 18.2,LPIPS 为 0.158,显著优于 SEIG (14.5, 0.339) 和 VIGA (9.5, 0.670) (p.10)
- 消融实验表明,递归深度对局部细节保真度有显著影响,自由深度递归优于固定深度
- 递归调用树显示,复杂场景需要更深的递归层级,但节点数量可控
- 回访整体阶段有效修正了跨部件关系,减少了局部编辑引发的全局冲突
- RCWM 在局部裁剪场景上表现良好,但背面观察时缺失区域为空
- 视觉检查机制有效识别了对象细节和空间关系错误,提高了重建质量
阅读时需要注意
- 单视图输入导致隐藏几何和绝对尺度存在歧义
- 视觉检查可能遗漏错误,且重复精化和组件交互需要大量计算,收敛性无保证
- 评估场景数量有限,仅使用单一基础模型和单次运行,缺乏大规模基准测试和人工评估
- 实验结果基于特定基础模型 (gpt-6-astra) 和推理设置,其他模型可能表现不同
- 局部裁剪场景仅包含参考图中可见内容,从背面观察时缺失区域为空
- 消融实验仅针对两个场景进行单次运行,结果可能不具备普遍统计显著性
关联工作
- WorldClaw 提供开放世界生成方法,RCWM 使用其渲染图作为参考图像
- VIGA 通过交错程序生成和视觉验证重建场景,但难以处理深层嵌套结构
- Thinking in Blender (SEIG) 结合场景图初始化和分阶段重建,但在多尺度一致性上仍有局限
- Recursive Language Models 启发递归推理机制,但 RCWM 将递归应用于可执行世界构建
- FuncRoom-Agent 针对室内场景的递归 DSL,RCWM 更通用