快速导读:提出3DPS,一种基于ITU-R P.2040材料模型和复数PSF溅射的可微分点渲染器,在保持物理保真度和复数输出的同时,实现了毫米波雷达新视角合成的高效多视角优化。
毫米波雷达在自动驾驶中至关重要,但数据稀缺且新视角合成(NVS)面临巨大挑战。现有方法难以同时满足物理保真、复数输出和多视角可处理性。MC 射线追踪器如 Sionna RT 物理准确但速度极慢,而基于 NeRF 或 3DGS 的光学 NVS 适配方法虽然快速,却往往丢弃相位信息且缺乏显式材料建模。3DPS 旨在填补这一空白,提供一种既能保持物理一致性又能高效优化的雷达原生渲染框架。
3DPS 的核心贡献在于其雷达原生的点表示和可微分溅射操作。它从雷达方程的立体角形式出发,使用带有 ITU-R P.2040 材料向量和四元数法线的定向 3D 点。通过闭式 BSDF 评估和 Hann 窗 PSF 溅射,将复数相位子波映射到距离 bin,并利用 CUDA 内核加速。这种设计使得 3DPS 能够同时处理物理模型、复数信号链和多视角优化,在 ColoRadar 数据集上实现了 SOTA 的性能。
英文题目:3D Point Splatting for mmWave Radar Novel View Synthesis
论文出处:arXiv 每日论文精选 · arXiv:2609.11894
原始论文:PDF / 论文页面
这篇论文解决什么问题?
毫米波雷达 NVS 面临监督信号稀疏、2D 约束(缺乏仰角孔径)和视角数量有限的挑战。雷达信号是复数信号,包含幅度和相位信息,而光学 NVS 方法通常只处理强度图像,导致相位信息丢失。相位信息对于雷达感知中的多普勒估计和精确测距至关重要。因此,需要一种能够显式建模复数信号和材料散射特性的渲染器。
现有雷达渲染方法主要分为两类:MC 射线追踪器和光学 NVS 适配方法。MC 射线追踪器如 Sionna RT 通过模拟电磁波传播路径实现物理保真,但计算成本极高,单视角拟合需要数十分钟。光学 NVS 适配方法如 RadarSplat 和 Radar Fields 借鉴了 3DGS 和 NeRF 的思想,但通常只输出功率 |RA|,无法提供复数输出,且缺乏显式材料建模,导致物理一致性不足。
3DPS 的研究动机是构建一个雷达原生的可微分点渲染器,能够同时满足物理保真、复数输出和多视角可处理性。它通过引入 ITU-R P.2040 材料模型和复数 PSF 溅射操作,解决了现有方法的局限性。
核心创新
- 首个雷达可微分点渲染器,使用雷达原生原语(带ITU材料的定向3D点)和PSF溅射操作
- 产品无关渲染:同一优化场景通过标准FFT管道生成ADC、CRP和RA输出,无需重训练
- 在ColoRadar数据集上实现SOTA的|RA|、|CRP|和ADC包络性能,单场景训练约3分钟
方法概览
3DPS从雷达方程的立体角形式推导,使用带有四元数法线和ITU-R P.2040材料向量的定向3D点。通过闭式BSDF评估和Hann窗PSF溅射将复数相位子波映射到距离bin,利用CUDA内核加速,支持ADC、CRP和RA输出的无重训练转换。
- 3DPS 使用带有四元数法线和 ITU-R P.2040 材料向量的定向 3D 点作为场景表示。每个点包含位置、法线、复数振幅和材料参数,能够显式建模表面的散射特性。
- 前向模型基于雷达方程的立体角形式,通过闭式 BSDF 评估计算每个 (TX, RX) 对的复数振幅。这种闭式解避免了数值积分,提高了计算效率。
- 复数相位子波通过 Hann 窗 PSF 溅射映射到最近的 L=15 个距离 bin。Hann 窗的使用减少了频谱泄漏,提高了距离分辨率。
- 堆叠每个 (TX, RX) 对的距离剖面并应用方位 FFT,生成最终的 RA 图。这一过程完全可微分,支持端到端优化。
- 3DPS 支持产品无关渲染,同一优化场景通过标准 FFT 管道生成 ADC、CRP 和 RA 输出,无需重训练。这提高了方法的灵活性和实用性。
- 利用 CUDA 内核加速前向和反向传播,单场景训练时间约为 3 分钟(在 RTX 4090 上)。这使得多视角优化变得可行。
逐图理解论文
现有方法的困境
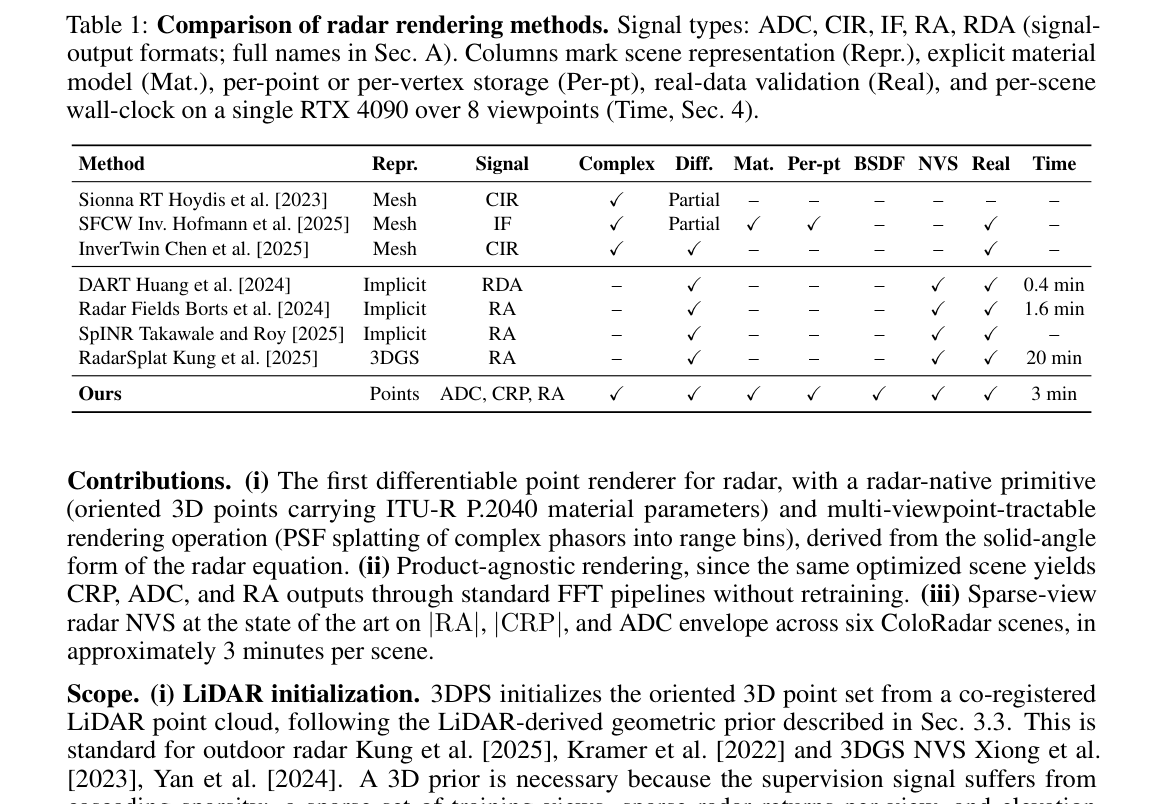
MC 射线追踪器如 Sionna RT 物理准确但单视角拟合需数十分钟,而 RadarSplat 等光学适配方法虽快却丢弃相位且缺乏显式材料建模,无法生成复数信号。
3DPS 的核心设计
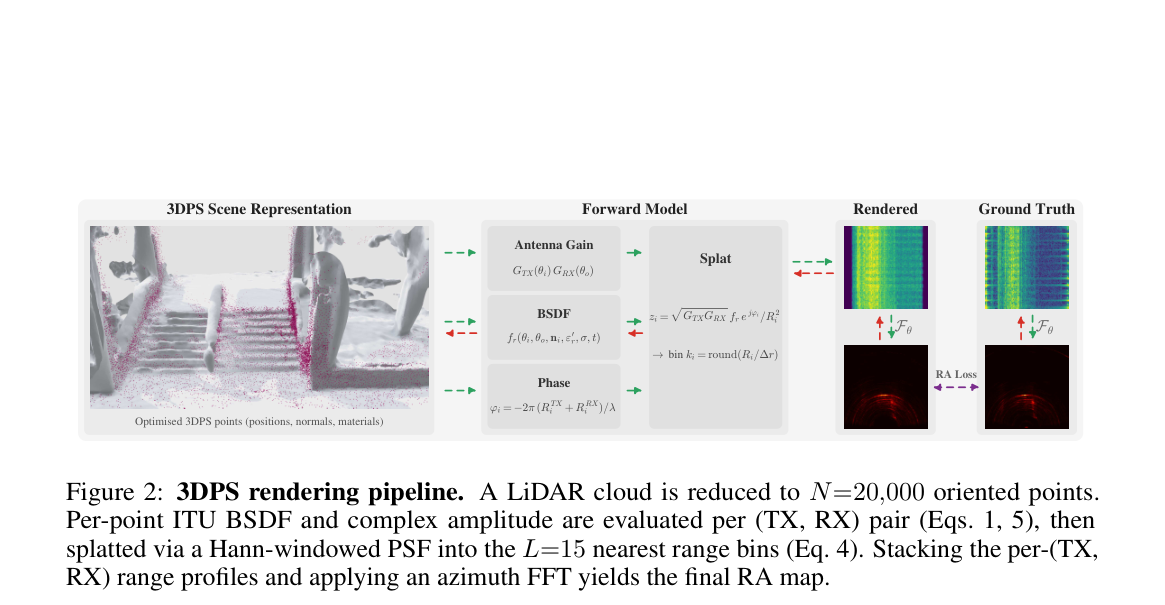
该图展示了 3DPS 的渲染管道。LiDAR 点云被减少到 N=20,000 个定向点。每个点的 ITU BSDF 和复数振幅针对每个 (TX, RX) 对进行评估,然后通过 Hann 窗 PSF 溅射到最近的 L=15 个距离 bin。堆叠每个 (TX, RX) 对的距离剖面并应用方位 FFT 生成最终的 RA 图。
产品无关渲染
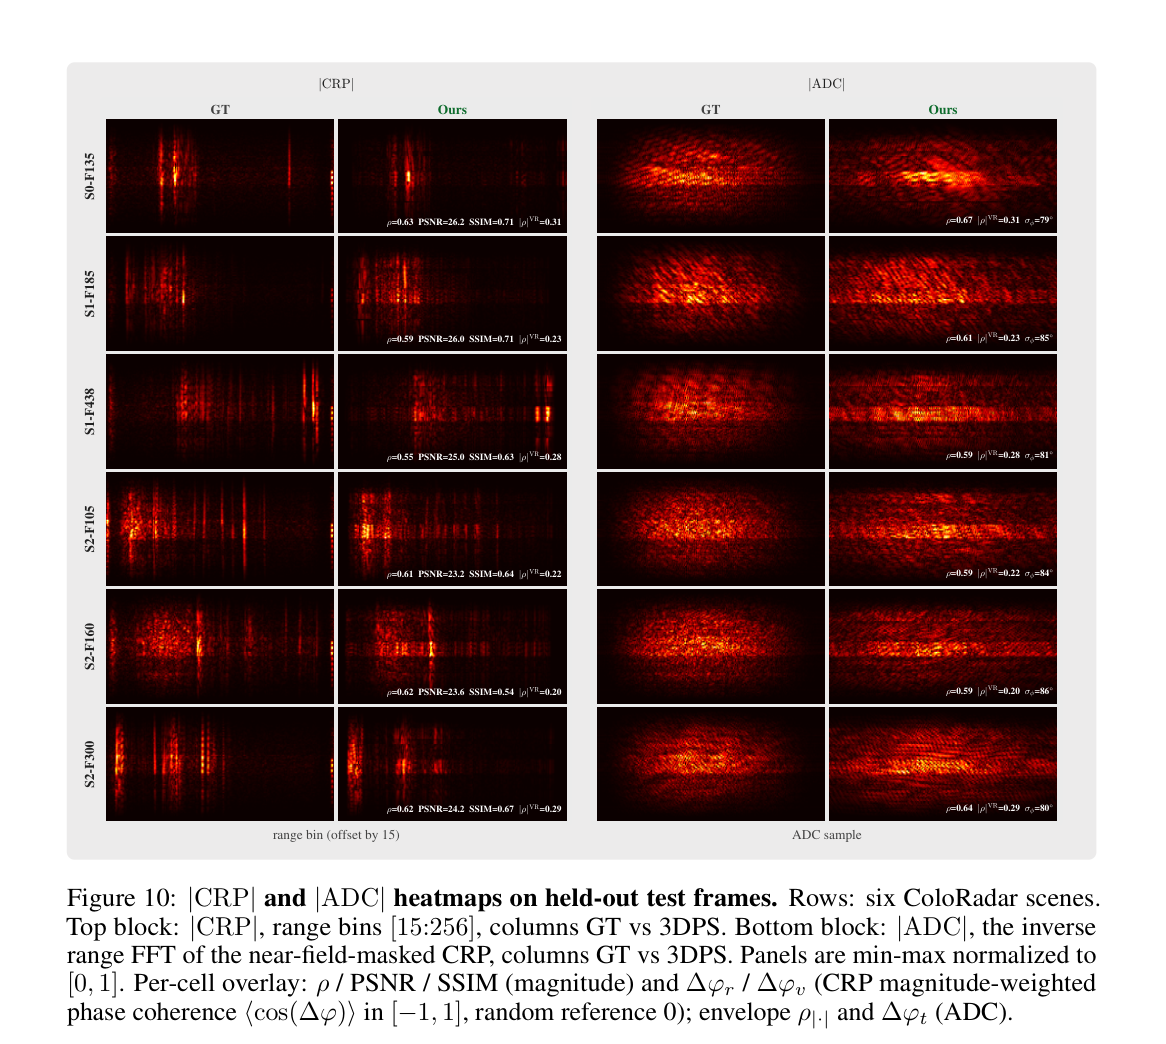
该图展示了保留测试帧上的 |CRP| 和 |ADC| 热图。行是六个 ColoRadar 场景。上块是 |CRP|,距离 bin [15:256],列是 GT 和 3DPS。下块是 |ADC|,是近场掩模 CRP 的逆距离 FFT,列是 GT 和 3DPS。面板经过 min-max 归一化到 [0, 1]。叠加显示幅度相关的 ρ / PSNR / SSIM 和相位相关的 ∆φr / ∆φv。
性能验证
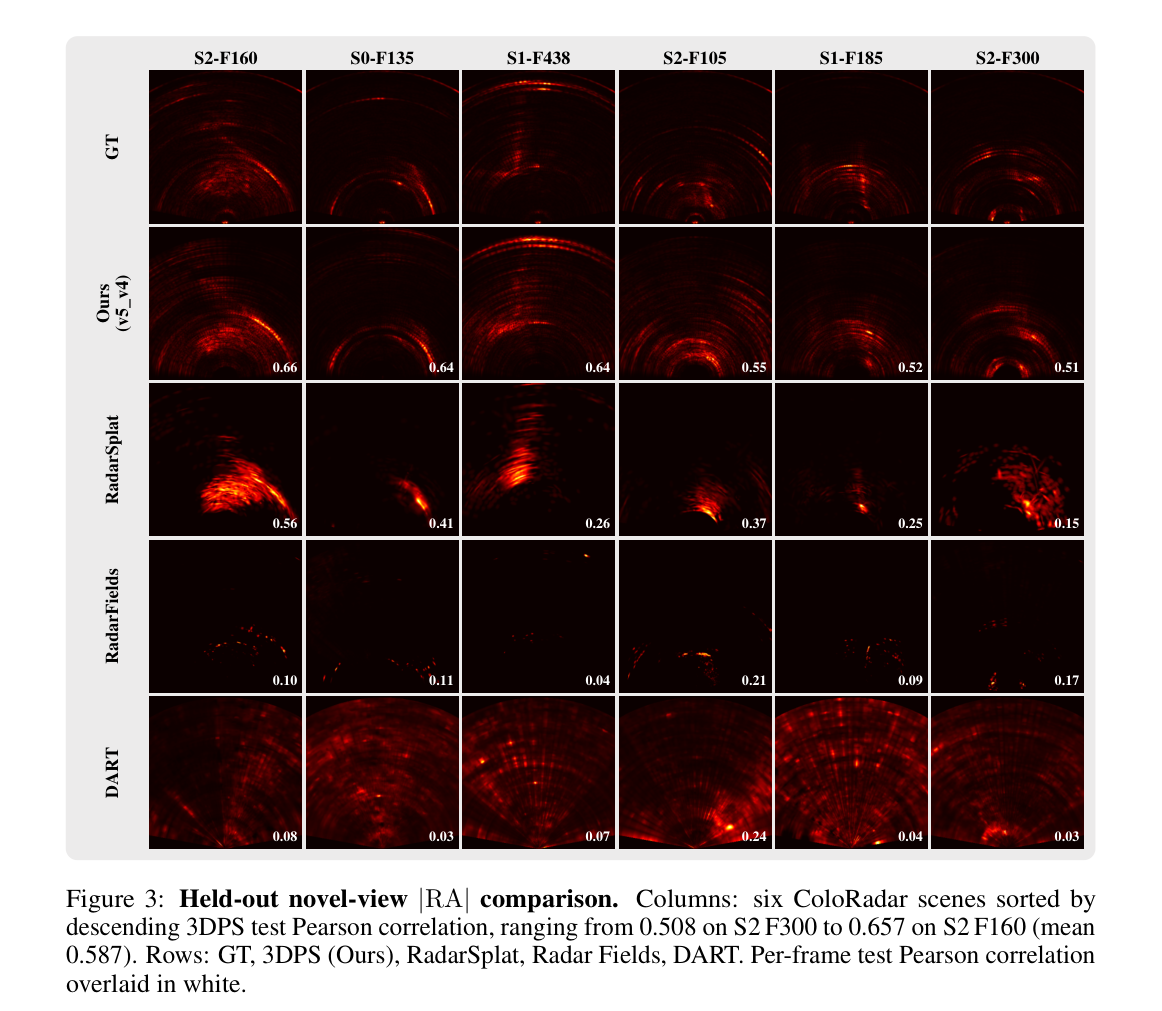
该图展示了保留的新视角 |RA| 比较。列是六个 ColoRadar 场景,按 3DPS 测试 Pearson 相关系数降序排列。行是 GT、3DPS、RadarSplat、Radar Fields 和 DART。白色叠加显示每帧的测试 Pearson 相关系数。3DPS 在所有场景上均优于基线方法。
结论与局限
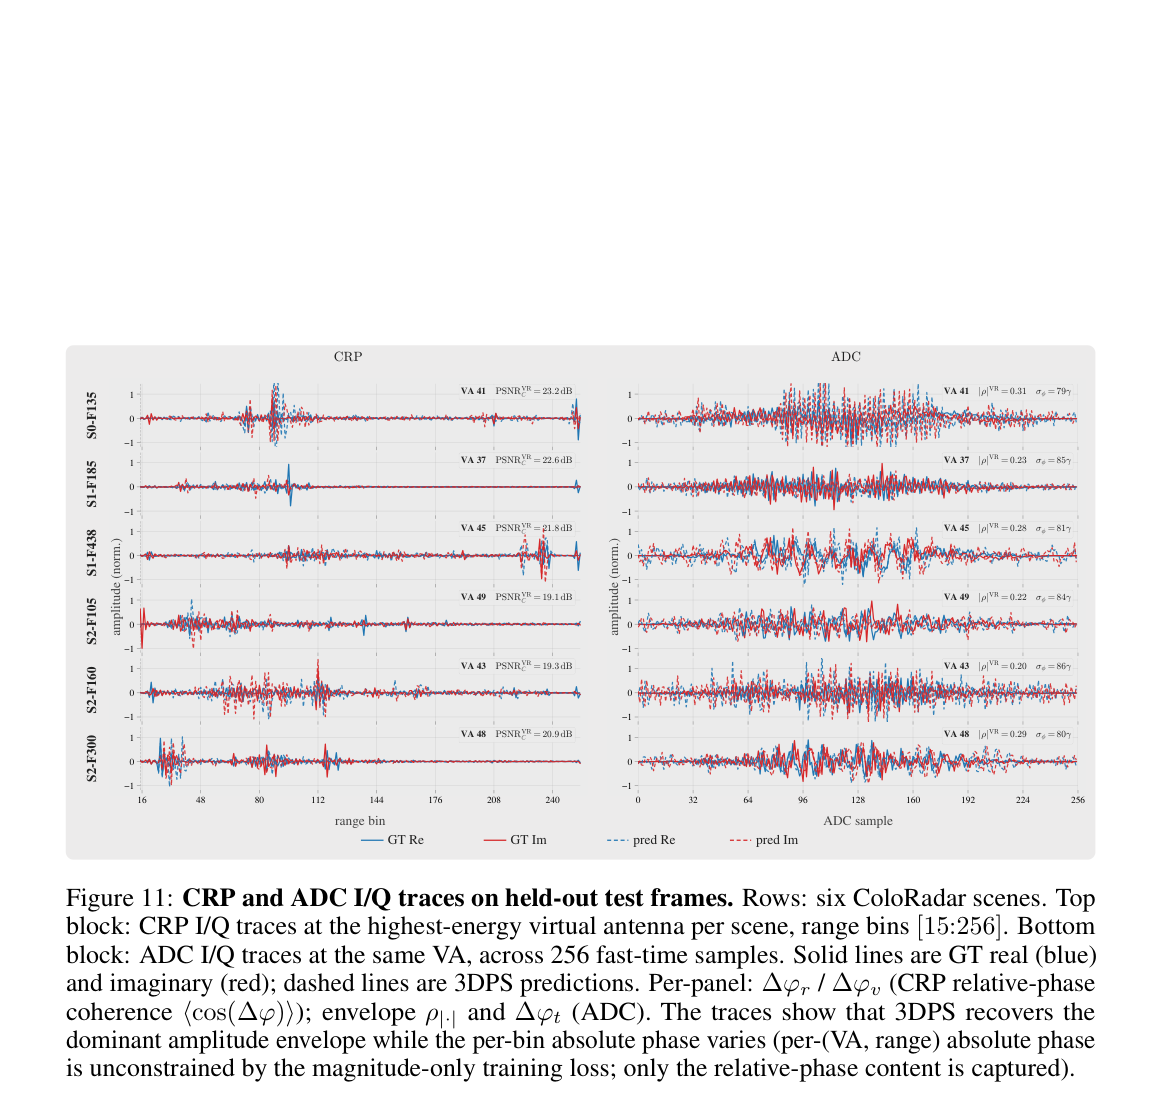
该图展示了保留测试帧上的 CRP 和 ADC I/Q 轨迹。行是六个 ColoRadar 场景。上块是 CRP I/Q 轨迹,下块是 ADC I/Q 轨迹。实线是 GT 的实部(蓝色)和虚部(红色),虚线是 3DPS 的预测。轨迹显示 3DPS 恢复了主导幅度包络,但每个 bin 的绝对相位变化,因为幅度损失未约束绝对相位。
实验如何设计?
- 实验在 6 个 ColoRadar 户外场景上进行,使用 TI MMWCAS 级联毫米波雷达和 Ouster OS1-64 LiDAR 采集数据。
- 与 DART、Radar Fields 和 RadarSplat 三个光学 NVS 基线进行比较。基线方法只输出功率 |RA|,无法提供复数输出。
- 报告训练和测试视角的 |RA|、|CRP| 和 ADC 幅度及相对相位指标。测试视角为保留的新视角,用于评估泛化能力。
- 消融实验分析点数量、训练视角数、密度控制等设计选择的影响,验证了各组件的有效性。
关键结果与论文证据
- 在保留的 |RA| 测试视角上,3DPS 的平均 Pearson 相关系数为 0.587,比基线方法高出 1.7 倍到 5.2 倍(第 8 页)。
- 在训练视角上,3DPS 的 |RA| 平均 Pearson 相关系数为 0.812,表明模型能够有效拟合训练数据(第 8 页)。
- 在保留的 |CRP| 测试视角上,3DPS 的平均 Pearson 相关系数为 0.603,证明了其复数输出的有效性(第 8 页)。
- 在保留的 ADC 包络测试视角上,3DPS 的平均 Pearson 相关系数为 0.613,表明其能够准确重建原始 ADC 信号(第 8 页)。
- 单场景训练时间约为 3 分钟(在 RTX 4090 上),远快于 MC 射线追踪器(第 8 页)。
- 消融实验表明,点数量、训练视角数和密度控制对性能有显著影响,验证了设计选择的合理性(第 27 页)。
阅读时需要注意
- 仅评估单次弹射路径,不适用于室内多径环境。
- 依赖 LiDAR 初始化,无法处理无 LiDAR 的雷达 NVS。
- 幅度损失未约束绝对相位,仅捕获相对相位内容。
- 仅评估静态场景,未处理动态物体。
关联工作
- Sionna RT 是可微分 MC 射线追踪器,物理保真但速度慢(约 27 分钟/单视角)(第 3 页)。
- RadarSplat 是 3DGS 适配雷达,快速但仅输出功率 |RA|,无复数输出(第 3 页)。
- Radar Fields 是哈希网格+MLP,频率空间神经场景表示,仅功率 |RA|(第 3 页)。
- DART 是隐式多普勒层析成像,设计用于 Nd=256 chirps,在级联雷达 Nd=16 下性能受限(第 3 页)。
- NeRF 是神经辐射场,光学 NVS 基础,3DPS 借鉴其多视角优化思路但改用雷达原生原语(第 3 页)。
- 3D Gaussian Splatting 是 3DGS,3DPS 的点溅射操作受其启发但针对雷达物理特性设计(第 3 页)。