快速导读:PointEvent 把稀疏事件排成保局部的时空序和保时序的时间戳序,用轻量状态空间扫描沿互补路径积累弱运动证据,在 EV-UAV / ES-UAV 上以极少参数达到作者报告的最高精度与最快推理。
远距微小无人机在图像里往往只占几个像素,外观几乎帮不上忙。事件相机能以微秒级时间分辨率抓住亮度变化,但目标事件又稀又碎,很容易被杂波、传感器噪声和相机自运动盖住。南京理工大学与厦门大学的 PointEvent 不把异步事件先堆成帧或体素,也不把推理锁在固定的局部三维邻域里,而是把同一条事件流排成互补的序列:保局部的时空序负责接上 x-y-t 里的短曲线,保时序的时间戳序负责跨更长间隔传递证据。代码见 https://github.com/wzz-z/PointEvent。
具体实现是一个很轻的事件级状态空间网络。Event Coordinate Embedding 先从坐标、极性和序上的转移线索做出 token;Serialized Evidence Block 交替做各向异性曲线位置编码和 Mamba 式扫描,让隐状态当可学习的证据累加器。高分辨率事件分支保住细弱响应,紧凑上下文分支在池化 token 上攒更大范围的运动,再经门控融回去压背景。作者在 EV-UAV 与 ES-UAV 上报告:相对所列对照,精度最高、参数最少、实测推理最快。
英文题目:PointEvent: Rethinking Event-based Tiny Object Detection via Serialized Motion Evidence Accumulation
论文出处:arXiv 每日论文精选 · arXiv:2609.20066
原始论文:PDF / 论文页面
这篇论文解决什么问题?
任务按近期基准写成事件级目标预测:给窗口内每个事件一个目标类概率,而不是先栅格化再回归检测框。挑战是从海量背景事件里找回弱但时间上一致的目标运动。
稠密路线把事件累成 event frame、time surface 或 voxel,于是可以接 SSD、Faster R-CNN、DETR、YOLO,以及 EMS-YOLO、Spike-YOLO 这类脉冲网络,或 GET、RED、RVT、SAST 这类 token/voxel 检测器。代价是时间戳被量化,空区域仍要算。
稀疏路线把事件当点。Ev-SpSegNet 在 x-y-t 里用稀疏卷积和相关损失抽曲线;SpTopoNet 加拓扑约束。它们证明运动连续性很关键,但感受野仍主要是预定义局部三维邻域:邻域小,弱轨迹被切碎;邻域大,建筑、行人、街道响应涌进来。把空间和时间完全拆开能缓解两难,却削弱区分目标与噪声所需的耦合 x-y-t 模式。
通用点云序列化(PointMamba、Point Transformer 等)把点当成无序几何样本。事件流还带时间戳、极性和非均匀密度,这些才编码异步运动。因此需要一种机制:既保住事件级时空相关,又能把证据传到固定邻域之外。
核心创新
- 提出序列化运动证据积累:同一事件流走保局部时空序与保时序时间戳序,把运动连续性当成有序证据传播,而不是放大局部三维邻域。
- PointEvent:轻量事件级状态空间框架,块间交替互补扫描,隐状态作为可学习证据累加器,线性复杂度做长程推理并保住事件级时空结构。
- 高分辨率上下文引导结构:事件分支保分辨率,紧凑上下文经门控融回;ECE 与 ACPE 在长程扫描前提供坐标、极性与各向异性曲线先验。
方法概览
输入窗口内事件 e_i=(x_i,y_i,t_i,p_i),对每个事件预测目标类概率。先在 (x,y,t,p) 空间抽样代表事件;训练时超上限则随机球裁,测试保留逆映射投回原事件。用数据集相关量化尺度把事件分到格子,再以 Z-order/Hilbert 及其转置构造保局部时空序,并以升/降时间戳构造时间序。ECE 融合 [x,y,t]、[x,y,p] 与沿基序的转移线索 q_i=(Δt_i, p_i p_{i-1}, exp(-Δt_i/Δt̄)),门控残差得到初始 token。每个 SEB:ACPE(空间 3×3×1 与时间 1×1×N 稀疏卷积加通道门)→ 按块交替的序列化 Mamba 式扫描(默认 d_s=16、扩张 2、深度卷积核 5)→ 反序列化残差 + MLP。事件级证据分支默认两块 8 通道、不下采样;紧凑上下文分支按步长 2 的时空码池化,max+mean 聚合后两块 16 通道扫描;按池化分配做门控融合,再四块 8 通道精炼,事件级两分类头。训练用加权交叉熵 (λ_0,λ_1)=(1,15),扫描复杂度 O(N C d_s)。
- 多阶序列化。事件先在 (x,y,t,p) 空间抽样。格子 c_i=(x_i/s_x, y_i/s_y, t_i/s_t),保局部码把格子映成一维索引并排序,得到时空序;时间戳升序与降序构成时间序。实践中时空序来自 Z-order、Hilbert 及其转置。同一特征按序 π 序列化,扫描后再按逆序还原,所以不同 SEB 是在同一批事件上换传播路径,而不是各走各的互不相通。
- ECE。原始事件维度低、局部歧义大。三路输入:[x,y,t]、[x,y,p],以及沿基序的 q_i=(Δt_i, p_i p_{i-1}, exp(-Δt_i/Δt̄))。投影后做门控残差:几何残差保住坐标,门控再注入极性与转移线索。转移线索被当作序条件的局部连续信号,而不是绝对可靠度。
- SEB 与 ACPE。图 4:空间稀疏卷积(示意 3×3×1)与时间稀疏卷积(1×1×N)分路,通道门控融合成曲线先验,再加回输入。随后按块索引选择时空序或时间戳序,LayerNorm 后送入轻量选择性状态空间:s_n=A_n s_{n-1}+B_n z_n,ẑ_n=C_n s_n+D z_n。展开后隐状态是沿该序的可学习累加器。默认状态维 16、扩张 2、深度卷积核 5;各块不共享 SSM 参数。反序列化残差后再接 MLP。
- 上下文引导。事件级分支默认两块 8 通道、不下采样。上下文分支把序列化码右移实现各维步长 2 的分组,组内对投影后特征做 max 与 mean 再平均;两块 16 通道扫描后,按保存的分组下标把上下文门控加回对应事件,避免额外近邻搜索。精炼阶段默认四块 8 通道,最后两分类 Softmax。
- 目标与复杂度。加权两分类交叉熵,背景/目标权重 (1,15)。长度 N、通道 C、状态维 d_s 的扫描为 O(N C d_s),在构造好顺序之后对事件数线性。
- 实现细节。单卡 RTX 3090,800 epoch,batch 48,余弦退火。EV-UAV / ES-UAV 量化尺度 (0.03,0.03,0.03) 与 (0.02,0.02,0.02),训练事件上限 30K / 40K。测试不做球裁,用逆抽样映射把预测投回原事件流。
逐图理解论文
失败直觉
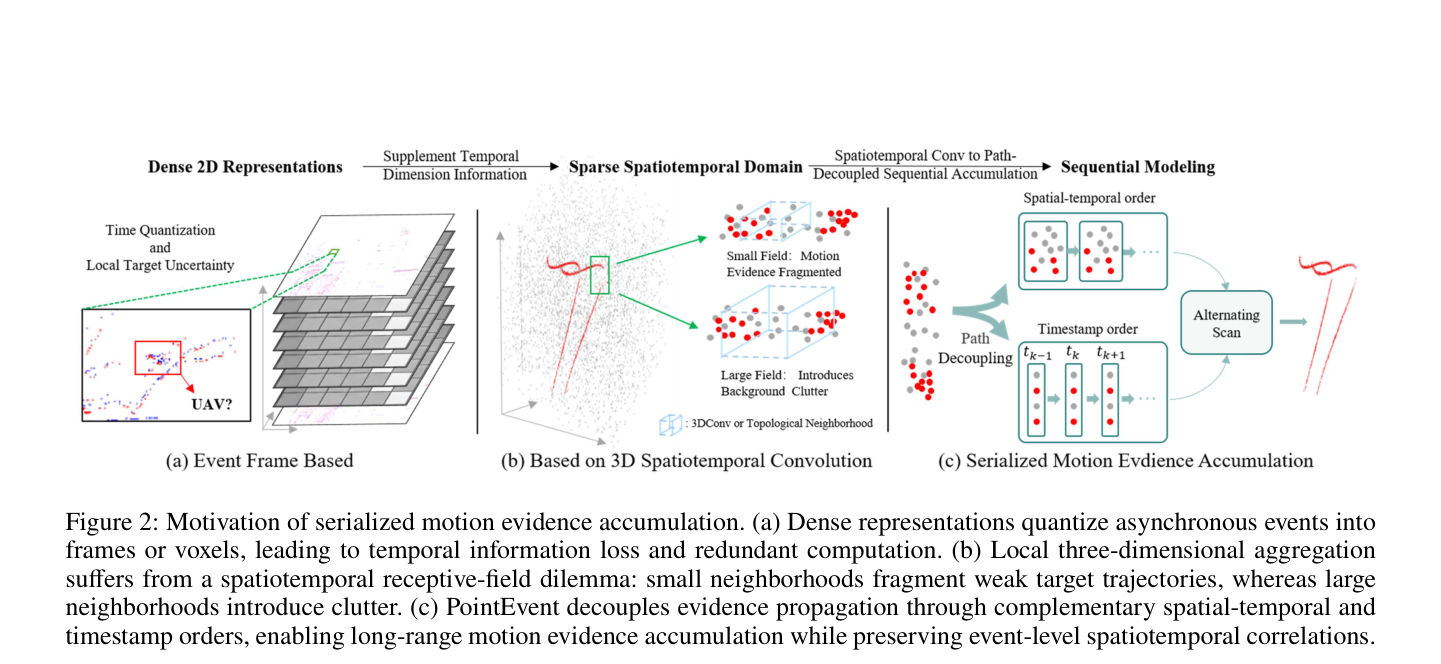
第 2 页动机三连。左:(a) 事件帧量化,放大框里 UAV 轨迹发虚。中:(b) 局部三维聚合,小感受野把运动证据撕碎,大感受野引入背景。右:(c) 路径解耦,时空序与时间戳序交替扫描后接到更完整的红轨迹。按 (a)(b)(c) 读,不要把中间绿框示意图当成真实检测框。
方法贡献
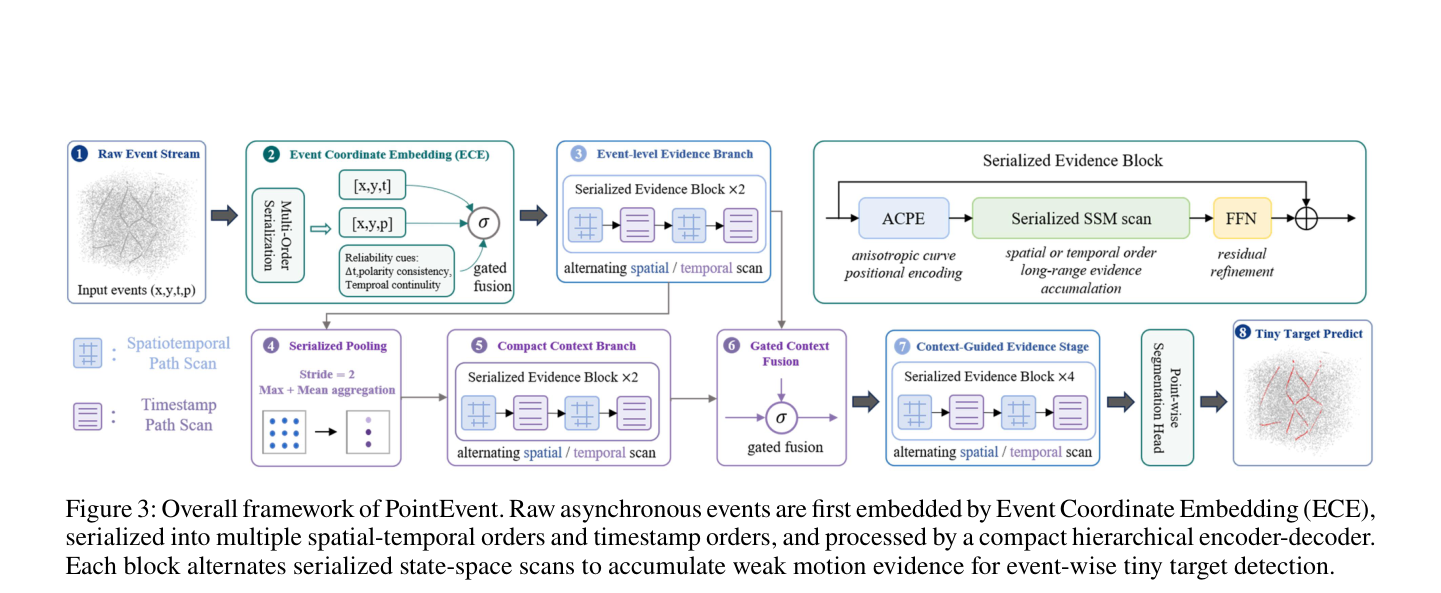
第 3 页总框架。从左到右:原始事件流 → ECE([x,y,t]、[x,y,p]、可靠性线索门控融合)→ 事件级证据分支(两块 SEB,蓝格时空扫描、紫格时间戳扫描交替)→ 步长 2 的序列化池化 → 紧凑上下文分支 → 门控融合 → 四块精炼 → 事件级分割头。右上角是单个 SEB:ACPE、序列化 SSM、FFN 残差。先跟主数据流,再看右上块内部。
关键机制
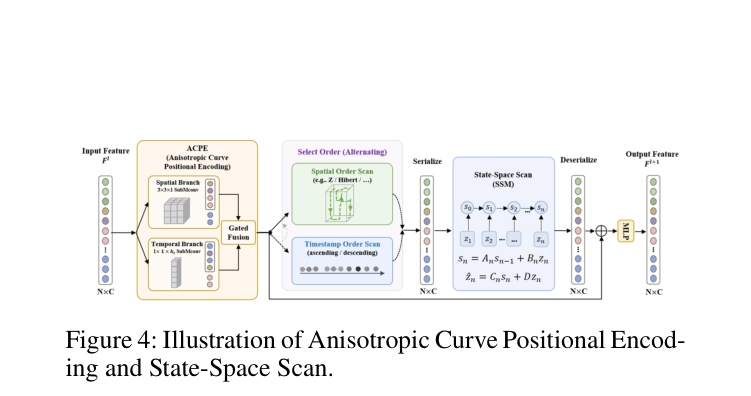
第 4 页 SEB 特写。输入 N×C 特征进 ACPE:空间 3×3×1 与时间 1×1×N 两路门控融合;再在空间序(6 方向 Z/Hilbert)与时间戳升/降序之间交替;Serialize 后做 SSM,公式 s_n=A_n s_{n-1}+B_n z_n;Deserialize 残差后 FFN。裁切较小,从左读到右即可。
实验证据
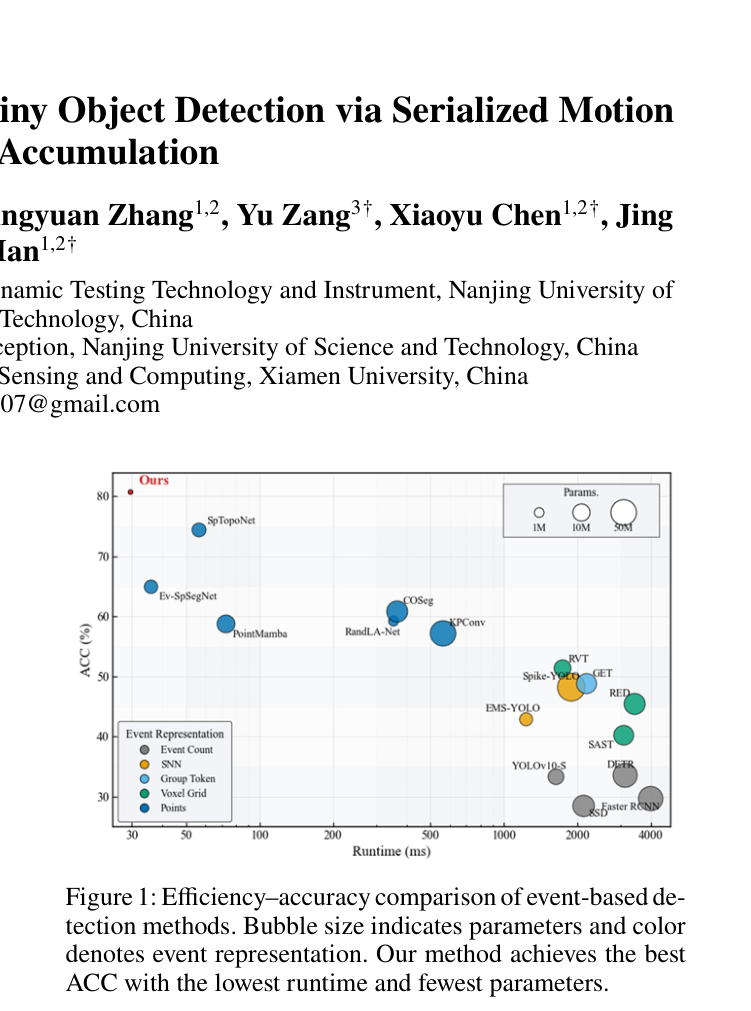
第 1 页效率-精度气泡。纵轴 ACC,横轴 Runtime(毫秒,近似对数),气泡大小为参数(图例 1M/10M/30M),颜色为事件表示。红点 Ours 在最左上、气泡最小;蓝点方法整体优于灰/黄/绿的帧与体素方法。上沿是被裁进来的标题与作者,不是图内容。
核心结论
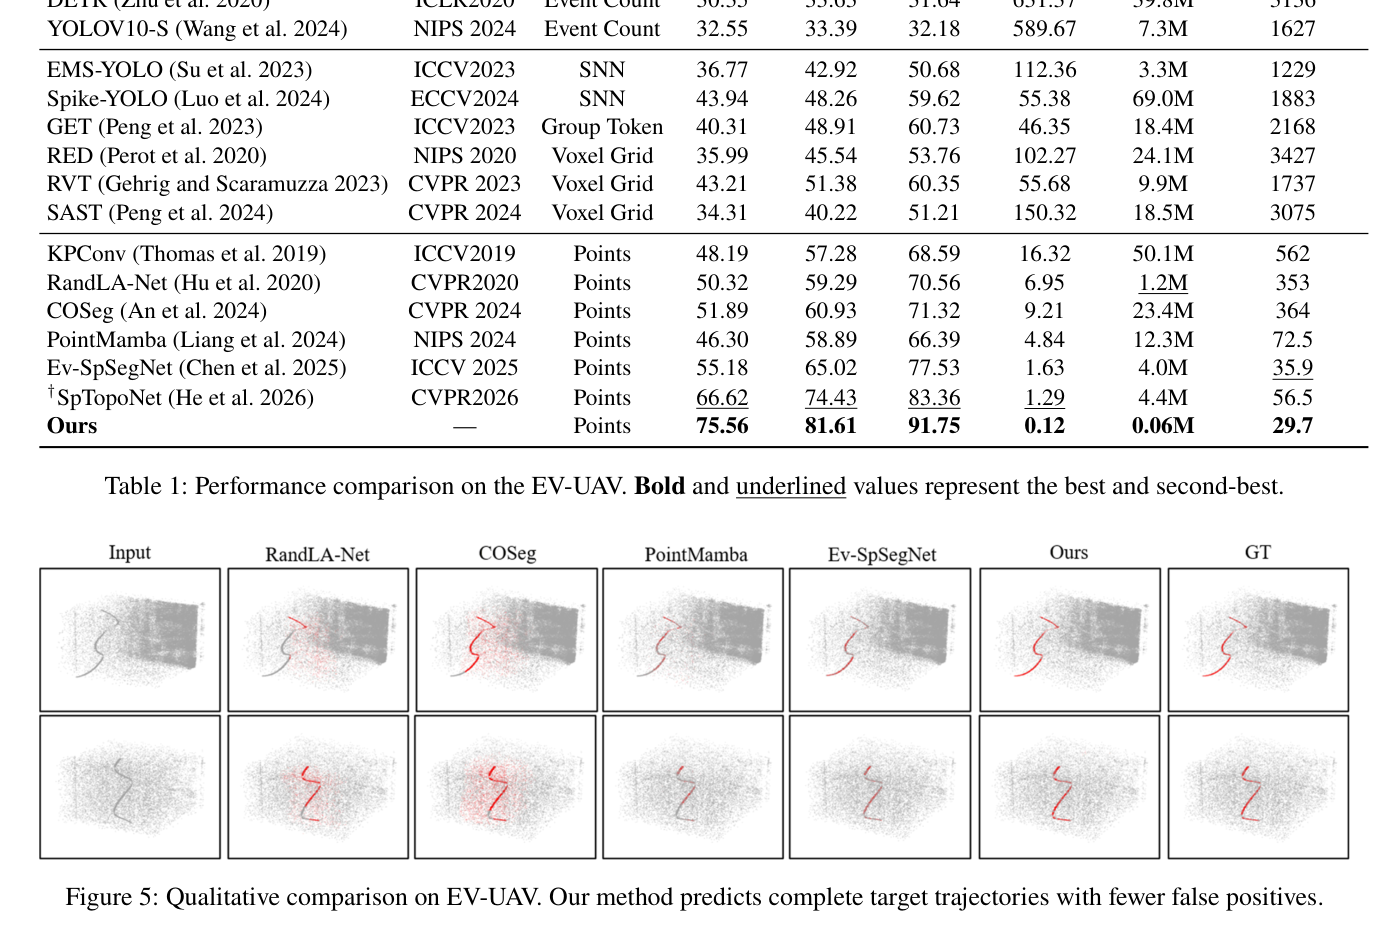
第 6 页。上半 Table 1 数字表,Ours 一行加粗:75.56 / 81.61 / 91.75 / 0.12 / 0.06M / 29.7。下半 Figure 5 两行定性:对照轨迹断裂或旁有红噪,Ours 更接近最右 GT。先读表再对图,不要把上半表题当成定性图的一部分。
实验如何设计?
- EV-UAV(Chen et al. 2025)是主基准:346×260,147 条序列,含正常光、过曝、低光,非目标干扰相对少。指标沿用 Ev-SpSegNet:IoU、ACC、Pd、Fa。
- ES-UAV(Jia et al. 2026)用于更复杂杂波:1280×720,约 60 亿事件、3600 万标注。选序列 012、016、017 留一交叉验证,对照共用同一划分;补充材料给三条完整结果。
- 对照按事件表示分组:Event Count 帧检测器、SNN、Group Token、Voxel Grid、Points。学习方法除非另说明,都按同一划分、同一事件窗和同一事件级协议重训。Ev-SpSegNet 在 ES-UAV 上因算力只能报 16× 下采样,表中用 † 标出。SpTopoNet 缺公开训练代码,引用 He et al. 2026 的同配置重训。
- 消融在 EV-UAV 上进行:组件消融针对 ECE、ACPE、上下文分支与门控;序消融针对随机序、仅时间戳、仅时空、单时空+时间戳、多阶组合。
关键结果与论文证据
- 表 1(第 6 页):PointEvent IoU 75.56、ACC 81.61、Pd 91.75、Fa 0.12,参数 0.06M,推理 29.7 ms。次优 SpTopoNet 为 66.62 / 74.43 / 83.36 / 1.29 / 4.4M / 56.5 ms。作者据此写相对其 IoU/ACC/Pd +8.94 / +7.18 / +8.39 个百分点,Fa 从 1.29 降到 0.12。
- 同表:PointMamba 46.30 / 58.89 / 66.39,说明通用点序列化会在邻近噪声上误报或轨迹不完整。Ev-SpSegNet 55.18 / 65.02 / 77.53 / 1.63,作者认为局部曲线建模丢掉了微弱但有效的目标事件。稠密帧/体素方法 ACC 多在 30–50、耗时数秒级。
- 图 5:两行事件点云,列为 Input、RandLA-Net、COSeg、PointMamba、Ev-SpSegNet、Ours、GT。对照常出现断裂或旁边的红噪点;Ours 更接近 GT 的连续细曲线。裁切上半是表 1,数字以表为准。
- 表 2(第 6–7 页):ES-UAV 上 Ours IoU 71.4%、ACC 89.0%,相对最强对照 +5.1 / +8.8 个百分点。SMamba 高 IoU 低 ACC,MvHeat-DET 高 ACC 低 IoU,作者解释为“抓得紧但缺轨迹”对“留得多但易被边缘和自运动干扰”。
- 表 3:去掉 ECE 使 IoU 从 75.6 掉到 55.7,说明坐标嵌入对初始化稀疏目标很关键;去掉上下文或门控分别到 66.6 与 68.4,说明宽上下文要自适应注入。仅序列化骨干 30.1 / 38.9。
- 表 4:随机序 56.94 IoU;仅时间戳 64.85;仅时空 72.15;二者结合再加多阶达到 75.56。时空序接局部曲线,时间戳序保异步演化,二者互补。
- 图 1 气泡:Ours 在约 30 ms、约 82 ACC 的左上角,气泡最小;点方法整体优于帧/体素方法。横轴 Runtime 近似对数,气泡大小为参数量。
阅读时需要注意
- 没有独立 Limitations 节。实验只覆盖 EV-UAV 与 ES-UAV,不能外推到通用事件检测或非无人机微小目标。
- ES-UAV 上 Ev-SpSegNet 为 16× 下采样,表 2 的领先幅度对这一对照并不公平。
- SpTopoNet 数字来自他文重训,不是作者在同一代码库里复现。
- 输出是事件级二分类,没有框级评测;类别不平衡主要靠权重 15,未展开更复杂采样。
- 预印本。定性图 5 的裁切混有表 1,阅读时要分开。
关联工作
- Ev-SpSegNet 把任务做成 x-y-t 曲线提取,是事件微小目标检测的基准方法之一;PointEvent 保留事件级设定,但把连续性从局部聚合改成有序扫描。
- SpTopoNet 用拓扑约束保轨迹完整,是表 1 最强已有点方法;本文用更小模型超过其重训结果。
- PointMamba 证明状态空间可以扫点云,但事件不是无序点。表 1 的大幅落后被作者用来支持“要互补时空序+时间戳序”。
- RVT、SAST、GET 代表把事件量化进网格或 token 后再检测的路线,图 1 中更慢、更大、ACC 更低。
- Mamba 提供线性序列建模;PointEvent 的贡献在于事件特有的多阶序列化、ECE/ACPE 与门控上下文,而不只是换骨干。