快速导读:SARFusion 用场景可靠度先验加查询级分支路由,在相机、激光与融合三路之间动态选择,降低退化条件下的负迁移。
相机–激光融合已是自动驾驶三维检测主流,但多数检测器仍从“同一套紧耦合多模态表示”里解 object query。传感器一旦在雨雾、强光、丢束、错位等条件下退化,不可靠模态会污染可靠证据,出现负迁移。更麻烦的是:模态可靠度既随全局场景变,也随单个目标的距离、遮挡与点密度变,固定融合通路很难两头都对。
中科院自动化所等提出的 SARFusion(arXiv:2609.29235 )把稳健融合重写成场景感知分支路由:并行维护相机、激光、融合三条解码分支;用 Scene Reliability Prior 吃全局驾驶语境,再用 Scene-Aware Branch Routing 结合查询局部证据,把每个 query 路由到最合适分支。nuScenes 测试集达到 72.5 mAP、74.4 NDS,并在雪雨雾与强光等退化条件下优势更明显。
英文题目:SARFusion: Scene-Aware Routing Fusion for Robust Camera-LiDAR 3D Object Detection
论文出处:arXiv 每日论文精选 · arXiv:2609.29235
原始论文:PDF / 论文页面
这篇论文解决什么问题?
相机提供稠密外观与语义,激光提供精确深度与几何;融合在干净场景很强,但真实驾驶里天气、光照、运动模糊、时序不一致、标定错位、相机失效、激光丢束与残缺回波都会改变模态可用度(第1–2页)。
现有融合检测常把融合行为当作近似固定:默认同一传感器组合适合所有场景。可场景级可靠度会变——弱光伤相机,恶劣天气伤激光几何;同一帧里不同目标的观测质量也不同,远处行人可能点稀但图像可辨,近车则更依赖激光定位(第2页)。
因此需要比“整帧选一个融合策略”更细的粒度:以 object query 为单位,在相机 / 激光 / 融合三选一,减少有害跨模态干扰,同时在互补可信时保留融合收益。
核心创新
- 把稳健相机–激光融合表述为场景感知分支路由,而非单一融合表示。
- 提出 Scene Reliability Prior,编码全局驾驶条件下的模态可靠度。
- Scene-Aware Branch Routing 结合场景先验与查询局部证据做 query 级三选一。
- 分阶段训练稳定多分支专业化与路由学习。
方法概览
并行三分支解码;SRP 从 XCL 估计场景先验并用文本场景提示对比监督;SABR 用局部掩码注意力证据与先验预测分支概率并路由;分阶段训练检测、先验与路由。
- 总览(Fig.1):多视角图像经 Image Encoder 得相机 token XC,点云经 LiDAR Encoder 得 BEV token XL,拼接为多模态上下文 XCL。三条并行 Transformer 解码分支分别只看 XC、只看 XL、或看 XCL。
- Scene Reliability Prior(Fig.2):可学习 scene token 经轻量 Transformer 聚合 XCL,得到 cprior。训练时用文本场景提示(如 “A {weather} driving scene at {time of day}.”)做对称对比损失 Lsrp,迫使先验编码天气/时段等可靠度相关信息;推理无需文本或场景标签(第6页)。
- Scene-Aware Branch Routing(Fig.3):把 query 参考点投影到相机特征平面与 LiDAR BEV,构造局部窗口 Ωi,用掩码注意力得到局部证据 elocal;与 cprior 拼接后经 MLP+Softmax 得到 πi,C/L/F,取 argmax 路由,再把查询分到对应分支解码(式4–9,第7页)。
- 训练目标:三分支各自做检测损失 Ldet,加上 Lsrp 与可靠性感知路由损失 Lroute;并采用分阶段策略——先训三分支,再学场景先验,最后优化路由,避免路由器过早塌缩到固定偏好(式10–12,第8页)。
逐图理解论文
问题背景
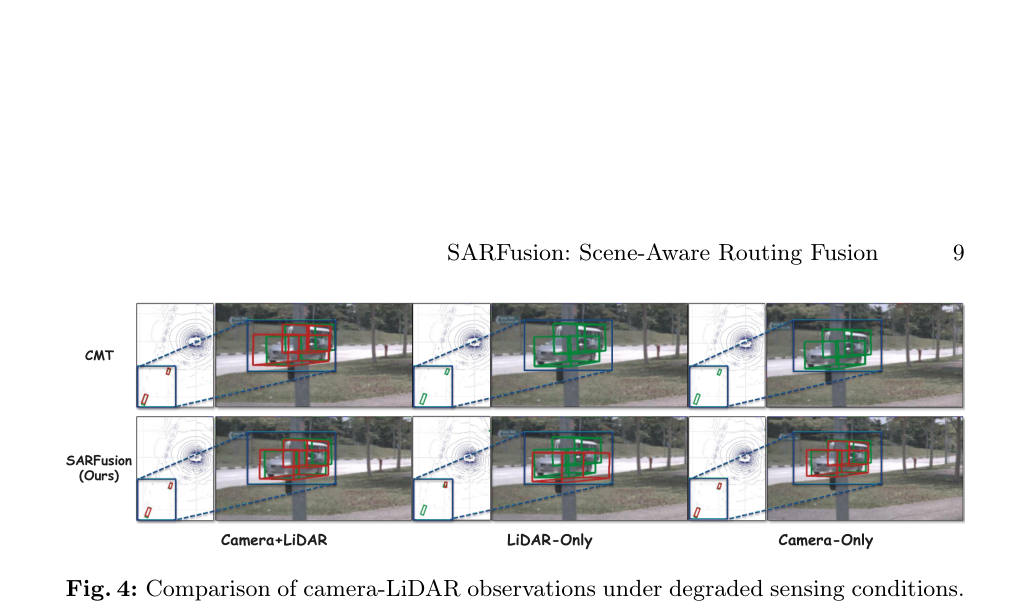
固定融合默认同一通路适合所有场景,但雨雾强光会改全局可靠度,遮挡与点密度又让同帧不同目标观测质量不同,紧耦合表示容易把坏模态灌进最终预测。
方法总览
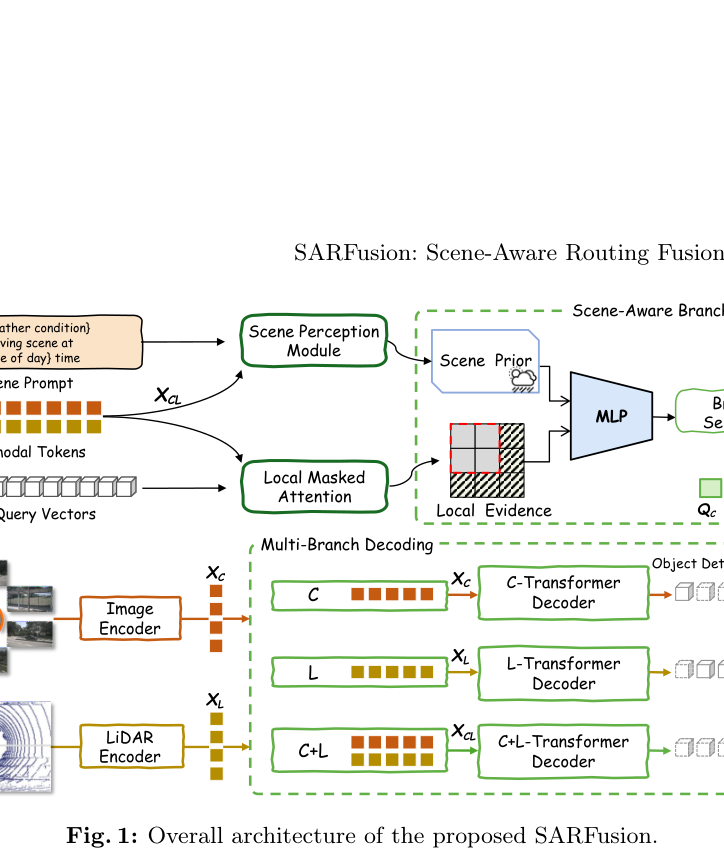
Fig.1 总架构:左为 Image/LiDAR Encoder 产出 XC、XL 与拼接 XCL;上为 Scene Perception 得 Scene Prior,Local Masked Attention 得 Local Evidence,MLP 做 Branch Selection;下为 C / L / C+L 三路 Transformer Decoder 输出检测框。适合作为方法主图与特色图。
路由细节
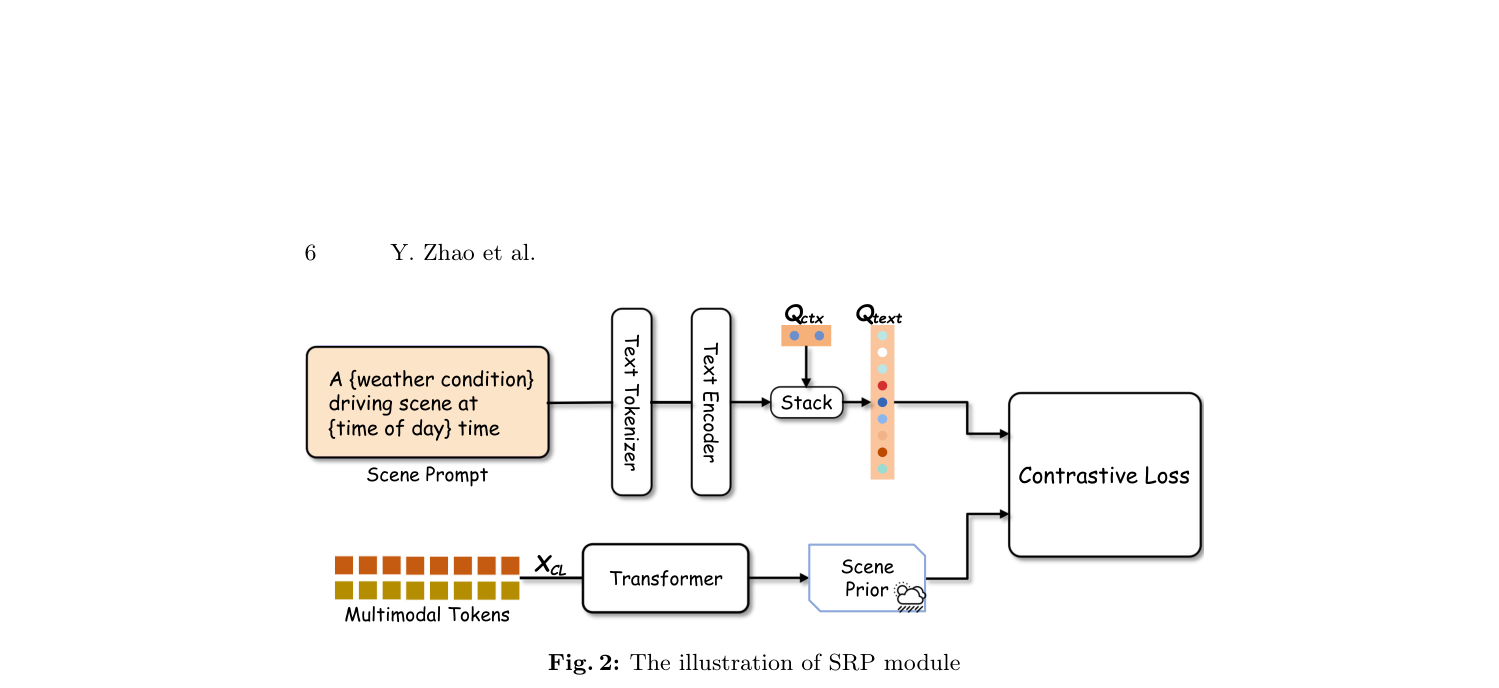
Fig.2 SRP:多模态 token 与可学习场景 token 进 Transformer,训练时与天气/时段文本提示做对比学习,推理只吃视觉–激光上下文。
关键证据
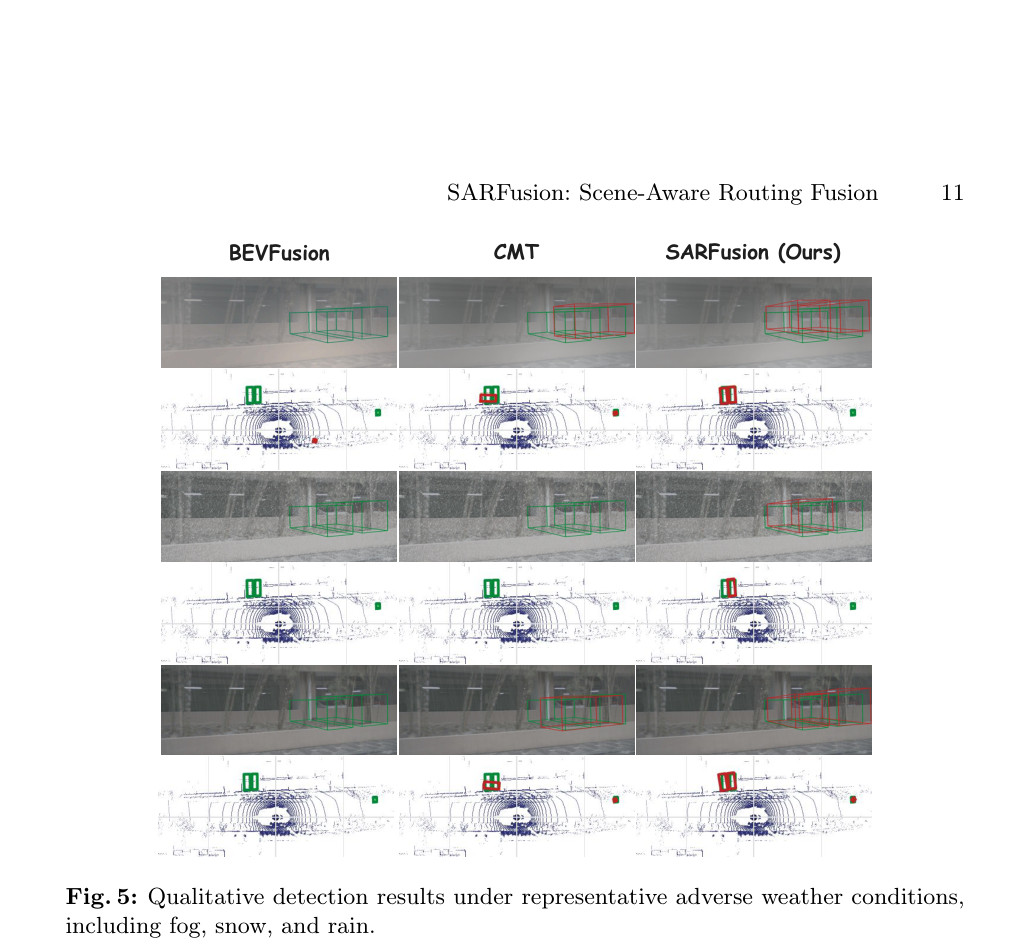
Fig.5 雾/雪/雨等恶劣天气定性对比:相对 BEVFusion、CMT,SARFusion 在退化观测下框更稳、漏检更少,配合 Table 2 读稳健性故事。
实验如何设计?
- 主基准:nuScenes,700/150/150 训练/验证/测试;报 mAP 与 NDS。
- 稳健性:在雪、雨、雾、强光等退化验证设定上,模型只在原始训练集训练、不做条件专用微调。
- 对照:相机-only、激光-only 与 BEVFusion、TransFusion、DeepInteraction、CMT、SparseFusion 等融合方法。
- 消融:多分支无路由、+SABR、+SRP;场景先验监督有无;路由证据组合;端到端 vs 分阶段训练。
关键结果与论文证据
- 干净集(Table 1):验证 71.1 mAP / 73.7 NDS,测试 72.5 mAP / 74.4 NDS,高于 CMT 的验证 70.3/72.9 与测试 72.0/74.1,以及 SparseFusion、DeepInteraction 等对照。
- 退化(Table 2):Clean/Snow/Rain/Fog/Strong Sunlight 上 SARFusion 为 71.1 / 64.8 / 69.7 / 69.2 / 68.3;相对最强竞争者,mAP 增益约 Clean +0.8、Snow +1.3、Rain +3.2、Fog +7.8、Strong Sunlight +2.0,雾天优势最大。
- 组件(Table 3):单融合分支 70.7/73.1;多分支无路由暴跌到 52.4/62.8;加上 SABR 回到 70.8/73.1;再加 SRP 到 71.1/73.7。说明“多分支” alone 不够,查询级路由与场景先验都必要。
- 监督与训练(Table 4–6):有场景先验监督 71.1/73.7 vs 无监督 69.6/72.1;局部证据+场景先验优于仅局部证据;分阶段训练显著优于直接端到端,后者易因早期路由不稳导致分支塌缩。定性上干净场景融合支路占主导,恶劣条件下模态专用支路更活跃(Fig.5–6)。
阅读时需要注意
- 主实验围绕 nuScenes 与选定退化协议,更广传感器套件与真实闭环驾驶仍需验证。
- 路由依赖参考点投影与局部窗口,极端错位或大面积遮挡可能让局部证据失真。
- 三分支并行带来额外计算与训练复杂度;文中强调稳健性,不等于宣称全场景算力最优。
- 场景提示监督只在训练使用,先验质量仍受多模态上下文与对比对齐上限约束。
关联工作
- TransFusion、DeepInteraction、CMT、BEVFusion 代表固定或预定义交互的融合检测。
- MEFormer、专家路由与 masked-modal 训练等工作强调降低刚性跨模态依赖。
- nuScenes-C / 天气退化评测用于检验场景依赖可靠度,而不是只报干净榜。