快速导读:LiTe-GS 用 ε 约束的随机子集评估替代全池 Fisher 预言机,在 3DGS 下一最优视角选择中把期望复杂度降到 O(M log(1/ε)),重建质量可比 POP-GS。
三维高斯泼溅(3DGS)训练质量高度依赖视角是否“信息充分”:候选相机一多,基于 Fisher 信息的下一最优视角(NBV)就要反复调用昂贵的信息增益预言机。穷举整池评分(如 POP-GS)重建扎实,但 oracle 开销随候选规模与批选基数 K 一起膨胀,难贴近机器人主动建图等低延迟场景。
LiTe-GS(arXiv:2609.30393 ,PDF https://arxiv.org/pdf/2609.30393 )由 Vivek Pandey、Amirhossein Mollaei Khass、Nader Motee 提出:保留与 POP-GS 同一套 Fisher 驱动的不确定性削减目标,只改选视角模块——每轮只对 ε 约束下随机抽到的子集做预言机评估,给出期望 O(M log(1/ε))、与 K 无关的复杂度,并附带近最优近似保证。Blender 与 Mip-NeRF 360 上,重建质量可比 POP-GS,oracle 评估次数可降约 24%–43%,ε 再加大时可到 80% 以上。
英文题目:LiTe-GS: Oracle-Efficient Next Best View Selection for 3D Gaussian Splatting
论文出处:arXiv 每日论文精选 · arXiv:2609.30393
原始论文:PDF / 论文页面
这篇论文解决什么问题?
3DGS 用各向异性高斯显式表示场景,可实时可微光栅化;但准确重建仍需从大候选池挑出真正降低参数不确定性的图像。处理全部视角既贵,也易引入冗余观测。
FisherRF、POP-GS 等把 NBV 写成信息增益最大化:用(块对角)Fisher 近似度量候选视角对参数后验的贡献。经典贪婪每轮要对剩余候选全体求一次边际增益,复杂度约 O(MK),候选与 K 同时变大时难以交互式部署。
若为省计算直接砍候选集合,又会永久丢掉未被抽中的高增益视角。问题因此变成:如何在同一信息目标下,用可调精度参数显式换取更少的预言机调用,而不是牺牲目标或只做启发式裁剪。
核心创新
- 将 3DGS 主动 NBV 明确写成基数约束的 Fisher 不确定性最小化/信息增益最大化。
- ε 约束随机子集评估,使预言机复杂度期望与 K 无关。
- 给出次模设定下的近似保证,并以动态重采样相对静态子集更稳健。
方法概览
在种子重建得到先验信息后,按不确定性削减目标选 K 个视角。每轮从候选中采样 p≈(M/K)log(1/ε) 的子集,懒惰重算边际增益,取子集内最优并更新信息矩阵;理论给出与 ε 相关的期望近似比。
- 形式化:在种子视角 V0 得到先验信息 H0 后,从候选池 Vc(规模 M)选基数为 K 的子集,使不确定性度量 ψ(取信息矩阵的 −log det)相对先验的削减 ρ 最大。决策可用二值变量写成基数约束组合优化,精确求解困难,故用贪婪近似。
- LiTe-GS(Algorithm 1)在每轮 q=1…K:从尚未入选候选中采样大小 p≈(M/K)log(1/ε) 的子集 P;对 P 做基于缓存边际增益的懒惰评估,只对弹出的候选重算真实 Fisher 边际增益 Δv,直到队首增益已是子集内最大;将该视角并入 S 并累加 Hv。总期望预言机次数为 O(M log(1/ε)),与 K 无关。
- 理论:若 ρ 为归一化非负单调次模函数,则 E[ρ(S)] ≥ (1−e^(−(1−ε))) ρ(S*)。ε 越大,采样越少、保证越弱,效率与近似质量的折中可显式调节。实现上沿用 POP-GS 的块对角 Fisher,后续 3DGS 优化不变,效率分析只针对选视角模块。
- 相对 Static-Subset Greedy(每阶段固定一次子集),LiTe-GS 在每次采集步动态重采样,降低“抽到一次坏子集就锁死”的风险。
逐图理解论文
选视角瓶颈
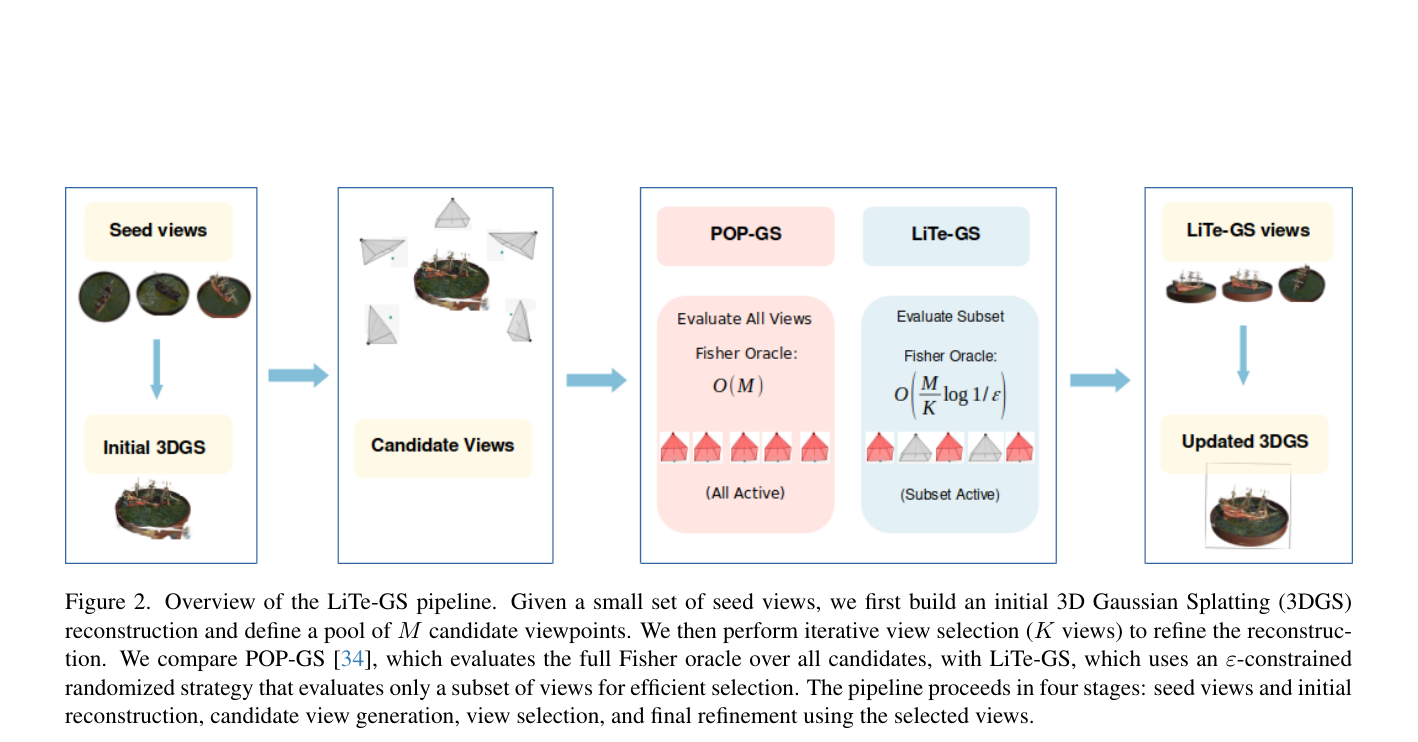
图2是方法主图:种子视角→初始 3DGS→M 候选视锥→对比 POP-GS 全池评估 O(M) 与 LiTe-GS 子集评估,再到入选视角与更新重建。适合做特色图,一眼讲清“同一 Fisher 目标、更少预言机”。
合成与真实画质
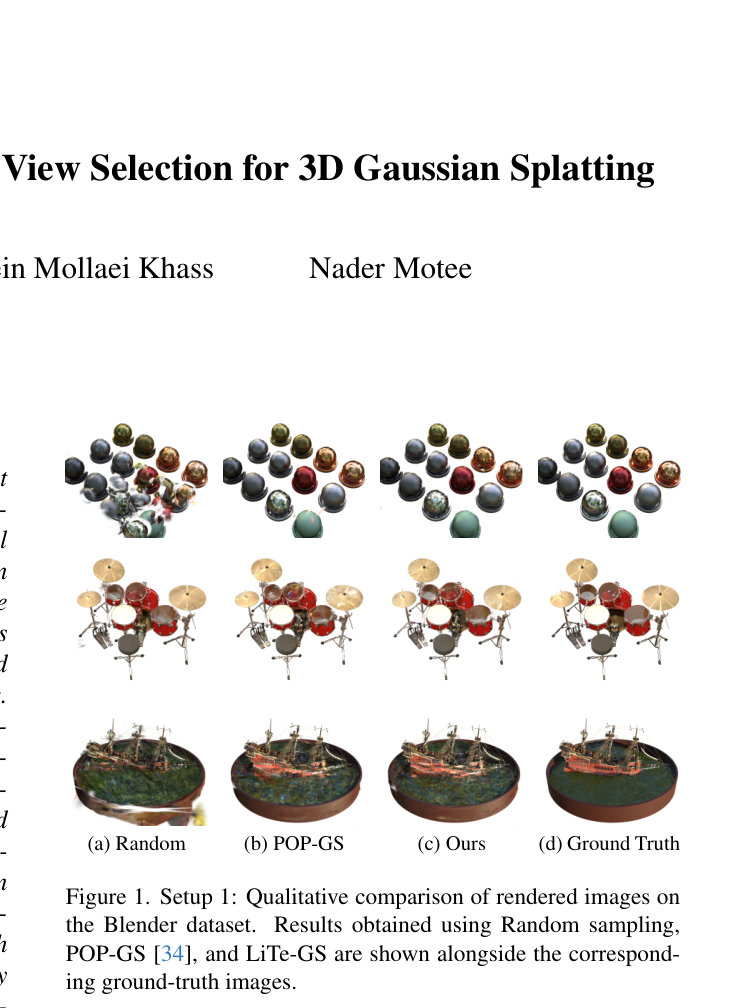
图1在 Blender Setup1 上并排 Random / POP-GS / Ours / GT(材质球、鼓组、帆船)。Random 糊且有重影,LiTe-GS 接近真值,支撑“省 oracle 不必然塌画质”。
结论与局限
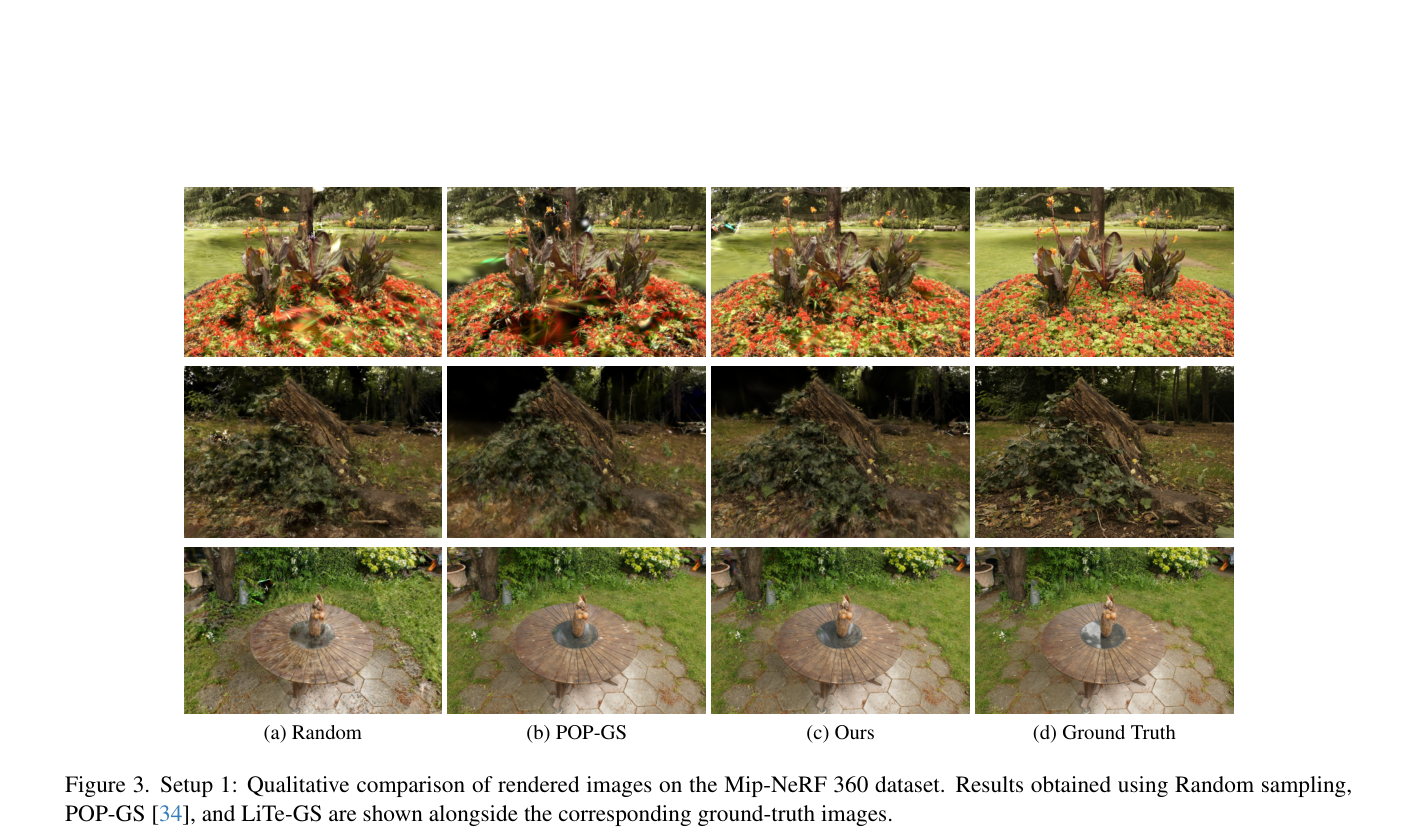
图3把同样对照搬到 Mip-NeRF 360 花园、木堆、石台桌等真实复杂纹理;Ours 列细节与边界明显好于 Random,并与 POP-GS/GT 可比,补全真实场景证据。
实验如何设计?
- 数据:Blender 合成场景与 Mip-NeRF 360 真实场景;指标 PSNR / SSIM / LPIPS;对照 Random 与 POP-GS(ε 默认 0.1)。
- Setup 1:2 张种子,每轮加 3 张至共 11 张,阶段训练 100v 迭代,总约 11k;Setup 2(仅 Blender):5→每轮+4→21,300v,总 21k;Setup 3(仅 360):3→每轮+4→15,100v,总 11k。
- Oracle 效率:统计 Fisher 评估次数及相对 POP-GS 降幅;Setup 4(Blender Ship)扫 K∈{3,4,6} 与 ε∈{0.1,0.3,0.6};另与 SSG 对比动态重采样。
关键结果与论文证据
- 重建质量:Setup 1/2 上 Blender 平均,LiTe-GS 与 POP-GS 接近(如 Setup 1 PSNR 21.97 vs 22.10),并明显优于 Random 的 19.52;Mip-NeRF 360 Setup 3 上 Ours PSNR 19.01 甚至略高于 POP-GS 的 18.82(页6 表1–2)。
- 定性:图1(Blender)与图3(Mip-NeRF 360)显示 Random 模糊伪影重,LiTe-GS 与 POP-GS、真值更接近,细结构与材质高光更稳。
- Oracle:表3 报告 Setup1 Blender/360 降约 23.76%/25.56%,Setup2/3 约 42.86%/42.15%。Setup4 中 K 从 3→6 时 POP-GS oracle 275→549,LiTe-GS 约 210→208,降幅 23.64%→62.11%;固定 K=6、ε=0.6 时可减至 44 次(约 91.99%),伴随质量折中(页7–8)。
- 消融:动态重采样在 Garden 上对多档 ε 优于 SSG;Ship 上个别 ε 下 SSG 可偶发更好,说明固定幸运子集可能赢一次,但动态探索更稳健(页8)。
阅读时需要注意
- 方法不声称系统性地在画质上击败 POP-GS;偶发更优来自随机子集探索,应读作副产品。
- 增大 ε 会削弱近似保证并可能伤重建;报告的 oracle 为保守计数(采样子集全计,未再扣懒评估节省)。
- 效率只覆盖选视角模块,不等于端到端训练墙钟时间;块对角 Fisher 本身也是近似。
关联工作
- 3DGS(Kerbl 等)提供显式实时表示;FisherRF、POP-GS 构成信息驱动 NBV 主线。
- Photo-SLAM、GS-ICP SLAM、RTG-SLAM 等把高斯表示接入主动建图,凸显低延迟选视角需求。
- 随机次模优化(Mirzasoleiman 等)为子集采样贪婪提供复杂度与近似分析工具。