快速导读:MeteoVerse 显式建模观测与目标天气之间的过渡,并用 MeteoMoE 把保留、引入、去除统一进相机可控视频世界模型。
视频世界模型既要跟相机轨迹推演未来,也要面对雨雪雾带来的外观与能见度剧变。难点在于:所需修改取决于观测天气与目标天气的关系——有时要保留,有时要引入,有时要去除。若只把目标天气塞进文本条件,骨干往往把天气演化与场景运动、相机运动搅在一起推断,控制就容易失手。
MeteoVerse(arXiv:2609.36810 ,哈工大 / 华为)把观测态与目标态显式估计出来,用差分过渡驱动过渡感知天气专家混合模块 MeteoMoE,在冻结的 LingBot-World 上统一三类天气操作,并配套超五万真实天气片段与伪配对晴天数据。项目页 https://meteoverse.github.io/ 。
英文题目:MeteoVerse: Unified Weather-Controllable Video World Model
论文出处:arXiv 每日论文精选 · arXiv:2609.36810
原始论文:PDF / 论文页面
这篇论文解决什么问题?
真实未来观测不只是“看什么、从哪看”,还取决于“在什么天气里展开”。雨、雪、雾会改变反射、遮挡与可见结构;世界模型若忽略这一维,生成视频可能在相机正确时仍天气错乱。
现有可控视频世界模型多在内容与视角上成熟,却常把天气留给隐式通道。Holo-World 等开始引入恶劣天气,但仍偏晴天输入与引入设定,去除与恶劣输入上的保留覆盖不足。
因此需要一个统一接口:给定单张晴天或恶劣图像、无天气场景描述、目标天气指令与相机轨迹,显式决定保留、引入或去除,并尽量不牺牲场景身份与相机跟随。
核心创新
- 显式天气状态过渡:用连续雨雪雾强度向量表示观测与目标,差分统一保留/引入/去除语义。
- MeteoMoE:过渡感知天气专家混合,把类别残差特征注入 DiT 文本交叉注意力之后。
- MeteoVerse 数据集:>50K 真实天气片段 + 伪配对晴天,含解耦描述、强度标注与相机轨迹。
- 在天气对齐与用户研究上显著抬升可控性,同时保持竞争性场景一致性与相机误差。
方法概览
以单张晴天或恶劣天气图像、无天气场景描述、目标天气指令与相机轨迹为条件。天气状态预测器估计观测态 ssrc 与目标态 star,差分得到过渡 strans。MeteoMoE 按雨/雪/雾专家交叉注意力抽取类别特征,用过渡分量调制后自注意力融合,残差注入冻结的 LingBot-World DiT;配合 LoRA 适配。另构建超 50K 真实雨雪雾片段与伪配对晴天视频,监督四种输入—目标组合。
- 条件被拆成无天气场景描述 ps、目标天气指令 pw 与相机轨迹 C。天气状态预测器(LoRA 微调的 Qwen3-VL-2B)估计 ssrc 与 star,二者差分得到 strans;状态用雨/雪/雾三维连续强度向量表示,晴天为零向量。
- 正的分量表示引入,负的分量表示去除,零分量表示该类天气保持。训练时可用标注状态直接算过渡;推理时才启用预测器,用户也可在晴天引入时指定目标强度。
- MeteoMoE 插入每个 DiT 块的文本交叉注意力之后:以文本特征为查询,分别对雨雪雾专家 token 做交叉注意力,再用对应过渡分量调制,经轻量自注意力融合后残差写回。骨干场景与相机通路保持,天气残差专注“该改什么”。
- 数据侧收集逾 50K 条 81 帧真实雨雪雾片段,解耦场景/天气描述、强度标注与相机轨迹,并用生成模型构造伪配对晴天视频;重组为晴保、恶劣保、引入、去除四类监督对。训练冻结骨干,优化 MeteoMoE 与自注意力/FFN 上的 LoRA,目标为流匹配加重建与感知损失。
逐图理解论文
隐式天气难题
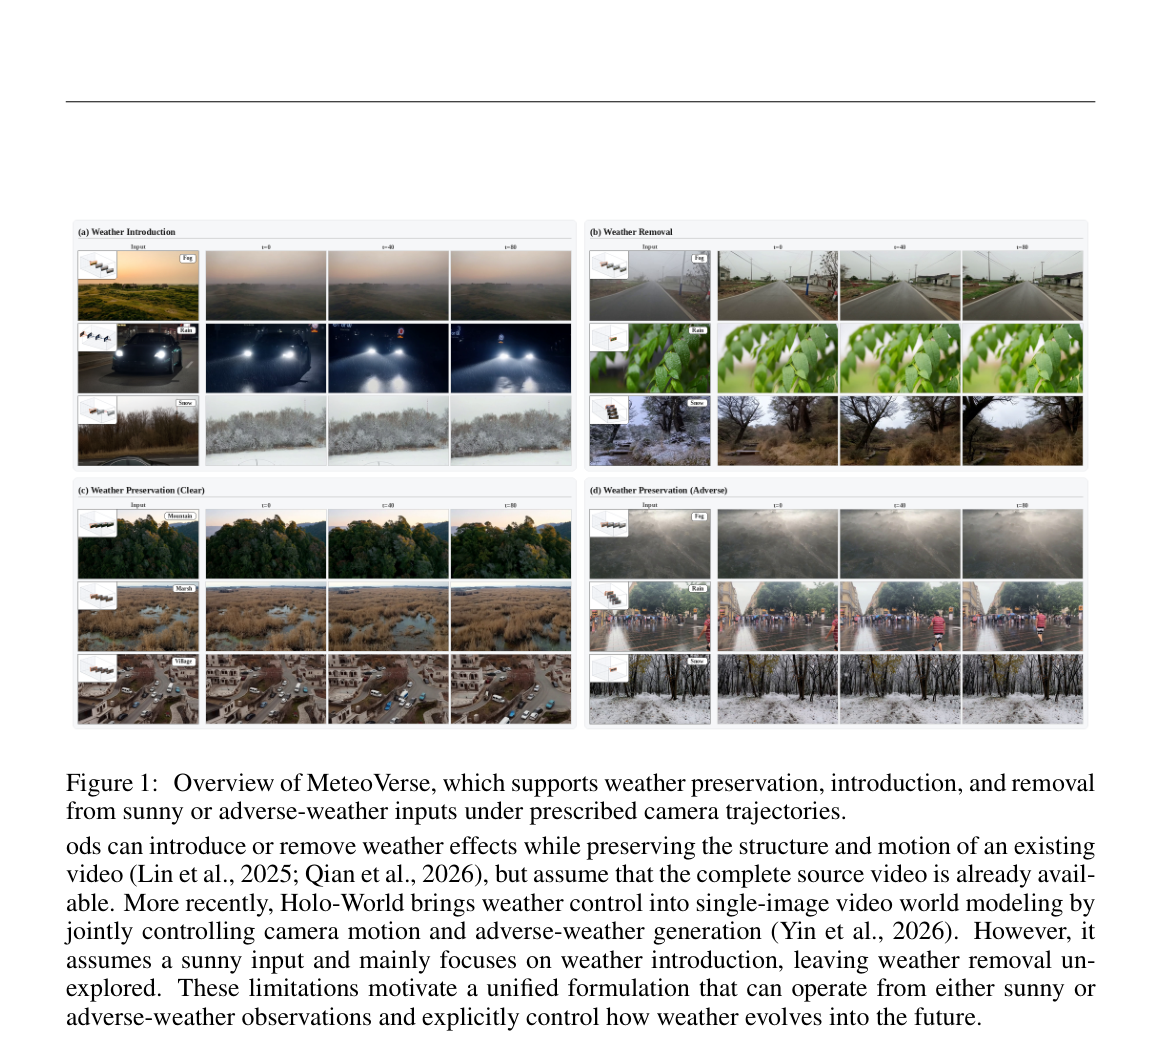
图1总览四类能力:天气引入、去除、晴天保留与恶劣保留,均在给定相机轨迹下从单图展开。适合开篇说明“统一天气可控”而非只做引入。宜作特色图。
显式过渡
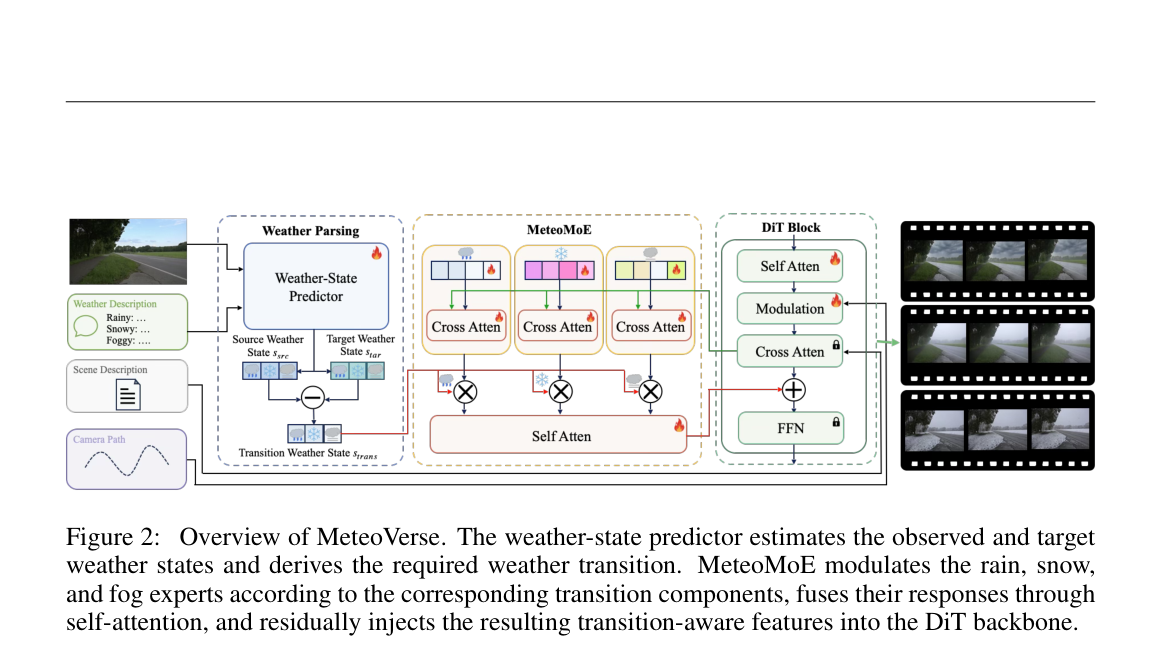
图2是方法架构:天气状态预测器产出观测/目标态并差分得过渡;MeteoMoE 按雨雪雾专家调制后融合,残差注入 DiT。是理解显式过渡与专家混合的主图。
关键证据
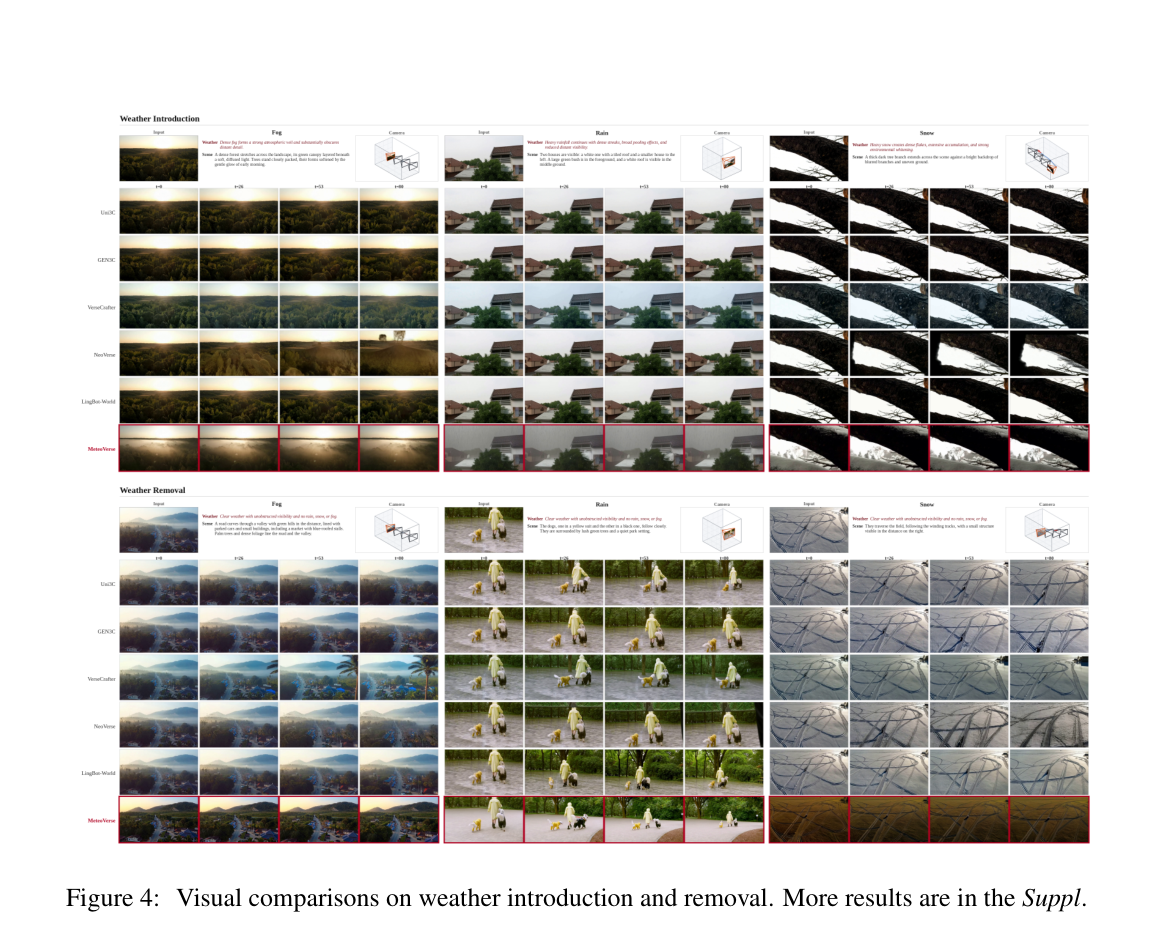
图4对比引入与去除的视觉结果,对照 UniDiff/GENIE/VicoCraft/NeoVerse/LingLong-World 等;MeteoVerse 在雾雨雪引入与清除上更贴目标指令,同时保持场景与相机推进。
实验如何设计?
- 评测:100 个留出真实场景,覆盖晴→晴、晴→恶劣、恶劣→晴、恶劣→恶劣,共 400 例;保留任务对晴/恶劣子集等权平均。
- 对照:Uni3C、GEN3C、VerseCrafter、NeoVerse、LingBot-World,输入图像、场景描述、目标天气与轨迹一致。
- 指标:VBench-I2V(主体/背景一致性、运动平滑、动态程度、美学与成像质量;Overall 仅保留任务报告)、相机 RotErr/TransErr、Weather Alignment、VLM Evaluation、盲测用户研究。
- 另做天气控制表征消融与预测器下游敏感性分析;实现上渐进加长至 81 帧、分辨率至 480×832。
关键结果与论文证据
- Weather Preservation:Overall Score 86.70,Weather Alignment 93.00,User Study 80.90,多项天气指标领先(页7,Table 1)。
- Weather Introduction:Alignment 61.00、VLM 54.15、User 66.70,相对对照约 5–29 的 Alignment 拉开明显差距(页7,Table 1)。
- Weather Removal:Alignment 89.00、VLM 77.92、User 82.40,去除类天气可控性显著更强(页7,Table 1)。
- 场景一致性与动态程度保持竞争力;相机误差并非全面最低,但整体折中仍可用。
- 消融表明仅用目标天气提示不足,显式过渡与 MeteoMoE 共同抬升天气指标;预测状态相对标注状态下游 Alignment 81.00 vs 82.00,接近可用(页8/13)。
阅读时需要注意
- 伪配对晴天依赖生成模型,可能引入去天气伪影或几何偏差,进而影响去除/引入监督质量。
- 主线覆盖雨雪雾三类与 LingBot-World 骨干;复合天气、极端强度与其他世界模型骨干仍需外推验证。
- 引入设定的 Alignment 虽大幅领先,绝对水平仍低于保留与去除,细粒度强度与外观一致性仍有空间。
关联工作
- LingBot-World 提供相机可控视频世界预训练骨干。
- Holo-World 把天气控制引入单图世界建模,侧重引入。
- 视频去天气/天气合成方法多假设完整源视频已存在,与单图未来预测设定不同。