快速导读:CompAdapt 把提示解析成物理语义,用神经牛顿动力学组合并行、多阶段与碰撞运动,并能一次样本适配新物理定律。
文生视频看起来流畅,并不等于守物理。球可能穿过去、旋转速度乱跳、从抛体突然变成摆,却没有对应的受力切换。哈尔滨工业大学与淘宝(阿里巴巴集团)的 CompAdapt 针对三类缺口:现有物理方法多半只会单物体单类运动;参数常靠手填;遇到月球重力或低摩擦就要重训核心动力学。项目页 https://makapic.github.io/CompAdapt/ 。条目信息为投稿 NeurIPS 2026,PDF 首页仍标 Preprint。
方法走语言到动力学再到视频。Qwen2.5-7B-Instruct 的双分支解析器把提示变成运动序列和初始十维状态(在 NewtonGen 九维上加质量)。每类运动有预训练 Neural Newtonian Dynamics;MTC 把并行分量的状态位移加到共享初态;MOT 检测接触并用碰撞网络做离散跳变。得到的 Z(t) 引导基于 Wan-Move 的生成器,用旋转缩放 warp 代替硬拷特征。新定律则用一条轨迹匹配最近先验再正则微调。Table 1–4 显示复合运动与碰撞的 PIS 高于通用模型和重训 NewtonGen*,一次适配在近域高、远域结构 OOD 则明显掉。
英文题目:CompAdapt: Adaptable Composite Motion Modeling for Physics-Consistent Text-to-Video Generation
论文出处:arXiv 每日论文精选 · arXiv:2609.21455
原始论文:PDF / 论文页面
这篇论文解决什么问题?
通用扩散模型从视频相关里学运动,不保证重力、动量和碰撞法向。Figure 3 左列里,抛体旋转、摆的阻尼、多阶段变形碰撞都出现轨迹或外观崩溃。
NewtonGen 把神经牛顿动力学接到可控生成,但图 2(a) 写明:预设参数、单物体、单运动类型,光学流只负责外观。碰撞和并行组合都不在它的连续 ODE 里。
轨迹可控方法能把质心路径喂给视频模型,却不管质量、角速度和接触。复杂场景还需要:提示自动变成物理量;并行与时序能组合;接触能打断连续演化;新环境不必重做大规模干净仿真。
核心创新
- 把耦合、多阶段和多物碰撞写成可组合的神经动力学,而不是单类运动。
- 文本解析出运动类别、时序关系和初始物理量,不再手填参数。
- 动力学感知先验匹配,用一条观察适配月球重力等未见定律。
方法概览
十维状态 Z 在 NewtonGen 九维上加质量 μ。双分支 Qwen2.5-7B-Instruct(LoRA)解析:LLMseq 把提示拆成十二类运动的并行/时序结构,LLMparam 估初始 Z0。每个分量激活一类预训练 NND;MTC 把并行位移加到共享初态上(质量维掩掉);MOT 用支持函数距离检测接触,碰撞专用 NND 做离散状态跳变。轨迹引导基于 Wan-Move 的视频生成,用旋转缩放的空间 warp 与自适应混合代替硬拷特征。新定律:一条观察、先验匹配、再正则微调被选中的 NND。
- 状态:Z = [x, y, vx, vy, θ, ω, s, l, a, μ]。μ 不能从几何读出,却是碰撞动量交换所必需。每个分量满足带线性牛顿项和 MLP 残差的二阶 ODE,用 Neural ODE 从 Z0 积到 Zt。
- 解析:LLMseq 识别十二类运动并给出各物体的时间戳序列,同一时刻多个分量并行,不同时刻顺序拼接。LLMparam 在序列条件下估计 Z0。也允许不经文本、直接用预设参数。
- MTC:并行分量大多作用在近似不相交的状态子集上,合成规则是共享初态加上各自分量位移,质量维用掩码保持不变。后一阶段的初态接上一阶段的 Zsyn,从而做多阶段。
- MOT:用凸形支持函数算最小边界距离,小于阈值就调用碰撞 NND,把接触前状态映射到接触后状态,再继续独立演化。附录消融显示去掉质量或去掉 MOT,碰撞 PIS 会掉到接近通用模型。
- 视频:在 Wan-Move 上按 Z 投影质心轨迹,但不做全局硬拷。空间 warp 用相对转角和长短轴比变换局部 latent 块;自适应混合补偿缩放和出平面伪影。
- 一次适配:一条观察做动力学感知先验匹配,选中模块后用拟合轨迹加参数靠近先验的损失微调。作者用来应对月球重力、低摩擦等。
逐图理解论文
失败直觉
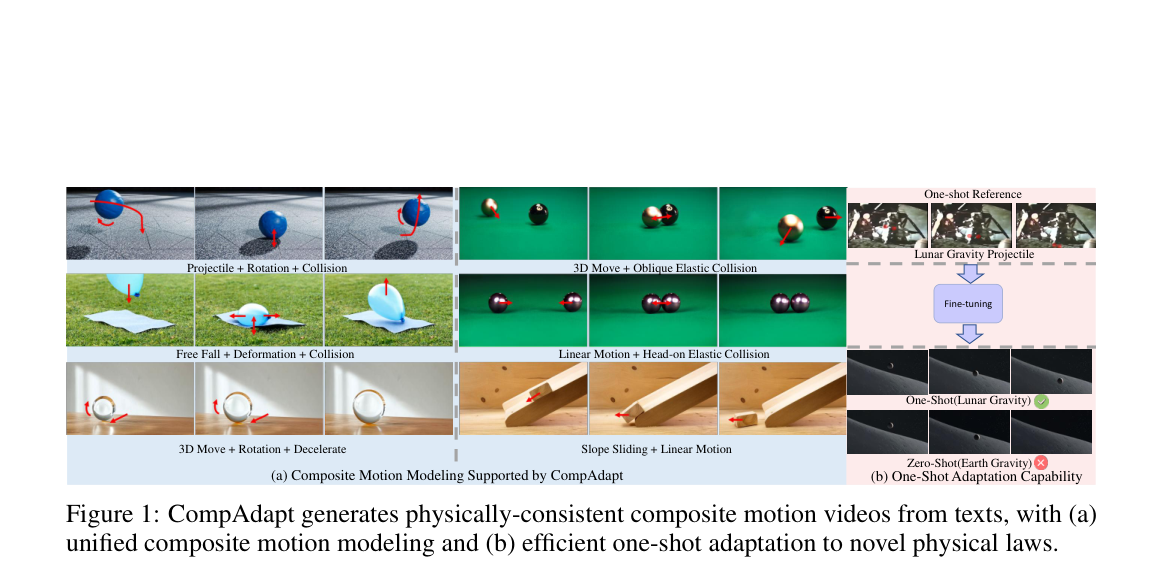
左六组三帧覆盖抛体旋转碰撞、斜碰、气球变形、对心碰撞、旋转减速和斜坡接平动,用来展示并行、多阶段和离散事件。右粉框上面是月球参考,下面一次适配月球重力打勾、地球重力零样本打叉,落点更陡。不要从图里读 PIS,红箭头是注释不是模型通道。
研究缺口
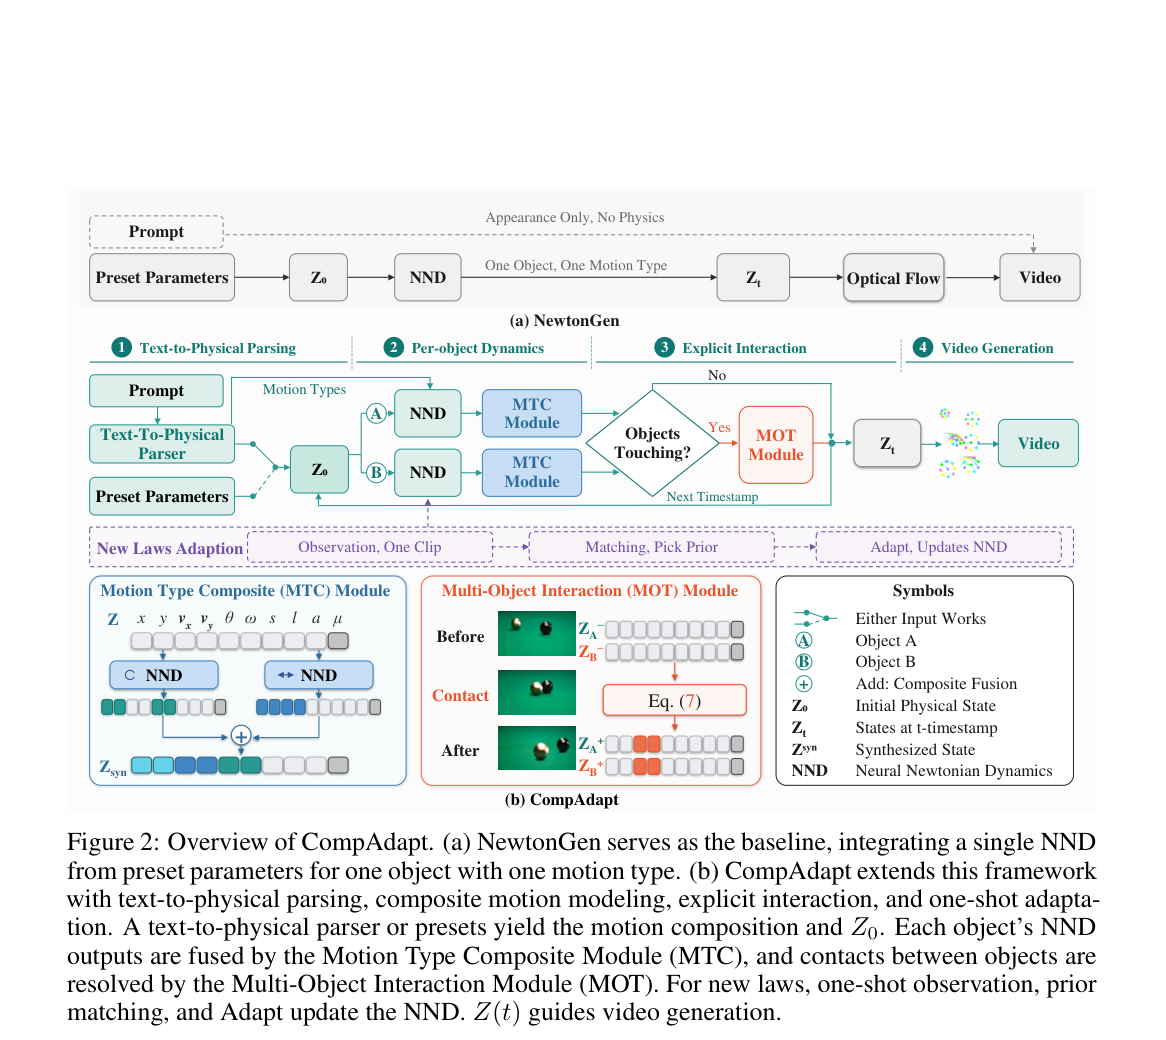
先看顶栏 NewtonGen 只有单 NND 和光流。再按解析、逐物体动力学、是否接触、视频生成往右读。底栏 MTC 把两路位移加到 Zsyn 并掩住质量;MOT 在接触时用公式把碰撞前状态换成碰撞后。紫条是一条观察、匹配先验、更新 NND。这张做特色方案图。
关键机制
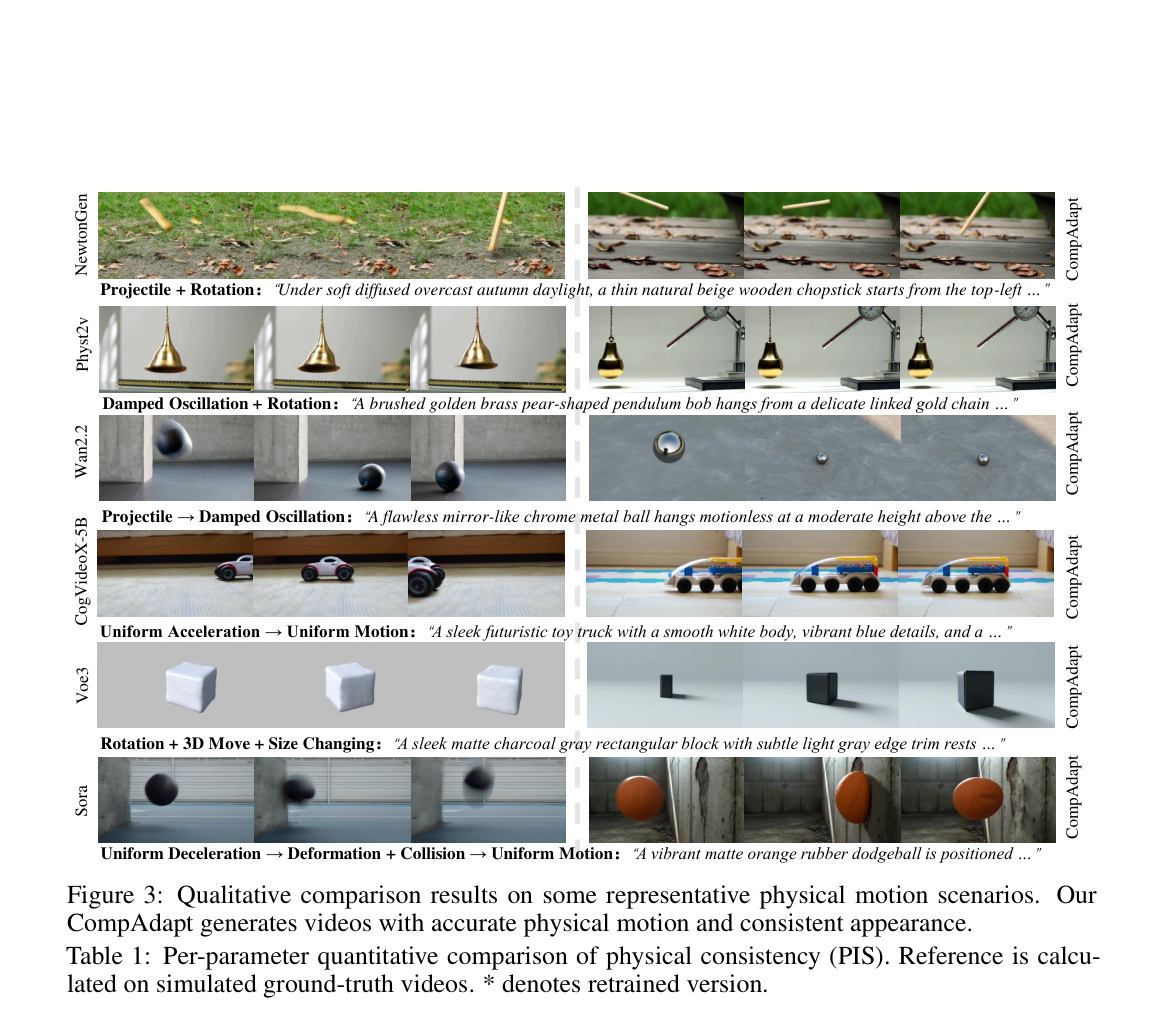
六行左右对照,看旋转、回弹和变形阶段是否跟提示走。第五行标签 Voe3 应读作 Veo3。下沿 Table 1 题注是裁切拼进,本图资产里几乎看不到单元格,引用分数请用正文表。提示在图中被截断,全文在附录。
核心结论
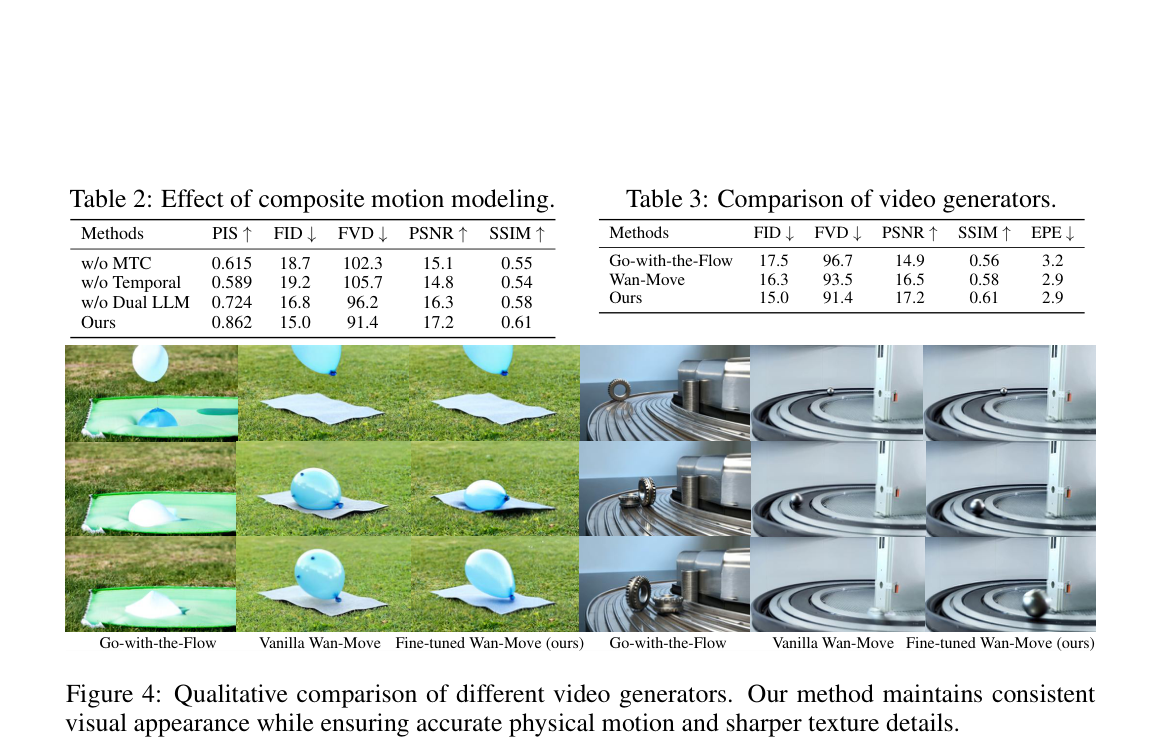
上半两张表:组合消融里完整模型 PIS 最高;生成器表里 Ours 外观指标更好,EPE 与 Wan-Move 持平。下半三列是 Go-with-the-Flow、原版 Wan-Move 与微调版,看气球纹理和轨道滚珠是否离轨发糊。资产虽叫 figure-04,引用表 2/3 时要说清它们印在同一页同一张图上。
实验如何设计?
- 数据:Text2Phys 一万条提示训解析器;CollidePhys 一千条两物弹性碰撞;CompoPhys 一千五百条复合运动;OODPhys 三十四个受控场景分近域、中域、远域、对抗四档,外加月球自由落体、冰壶、实验室阻尼摆三条真实视频。
- 指标:PIS 测不变量稳定;FID/FVD/PSNR/SSIM/EPE 测外观与轨迹。对照含 Sora、Veo3、CogVideoX-5B、Wan2.2、Wan-Move、PhysT2V、重训 NewtonGen*。单卡 RTX A6000。
- 消融:Table 2 去 MTC、去时序链、单 LLM;Table 3/Figure 4 换生成器;Table 4 一次适配;附录 Table 12 去质量/去 MOT。
关键结果与论文证据
- Table 1(第 9 页):复合运动多项 Ours 接近仿真 Reference,例如同步旋转抛体的 vx 0.9803 对 NewtonGen* 的 0.8914。两物正碰/斜碰上 NewtonGen* 为无法生成,Ours 的分速度 PIS 多在 0.91–0.93,对照通用模型约 0.45–0.53。
- Figure 3:左列对照出现旋转不一致、回弹方向错、纹理糊;右列同一提示下运动和外观更稳。图内第五行印成 Voe3,正文是 Veo3。该 PNG 还拼进了 Table 1 题注,数字要回正文表读。
- Table 2(第 10 页):完整模型 PIS 0.862;去 MTC 0.615,去时序 0.589,单 LLM 0.724。Table 3:微调后的物理感知 Wan-Move FID 15.0 / FVD 91.4 / PSNR 17.2,优于 Go-with-the-Flow 与未微调 Wan-Move;EPE 与未微调同为 2.9,提升主要在外观。Figure 4 气球与螺旋轨道上,硬拷特征会糊,微调后更清晰、更贴轨。
- Table 4:近域二十二场景平均 Var-PIS 0.888,中域 0.854,远域结构 OOD 仅 0.515,对抗 0.730。三条真实视频都在 0.90 以上。附录称三十四场景里二十四个对参考样本选择的标准差低于 0.02。
- 附录 Table 12:完整碰撞平均 PIS 0.923,去质量 0.689,去 MOT 0.487。纯滚动在加性 MTC 下一次适配后只有约 0.78,低于解耦斜坡的约 0.98,这是方法边界而不是表 1 主结果。
阅读时需要注意
- 加性组合假设分量近似独立;无滑滚动、出范围角速度、铰接链会超出。
- 远域没有近先验时,一次适配平均 PIS 低。
- 解析器类别有限;NewtonGen* 不会碰撞,表 1 的碰撞对照不对称。
- 预印本,NeurIPS 2026 为投稿信息。
关联工作
- NewtonGen 提供 NND、九维状态和 PIS 协议,是单类运动基线。
- Wan-Move 提供轨迹条件生成;Go-with-the-Flow 是其光流式对照。
- PhysT2V 与 Sora、Veo3、CogVideoX、Wan2.2 覆盖物理方法和通用文生视频两头。Neural ODE 是连续积分骨架。