快速导读:ElasticFit 把语言指令落到场景拟合线索上,再生成并按刚性、均匀或弹性模式把物体贴进已有三维场景。
往已经摆满家具的房间里再放一样东西,关键往往不是“放在附近”,而是它能不能贴进局部空间:靠墙的脏衣篮要挤进窄缝、电视柜里的书要平行填满空档、沙发上的泰迪熊还要前倾并朝向椅子。ElasticFit(arXiv:2610.07460,Delft University of Technology)把这类任务写成贴合式三维插入:语言指令不但指定放哪里,还决定占用多大体积、朝哪、以及物体要不要刚性摆放、均匀缩放或弹性变形。项目页为 https://celine-hsieh.github.io/elasticfit/ 。首页印有 NeurIPS 2026,本文按预印本解读。
方法分三步。视觉语言模型先从当前用户视角推出结构化拟合线索;再按幽灵盒比例生成场景条件物体先验并抬到三维;最后按模式做几何拟合,并用短时刚体仿真让物体落稳。固定资产对照里,空间关系成功率从最强基线的 50.8% 升到 69.7%,支撑成功率从 48.3% 升到 91.7%。完整生成适配另在 Fit-Critical Set 上评测。预印本尚未按相机就绪稿核验。
英文题目:ElasticFit: Fit-Aware 3D Object Insertion via VLM Reasoning and Generative Adaptation
论文出处:arXiv 每日论文精选 · arXiv:2610.07460
原始论文:PDF / 论文页面
这篇论文解决什么问题?
插入已有三维场景是增强现实、自动室内设计和具身智能的基础能力。它和单独生成物体、或从空白生成整屋布局都不同:环境已经被占用,新物体必须同时满足语言意图、局部几何和物理可行性,包括自由空间、支撑面、接触与碰撞。
现有视觉语言模型布局方法多能推断类别和粗略放置区,但成功插入常常要求物体本身去适应当地几何。FirePlace 把多模态推理落到细粒度几何上,PLACEIT3D、ScanEdit、EditRoom 做语言引导放置或编辑,它们通常把插入资产视为固定,只优化变换或重排。LayoutGPT、Holodeck、LayoutVLM 则主要在包围盒和符号约束上规划。杂乱或空间受限的场景里,只调姿态或做全局缩放往往不够。
核心创新
- 把已有场景中的物体插入写成贴合式适配,同时考虑语义意图、局部几何相容和物体形状变化。
- 用结构化拟合线索 G 把视觉语言模型的高层推理变成显式三维约束,驱动生成与刚性、均匀或弹性拟合。
- 在常见放置与贴合关键两套任务上评测,固定资产对照里空间关系与支撑成功率明显高于布局基线。
方法概览
输入已有场景 S 与自然语言指令 L。Stage 1 从用户当前视角渲染,用每像素三维坐标 XYZ 缓冲和语义实例 ID 缓冲构造 Set-of-Mark 图,查询视觉语言模型得到锚点、目标像素、支撑物体、朝向线索与适配标签;校验目标像素落在支撑物体上后,映射出三维支撑点 psurf,并构造幽灵盒作为最大可贴合体积。结构化线索 G 含支撑点、幽灵盒中心与尺寸、偏航俯仰、适配模式 mdef、尺度向量 s 与物体描述 tobj。刚性 s=(1,1,1),均匀 s=(α,α,α),弹性 s=(sx,sy,sz)。Stage 2 按幽灵盒宽高比用 SDXL 风格文生图得到场景条件二维先验,再用 TRELLIS 抬到网格 O0。Stage 3 按模式做几何拟合:刚性保形并做粗到细碰撞与支撑搜索;均匀优化单一尺度;弹性沿盒局部轴各向异性缩放并惩罚碰撞。最后在 PyBullet 里做短时刚体沉降,再做保守支撑修正得到 O*。
- Stage 1 做语义-空间落地。系统从用户看到的同一视角渲染场景,结合数据集提供的语义实例标注,构造每像素三维坐标的 XYZ 缓冲和可见实例编号的 ID 缓冲,并生成叠加物体编号的 Set-of-Mark 图。视觉语言模型同时看无标注渲染、SoM 图和指令,输出结构化 JSON:锚点物体、目标像素与支撑物体、可选的 look_at / top 朝向、吸附行为,以及自适应生成时的物体描述、规范尺度和适配标签。若预测像素不在指定支撑物体上,就改到该物体上最近的可见像素,再经 XYZ 缓冲得到三维支撑点。
- 朝向由可选像素线索和姿态先验得到世界坐标偏航与俯仰,滚转在直立假设下固定为零。支撑点、预测尺寸和朝向共同构成三维幽灵盒:它不是紧包围盒,而是估计的最大可贴合体积,底面中心落在支撑点上。输出 G = {psurf, cbox, bbox, R(θyaw, θpitch), mdef, s, tobj}。刚性模式 s=(1,1,1),均匀模式 s=(α,α,α),弹性模式 s=(sx,sy,sz)。
- Stage 2 先按幽灵盒局部宽高比 bx:bz 设定文生图画布,用 SDXL 风格生成器按物体提示 tobj 画出场景条件二维先验,再用 TRELLIS 把图像抬成网格 O0。这样先验已经偏向目标区域的宽高关系,减轻后续物理适配负担。实现上采用前馈生成而非优化式三维合成。
- Stage 3 按 mdef 做模式化几何拟合。刚性模式用于比例不该改的物体,先用代理盒粗过滤碰撞,再在网格级细化碰撞与支撑。均匀模式联合优化单一尺度与平移,在碰撞惩罚、盒约束、支撑/重力项和尽量放大之间折中。弹性模式沿盒局部轴各向异性缩放到幽灵盒尺寸,并用邻近场景采样惩罚碰撞、保持支撑。拟合后再在 PyBullet 中把场景当静态凹三角网格、物体当动态刚体,从略抬起的无穿透姿态做短时沉降,最后按向上支撑点做保守修正,得到稳定插入 O*。
逐图理解论文
拟合线索
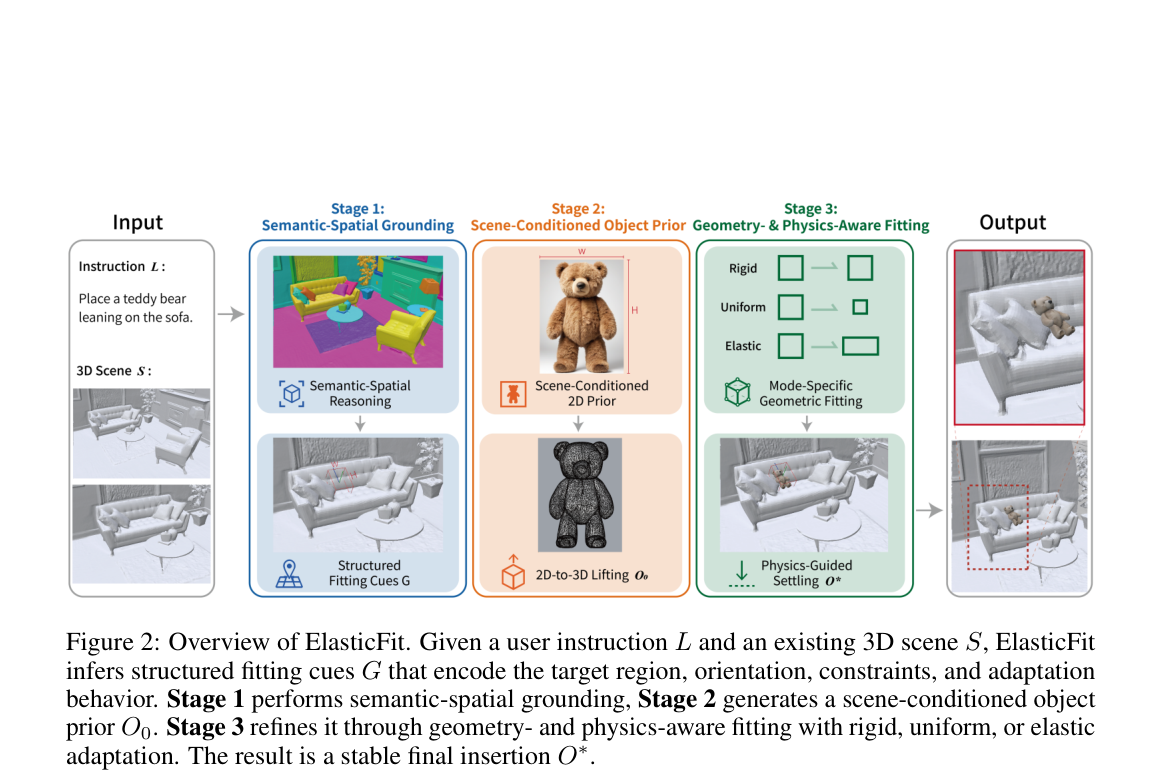
图2是方法总览,宜作特色图。最左输入指令 Place a teddy bear leaning on the sofa. 与场景 S 的两张渲染。蓝色 Stage 1 Semantic-Spatial Grounding:上为带彩色实例标记的 Semantic-Spatial Reasoning,下为沙发上带坐标轴幽灵盒的 Structured Fitting Cues G。橙色 Stage 2:上为标了 W/H 的棕色泰迪二维先验,下为 2D-to-3D Lifting 得到的网格 O0。绿色 Stage 3:上排图标区分 Rigid 方形不变、Uniform 缩成小方、Elastic 拉成长方,下为 Physics-Guided Settling 得到 O*。最右输出沙发特写与虚线框全景,泰迪已前倾靠在靠垫旁。
生成与精修
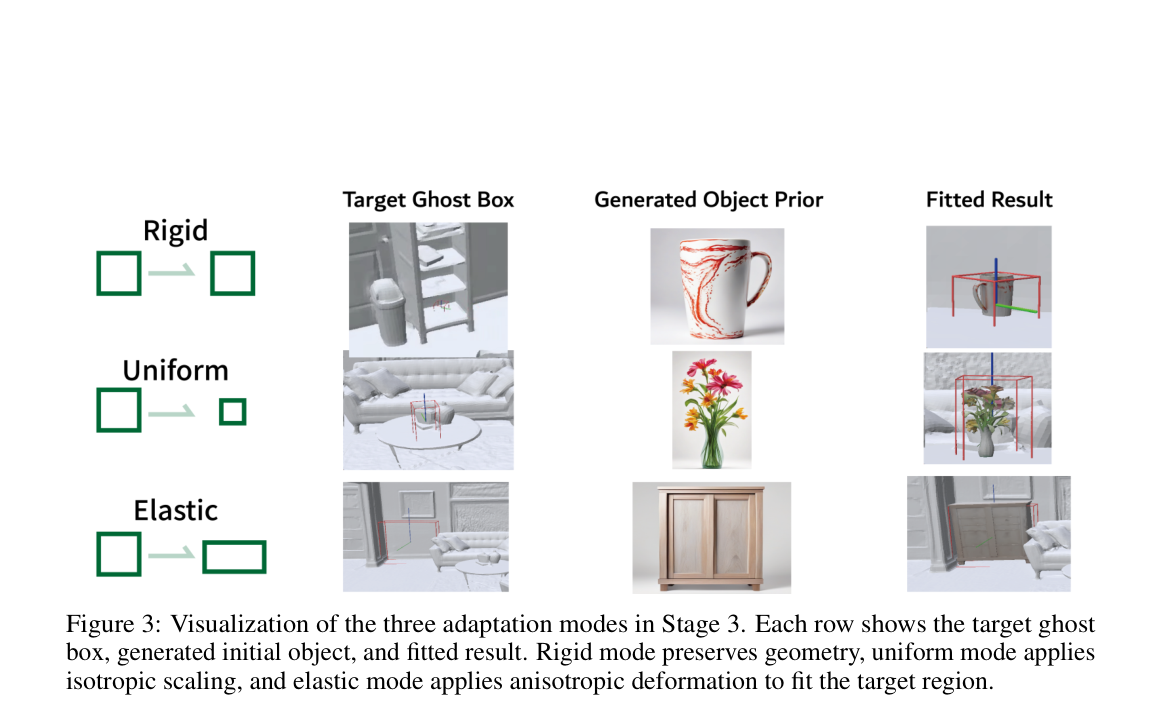
图3把 Stage 3 三种模式按行展开,列分别是 Target Ghost Box、Generated Object Prior、Fitted Result。Rigid:幽灵盒靠近垃圾桶与层架,先验是红纹马克杯,结果保形落在地面并画出红绿蓝坐标框。Uniform:茶几上有较小幽灵盒,先验是花瓶插花,结果各向同性缩放到茶几中央。Elastic:墙与沙发间的扁长幽灵盒,先验是比例正常的木柜,结果被拉宽填进缝隙。左侧图标与正文一致:刚性保几何,均匀做各向同性缩放,弹性做各向异性形变。
关键证据
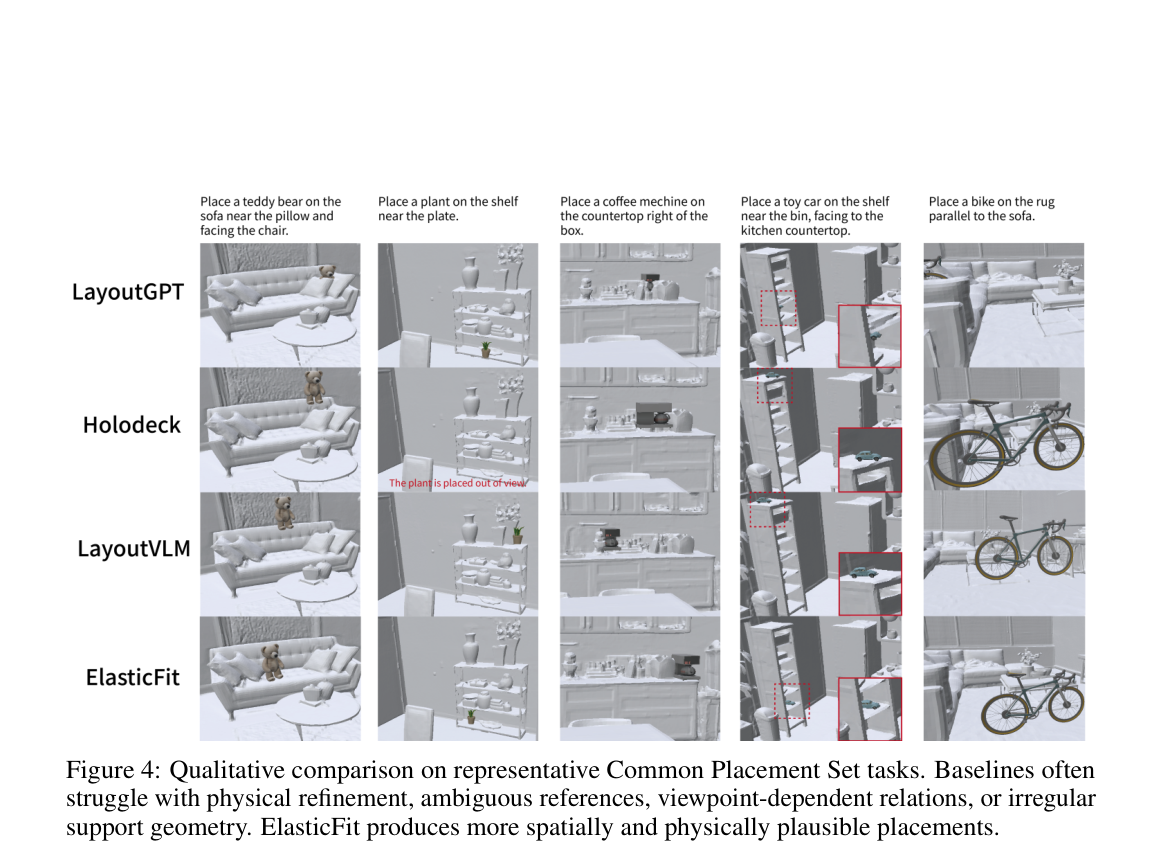
图4是 Common Placement Set 的定性对照,五行任务、四列方法。指令依次为:沙发靠枕旁朝椅放泰迪熊;层板靠盘子放植物;台面盒子右侧放咖啡机(图内拼写为 mechine);层板靠垃圾桶、朝向厨柜台面放玩具车;地毯上平行沙发放自行车。行顺序为 LayoutGPT、Holodeck、LayoutVLM、ElasticFit。Holodeck 的植物例用红字标 The plant is placed out of view。玩具车列用红虚线/实线框标层板位置,基线常偏层或悬空,ElasticFit 更贴目标格。自行车列里 Holodeck 车体很大且压进沙发区域,ElasticFit 把车放在地毯上并与沙发平行。
实验如何设计?
- 评测是单物体插入:按自然语言语义-空间指令把目标放进已有三维场景。Common Placement Set 含 60 条(S001–S060),覆盖距离、方向、朝向、对齐和靠墙等常见关系,用于跨数据集验证和基线对照;对照时所有方法使用同一提示、场景和固定资产类别。Fit-Critical Set 另含 60 条(F001–F060):前 30 条叠加旋转、倚靠、躺卧,后 30 条要求填缝、靠墙窄边或家具下方/内部。
- 场景用 ReplicaCAD 测干净几何、Replica 测带噪声扫描。基线为适配到单物体插入的 LayoutGPT、Holodeck、LayoutVLM,只允许预测或优化被插入物体,场景其余部分不变。Table 2 中的 ElasticFit 关闭场景条件生成与形变适配,以隔离放置与落地质量。全部视觉语言推理使用 Gemini-3.1 Pro Preview。
- 指标有四项。SRS 检查最终插入是否满足可自动验证的空间谓词;CFR 按采样点与固定容差估计是否出现不可接受的互穿;SupR 看物体底部间隙与足迹支撑覆盖;CPS 用 GPT-5.4-mini 对匿名用户视角截图和原提示打 1–5 分。除 CPS 外均以百分比报告,越高越好。
关键结果与论文证据
- Table 1 显示放置专用 ElasticFit 在 ReplicaCAD 与 Replica 上接近:SRS 约 70.4% 对 69.7%,SupR 92.7% 对 91.7%。干净 CAD 的情境分数略高(4.58 对 4.18),扫描噪声没有把落地和精修打垮。后续主实验因此放在更接近真实增强现实条件的 Replica 上。
- Table 2 上 ElasticFit 取得最高 SRS 69.7%、SupR 91.7% 和 CPS 4.18,相对最强基线 LayoutGPT 的 50.8% / 48.3% / 3.72。Holodeck 的 CFR 达 95.0%、LayoutVLM 为 93.0%,高于 ElasticFit 的 91.7%,但 SRS 和 SupR 明显更低。作者解释为保守策略把物体放得离杂乱几何太远,靠近和接触约束反而失败。图4里可见:LayoutGPT 位置大致对但会穿透或悬空;Holodeck 避碰更好却可能找错参照,植物示例甚至标出 The plant is placed out of view;LayoutVLM 多视图能减歧义,对不规则支撑仍可能漂。ElasticFit 把推理对齐用户当前视角,并做几何物理精修。
- 完整方法在 Fit-Critical Set 上总体 SRS 60.8%、CFR 71.7%、SupR 83.3%、CPS 4.57。姿态接触子集较强(SRS 73.3%、CFR 76.7%);空隙填充更难(SRS 48.3%、CFR 66.7%),但 SupR 仍有 86.7%、CPS 4.63。附录指出 25 个 SRS 未满的空隙例中 24 个 CPS≥4,76% 卡在 parallel_to,说明严格几何谓词和观感合理性并不等同。Table 4 在另一视角的空隙消融里,去掉几何物理拟合使 CFR 从 76.7% 掉到 36.7%,穿透顶点比从 1.08% 升到 6.09%;只去掉沉降则主要影响小缝和支撑。
阅读时需要注意
- 结论写明:当前弹性模式依赖各向异性缩放,布料覆盖椅子或枕头被挤进角落这类真非刚性形变仍未解决;靠近约束下有时支撑成立但物体部分悬出边缘。作者建议引入显式包容约束,并探索多物体同时插入。
- 附录 A 补充:任务集与方法同步设计,结果应放在这一受控设定里解读,也未量化重复运行波动。实验使用数据集提供的语义实例标注,对预测标注错误的稳健性未经测试。可见失败包括方向拟合(3.3%)、生成与适配失配(10.0%)以及凹面支撑歧义(1.7%)。
- 更广影响方面,系统面向研究,可能继承外部视觉语言模型与生成模型的偏差或伪影,不能在未核验的情况下用于安全关键的真实设计或物理规划。预印本会议状态以页眉注释为准。
关联工作
- FirePlace 是设计上最近的对照:同样把语言常识接到细粒度几何,但假设插入物是预先给定的固定资产。ElasticFit 研究互补的 make-it-fit 设定,要同时决定放哪里以及物体应如何生成或变形。PLACEIT3D 提出真实三维场景中的语言引导放置基准;ScanEdit 与 EditRoom 做扫描或房间布局的指令编辑,插入资产在过程中通常保持固定。
- LayoutGPT 从文本预测布局,Holodeck 生成空间约束再搜索构建,LayoutVLM 用多视图做可微布局优化。它们构成主基线族,但布局抽象不足以刻画精细支撑、接触和贴合适配。生成式插入工作能把新物体写进神经辐射场或三维高斯场景,问题多被写成生成编辑,而不是为满足局部几何约束而做的场景落地适配。
- 实现上 ElasticFit 把 SDXL 风格二维生成和 TRELLIS 三维抬升当作贴合流程的一环,而不是孤立资产工厂。几何拟合后再用 PyBullet 做轻量物理沉降,以补上许多布局方法最后不做物理落稳的缺口。