快速导读:PhysForge 用材质条件视频做窗口化物理拟合,并把物体拆成可独立估参、再组合仿真的语义部件。
把一张静图变成可仿真的三维资产,缺的往往不是更像的外观,而是材料在碰撞、接触和形变里会怎么动。现有方法多用视觉语言模型从外观猜密度、弹性模量,结果被训练数据里的外观–材质相关绑死:同一只草莓很难被指定成木头、硅胶或织物并得到不同响应;椅子、杯盖这类组合体也常被当成一块刚体。南京大学、Horizon Robotic 与深圳大学的 PhysForge(arXiv:2610.13681)用视频扩散模型生成材质条件动态,再把物理拟合限制在真正揭示材料的时间窗,同时把物体拆成可独立估参的语义部件。项目页为 https://masterwanna.github.io/PhysForge.html 。
框架分成 PHYSFIT 与 PHYSCOMP。前者做窗口化拟合,并用 Hallucinated Forcing 把扩散模型编造的异常加减速从材料响应里分开;后者用 SAM3、P3-SAM 与位姿估计得到部件级 3DGS,再按相对运动组成仿真体,接入物质点法或刚体求解器。在 PhysAssets 与 Google Scanned Objects 上,常见与罕见材质的 CLIP 与物理可控性都高于六个对照,用户研究胜率百分之六十点五六。预印本标注 Under review,尚未按已接收结论使用。
英文题目:PHYSFORGE: Material-Controllable 3D Reconstruction with Separable Components
论文出处:arXiv 每日论文精选 · arXiv:2610.13681
原始论文:PDF / 论文页面
这篇论文解决什么问题?
可交互三维资产需要两件事同时成立。第一,用户指定的材料要能改动力学,而不是只改贴图。外观回归只能给出训练分布里常见的那套参数,遇到“把苹果当成硅胶凝胶”这类少见请求就会塌成几乎相同的运动。第二,材料证据经常藏在部件交互里:面包从烤面包机弹出、瓶与杯分开落地、盖与壶相对滑动。若把整件物体当成单一仿真体,相对运动被抑制,拟合到的参数也无法对应到部件。
视频生成能提供动态先验,但也带来新噪声。扩散序列里常有视觉上合理、力学上不可能的加速或减速。若把整段视频当作监督,这些幻觉力会被写进杨氏模量或摩擦。PhysForge 的问题因此是:怎样用材质条件视频当参考,同时只拟合接触、碰撞、形变这些信息区间,并把语义部件保持可拆、可组合。
核心创新
- 用材质条件视频扩散当拟合参考,而不是只从外观回归物理参数。
- 窗口化拟合加上幻觉力分离,避免把非物理运动写进材料参数。
- 按语义部件独立估参,再按相对运动组成仿真体,保留可拆开的交互。
方法概览
外观用 3DGS,每个高斯带物体与部件标识。可变形体用物质点法(MPM)在粒子与网格间传递质量动量;刚体另用摩擦与恢复系数。PHYSFIT:预训练视频扩散(Wan)按材质提示生成序列,视觉语言模型评估并 refinement。在掩码相交处检测接触,窗口从接近段最后一个不相交帧开始,到静止或接触结束;只在这些揭示材料的区间拟合。参考运动由 SAM3 掩码与 Depth Anything 深度跟踪中心轨迹,把无法用物理参数解释的异常加减速记为 Hallucinated Forcing,用来复现生成轨迹,但不把它当成材料响应。PHYSCOMP:视觉语言 Agent 列出物体与部件,SAM3 传播掩码,SAM3D 或 TRELLIS 等重建 3DGS,P3-SAM 做三维部件分割,FoundationPose 恢复位姿尺度并放入共享坐标系。按附着与相对运动组成仿真体 Bb=(Gb, πb, qb),高斯转成表面与内部粒子。窗口内用物理调节损失拟合形变响应、接触时长并惩罚穿透,再用视觉语言模型初值做弱正则。实现用 Taichi MPM 与刚体求解器,弹性用杨氏模量与泊松比,沙土加内摩擦角,液体用弱可压缩体积模量。
- 外观表示是 3D 高斯,每个基元除中心、协方差、透明度、颜色外,还存物体编号与语义部件编号。可变形体用物质点法:粒子携带位置、速度、质量与变形梯度,经粒子到网格传递后在格点上算材料力、外力与接触,再插值回粒子并更新变形梯度。刚体保持形状,用接触摩擦控制滑动、恢复系数控制反弹。
- PHYSFIT 先按用户材料提示调用预训练视频扩散(文中为 Wan),视觉语言模型给生成结果打分并 refinement。随后在视频里找“材料被看见”的窗口:把场景边界也当成部件,用掩码是否相交定义接触指示。接触开始于指示从 0 变 1;窗口起点取接近段中最后一个掩码不相交且相对中心仍在靠近的帧,以保留入射状态;终点取物体静止或接触指示回到 0。只有这些窗口里的仿真体集合拿去拟合。参考轨迹由 SAM3 掩码与深度估计跟踪部件中心,由帧间隔得到视在加速度。作者把无法用当前物理参数解释的异常加减速叫做 Hallucinated Forcing:用它复现生成视频的轨迹,但不让它驱动材料参数更新。
- PHYSCOMP 负责身份与几何。视觉语言 Agent 从生成帧列出物体与部件清单;SAM3 跨帧跨视角传播掩码,保持重复或附着部件的身份;掩码视图经 SAM3D、TRELLIS 等后端变成 3DGS;Depth Anything 提供深度与尺度;P3-SAM 把重建几何切成语义区域并转到高斯;FoundationPose 把带标签表示放回共享场景坐标。仿真体写成 (高斯子集, 材料–参数对, 动态状态)。按附着关系与相对运动决定哪些部件锁在同一刚体/连续体、哪些保持可分,再把高斯转成表面与内部粒子。
- 每个窗口的损失有两项。物理调节项比较观测与仿真的形变响应,并约束接触时长、惩罚穿透;正则项把参数拉向视觉语言模型给出的初值,权重很低,避免观测不足时乱跳,同时允许碰撞证据推翻先验。实现上在两张 RTX 4090 上跑 Taichi 求解器,MPM 视频 150 帧、30 FPS、每帧最多 8 个子步。弹性用杨氏模量与泊松比,沙土加 Drucker–Prager 内摩擦角,液体用弱可压缩体积模量。附录补充:网格每轴 100–300 格,拟合最多 20 轮,先验权重 0.01,地面恢复系数 0.5、库仑摩擦 0.2。
逐图理解论文
外观不够
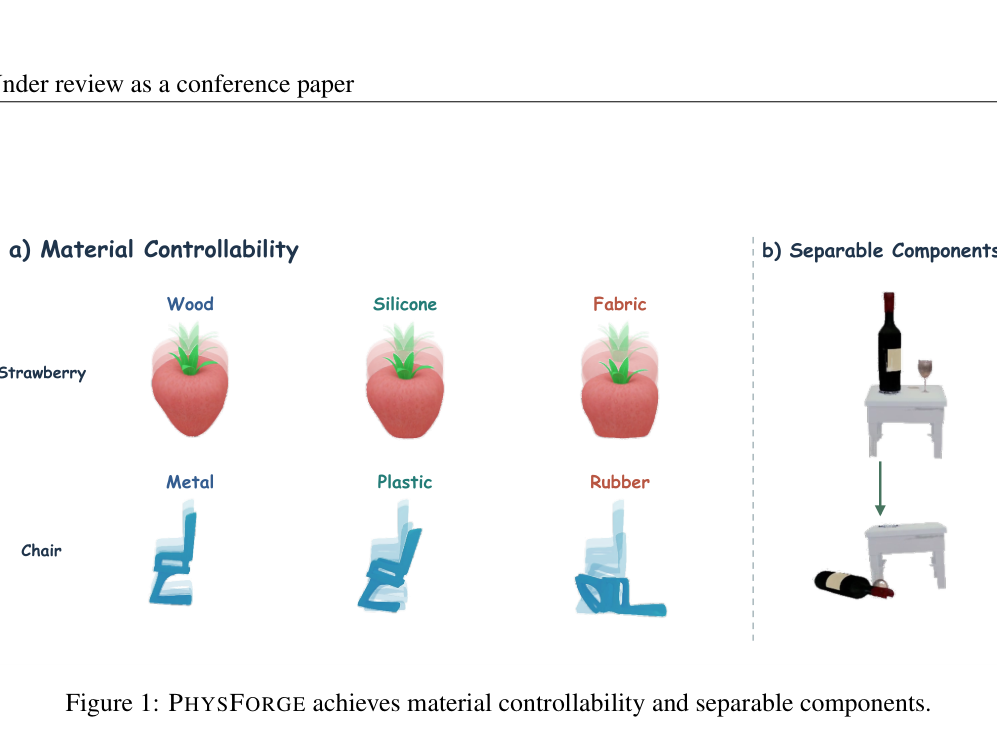
图1用示意说明两项能力。左栏 a) Material Controllability:草莓在 Wood、Silicone、Fabric 下形变不同,木头更结实、织物更扁;椅子在 Metal 保持结构、Plastic 微弯、Rubber 塌成软堆。右栏 b) Separable Components:白色小桌上立着酒瓶与高脚杯,绿箭头之后瓶子掉到地上、桌子仍在原处,说明瓶与桌没有焊成一块。这是概念图不是定量评测,定量看 Table 1 与图3、图4。
窗口拟合
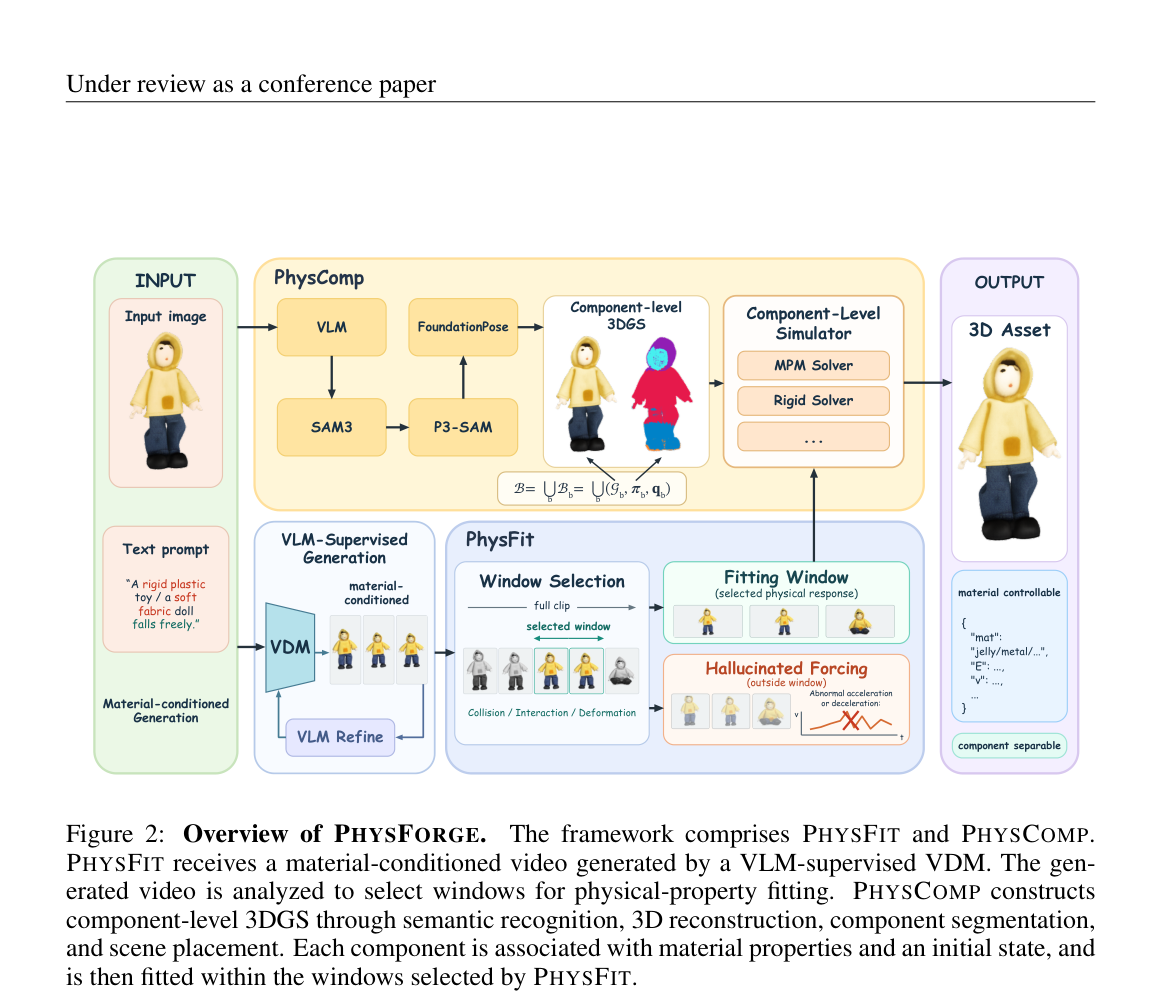
图2是方法总览,宜作特色图。左侧 INPUT 为黄衣玩偶静图,提示写 A rigid plastic toy / a soft fabric doll falls freely。上支 PhysComp:VLM 与 SAM3 指向 FoundationPose 与 P3-SAM,得到按部件着色的 Component-level 3DGS(黄衣与品红身体),再进入含 MPM Solver 与 Rigid Solver 的部件级仿真器。公式把仿真体写成高斯、参数与状态的并。下支 PhysFit:VDM 经 VLM Refine 生成材质条件序列,Window Selection 从全片里抽出碰撞、交互、形变窗;绿色 Fitting Window 只拟合这些帧,橙色 Hallucinated Forcing 标窗外异常加减速曲线。右侧 OUTPUT 是仍可分开的三维资产,JSON 含 mat、E、ν 等字段,并标 material controllable 与 component separable。裁切顶部有 Under review 页眉。
部件可分
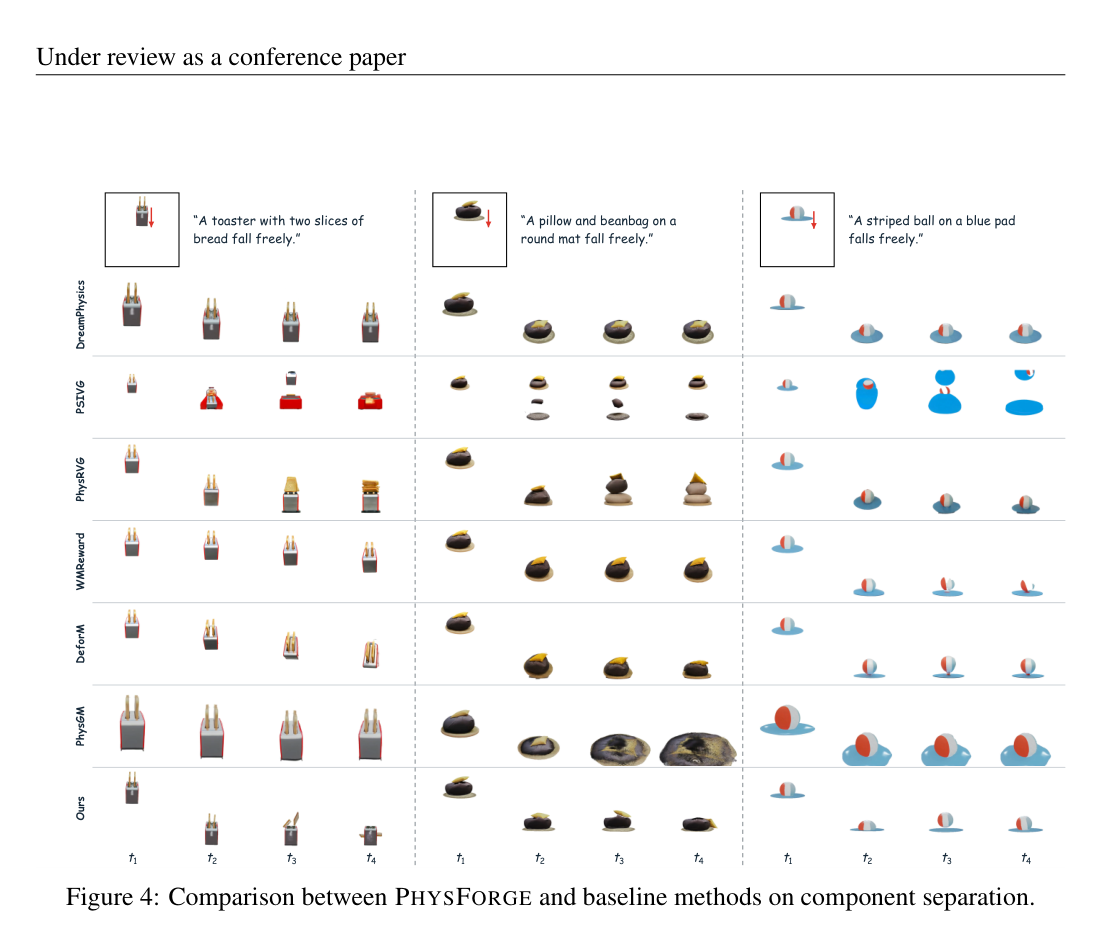
图4对照部件能否分开运动。三列提示分别为烤面包机加两片面包自由落体、枕头与豆袋落在圆垫上、条纹球落在蓝垫上,每列 t1 到 t4。Ours 在烤面包机序列里面包弹出、机体不跟着扭曲;枕头与豆袋错开而不是熔成一块;球与垫接触后分开弹起。PhysGM 把枕头摊成沙状堆;PSIVG 外观崩坏,球垫列出现额外蓝色团块;PhysRVG 有相对运动但有时多出部件。正文指出基线常把组合体当单一刚体,从而丢掉相对运动。
关键证据
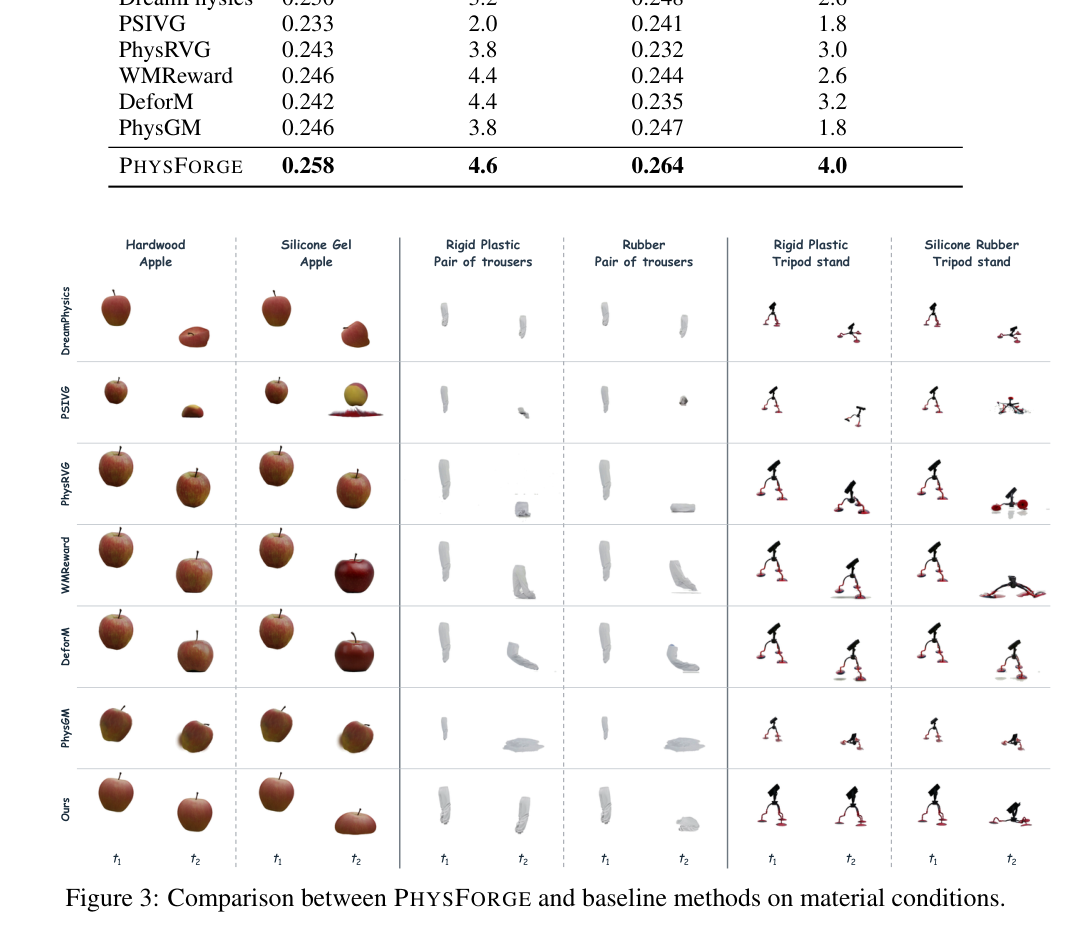
图3对照指定材质下的动态。裁切顶部带进 Table 1,可见 PHYSFORGE 加粗为 0.258 / 4.6 / 0.264 / 4.0,讲网格时不要把表头当图像。六列从左到右:Hardwood Apple、Silicone Gel Apple、Rigid Plastic 裤子、Rubber 裤子、Rigid Plastic 三脚架、Silicone Rubber 三脚架;七行 DreamPhysics 到 Ours,每列两个时刻 t1、t2。Ours 行硬木苹果几乎保持球形,硅胶苹果明显压扁且表皮颜色稳定;刚性裤子仍接近直立,橡胶裤子弯折贴地;刚性三脚架站稳,硅胶三脚架腿软塌。对照常见两类错误:不同材料列运动几乎一样,或形变时外观也变(PSIVG 硅胶苹果发黄并渗出红色)。
实验如何设计?
- 数据用 PhysAssets(逾 2.4 万带物理标注与引导视频的资产)与 Google Scanned Objects(逾 1 千家用扫描)。对照六个:DreamPhysics 用 SDS 与 MPM 从视频扩散学材料;PhysGM 从多视图联合预测高斯与物理;PSIVG 用仿真轨迹引导再生成;DeforM 用视觉语言推理和时空掩码盯形变区;PhysRVG 用物理感知强化学习改碰撞;WMReward 用潜世界模型在推理时打分并选择去噪轨迹。
- CLIP 用 ViT-L/14 编码提示与采样帧,报平均余弦相似度。物理可控性由视觉语言模型按五分制看运动、接触、形变是否表达指定材料。用户研究每次展示七段匿名视频加提示与输入图,按“是否符合指定材料且动态合理”排序。消融一是去掉 PHYSFIT、对整段视频拟合;二是去掉 PHYSCOMP、把语义不同的部件并成一个仿真体。
关键结果与论文证据
- Table 1 上 PhysForge 四项全高:常见材质 CLIP 0.258、可控性 4.6;罕见材质 CLIP 0.264、可控性 4.0。平均可控性 4.3、平均 CLIP 0.261,分别高于最强基线的 3.8 与 0.249。WMReward、DeforM 在常见材质上可控性也到 4.4,但罕见材质掉到 2.6 与 3.2,说明外观或常见先验一旦离开训练分布就很难跟住用户指定。图3 与此对应:硬木苹果在 Ours 上几乎不扁,硅胶凝胶苹果明显压扁且外观不变;刚性裤子保持直立,橡胶裤子弯倒;刚性三脚架站稳,硅胶橡胶三脚架软塌。对照行常出现两种失败——不同材料列看起来差不多,或形变时连外观一起变(例如 PSIVG 的硅胶苹果发黄、渗红)。
- 图4 看部件分离。提示分别是烤面包机加两片面包自由落体、枕头与豆袋落在圆垫上、条纹球落在蓝垫上。Ours 在烤面包机序列里让面包弹出而机体保持;枕头与豆袋错开相对运动;球与垫分开弹跳。PhysGM 把枕头摊成沙状;PSIVG 外观崩并出现额外色块;PhysRVG 有时能做出相对运动却多出部件。用户研究 Table 2:PhysForge 胜率 60.56%、平均排名 1.9056,远高于次强 WMReward 的 12.22% / 3.5444。
- 图5 消融:去掉 PHYSFIT 后损失曲线更难收敛,因为优化要在整段里自己找该拟合的帧;去掉 PHYSCOMP 后桌、瓶、杯被锁成一体,该碰撞晃动的相对运动消失。附录图 6–11 把同一物体换成树脂、织物、铝、橡胶等提示,并展示液体与沙土;图12 补充杯碟、锅盖、两本书的相对运动。这些定性结果应到项目页看视频,静态图只截了 t1–t4。
阅读时需要注意
- 结论节写明:换一种材质条件就要再生成视频并再拟合,做不到一次重建后瞬时改材料。系统效果仍取决于生成视频是否真的演了物理,幻觉力分离只能减轻而不能取消这一依赖。PHYSCOMP 的分割来自生成视频的动态与语义,分割错了会直接变成错误仿真体。
- 物理可控性是视觉语言模型五分制,CLIP 是提示–帧相似度,都不是实验室测得的弹性模量或摩擦系数。用户研究是排序偏好。预印本 Under review。附录里的摩擦、恢复系数是实现设定,不宜当成对真实世界的标定。
关联工作
- 观测驱动的物理估计包括 GaussianProperty 的分割加多模态推理、PhysGM 的联合几何–参数预测,以及 PAC-NeRF、Spring-Gaus 把神经重建接到连续体或弹簧。视频先验一线包括 MotionCraft、PhysGen、PhyT2V 的生成侧约束,以及 PhysDreamer、DreamPhysics、Physics3D、PhyMAGIC 的拟合与蒸馏。PhysForge 与它们的差别是:监督被限制在接触窗口,并且显式命名幻觉力。
- 部件重建有 PartField、P3-SAM、PartCrafter、PartGen,但几何切开不等于物理切开。PhysGaussian、PhysTwin、OmniPhysGS、DecoupledGaussian 把外观接到力学或把物体从接触表面解开。PHYSCOMP 进一步按相对运动决定仿真分组,让看起来连在一起、语义上分开的部件可以各自碰撞。
- 仿真后端是 Taichi 上的 MPM 与刚体求解器,材料模型覆盖弹性、沙土与弱可压缩液体。这决定了可控的是这些本构参数,而不是任意本构。