DriveZero:超越人类演示的端到端自动驾驶
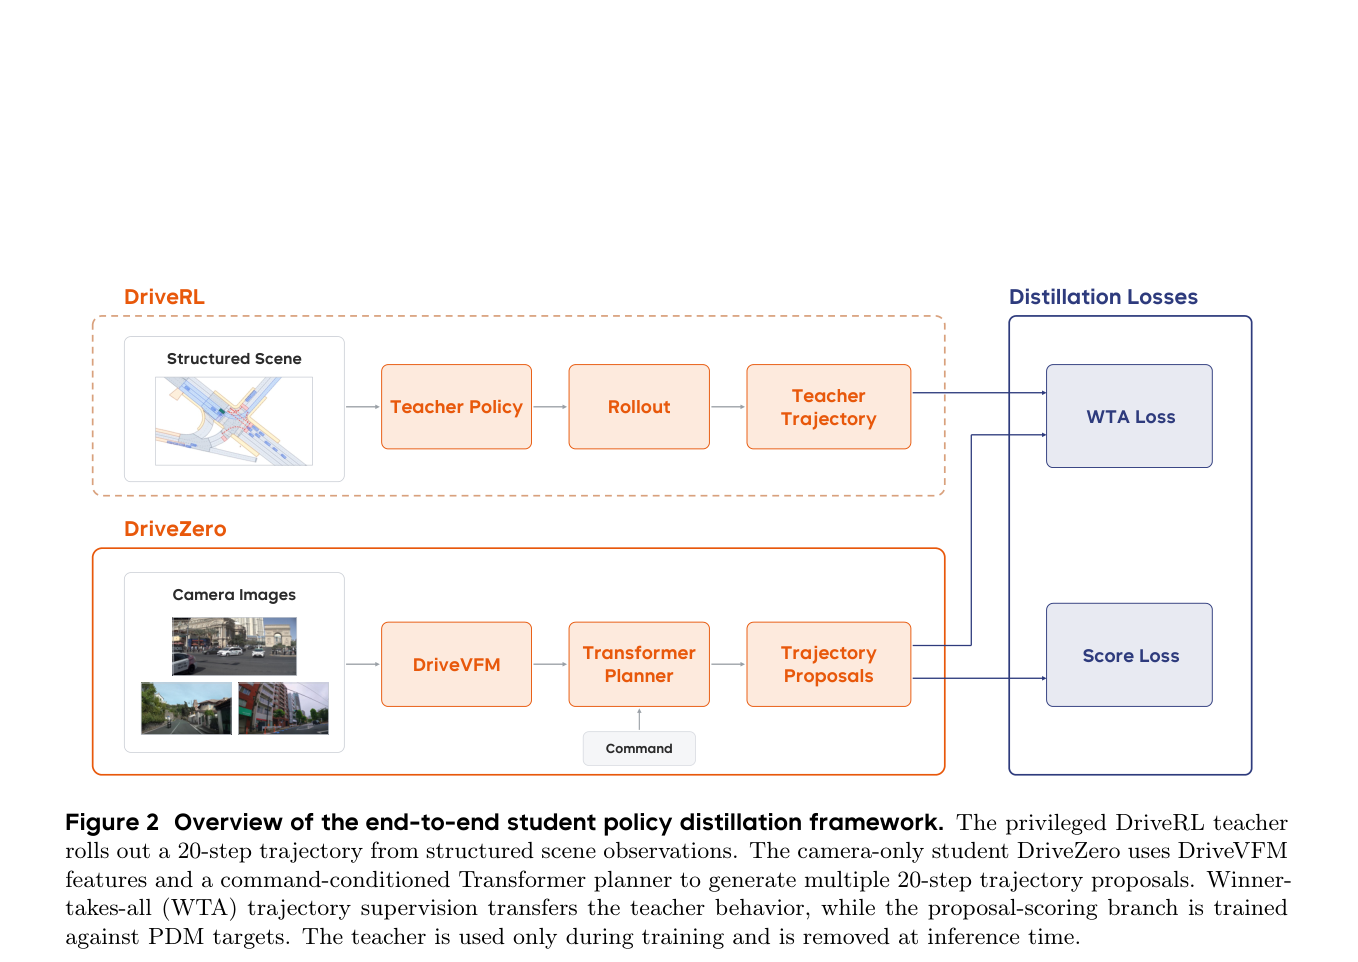
DriveZero 通过解耦预训练(DriveRL 强化学习动作模型 + DriveVFM 视觉基础模型感知骨干)并蒸馏为纯相机端到端策略,在 nuPlan、NAVSIM 和 HUGSIM 基准上实现了超越人类驾驶员及现有 SOTA 的性能,且无需人类轨迹监督。
DriveZero 通过解耦预训练(DriveRL 强化学习动作模型 + DriveVFM 视觉基础模型感知骨干)并蒸馏为纯相机端到端策略,在 nuPlan、NAVSIM 和 HUGSIM 基准上实现了超越人类驾驶员及现有 SOTA 的性能,且无需人类轨迹监督。