HelloWorld:面向实用落地的生成式驾驶世界模型
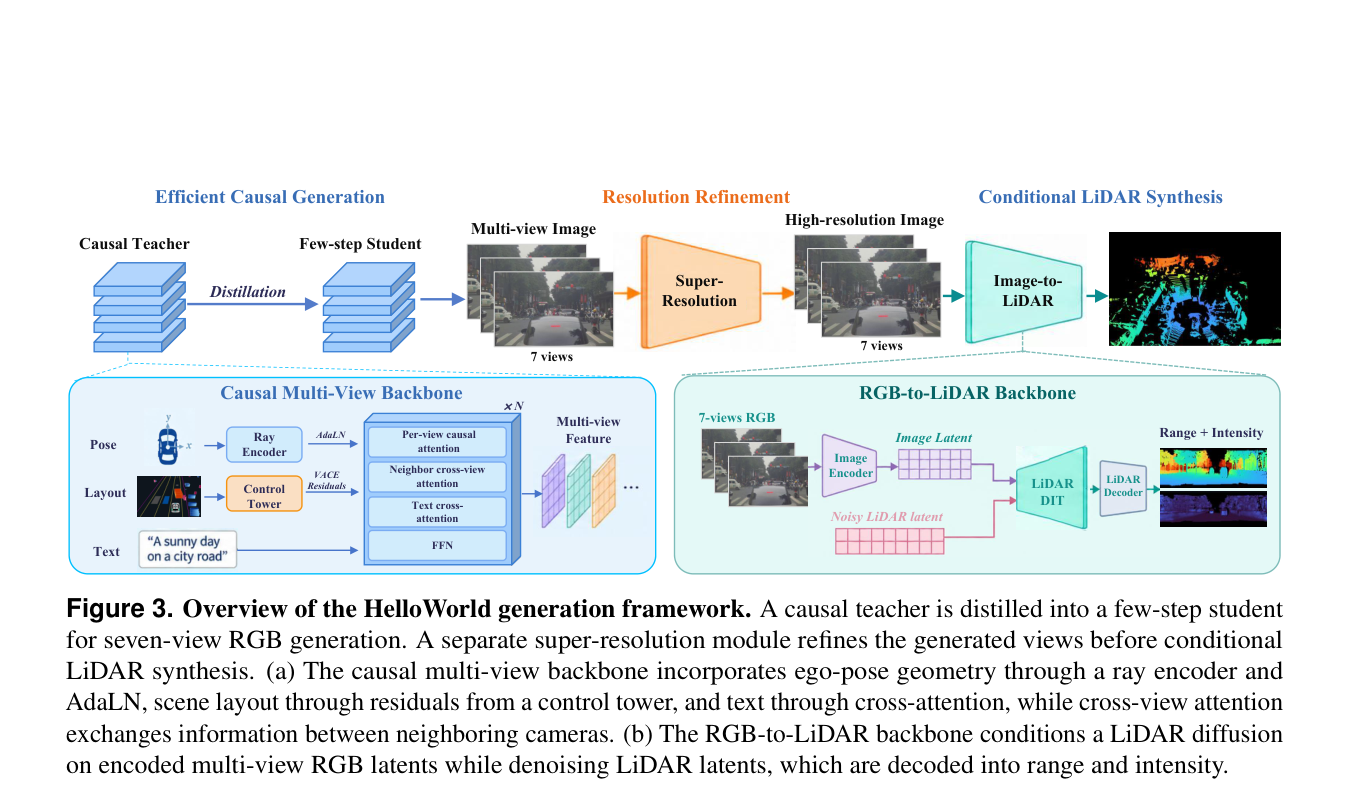
HelloWorld 是约 2B 参数的驾驶世界模型系统:从异质视频先验渐进特化到位姿/高精地图/3D框可控的七相机 RGB 生成,再经少步蒸馏与条件 LiDAR 分支,服务可交互仿真与可扩展反事实数据生成。
HelloWorld 是约 2B 参数的驾驶世界模型系统:从异质视频先验渐进特化到位姿/高精地图/3D框可控的七相机 RGB 生成,再经少步蒸馏与条件 LiDAR 分支,服务可交互仿真与可扩展反事实数据生成。