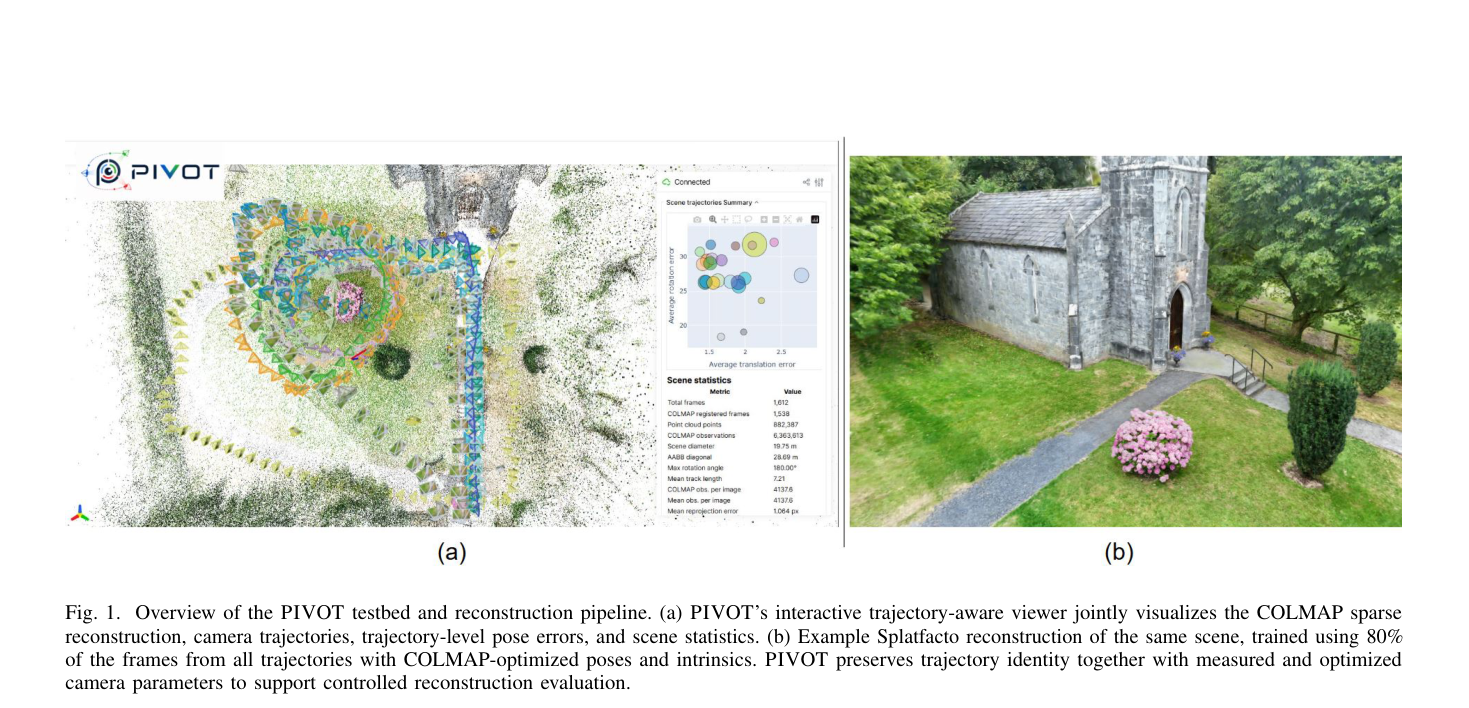
PIVOT:当三维重建走出实验室,位姿、内参与轨迹泛化如何被真实部署击穿? 27 8 月, 2026 作者 PengChao PIVOT是一个多轨迹数据集与测试平台,通过保留传感器测量位姿与COLMAP优化位姿、物理标定与场景优化内参,并显式区分已见/未见轨迹,系统研究真实部署条件下三维重建的泛化与敏感性。