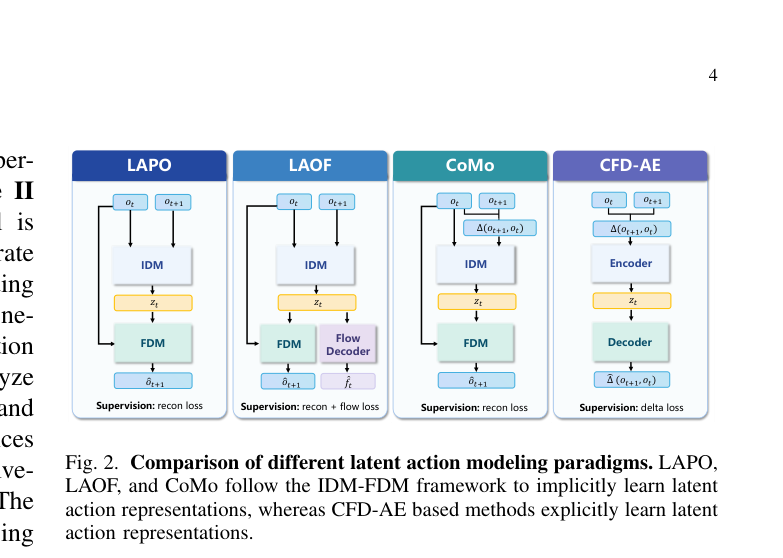
潜在动作到底什么在起作用:一次41种设计选择的系统实证 22 8 月, 2026 作者 PengChao 本文首次对机器人操作中的潜在动作学习(LAM)进行系统性实证研究,统一了代表性方法并考察41种设计选择,揭示潜在动作建模范式、正则化强度与集成策略对下游操作性能的影响。