快速导读:PIVOT是一个多轨迹数据集与测试平台,通过保留传感器测量位姿与COLMAP优化位姿、物理标定与场景优化内参,并显式区分已见/未见轨迹,系统研究真实部署条件下三维重建的泛化与敏感性。
PIVOT 的核心动机来自一个简单却常被忽视的事实:现有 NeRF 与 3DGS 评估大多在重建友好条件下进行——离线优化位姿、逐场景优化内参、测试视角从训练轨迹中采样。这些假设在机器人巡检、无人机测绘等真实部署中几乎不成立。PIVOT 通过一个多轨迹数据集与测试平台,把这些隐藏假设逐一显式化,并系统测量它们对重建质量的影响。
论文的贡献不在于提出新的重建模型,而在于提供一种可复用的评估基础设施:每个场景由多条不同类型轨迹组成,每帧同时保留传感器测量位姿与 COLMAP 优化位姿,以及物理标定与场景优化内参。基于这套表示,PIVOT 定义了三个基准族,分别考察轨迹泛化、位姿源敏感性与内参源敏感性。
英文题目:PIVOT: A Multi-Trajectory Dataset and Testbed for Pose, Intrinsics, and Novel Viewpoint Evaluation in Real-World 3D Reconstruction
论文出处:arXiv 每日论文精选 · arXiv:2608.25401
原始论文:PDF / 论文页面
这篇论文解决什么问题?
在实验室基准中,相机位姿通常由 COLMAP 等离线 SfM 管线优化得到,测试视角从训练轨迹中随机采样。这意味着模型从未被要求泛化到结构不同的相机轨迹上。但在真实部署中,位姿来自 GPS/IMU、SLAM 等在线定位源,带有测量噪声;相机标定跨场景复用,不会为每个新场景重新优化;运动路径是巡检式的,而非为重建设计的环绕轨道。
这些差异不是边缘情况,而是部署的常态。例如,一个无人机沿直线巡检街道时,其相机轨迹与训练时围绕建筑环绕的轨迹在姿态分布上可能几乎没有重叠。如果模型只在环绕轨迹上训练,它在直线巡检视角下的表现可能急剧下降。PIVOT 正是要把这种差距变成可测量的对象。
PIVOT 的设计回应了一个更深层的问题:我们评估的到底是模型的重建能力,还是评估协议本身的便利性?当位姿、内参、轨迹分布都被精心控制时,高指标可能掩盖了模型在真实条件下的脆弱性。PIVOT 通过保留测量位姿与物理标定,让评估协议更接近部署现实。
核心创新
- 可复用的多轨迹场景采集规范与处理后数据集表示
- 同时存储传感器测量位姿与COLMAP优化位姿的双位姿表示
- 同时支持物理标定与场景优化内参的双内参表示
- 有向位姿空间Chamfer距离用于量化训练位姿分布对评估轨迹的覆盖
- 端到端原始数据处理、可视化、导出与Nerfstudio集成工具链
- 三个基准族:轨迹泛化、位姿源敏感性、内参源敏感性
方法概览
PIVOT将场景表示为多条不同类型轨迹的集合,每帧同时保留传感器测量位姿和COLMAP优化位姿,以及物理标定和场景优化内参;定义三个基准族(已见vs未见轨迹、测量vs优化位姿、标定vs优化内参),并引入有向位姿Chamfer距离量化评估轨迹相对训练位姿分布的覆盖程度。
- PIVOT 将场景表示为多条轨迹的集合,每条轨迹保留其身份信息,而不是把所有帧混在一起。这使已见/未见轨迹的区分成为可能:已见轨迹的测试帧来自训练时见过的轨迹,未见轨迹则是独立采集的评估轨迹。
- 每帧同时存储两种位姿:传感器测量位姿(来自无人机遥测或 SLAM)和 COLMAP 优化位姿。这种双位姿表示让研究者可以单独替换平移或旋转分量,构造 OO、OM、MO、MM 四种组合,从而分离平移误差与旋转误差的影响。
- 每帧同时存储两种内参:物理标定(如 OpenCV 棋盘格标定,跨场景复用)和 COLMAP 场景优化内参。这使内参源敏感性评估成为可能,而不需要重新采集数据。
- PIVOT 引入有向位姿 Chamfer 距离来量化评估轨迹相对训练位姿分布的覆盖程度。与无向 Chamfer 距离不同,有向版本只计算评估轨迹到训练集的距离,反映训练位姿分布对评估轨迹的覆盖情况,而非对称相似度。
- PIVOT 提供端到端工具链:原始数据处理、轨迹感知可视化、数据导出与 Nerfstudio 集成。可视化工具联合展示 COLMAP 稀疏重建、相机轨迹、轨迹级位姿误差与场景统计,帮助研究者直观理解数据特性。
- 三个基准族 BM1、BM2、BM3 分别对应轨迹泛化、位姿源敏感性与内参源敏感性,使用 Nerfacto 与 Splatfacto 两种代表性模型,在统一协议下评估。
逐图理解论文
研究差距:隐藏的有利假设
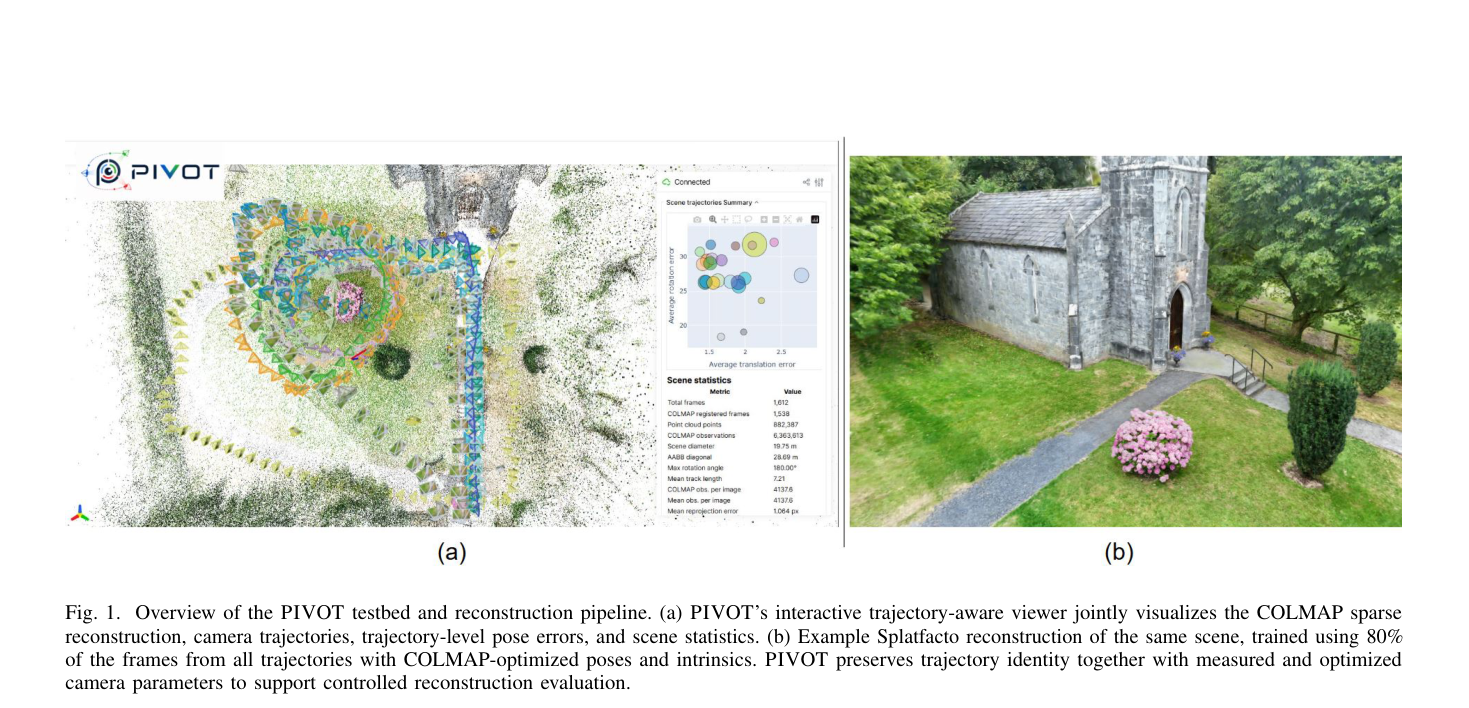
图 1 的完整版本包含交互式轨迹感知查看器与 Splatfacto 重建示例。查看器联合展示 COLMAP 稀疏重建、相机轨迹与位姿误差,帮助理解数据中轨迹级差异的来源。
PIVOT 的贡献与测试方式
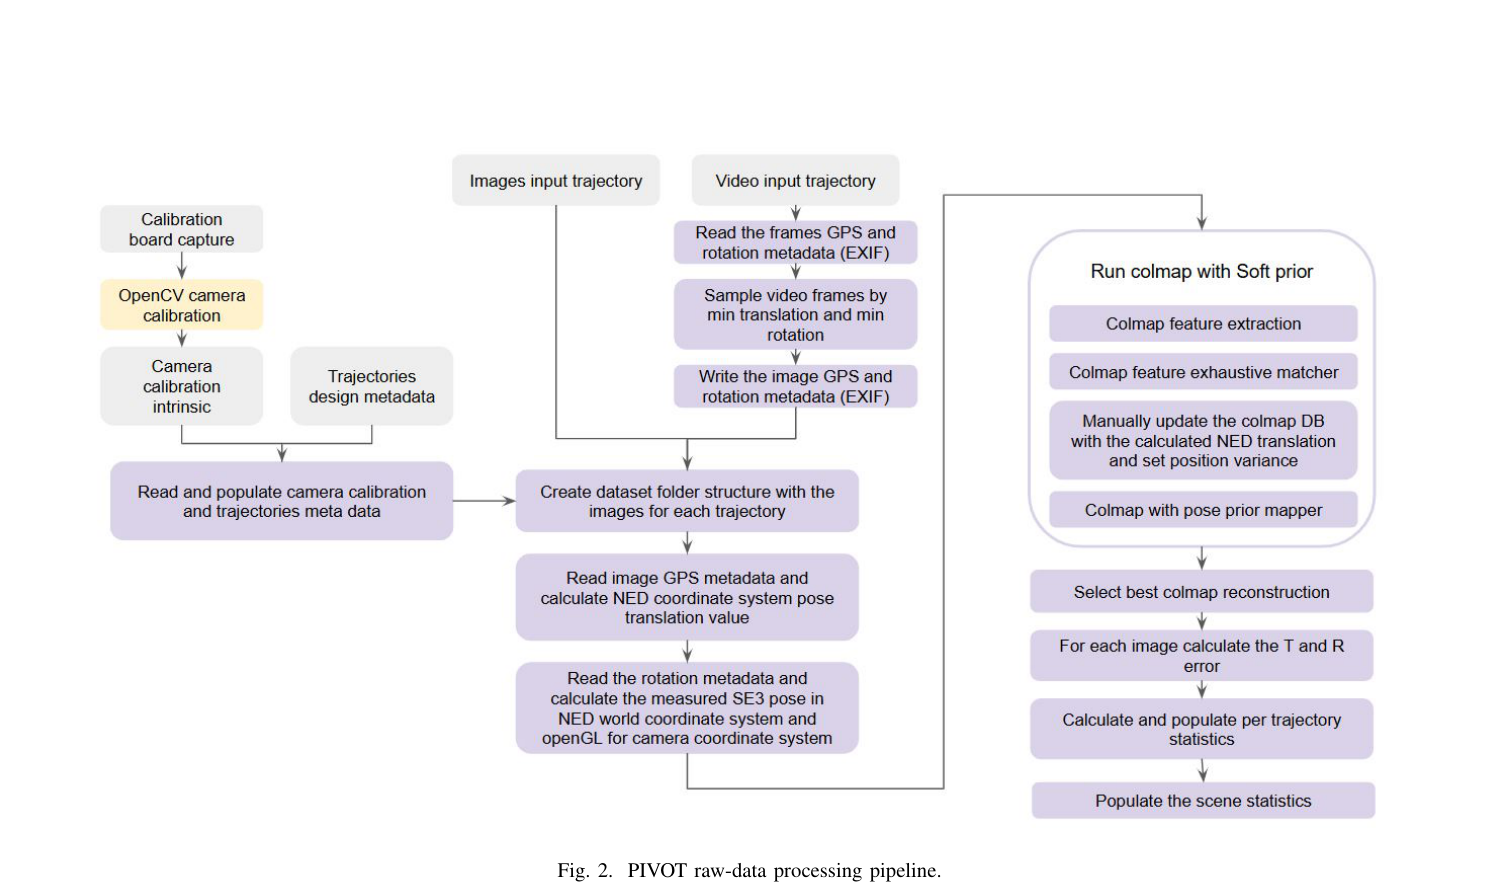
图 2 展示 PIVOT 的原始数据处理管线。从原始视频与遥测数据到轨迹标注、位姿优化与内参标定的流程,说明双位姿与双内参表示是如何在数据层面构建的。
意义与局限
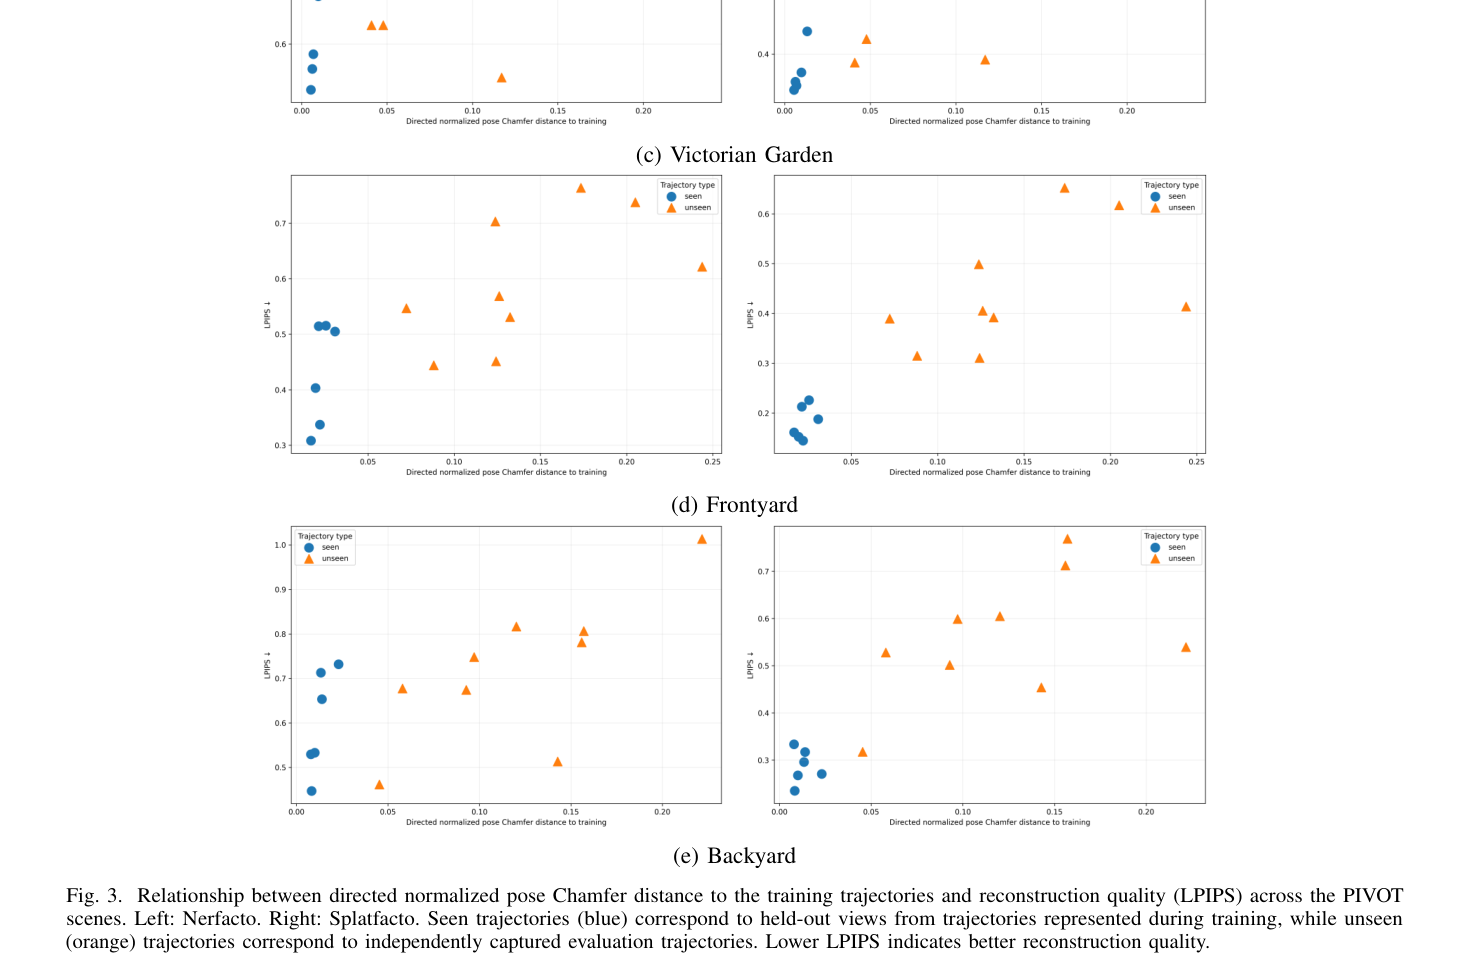
图 3 的完整版本分别展示 Nerfacto 与 Splatfacto 的结果。比较两种模型在位姿距离与 LPIPS 关系上的差异,可以观察模型对轨迹分布变化的敏感程度。
实验如何设计?
- BM1 评估已见 vs 未见轨迹的新视角泛化:训练使用 80% 帧,测试分别从已见轨迹的保留帧和独立采集的未见轨迹采样,模型为 Nerfacto 与 Splatfacto,训练 60k 迭代。
- BM2 评估位姿源敏感性:在 OO、OM、MO、MM 四种位姿组合下训练模型,训练 30k 迭代,比较测量位姿与优化位姿对重建质量的影响。
- BM3 评估内参源敏感性:分别使用 COLMAP 场景优化内参与固定 OpenCV 物理标定训练模型,训练 30k 迭代,比较两种内参源下的重建质量。
- 有向位姿 Chamfer 距离与 LPIPS 的关系分析:将评估轨迹的位姿距离与重建质量关联,检验位姿分布覆盖程度能否预测新视角难度。
- PIVOT v1 包含五个场景(Church、Village Street、Victorian Garden、Frontyard、Backyard),均来自单一 DJI Mini 4 Pro 无人机平台,COLMAP 注册率在 95.4% 到 99.5% 之间。
关键结果与论文证据
- BM1 显示轨迹泛化差距显著:Nerfacto 在 Church 场景的 PSNR 从已见的 19.53 降至未见的 16.47,Splatfacto 从 22.16 降至 16.86(第 9 页)。这表明即使模型在训练轨迹上表现良好,面对结构不同的未见轨迹时质量会大幅下降。
- BM1 中 Splatfacto 在 Village Street 场景的 PSNR 从已见的 24.50 降至未见的 16.07(第 9 页),降幅超过 8 dB,说明轨迹泛化问题在不同场景中普遍存在。
- BM2 显示位姿源敏感性显著:Church 场景中 Nerfacto 的 MM 比 OO 低 6.69 dB,Splatfacto 的 MM 比 OO 低 7.56 dB(第 10 页)。使用测量位姿而非优化位姿会导致明显质量损失。
- BM2 中 Village Street 场景 Splatfacto 的 MM 比 OO 低 11.56 dB(第 10 页),是观察到的最大降幅之一,说明测量位姿的噪声在某些场景中影响尤为严重。
- BM3 显示内参源敏感性存在但幅度不一:PSNR 降幅从 Victorian Garden/Nerfacto 的 1.74 dB 到 Village Street/Splatfacto 的 9.33 dB(第 11 页)。物理标定内参并非在所有场景中都导致同等程度的质量下降。
- 有向位姿 Chamfer 距离与 LPIPS 的关系分析(图 3,第 5-6 页)显示位姿距离与重建质量存在关联,但并非严格单调,说明位姿覆盖程度是影响新视角难度的重要因素,但不是唯一因素。
- 定性结果(图 4-6)显示未见轨迹、测量位姿与物理标定内参条件下的重建往往出现更明显的伪影、模糊或几何失真,与定量结果一致。
阅读时需要注意
- 有向位姿 Chamfer 距离仅基于相机位姿,无法反映遮挡、可见性、纹理等场景内容差异,因此不能作为新视角难度的完整预测器。
- PIVOT v1 仅含五个场景,且均来自单一 DJI Mini 4 Pro 无人机平台,结论对其他设备或环境的外推受限。
- BM3 使用的物理标定重投影误差较高(约 4 像素),部分性能差距可能反映标定质量而非可复用标定的固有限制。
- 部分轨迹故意设计为对 SfM 困难,未注册帧无法获得 COLMAP 优化位姿,需要显式处理缺失数据。
- 位姿距离与重建质量的关系并非严格单调,BM2 中 OM 与 MO 的相对排序在场景和模型间不一致,不能得出平移或旋转误差单独占主导的一般性结论。
关联工作
- PIVOT 与 LLFF、Mip-NeRF 360 等早期真实世界重建基准互补:后者关注前向-facing 或无界 360 度场景,PIVOT 关注轨迹结构与位姿/内参源的真实部署条件。
- BARF 与 NeRF– 等工作研究联合优化位姿、内参与 NeRF 表示,PIVOT 则从评估角度提出互补问题:当位姿与内参来自部署系统而非联合优化时,重建质量如何变化。
- PIVOT 使用 Nerfstudio 作为基准后端,Nerfacto 与 Splatfacto 分别代表 NeRF 与 3DGS 的实用实现,使结果对实践者具有直接参考价值。