快速导读:Cube-Splat 把每帧 360° 影像分解为共光心的四面虚拟针孔图,用伴随映射把多面梯度折回单一主位姿,实现全景 GS-SLAM,并发布 SynPano 评测集。
针孔高斯 SLAM 能做可微、高帧率的稠密建图,但每一帧只看见前方一小块视锥。全景相机本来提供 360° 覆盖,直接把等距柱状或环形镜头图像塞进现有 GS 前端却会破坏透视投影假设;若只裁一块前视小窗,侧向与后方又变成建图盲区,新视角渲染会出现大片空洞。浙江大学与蚂蚁集团的 ECCV 2026 论文 Cube-Splat 把每帧全景分解为共光心、固定朝向的四面虚拟针孔图,用伴随映射把各面光度梯度折回单一主位姿,从而在不改高斯光栅化内核的前提下吃满四周观测。
框架同时包含建图与跟踪两条线程:建图冻结主位姿,用各面 Charbonnier 光度损失优化各向异性高斯,并用 Depth Anywhere 的全景深度先验做高斯初始化与室外天空截断;跟踪冻结地图,把每面 se(3) 扰动经伴随 Ad_M 映射到正面主状态,高斯牛顿一次更新。为评测复杂六自由度漫游,作者还用 Blender Cycles 自动生成 SynPano,导出对齐的 RGB、深度、点云与语义。实验覆盖真实 PALVIO 室内以及 OmniBlender、SynPano 的室内外序列。
英文题目:Cube-Splat: High-Fidelity 360° Gaussian Splatting SLAM via Cubemap Factorization and Adjoint-Consistent Optimization
论文出处:arXiv 每日论文精选 · arXiv:2609.21347
原始论文:PDF / 论文页面
这篇论文解决什么问题?
SLAM 需要同时估计相机轨迹与一致地图。3DGS 用可微光栅化替代 NeRF 式射线行进,催生 MonoGS、Photo-SLAM、SplaTAM、GS-SLAM 等在线系统,但它们几乎都假设针孔成像:有限视场在快速转头、大场景和杂乱环境中更容易漂,每帧覆盖也更少(第1、4页)。
全景几何 SLAM 与鱼眼模型能提高鲁棒性,全景高斯溅射(ODGS、OmniGS、ErpGS、360-GS、PanSplat、OmniSplat 等)则把 3DGS 接到 ERP 或球面投影。这些工作多针对离线重建或渲染,没有回答:多面全景观测应如何以梯度一致的方式融合进同一个 SLAM 状态(第4页)。
把 360° 帧直接插入 GS-SLAM 前端并不平凡。全景成像与针孔模型根本不同,要在可微渲染和位姿优化里建立全向观测与三维空间的几何关系。只优化前视锥会在轨迹两侧留下盲区,非正面渲染变成黑色空洞(第2–3页,Fig.1)。
核心创新
- 四面固定朝向、共光心的立方体贴图路由,把 360° 输入接到高斯 SLAM 前端并聚合多面梯度。
- 伴随一致的多面位姿跟踪:各面梯度经伴随映射更新单一主位姿,优化对参考面选择不变。
- SynPano:Bezier 插值的复杂六自由度轨迹加物理渲染,导出对齐的多模态真值。
- 在 PALVIO、OmniBlender 与 SynPano 的室内外序列上同时提升跟踪与全向稠密重建。
方法概览
对 PAL(Scaramuzza 多项式)或 ERP 帧做立方体贴图分解,得到固定朝向、共光心的四面虚拟针孔;正面为主位姿,其余面由已知相对旋转绑死。建图用各面 Charbonnier 光度损失优化各向异性高斯,Depth Anywhere 深度先验只用于高斯初始化与室外天空截断。跟踪冻结地图,用伴随 Ad_M 把每面 se(3) 扰动折回主状态,高斯牛顿聚合 Hessian。另用 Blender Cycles 自动生成 SynPano。
- 立方体相机模型:PAL 用 Scaramuzza 多项式把像素映射到单位射线,再按主轴把球面方向分到四面;ERP 则由方位角与仰角得到单位球面坐标后做同样分配。各面是固定相对旋转的虚拟针孔,共享一个光心,只有朝向不同(第5–6页)。
- 深度先验:关键帧用 Depth Anywhere 提取稠密深度,用于初始化高斯点云,并在欠观测区域插入新高斯。深度不作为跟踪的持续约束,跟踪仍由多面光度一致性驱动,因此深度网络只引入很小的后端开销。室外无界区域用水域/天空掩膜与深度截断,细节在补充材料(第6–7页)。
- 建图:场景表示为各向异性三维高斯。正面世界到相机变换为 T_cw,第 k 面由固定相对旋转诱导 T_cw^(k)=M^(k) T_cw。各面做标准 3DGS 投影与 alpha 合成,映射损失是所有有效像素上渲染与观测的 Charbonnier 差之和;不同面的梯度自然汇聚到共享高斯。新关键帧后接克隆、分裂等稠密化(第7–8页)。
- 跟踪:地图冻结,正面为主状态,其余面由已知旋转绑死。主扰动 ξ 与第 k 面扰动通过伴随 ξ_(k)=Ad_M^(k) ξ 相连,各面光度梯度经伴随转置折回主状态,优化对参考面选择不变。像素残差进入高斯牛顿,全局 6×6 Hessian 与梯度由各面雅可比聚合,一次求解给出受整圈 360° 几何约束的位姿更新(第8–9页)。
- SynPano:Python 管线驱动 Blender Cycles 做物理全局光照,在采样关键位姿之间用 Bezier 插值生成平滑六自由度轨迹(螺旋、任意漫游),同时导出高分辨率 ERP、像素级深度、点云与语义掩膜(第9页,Fig.3)。
逐图理解论文
失败直觉
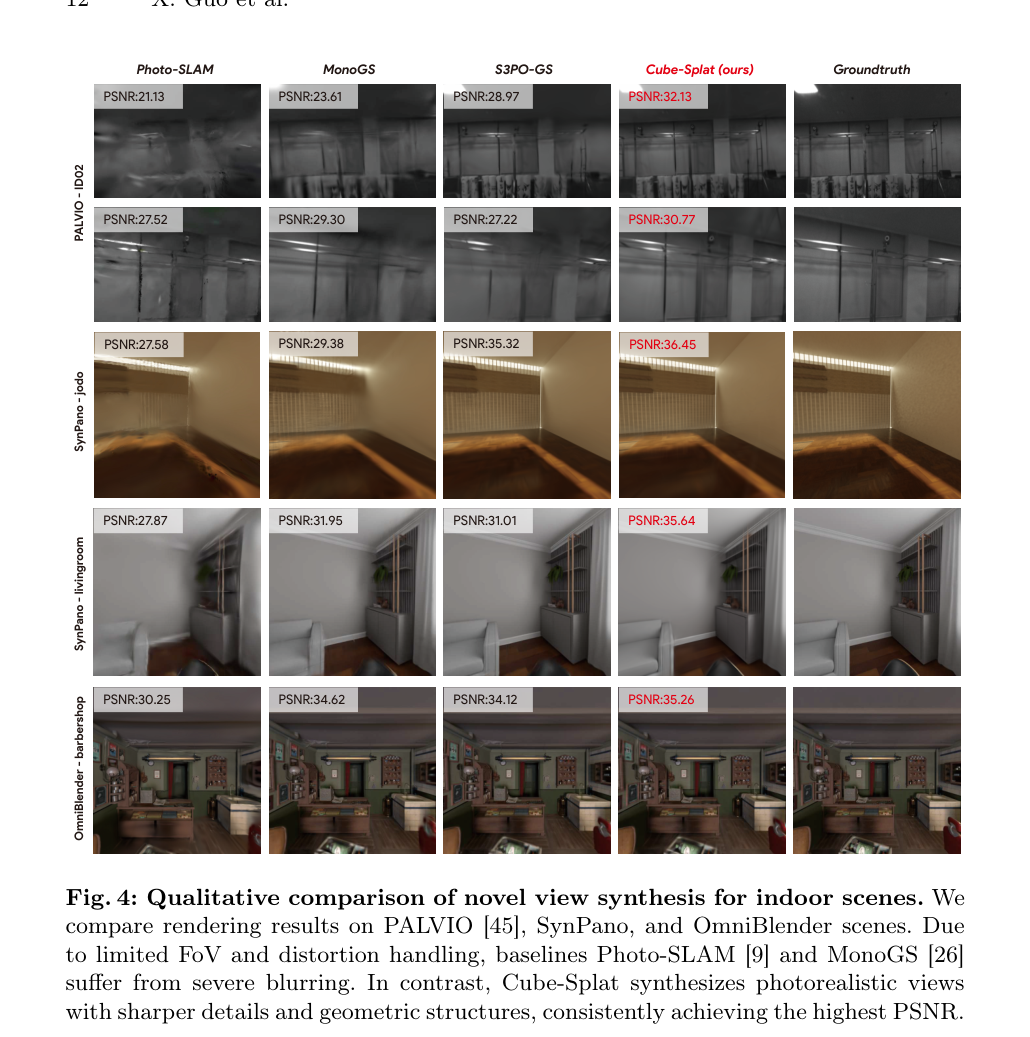
五行四加真值列的室内新视角:PALVIO-ID02 两行灰度走廊、SynPano-jodo 暖色墙角灯带、livingroom 灰沙发、OmniBlender-barbershop 绿墙理发店。列是 Photo-SLAM、MonoGS、S3PO-GS、红色 Cube-Splat、Groundtruth,每格有 PSNR。从左到右看模糊如何减轻,并以红字 PSNR 对照。基线指标只在正面设定下评,不能把糊图直接当成全景失败的定量证明。
研究缺口
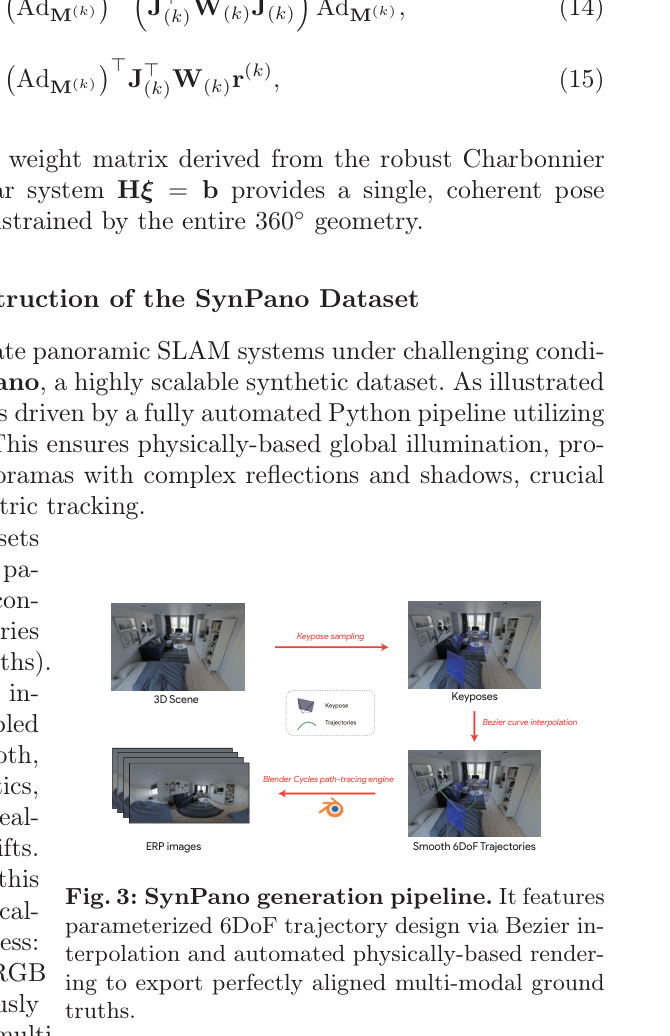
右下是 SynPano 流程图:3D Scene 卧室渲染经 Keypose sampling 到带蓝面片的 Keyposes,再经 Bezier interpolation 得到 Smooth 6DoF Trajectories(绿线),反向经 Blender Cycles 输出一叠 ERP images。图注强调参数化轨迹与物理渲染真值。警告:同一张 PNG 上半是公式 (14)(15) 和正文段落,左缘文字被切碎,不要把公式区当成管线模块。
方法贡献
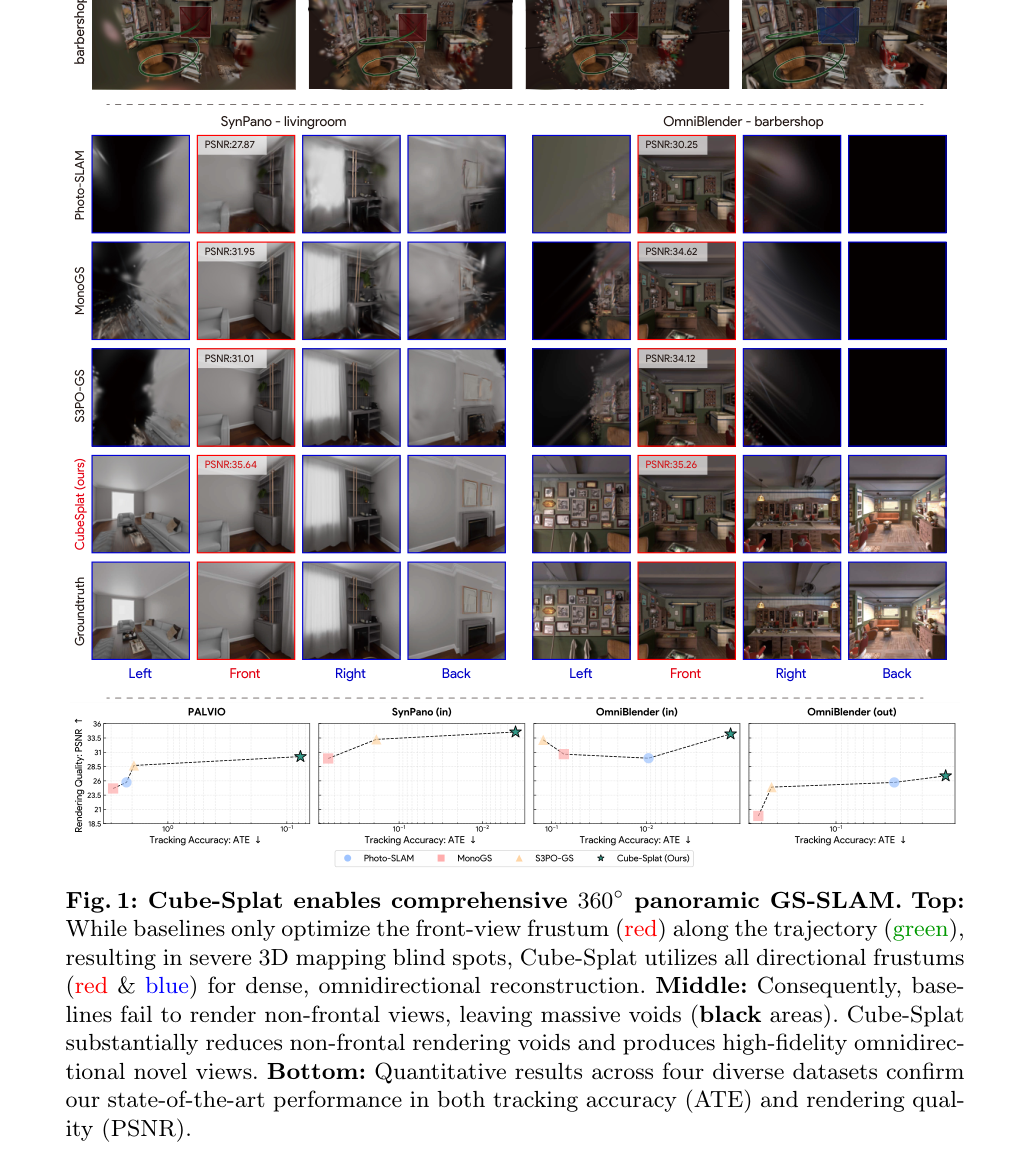
本裁图从上到下主要是:一行 barbershop 小图;中部 SynPano-livingroom 与 OmniBlender-barbershop 的 Left/Front/Right/Back 网格,行标签 Photo-SLAM、MonoGS、S3PO-GS、CubeSplat、Groundtruth,Front 列红框并写 PSNR;底部四张 ATE(横轴,越小越好)对 PSNR(纵轴)散点,绿星为本文。用它理解基线非正面变黑、本文四面都有内容,以及四个数据集上同时更准更清晰。注意图注所说的顶部红蓝视锥示意在本 PNG 里几乎被切掉,不要根据残缺顶栏讲轨迹几何。适合作为特色总览图。
实验观察
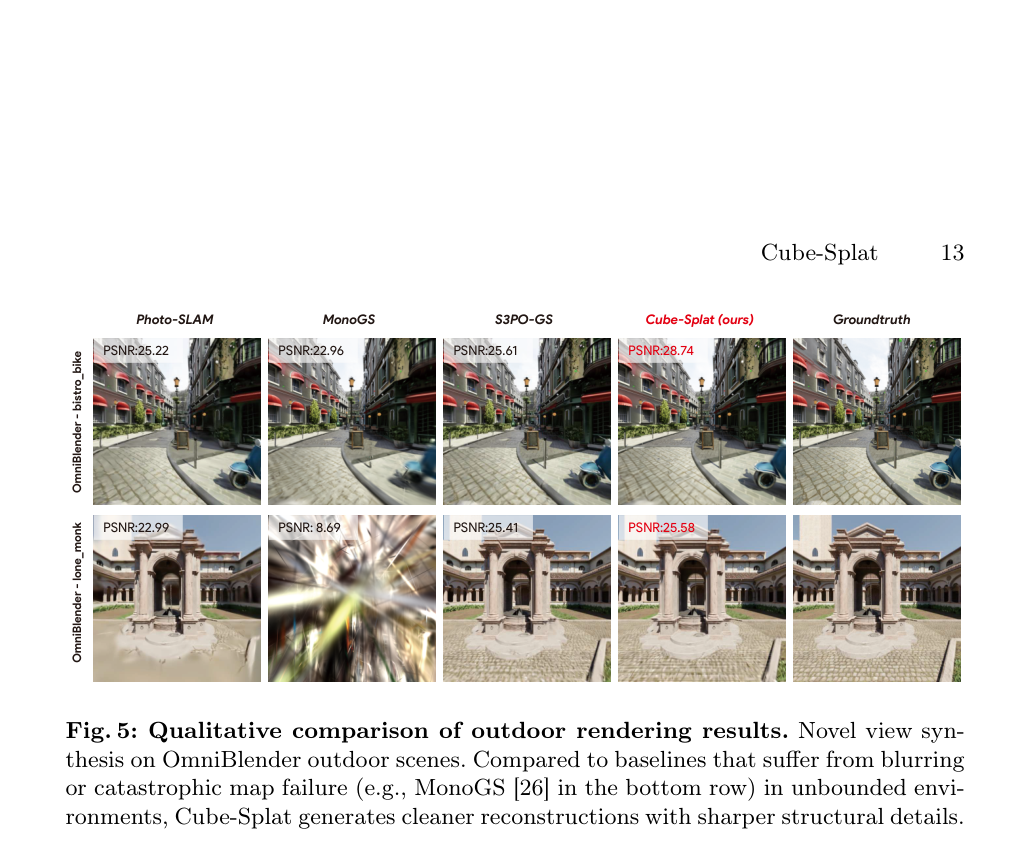
两行室外 OmniBlender:bistro_bike 街景与 lone_monk 庭院亭子。注意第二行 MonoGS 的星爆崩溃(PSNR 8.69)与本文 25.58 的对比;bistro 上行本文 28.74 细节更利落。这是无界场景地图崩溃的直觉图,不是 Table 1 的均值本身。
核心结论
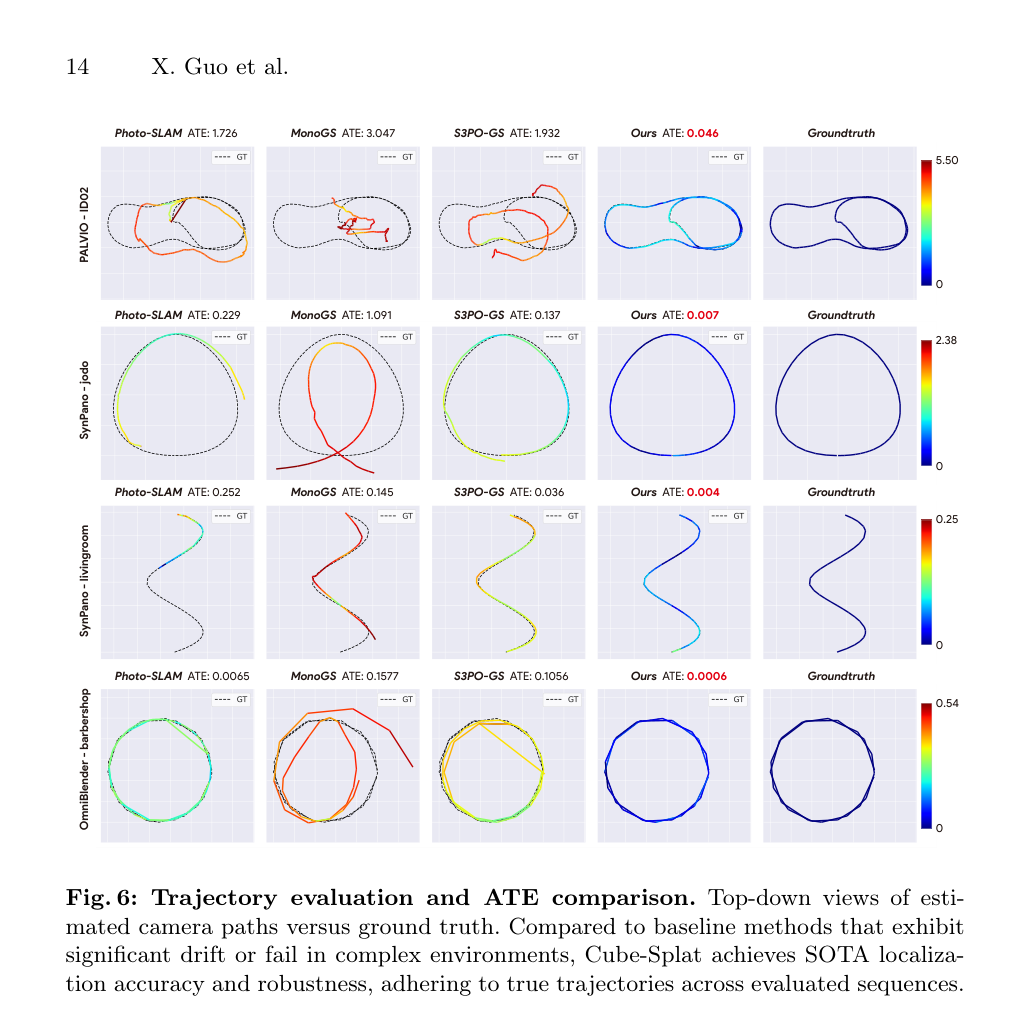
四行俯视轨迹,色条表示误差,虚线 GT。行是 PALVIO-ID02、SynPano-jodo、livingroom、OmniBlender-barbershop;列是三基线、红色 Ours ATE、Groundtruth。读红字 ATE:0.046 / 0.007 / 0.004 / 0.0006。基线出现交叉、折线或漂出闭环。各行色条上限不同(5.50 到 0.54),不要跨行比较颜色深浅。
实验如何设计?
- 基线为 Photo-SLAM、MonoGS、S3PO-GS。因它们没有原生全景前端,作者从全景帧裁出 90°×90° 前视作为针孔输入,基线的建图与新视角指标也只在该正面上评(第10页)。
- 指标:跟踪用 ATE;建图与新视角用 PSNR、SSIM、LPIPS。实现为 PyTorch,实验在 Ubuntu 22.04、单块 NVIDIA RTX 4070 Ti SUPER 上完成(第10页)。
- PALVIO:十段真实室内序列,PAL 传感器 1280×960 灰度,视场约 360°×(40°~120°),Vicon 真值。OmniBlender:十一段室内外合成,2000×1000 ERP,短螺旋轨迹。SynPano:十段室内外各半,1920×960 ERP,强调复杂无约束六自由度路径(第10页)。
- 消融在 SynPano 上控制跟踪面数 T 与建图面数 M,并开关伴随一致优化;另报前端迭代次数与深度先验的运行时开销(第13、15页)。
关键结果与论文证据
- Table 1 室内:PALVIO 上 Cube-Splat ATE 0.0769 m、PSNR 29.25,相对 MonoGS 的 2.8881 m / 23.67 大幅下降;SynPano indoor ATE 0.0040、PSNR 33.56;OmniBlender indoor ATE 0.0013、PSNR 33.22。作者称室内合成数据上达到毫米级精度(第11页)。
- 无界室外:SynPano outdoor 上 Photo-SLAM 与 S3PO-GS 跟踪失败,MonoGS ATE 6.5869 m,Cube-Splat ATE 0.1058 m、PSNR 23.44;OmniBlender outdoor ATE 0.0129、PSNR 25.88,同时在 SSIM/LPIPS 上优于基线(第11页)。
- Fig.1 中部四面渲染:SynPano livingroom 正面 PSNR 35.64,基线 27.87 / 31.95 / 31.01,Left/Right/Back 上基线大面积变黑,本文与真值接近。底部四张 ATE–PSNR 散点中绿色星标落在右上(第2页)。
- Fig.4 室内 NVS:PALVIO-ID02 上本文 PSNR 32.13 / 30.77,Photo-SLAM 仅 21.13 / 27.52 且严重发糊;jodo、livingroom、barbershop 上本文均为最高 PSNR。Fig.5 室外 bistro_bike 本文 28.74;lone_monk 上 MonoGS 崩溃到 PSNR 8.69 的星爆伪影,本文 25.58(第12–13页)。
- Fig.6 俯视轨迹:PALVIO-ID02 本文 ATE 0.046,基线 1.726 / 3.047 / 1.932;jodo 0.007 vs 0.229 / 1.091 / 0.137;livingroom 与 barbershop 上本文几乎贴合真值蓝线(第14页)。
- Table 2:仅把 MonoGS 建图扩到四面(1T-4M)ATE 从 0.7112 降到 0.1057;再启用伴随一致并增加跟踪面,2T/3T/4T 的 ATE 为 0.0526 / 0.0057 / 0.0040,PSNR 升到 33.56,说明视场与梯度一致性都有贡献(第13页)。
- 运行时:四面优化使单迭代从 7.8 ms 升到 12.8 ms,但跟踪迭代从约 70 降到约 35,单帧跟踪时间与 MonoGS 相当;深度网使 FPS 从约 1.60 降到约 1.53,开销很小(第15页)。
阅读时需要注意
- 方法假设全向标定准确、各面朝向固定;残余误差或不完美拼接会在面边界造成局部光度偏差,并轻度破坏梯度一致性(补充 Limitations)。
- 管线面向近似静态环境;强非刚体或快速运动会引发瞬时稠密化、降低跟踪稳定性,没有显式动态建模。
- 尚未融合 IMU 或深度传感器;纹理贫乏或重复纹理下纯光度跟踪可能漂移。作者计划加入惯性/深度、跨面缝正则、动态物体与自适应每面分辨率。
关联工作
- 经典稀疏 SLAM(ORB-SLAM、VINS-Mono)轨迹准但地标稀;TSDF/哈希体素与 surfel 提供稠密表面但存储或回环代价高。NeRF-SLAM(iMAP、NICE-SLAM 等)可微但依赖射线行进。3DGS 把渲染换成光栅化,成为本文前端的直接前身(第4页)。
- 针孔 GS-SLAM 家族(MonoGS、Photo-SLAM、SplaTAM、GS-ICP、RTG-SLAM 等)证明在线高斯地图可行,但有限视场仍限制每帧覆盖。Cube-Splat 不另写球面光栅化,而是把全景路由成透视面(第4–5页)。
- 全景高斯重建工作解决离线 splatting 与 ERP 尺度稳定,却把“多面观测如何更新单一位姿”留给 SLAM。伴随映射是本文相对这些离线方法的关键差别(第4–5页)。