快速导读:Spatial-Nav 分析表明空间基准专精难直接迁移到 ObjectNav;据此构建 SPATIAL-NAV-100K,经两阶段空间-导航微调与 Spatial-NPD 蒸馏,使 8B 策略在 HM3D/MP3D 上达到有竞争力的 SR/SPL,且推理无需显式空间思维链。
空间推理基准分数升高,是否意味着导航更好?这篇预印本(arXiv:2609.29934,厦门大学与中关村学院等,代码 https://github.com/ylwhxht/Spatial-Nav)给出反直觉答案:把基准向空间专精模型直接换进导航框架,往往不升反降;真正有用的是把空间证据与导航目标、阶段和决策学习对齐。
作者据此构建 SPATIAL-NAV-100K,先学共享空间-导航基础,再分 Exploration/Approach 专家,并用 Spatial-NPD 把训练期空间先验蒸馏进学生策略。8B 模型在 HM3D-v0.2/v0.1 与未见 MP3D 上报告 SR/SPL 77.4/35.4、60.2/30.5、47.9/20.6,约 148 ms 每步,策略训练约 45 A100 GPU-hours。
英文题目:Beyond Spatial Benchmarks: From Spatial Reasoning to Navigation
论文出处:arXiv 每日论文精选 · arXiv:2609.29934
原始论文:PDF / 论文页面
这篇论文解决什么问题?
现有空间评测多在图像/视频上问距离、关系与结构,即便加入交互,任务仍以“答完为止”,与长程 ObjectNav 持续决策脱节。
导航文献常用语义图、拓扑或后训练提升探索,但很少说明:哪些空间能力真正可迁移,以及监督应如何与动作学习交互。
诊断实验显示:VLMNav/WMNav 下多项空间专精相对基座全面落后;仅当空间描述耦合当前目标时才稳定增益。
核心创新
- 系统分析空间专精、推理图式与分阶段能力对 ObjectNav 的迁移条件。
- 发布 SPATIAL-NAV-100K,并以两阶段微调落实目标耦合、分相空间监督。
- Spatial-NPD 把训练期空间先验蒸馏为直接动作偏好,部署免显式空间 CoT。
方法概览
先诊断:基准向空间专精替换骨干无增益;导航耦合空间监督有增益;Exploration 偏 Affordance/Topology,Approach 偏 Visibility/Geometry;空间与决策宜作并行目标而非串行 CoT。据此构建 SPATIAL-NAV-100K(决策/空间推理/Spatial2Nav Bridge,>100K 记录)。训练:Stage1 共享空间-导航基础,Stage2 分相专家;再以 Spatial-NPD 让教师看空间先验产生动作偏好,蒸馏到仅见导航观测的学生,推理直接出动作。
- 分析三条结论:(1)导航耦合空间 > 常规空间/纯外观;(2)Exploration 更吃 Affordance/Topology,Approach 更吃 Visibility/Geometry,混用伤另一阶段;(3)空间与决策作并行目标互补,串成 CoT 反而掉点。
- SPATIAL-NAV-100K 在 HM3D 轨迹状态上标注三类监督:Navigation Decision、Spatial Reasoning、Spatial2Nav Bridge(桥接证据与目标,不含动作标签),覆盖五类能力并按 Stage1/Stage2 分配。
- 两阶段微调:Stage1 联合决策与空间损失学共享基础 θ_F;Stage2 从 θ_F 分出 Explore/Approach 专家,各自强化对应能力与动作集(探索选候选方向,接近判 STOP/CONTINUE)。
- Spatial-NPD:冻结教师额外读到空间先验 r_t 产生合法动作分布,学生对齐该分布(KL)并保留动作 CE;推理时学生只看 RGB、目标类别与候选叠加,不再生成空间文本。
逐图理解论文
迁移缺口
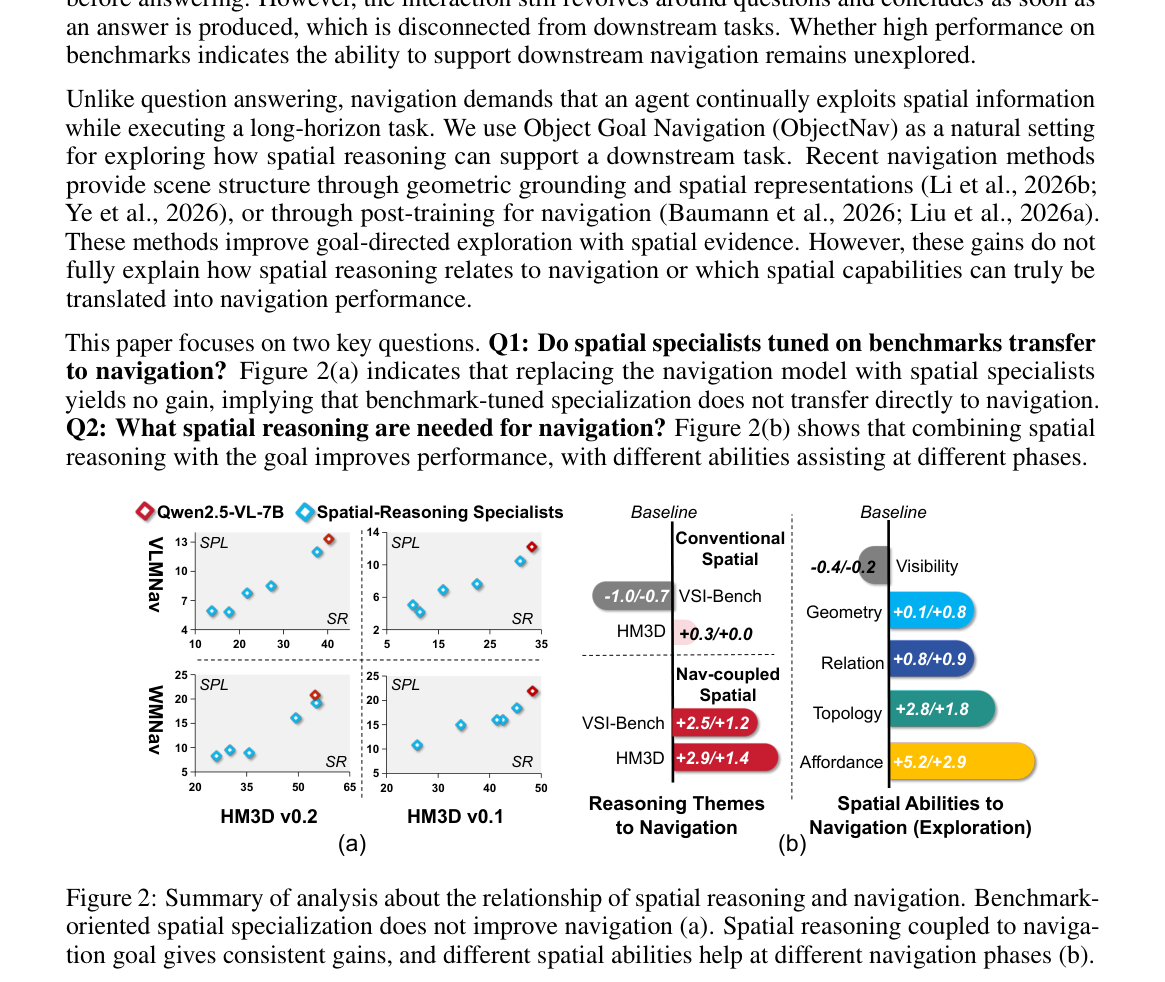
图2(a) 显示空间专精点在 SR 轴更右但 SPL 不升;(b) 导航耦合空间条显著为正,探索阶段 Affordance/Topology 增益最大。
分阶段能力
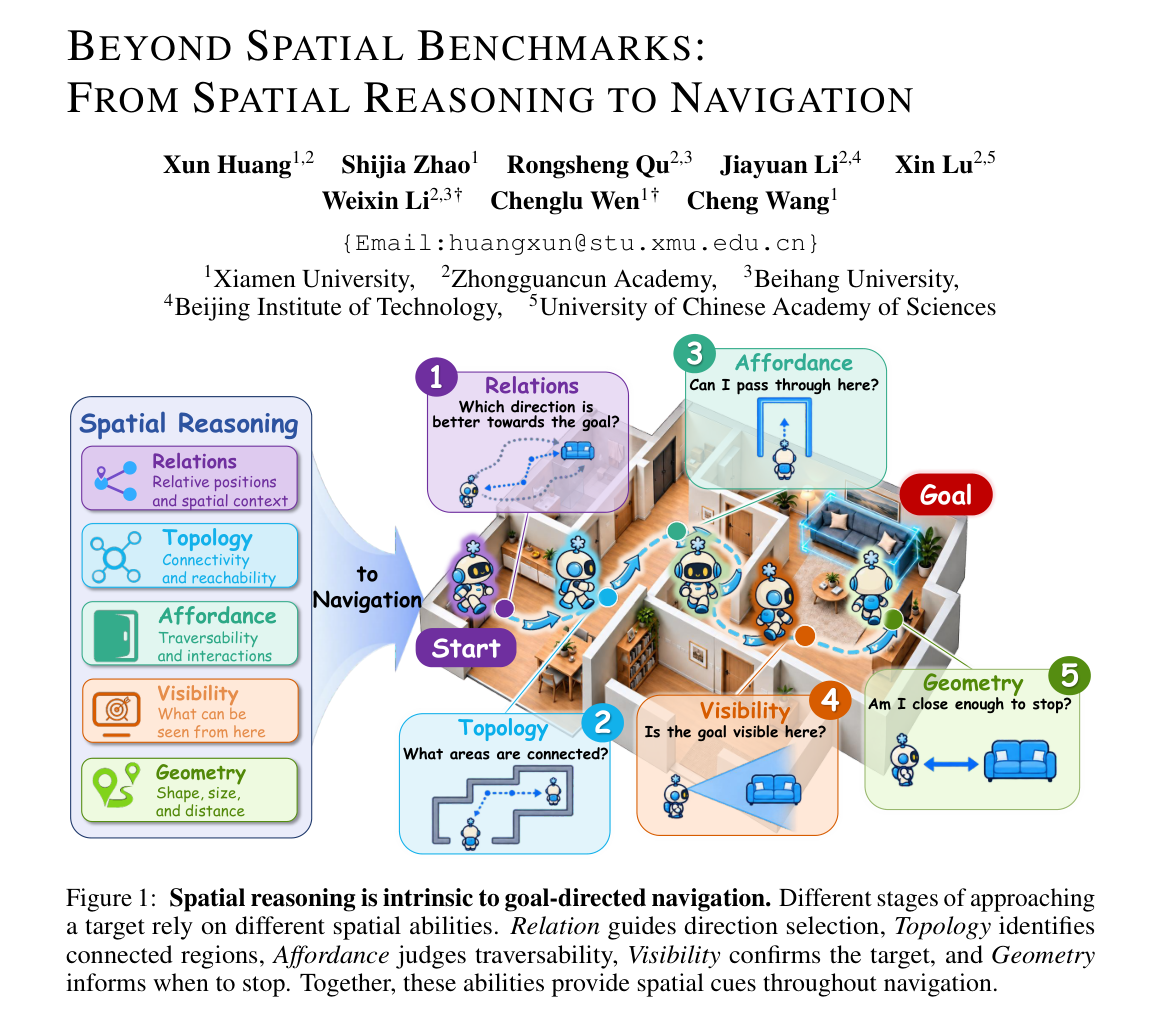
图1把五类空间能力映射到找沙发路径:Relation 选方向、Topology 看连通、Affordance 判可否通过、Visibility 确认目标、Geometry 决定是否停下。适合作为动机主图。
训练框架
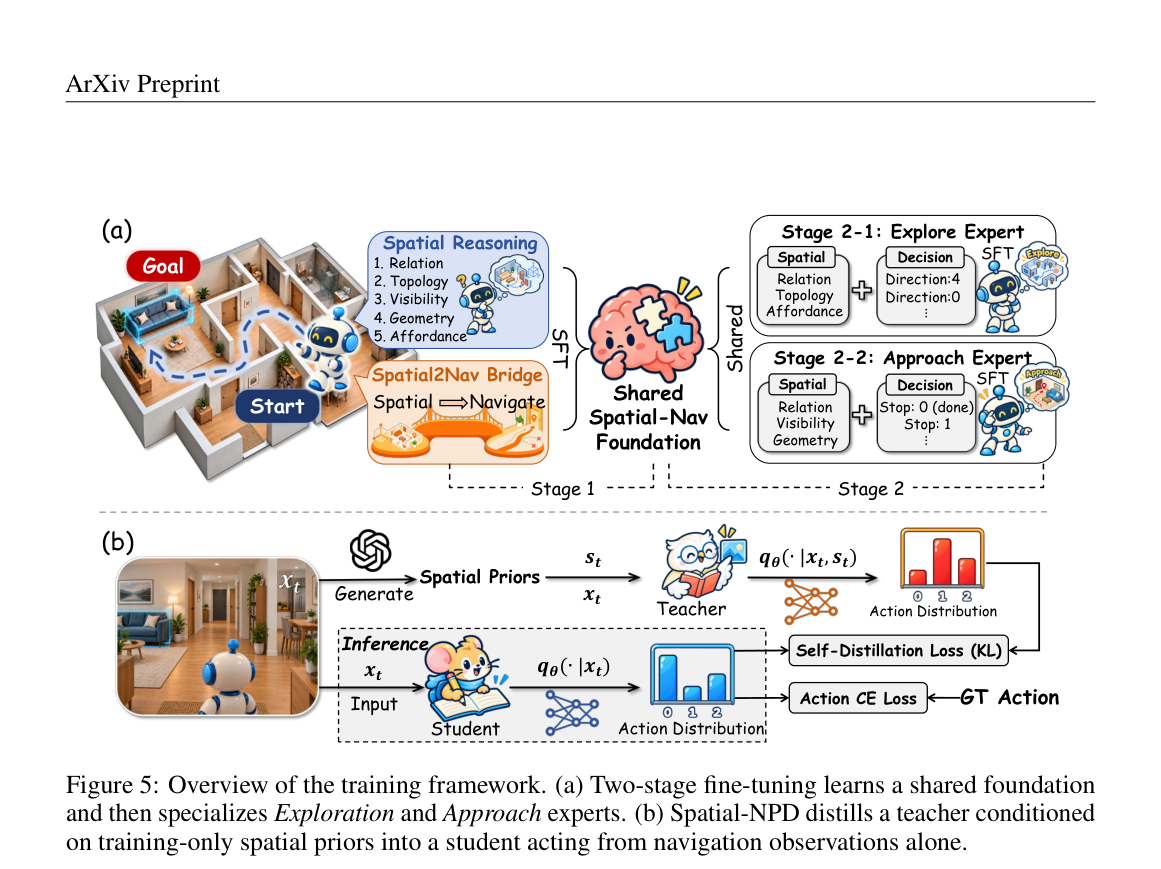
图5(a) 两阶段:共享基础再分 Explore/Approach 专家;(b) Spatial-NPD 教师看空间先验、学生只看观测,用 KL+CE 蒸馏,推理免显式空间生成。
实验如何设计?
- 骨干 Qwen3-VL-8B(及 InternVL3-8B 迁移),LoRA 微调;Habitat 500 步预算,成功半径 1 m,主结果四种子平均。
- 评测 1000 HM3D-v0.2、2000 HM3D-v0.1、2195 MP3D(训练不含 MP3D);指标 SR 与 SPL。
- 对照含显式结构系统(SG-Nav、WMNav、ApexNav 等)与无结构直接动作系统(VLMNav、Uni-Navid、Qwen-RobotNav 等)。
关键结果与论文证据
- 主表:Spatial-Nav 在三套数据上达到 77.4/35.4、60.2/30.5、47.9/20.6,相对若干闭源结构或数千 GPU-hour 系统仍具竞争力。
- 消融逐步累加:59.2/22.1→63.7/26.5→68.7/28.1→74.5/32.9→77.4/35.4,每级至少约 +2.9 SR。
- 导航耦合空间在 HM3D/VSI 源分别 +2.9/+1.4 与 +2.5/+1.2;Affordance 对探索可达 +5.2 SR 量级增益(诊断设定)。
- 对齐先验显著优于打乱先验;步级 CoT 掉到 69.4/22.7 且延迟 929 ms,反衬蒸馏直出动作的价值。
阅读时需要注意
- 仿真 ObjectNav 结果,不代表真实机器人已可用产品;预印本未经同行评审。
- 空间标注依赖大模型生成,存在噪声;通用空间基准迁移并不一致。
- 45 GPU-hours 主要计参数更新;全流程标注与评测成本另计。
关联工作
- 空间基准与交互式空间评测界定“会不会答空间题”。
- VLA/导航中的空间对齐与蒸馏(LocalNav、SPAN-Nav 等)提供相关路线。
- 闭源结构导航与大规模后训练系统构成效率-精度对照。