快速导读:DAWN 在世界模型训练中加入噪声到干净的重建与对比对齐,使四足策略无需手工滤波即可从原始深度完成跑酷。
视觉四足跑酷越来越猛,但多数方法训练时假设干净深度,部署再靠一手调参的后处理滤波;滤波参数很少公开,换光照与材质就失效。韩国技术教育大学团队提出 DAWN(Denoising and Alignment in World models for Noise-robustness,arXiv:2609.29092,IROS 2026):把抗噪直接写进世界模型,而不是部署时再拧滤波器。
做法只有两处训练期改动:编码器吃噪声深度、解码器仍重建干净深度;再用对比学习对齐干净/噪声潜变量。推理结构与 WMP 相同,无额外开销,也不绑定某一噪声模型。零样本上 Unitree Go1,关闭 RealSense 内置滤波,室内外可过最高约 18 cm 楼梯、70 cm 沟缝、45 cm 台阶。项目页 https://dawn-parkour.github.io/ 。本文聚焦深度感知抗噪,不是更大动作技能本身的新控制器。
英文题目:DAWN: Noise-Robust Quadruped Parkour via Depth-Denoising World Models
论文出处:arXiv 每日论文精选 · arXiv:2609.29092
原始论文:PDF / 论文页面
这篇论文解决什么问题?
盲策略能走坡和缓楼梯,但沟缝与高台阶需要提前看见几何;深度相机因此成为跑酷主力传感器(第1–2页)。
现有深度跑酷多在干净深度上训练,部署依赖 librealsense2 等多滤波器与十数个耦合参数,场景一变就要重调且难复现。
输入级域随机、手工增强或独立重建模块有帮助,但常在学习管线外;本体感觉去噪已有世界模型先例,深度噪声却是空间结构化、随距离与边缘变化的另一体制。
目标:在 RSSM 训练信号里内建去噪与对齐,部署只吃原始深度。
核心创新
- 把深度抗噪直接写入世界模型,取消部署期场景相关滤波调参。
- 输入-目标错配的去噪重建,迫使编码器丢噪声留几何。
- 对比潜变量对齐与去噪互补,组合增益超加性。
- Unitree Go1 零样本室内外跑酷,只靠学到的抗噪表征。
方法概览
RSSM 编码器输入噪声深度、解码重建干净深度;SimCLR 式对比对齐干净/噪声潜变量;两改动仅训练期,推理与 WMP 同构。
- 基座:沿用 Lai 等 WMP 的 RSSM(序列模型 ht、编码器 zt、动力学先验、解码器)+ PPO 策略读 ht;观测含深度与本体感觉,深度每 k=5 步更新(第3页)。
- 去噪重建:训练时编码器输入噪声观测 x^n_t,解码目标仍为干净 x^c_t,把标准重建改成 L_denoise;在信息瓶颈与 KL 约束下,编码器倾向丢掉噪声、保留地形几何(式7–8)。
- 对比对齐:同一时刻干净/噪声后验经共享投影头 gψ 得到 v^c、v^n,按 SimCLR NT-Xent 拉近同场景、推开异场景;投影头仅训练期使用,部署去掉(式9)。
- 总损失 L_DAWN = L_denoise + λ L_contrast;λ=0 且改回干净输入即退回 WMP。架构与策略训练不变,只改训练信号(Table I)。
- 噪声模型(非部署调参对象):高斯传感器噪声、边缘丢点、远距粒子噪声,用于仿真训练;作者强调方法不绑定特定噪声分布。
逐图理解论文
方法总览
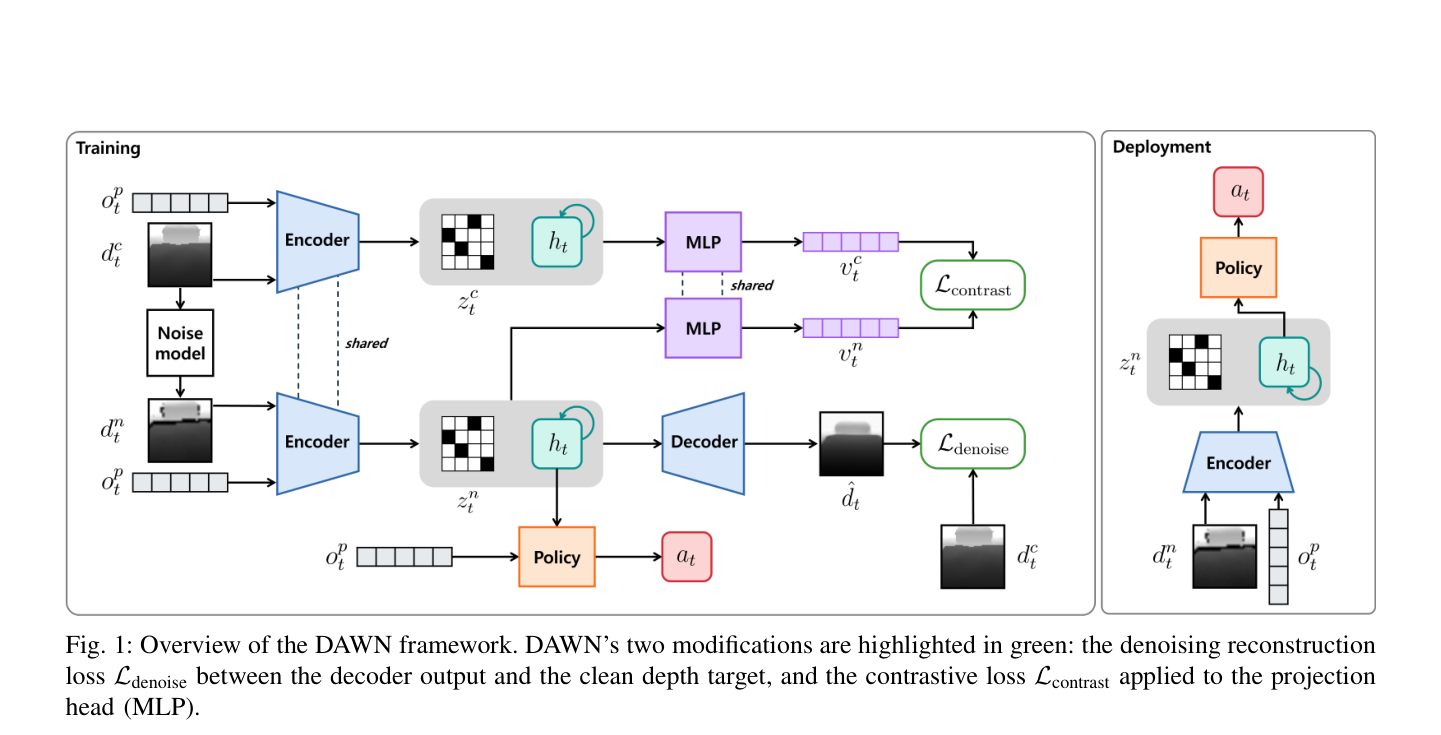
Fig.1 框架:训练期共享编码器分别吃干净/噪声深度,L_denoise 让噪声支路重建干净深度,L_contrast 经 MLP 投影对齐潜变量;部署只保留噪声输入→编码器→策略,无投影头与滤波。适合做方法主图与特色图。
互补机制
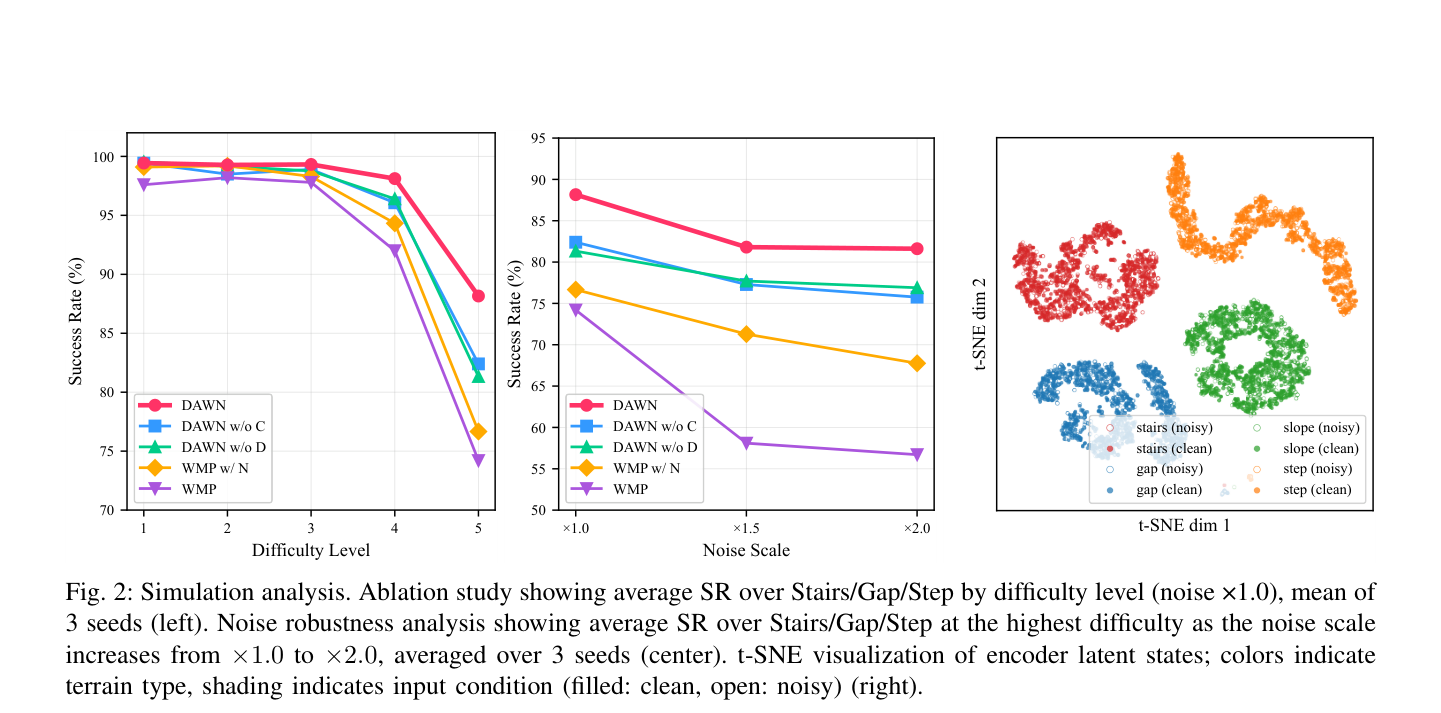
Fig.2 三合一:左为难度升高时 Stair/Gap/Step 平均 SR 消融;中为最高难度下噪声尺度扫描;右为潜变量 t-SNE(地形着色、实心干净/空心噪声)。解释互补增益与 OOD 抗噪。
关键证据
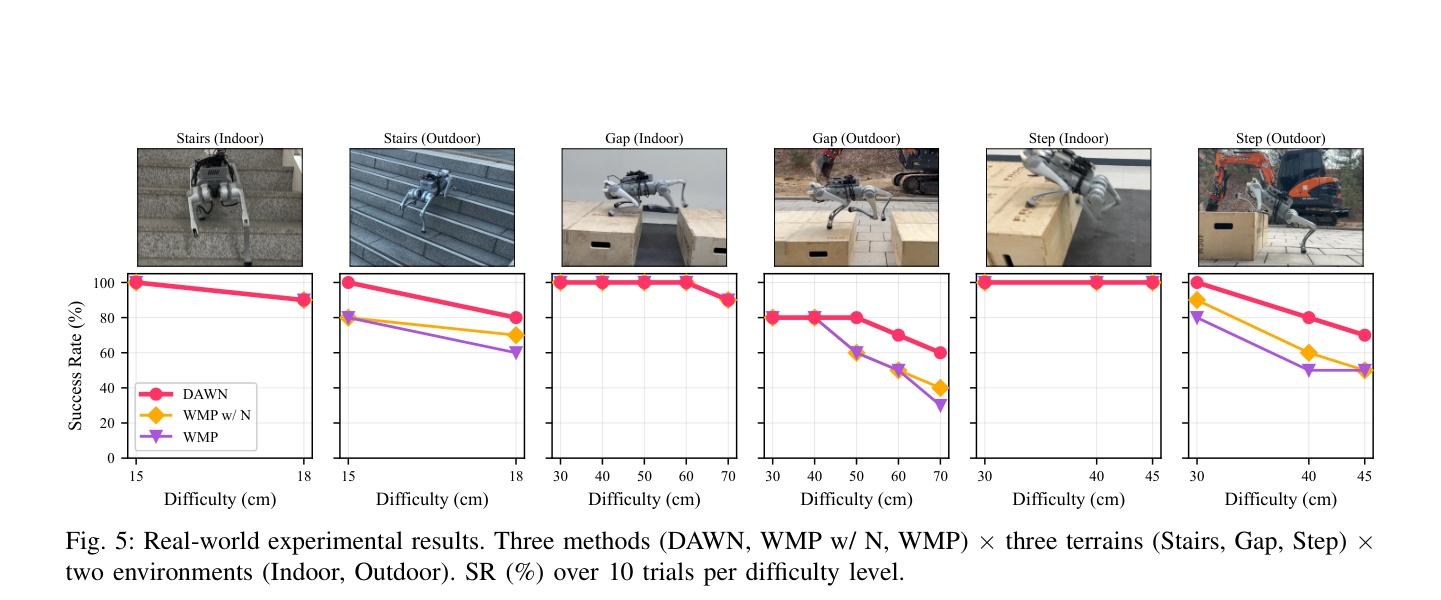
Fig.5 真机:三方法×三地形×室内外,横轴难度厘米、纵轴 SR。室内接近天花板;室外高难度 DAWN 明显领先,支撑“关滤波也能跑”的部署叙事。
实验如何设计?
- 仿真:IsaacLab,4096 并行环境,50 Hz;地形含 Slope/Stair/Gap/Step 五级难度;3 种子×每条件 100 episode,报 SR 与速度跟踪误差 TE。
- 对照:Blind、EP、WMP、WMP w/ N(噪声训练)、DAWN 及去对比/去重建消融、干净深度 Oracle(Table II–III)。
- 噪声尺度扫描 ×1.0→×2.0(Table IV);t-SNE 看潜空间;Fig.3 验证仿真噪声像真实 D435i。
- 真机:Unitree Go1 + D435i + Jetson NX,关闭全部内置滤波,室内外各 10 次/难度零样本评测(Fig.5–6)。
关键结果与论文证据
- ×1.0 噪声下,Stair/Gap/Step 平均 SR:DAWN 约 96.9%,相对 WMP 与 Oracle 之间缺口收回约 77%;各地形 SR 例如 Stair 96.6%、Gap 97.2%、Step 97.0%(Table II)。
- 消融在最高难度:完整 DAWN 88.2% SR;仅去噪 +5.7 p.p.、仅对比 +4.6 p.p.、两者合计 +11.5 p.p.,呈超加性互补(Fig.2 左)。
- OOD 噪声扫描:×1.0→×2.0 时 DAWN 仅掉 6.5 p.p.,干净训练 WMP 掉 17.5;差距从 14.0 扩到 24.9 p.p.(Fig.2 中)。
- t-SNE:同地形干净/噪声点重叠、异地形分离,说明潜空间学到噪声不变且可分地形(Fig.2 右)。
- 真机:室内三者接近;室外 Stair 18 cm 上 DAWN 80% vs WMP w/ N 70% / WMP 60%;Gap 70 cm 为 60/40/30;Step 45 cm 为 70/50/50(Fig.5)。解码器可从原始 D435i 重建干净几何(Fig.4)。
阅读时需要注意
- 当前噪声模型主要针对 D435i 特性,换传感器需扩展(第8页)。
- 主贡献在感知表征,不宣称刷新最大跨越/跳跃的动作极限。
- 室外优势更明显,室内高难度三者接近,阅读时勿夸大所有场景的绝对差距。
- 仿真噪声再像,仍是模型假设;极端光照/透明/反光表面未系统覆盖。
关联工作
- 相对 WMP:同架构,改训练信号去掉部署滤波依赖。
- 相对本体感觉去噪世界模型:把思路迁到空间结构化深度噪声。
- 相对输入增强/独立重建模块:强调端到端进 RSSM,推理零额外模块。