快速导读:ClearGS 用 RVA 分级原始监督与 RIVR 无参考视频内修复,从质量不均的手持视频重建更清晰的 3DGS 场景。
手持视频做三维高斯泼溅时,帧质量沿轨迹起伏、视角覆盖也不均匀:平等监督会把模糊与畸变写进场景;二值化挑帧又太粗——退化帧可能仍是某段轨迹唯一的几何证据,丢掉会挖洞,全权使用又污染外观。
ClearGS(arXiv:2609.31509 ,PDF https://arxiv.org/pdf/2609.31509 ;深圳先进技术大学 / 荣耀等)把问题改写成混合质量监督:RVA 按外观可靠性、退化风险与几何效用分配分级原始权重,并在覆盖空洞处弱重启有用被抑帧;RIVR 在无匹配干净参考下,用当前渲染、修复原帧与高频融合候选做无参考选型并蒸馏;最后全轨迹巩固早先接受的修复。GS2E 与 GSOTM 上整体感知指标领先。
英文题目:ClearGS: Reliability-Aware Gaussian Splatting from Handheld Videos
论文出处:arXiv 每日论文精选 · arXiv:2609.31509
原始论文:PDF / 论文页面
这篇论文解决什么问题?
标准 3DGS 假设输入外观几何相对一致;手持拍摄常同时出现运动模糊、散焦、卷帘、位姿噪声与稀疏覆盖。
既有去模糊辐射场/高斯方法侧重成像或相机运动建模;帧选择与主动视点方法多做保留/丢弃或信息增益采集。对固定手持序列,二值决策无法“只要几何、少要脏外观”。
修复–蒸馏路线若依赖邻近 RGB、稀疏跨视角特征或深度对应,在混合退化视频里邻居可能同病,脏外观会跨视角传播。因此需要:分级控制原始监督,以及不依赖干净配对参考的视频内修复证据。
核心创新
- 将手持 3DGS 明确为分离外观可靠性、退化风险与几何效用的混合质量监督问题。
- RVA 分级权重 + 轨迹覆盖弱重启。
- 无匹配干净参考的 RIVR 选型蒸馏与全轨迹修复巩固。
方法概览
RVA 估 Ri/Bi/Gi 并分配强/衰减/弱重启/抑制权重以初始化 G0;RIVR 用 Restormer 修复原观测,结合渲染与融合候选做无参考选择并蒸馏;最后全轨迹巩固已接受修复。
- 可靠性优先:先用 RVA 建可靠初始场景 G0,再引入修复伪观测。外观上冻结 Qwen3-VL 汇总清晰度、结构、纹理、伪影、曝光等为可靠性 Ri,以及运动模糊、散焦、重影等为风险 Bi;高 Ri 低 Bi 构成可靠集 A。
- 几何上结合 COLMAP:覆盖增益 Ci、位姿多样性 Di、可见冗余 Oi 合成效用 Gi。监督角色含强监督、几何衰减、辅助衰减、覆盖弱重启(权重 0.12)与抑制。轨迹按位姿分箱,空箱则弱重启被抑帧以防覆盖空洞。
- RIVR:对目标位姿渲染 Rt,对原始观测 Ot 用冻结 Restormer 得 Dt,并构造 Ft=Rt+Dt−Bσ(Dt)。以 MUSIQ 为主、接近时辅以 CLIP-IQA,在 Rt/Dt/Ft 中无参考选型,追加为伪观测与真实活跃视角联合蒸馏。
- Full-Trajectory Repair Consolidation:全程处理完后复用各姿态最新已接受修复,不新采样位姿、不生成新候选,减轻后期蒸馏冲掉早期细节。
逐图理解论文
二值挑帧困境
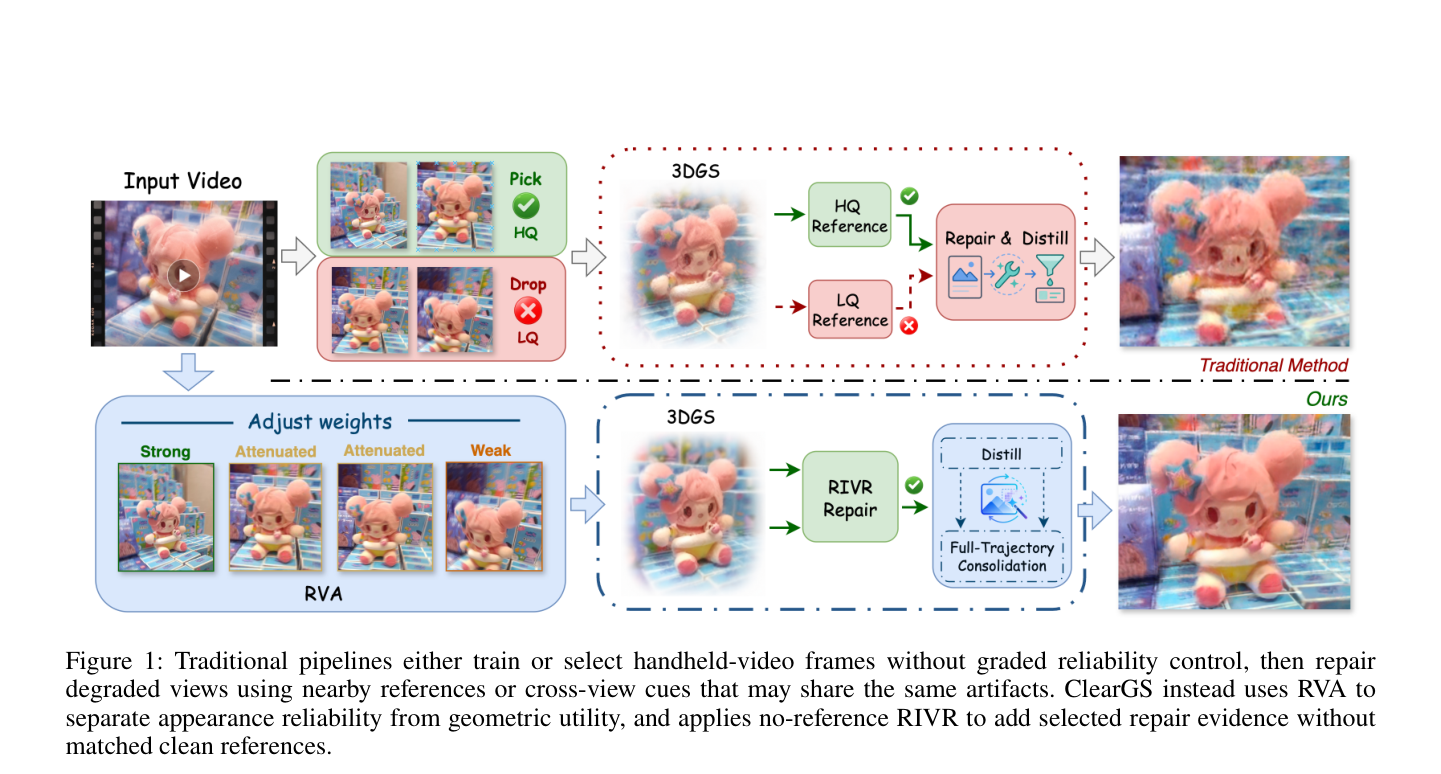
图1对比传统二值挑帧+可能同病的邻近参考修复,与 ClearGS 的分级 RVA + 无参考 RIVR;下方玩偶重建明显更锐,帮助建立问题动机。
RVA 分级监督
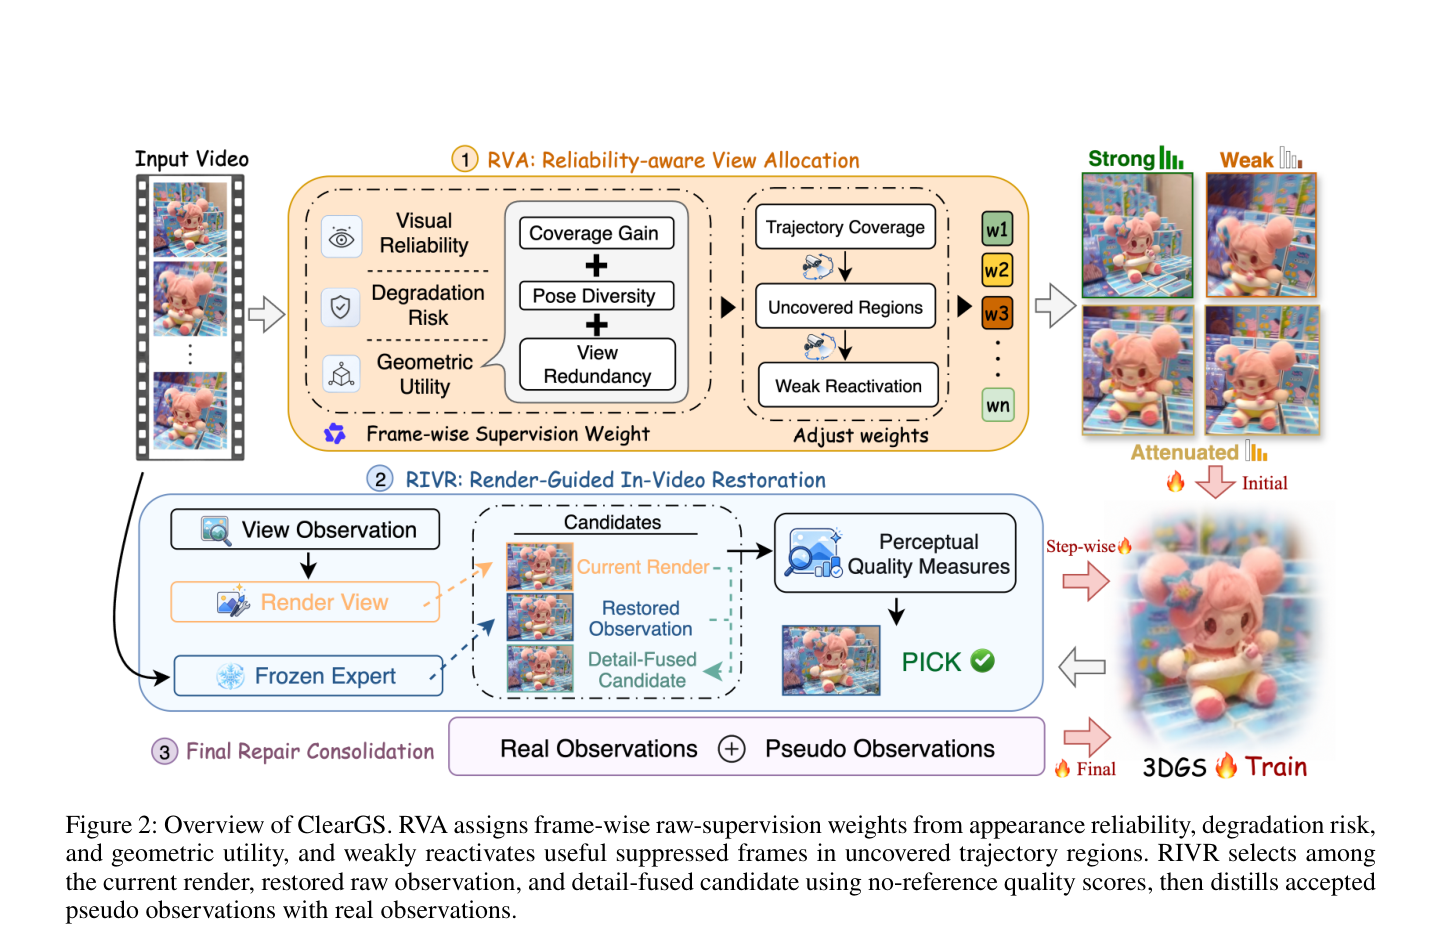
图2总览 RVA→RIVR→全轨迹巩固:左支由可靠性/风险/几何效用到分级权重与弱重启;右支在渲染、修复原帧、融合候选间无参考挑选并与真实观测蒸馏。适合做方法特色图。
感知结果
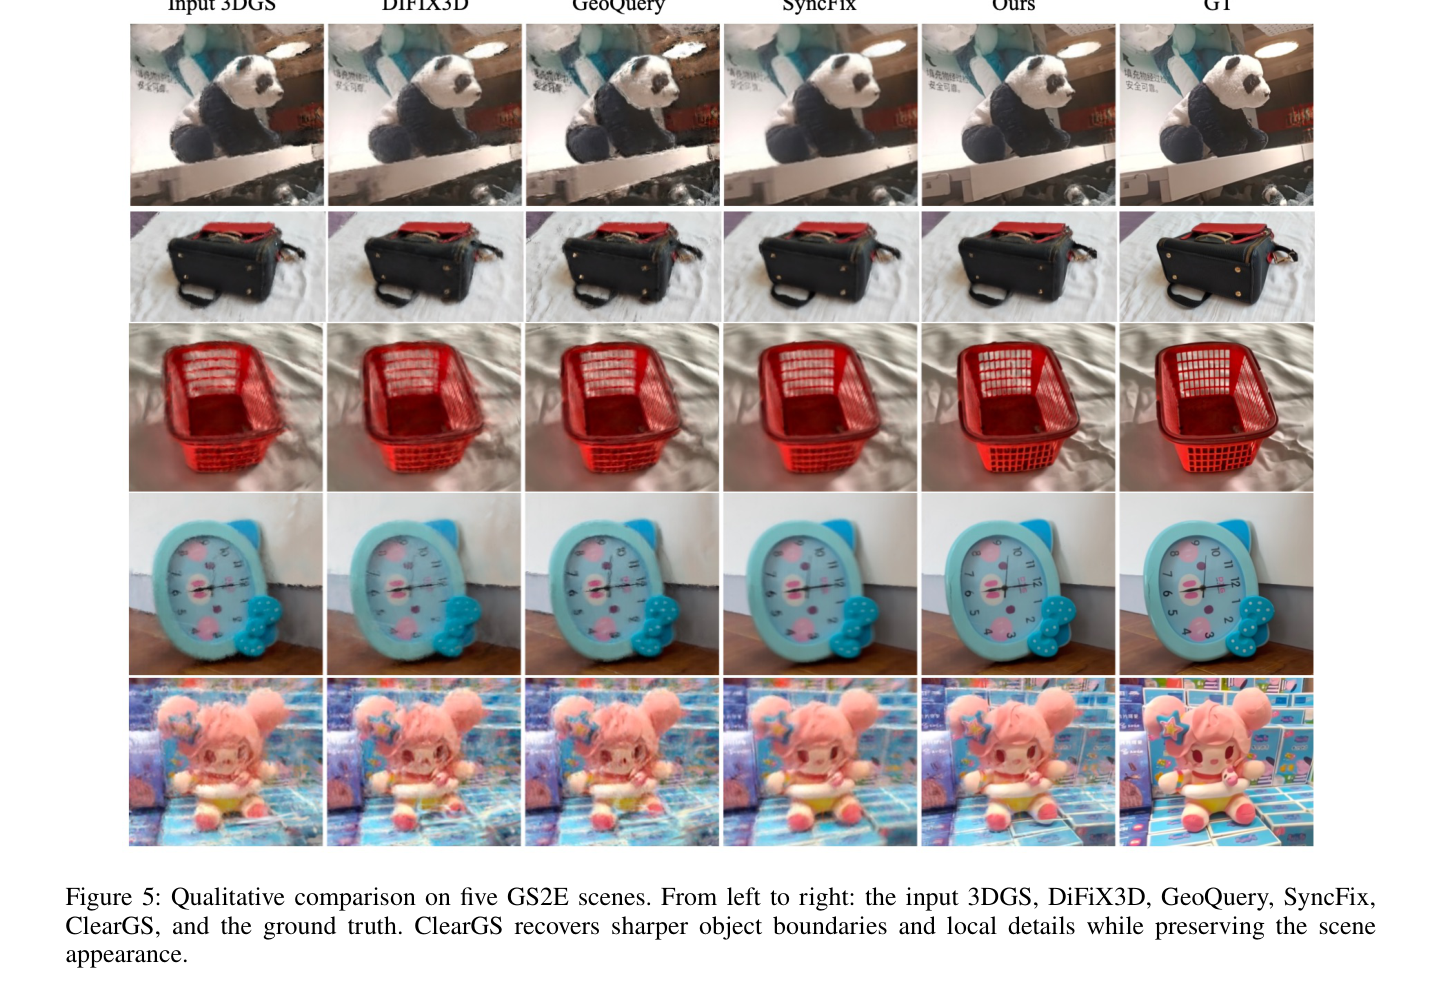
图5在五个 GS2E 场景横比输入 3DGS、DiFiX3D、GeoQuery、SyncFix、ClearGS 与真值,展示最终边界与细节优势。
实验如何设计?
- GS2E:十场景×轻微/中等/严重合成模糊;GSOTM:运动模糊、卷帘、二者组合、位姿噪声四设定。所有方法吃同一退化位姿观测;训练与选型阶段无锐利真值/匹配干净参考,锐利图仅最终参考评估。
- 对照 DiFiX3D、GeoQuery、SyncFix,以及 all-view / select-view 初始 G0;指标 LPIPS(对锐利目标)、CLIP-IQA、MUSIQ。
- 消融:RVA 去覆盖补偿;RIVR 去掉原观测输入(改喂渲染)或去掉融合候选 Ft。
关键结果与论文证据
- 初始场景:相对 all-view G0,Select-G0 在轻微→严重模糊上 LPIPS 降 0.011/0.013/0.015,MUSIQ 升 1.71/2.49/4.11;图3 显示细管与木结构边界更清晰。
- 完整 ClearGS 相对 DiFiX3D:GS2E 三档模糊 LPIPS 再降 0.016/0.030/0.038,CLIP-IQA 升 0.030/0.032/0.040,MUSIQ 增益随模糊增强约 3.14→6.25;GSOTM 上 CLIP-IQA/MUSIQ 四设定最优,LPIPS 三设定最优、卷帘仅差约 0.001(页6 表3)。
- 图4/图5:相对输入 3DGS 与修复基线,ClearGS 边界更利落、局部纹理更稳,少残留伪影。
- 消融:覆盖补偿在中/重模糊抬 PSNR/SSIM;去掉视频原观测喂修复会大伤 MUSIQ(如 GSOTM 运动模糊掉约 14.66);去掉 Ft 也降无参考感知分(页6 表4–5)。
阅读时需要注意
- 依赖冻结 VLM 与 Restormer 的开销与偏差;阈值/权重多来自表1 设定,跨域需重标定。
- 无参考打分可能偏好“看起来锐”而非几何正确;作者亦将退化专用修复与几何校验列为未来工作。
- 评估主报观测输入位姿上的感知指标,新视角外推需额外谨慎阅读。
关联工作
- Deblur-NeRF、BAD-NeRF、Deblurring 3DGS、GSOTM 等从成像/运动补偿入手。
- ActiveInitSplat 等帧/视点选择强调信息或覆盖,但多为硬决策。
- DiFiX3D、GeoQuery、SyncFix、3DGS-Enhancer 等代表参考条件或生成式修复蒸馏对照。