快速导读:TRACKGRAPH 先在图像空间用 DINOv3 传播稀疏 FastSAM 掩码形成 source track,再融合进层次化场景图的类无关三维段,并以多视角 CLIP 库支持在线开放词汇检索与导航。
机器人要用自然语言找物体,地图不能只剩几何点云:还得保留可检索的物体级实体,并且尽量在探索过程中在线维护。现有开放词汇三维地图多半对每帧做分割与视觉语言推理,再在三维空间里把帧级掩码关联起来,算力和显存都容易被反复 VL 推理拖垮。
TRACKGRAPH(arXiv:2609.31005 ,PDF https://arxiv.org/pdf/2609.31005 ,NTNU)换了一条路径:先在图像空间用 DINOv3 特征把稀疏 FastSAM 掩码传播成短期稳定的 source track,再把轨迹融合进 TSDF 与层次化场景图的类无关三维段层,并用多视角 CLIP 特征库做文本/图像检索。项目语境下它面向四足与航拍等真实部署,而不是只做离线建图后处理。
英文题目:TRACKGRAPH: Online Open-Vocabulary 3D Scene Graphs via Image-Space Tracking
论文出处:arXiv 每日论文精选 · arXiv:2609.31005
原始论文:PDF / 论文页面
这篇论文解决什么问题?
传统 SLAM 给出轨迹与几何,却往往不组织可查询的物体段;度量语义图可能依赖预定义词表,也不一定保住实例身份。Hydra 一类场景图提供层次结构,但对象层常绑在闭集语义上。
ConceptGraphs、HOV-SG 等开放词汇方法把掩码抬到三维再合并;OVI-MAP、FindAnything 等在线系统则更多依赖体素投票或把地图渲染回当前视角做关联。这些路线通常默认“每帧都要分割并做 VL”,短时身份也主要在三维重建与位姿估计里解决。
TRACKGRAPH 的问题设定是:给定 RGB-D 与里程计,在线增量构建可文本/图像查询的三维段地图,并在连续观测与再次造访时保持段身份,同时压低每帧分割与 CLIP 推理频率。
核心创新
- 图像空间 source track:稀疏 FastSAM + 稠密 DINOv3 传播,避免每帧分割与 VL。
- 在线层次场景图中的类无关三维段层,用 3D 关联只处理中断与长期再访。
- 按轨迹分列的多视角 CLIP gallery,支持文本/图像开放词汇检索。
- 在 Replica 等基准上兼顾质量,并展示四足在线与航拍录制数据部署。
方法概览
在 Hydra 上替换类无关段层;关键帧 FastSAM+CLIP,帧间 DINOv3 概率传播保持 source track;轨迹融入 TSDF/网格,主动窗口关联与长期重识别处理中断与再访;段级多视角 CLIP gallery 用 max 相似度检索。
- 系统以 Hydra 为重建与场景图骨干,把对象层换成类无关段层 LS:网格层顶点存至多 K 个 source track 假设权重,而不是闭集语义。每个三维段节点保存包围盒、质心、关联轨迹、聚合 DINOv3 特征、按轨迹分列的 CLIP 特征库以及 active/historical 状态。
- 前端每帧抽 DINOv3 ViT-S+ 稠密特征;每隔 Kf=24 帧跑 FastSAM-x 与 OpenCLIP ViT-H/14。关键帧之间,用 DINOv3 相似邻域把源轨迹身份概率在图像块上传播,得到中间帧掩码,从而不必每帧重分割。
- 关键帧用 IoU 与 DINOv3 特征相似度把检测掩码匹配到活跃轨迹:匹配则延续,未匹配检测开新轨,无法可靠延续则退休。CLIP 特征异步提取,按轨迹做滑动平均,并作为独立视图写入段级特征库,检索时对库内特征取最大余弦相似度,避免多视角平均冲淡判别力。
- 轨迹掩码以衰减置信度融入 TSDF:关键帧权重为 1,传播观测随距上次关键帧帧数衰减。段更新器用网格“胜出身份”与主动窗口内的网格重叠/外观相似度,把中断后的多条轨迹并回同一物理段;离开主动窗口后,再用质心 k-d 树 + 几何重叠 + DINOv3 相似度做长期重识别合并。
逐图理解论文
现有瓶颈
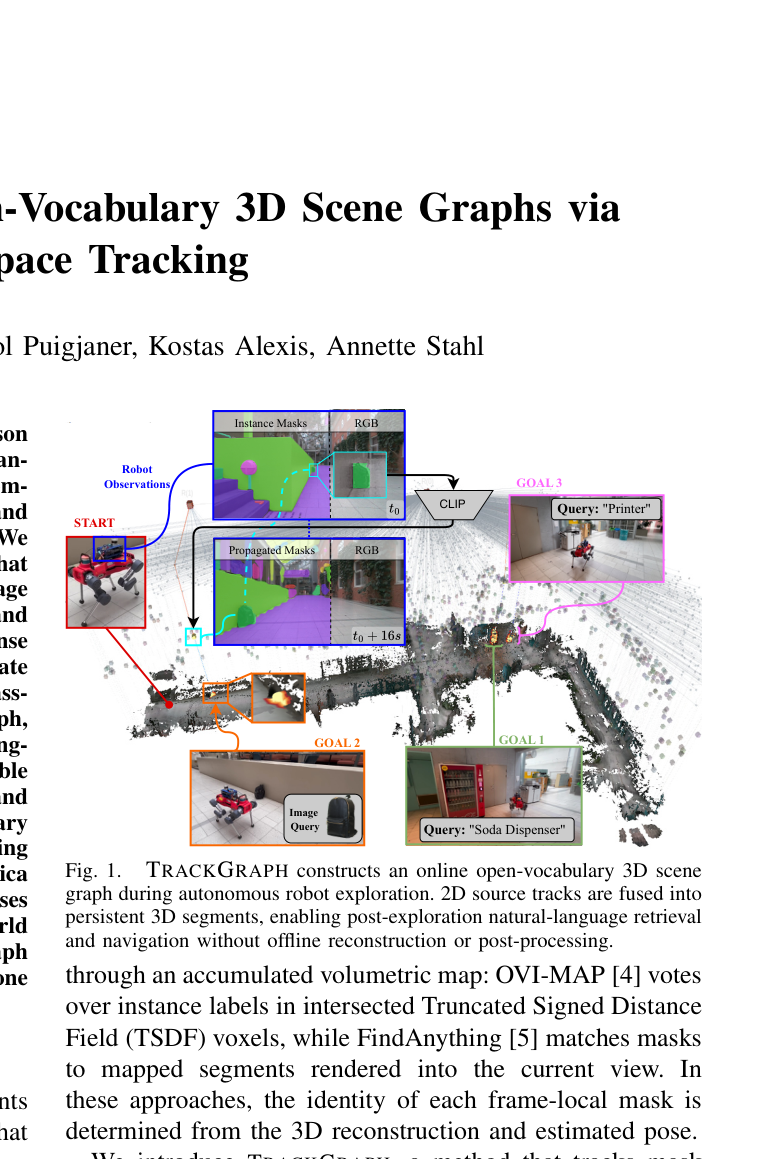
图1总览四足探索过程中的在线开放词汇场景图:粉线轨迹穿过室内点云,旁侧展示不同时刻 RGB/实例掩码经 CLIP 进入查询;GOAL 1/2/3 分别用“Soda Dispenser”、背包图像查询与“Printer”示例检索导航。适合作为开篇与特色图。
图像空间跟踪
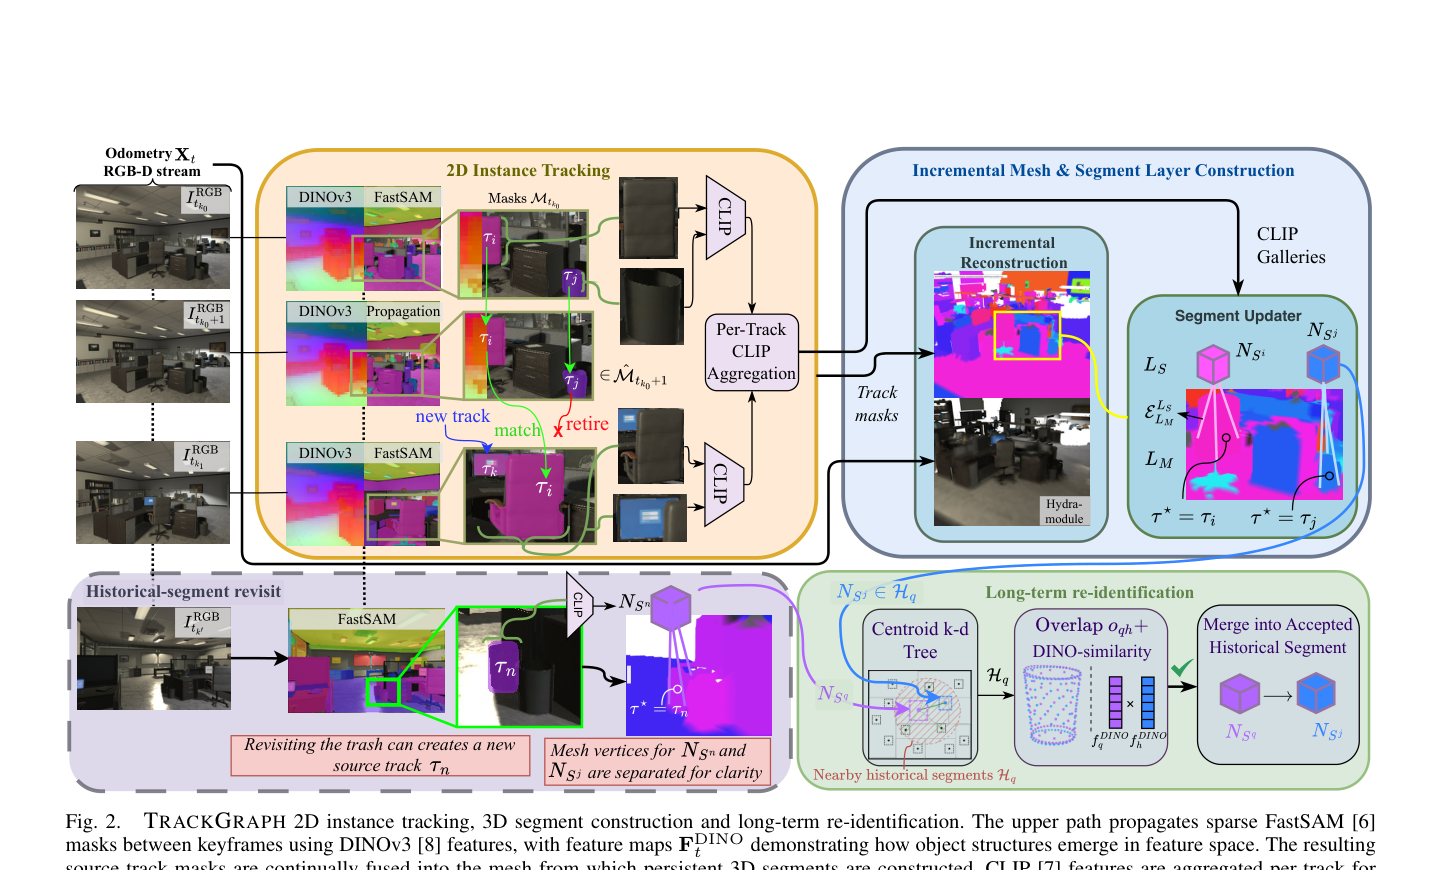
图2是方法主图:上支展示 FastSAM 关键帧检测 + DINOv3 传播形成 source track、按轨聚合 CLIP,并经 Hydra 增量网格与段更新写入 CLIP galleries;下支展示再次造访时用质心 k-d 树与 DINO 相似度合并历史段。读法应先上后下。
落地与局限
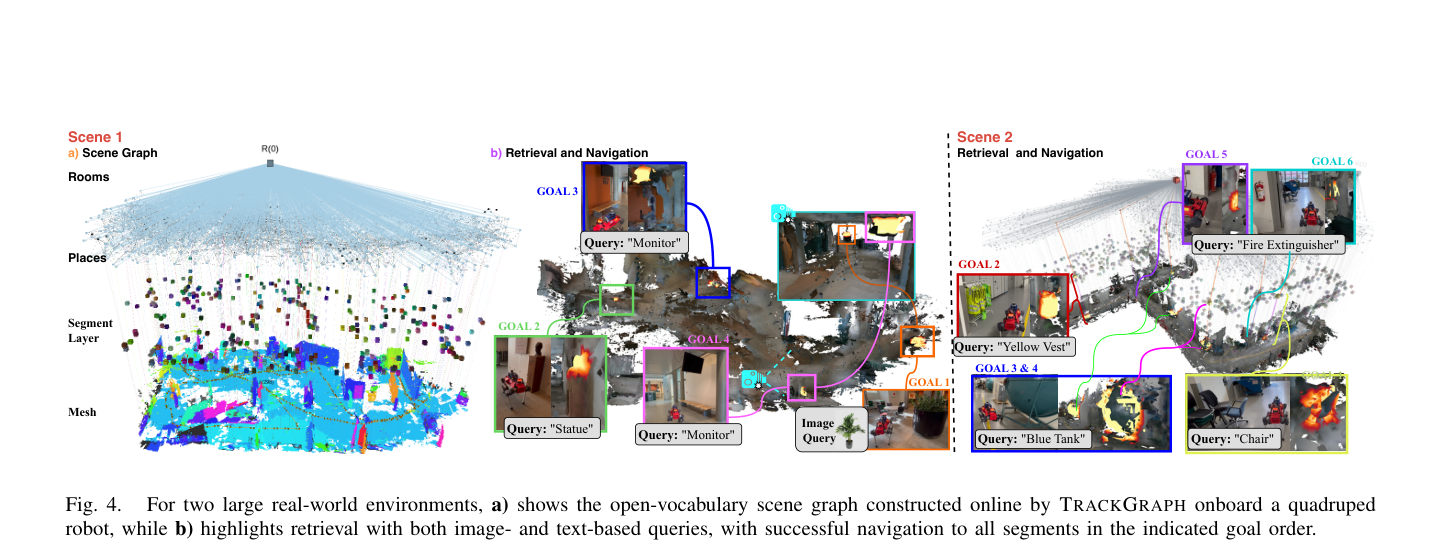
图4给两个大型真实场景:a) 展示 Mesh→Segment→Places→Rooms 层次图;b) 展示图像查询与“Statue/Monitor/Yellow Vest/Blue Tank/Fire Extinguisher”等文本目标按顺序成功导航,是落地检索证据。
实验如何设计?
- 基准遵循 OpenLex3D,在 Replica、ScanNet++、HM3D 上评测开放词汇分割 Top-5 结果频率(同义词/描绘/视觉相似/杂乱/缺失/错误)与检索 AP/AP50/AP25。
- 效率在同一 NVIDIA A100 上与 OVI-MAP、FindAnything 等对比序列处理时间、峰值 RAM/VRAM;ConceptGraphs/HOV-SG 效率数字来自文献在 RTX 3090 上的报告,且部分基线只处理每第 10 帧。
- 消融:用 FastSAM+BoT-SORT 替换 DINOv3 传播跟踪;以及 max-gallery 对 mean feature 的检索打分。真机在 Jetson AGX Thor 上以四足搭载 RealSense D455 等传感器部署,并以录制航拍 RGB-D 测航空视角。
关键结果与论文证据
- Replica 上 TRACKGRAPH(ViT-H)同义词频率达到 0.50,为表中最高;ScanNet++ 上也排在前列,整体分割与检索相对 ConceptGraphs/HOV-SG 等有竞争力,检索上常仅次于 OVI-MAP 的强编码器变体。
- Replica、3 cm 体素设置下,TRACKGRAPH 序列处理约 8.9 分钟、VRAM 约 8.3 GB;相对同机 ViT-H OVI-MAP(约 16.0 分钟、27.2 GB VRAM)约 1.7× 更快、约 3.3× 更省显存(摘要口径)。
- 跟踪消融:DINOv3 传播相对 FastSAM+BoT-SORT 在 Replica 上维持约 15.0 Hz 对 6.0 Hz(约 2.5×),AP 接近且 AP50/AP25/同义词更好。特征库消融中 max gallery 相对 mean feature 提升 AP(6.00 vs 5.65)与同义词(0.50 vs 0.45)。
- 真机以约 7.5 Hz 在线建图与对象搜索;三个大型室内场景中,文本与图像查询目标均成功检索并按目标顺序导航(见图4)。录制无人机数据上也能完成航空视角建图与检索。
阅读时需要注意
- HM3D 等更大更杂场景上,编码器匹配时 TRACKGRAPH 在 AP/AP50 上仍落后部分基线,提示实例连续性与段覆盖仍可能不足。
- 效率对比并非完全同硬件、同抽帧协议,需按指示性结果阅读;体素变粗会明显降 RAM 与时间,但检索 AP 可能下降。
- 方法依赖里程计与 RGB-D 质量;主动窗口外主要靠重识别,长期外观变化或几何漂移仍可能导致重复节点。
关联工作
- Hydra 提供层次场景图与在线重建骨架;ConceptGraphs、HOV-SG 代表掩码抬升后的开放词汇场景图。
- OVI-MAP、FindAnything、Open-Fusion、OVO-SLAM 等强调在线关联或渲染回投影;OpenTrack3D 等则在三维侧做轨迹式关联。
- OpenLex3D 提供不把预测压成小标签集的更高保真评测协议,是本文主表的共同尺子。