快速导读:SCION 把独立高斯换成可复用基元词表加轻量世界空间实例,从多视图图像端到端发现重复结构,在约 1.2 MB 仍可编辑、可动画。
真实世界是组合出来的:一面砖墙是同一块砖的许多姿态,一片草地是少数草叶模板的大量拷贝。三维高斯溅射把这种场景拟合成百万个互不相关的高斯,渲染好看,却既占存储,也给不出“再铺一片草”这种操作。多数压缩方法只是更省地编码这些独立 splat,并不恢复重复几何。
SCION(arXiv:2610.02322,Princeton,NeurIPS 2026)把场景拆成一小套可复用神经基元,再用轻量世界空间实例把变换后的拷贝摆进去。表示规模主要随实例数增长;联合优化离散分配与连续参数,并用两级 densification 和对抗裁块损失保住共享模板的锐度。匹配存储大约 1.2 MB 时,重复结构仍连贯,并可做实例级编辑与动画。项目页https://light.princeton.edu/SCION,(本次连接失败,公开状态待核验)。
英文题目:SCION: Scene Composition with Instanced Neural Primitives
论文出处:arXiv 每日论文精选 · arXiv:2610.02322
原始论文:PDF / 论文页面
这篇论文解决什么问题?
图1把问题画成一条装配流水线:稀疏点上的实例被赋给词表里的基元,局部 splat 组装后再渲染。若每个蓝叉、红叉、绿叉都各自存一套高斯,草坪和砖墙就会把同一几何存成千上万遍。
相关工作分三路。压缩(HAC++、OMG、ContextGS 等)保持独立 splat,只改编码;规律检测和程序化反演需要已有几何或文法;Splat and Replace 在训好的 3DGS 上靠人手选较大物体再融合。作者认为缺口是:从多视图图像直接发现细粒度重复,并把重复写进表示本身。
优化上还有两个难点。重复单元可大可小,这是最小描述长度问题;真实实例并不全同,像素级共享会把模板平均成糊的均值。SCION 用词表内 splat 操作、世界空间实例操作,以及只加在 splat 通路上的对抗损失来同时处理这两件事。
核心创新
- 用可复用神经基元词表加轻量变换实例,替代百万独立高斯,使场景紧凑、有结构、可直接操纵。
- 提出面向词表的两级 densification:基元局部 splat 出生/重定位,以及世界空间实例剪枝、克隆与细分,并与分离优化一起保持锐度。
- 在匹配存储下相对高斯压缩方法有更好的率失真权衡,并无需重训即可做实例级编辑与动画。
方法概览
SCION 把场景表示成可复用局部基元词表 C={c_k} 与世界空间实例集合。每个基元是局部坐标系下的一束 3D 高斯;每个实例只存位姿 (t,R)、尺度、不透明度和离散分配 a_i。存储主要随轻量实例数 N 增长,而不是随基元数 K 或 splat 数 S。用 COLMAP 稀疏点初始化实例,用冻结 DINOv3 特征做硬分配并在重建中保持固定。每轮对同一视图做两次渲染:splat 通路停梯度于实例参数,实例通路停梯度于 splat,避免耦合。图像损失为 L1+SSIM,并调度加入 LPIPS;warmup 后在 splat 通路加随机裁块对抗损失,防止共享模板被平均成糊的均值。密度控制分两级:基元内按 MH-3DGS 规则做 splat 出生并限制在同一模板内;世界空间对高梯度小实例克隆、对大实例细分,并剪掉低不透明度实例。
- 表示:词表 C 中每个基元 c_k 含 S_k 个局部高斯,参数包括位置、四元数、各向异性对数尺度、不透明度 logit 和视点无关 RGB。实例 ϕ_i 只存世界坐标位置与旋转、标量尺度与不透明度,以及离散索引 a_i。渲染时把局部 splat 与实例变换合成瞬时世界高斯,光栅化器仍随组装后的高斯数增长,但磁盘只存词表加实例,复杂度约 O(K S̄ + N)。
- 初始化:实例来自 COLMAP 稀疏点,分配来自训练图像上的冻结 DINOv3 特征,重建期间硬分配保持固定。外观关掉高阶球谐,只存零阶 RGB。
- 分离优化:每轮对同一视图渲染两次。splat 通路停梯度于实例,实例通路停梯度于 splat,两张 RGB 相同、计算图不同。重建损失为 (1-λ_ssim) L1 + λ_ssim (1-SSIM),并按日程加入 LPIPS。正则包括标准 splat 尺度/不透明度项,以及把实例对数尺度锚在初始化附近、限制其正向增长、把基元内 splat 拉回局部均值,防止模板漂出邻域。
- 对抗项:warmup 步 t_D 之后,只在 splat 通路对随机裁块做判别,避免跨实例聚合把高频细节抹掉。
- 密度控制:splat 出生被限制在同一基元内,父重要性在基元内 z-score,接受率还除以同基元体素密度,并在拷贝到多个重叠实例时校正不透明度与尺度。实例侧先删低不透明度或非法参数,再按累积梯度克隆小实例或把大实例细分成 M 个子实例,子实例继承旋转、分配和不透明度,只改位置与尺度。
逐图理解论文
研究缺口
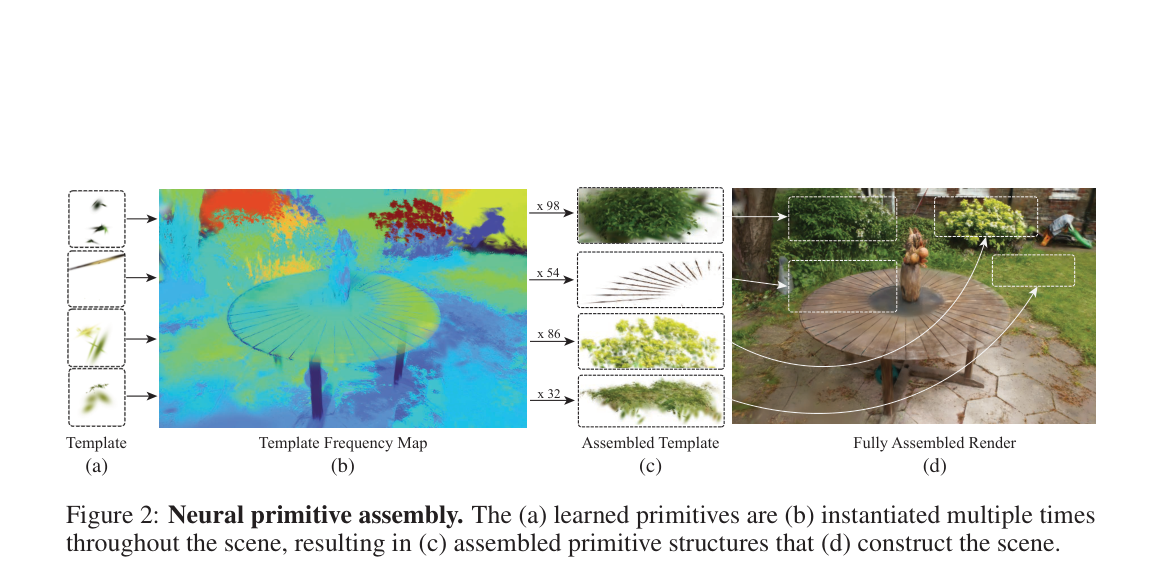
图2四段:左列四个虚线框是学到的模板(草丛、细枝、黄花、另一丛叶);中间伪彩是 Template Frequency Map,圆桌和花丛处出现高饱和色块;右中 Assembled Template 标明 x98、x54、x86、x32 的实例次数;最右 Fully Assembled Render 用虚线框把这些模板嵌回花园照片。用来讲“学一次、摆很多次”。
方法贡献
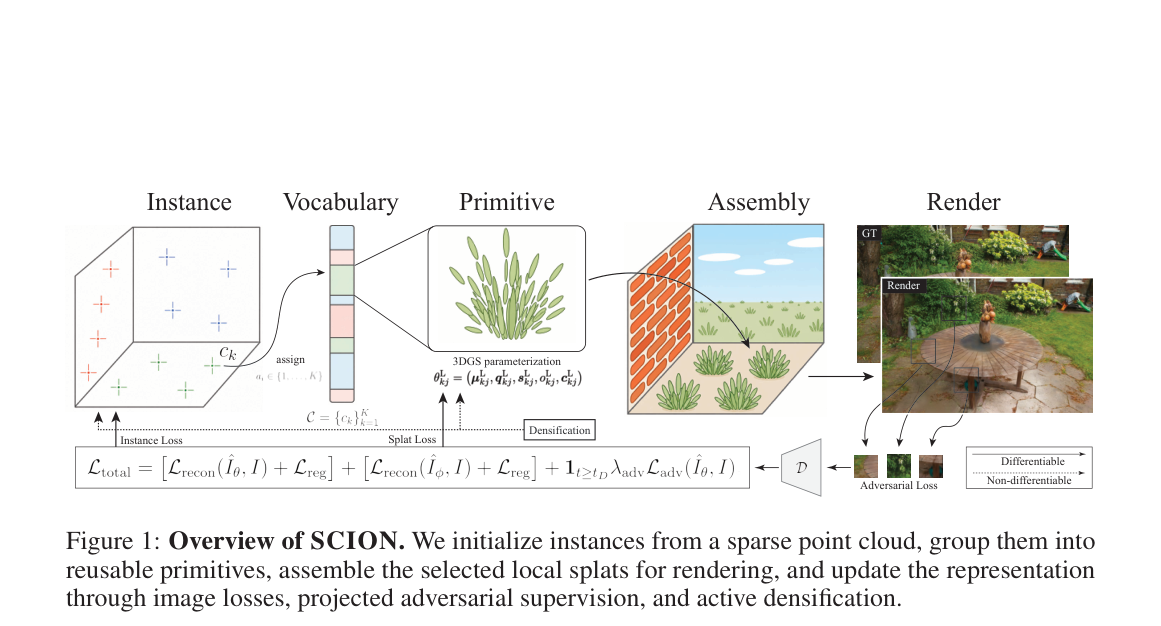
图1从左到右是 Instance、Vocabulary、Primitive、Assembly、Render。彩色叉号是稀疏点上的实例,被赋给竖条词表中的某一行,弹出一丛局部高斯(标注 3DGS parameterization),再铺到砖墙和灌木上。右侧 GT 与 Render 是花园圆桌场景;底部总损失把实例通路与 splat 通路的重建加正则写在一起,并在 t≥t_D 后加对抗项,判别器箭头连到可微与不可微补丁。宜作特色图。
关键证据
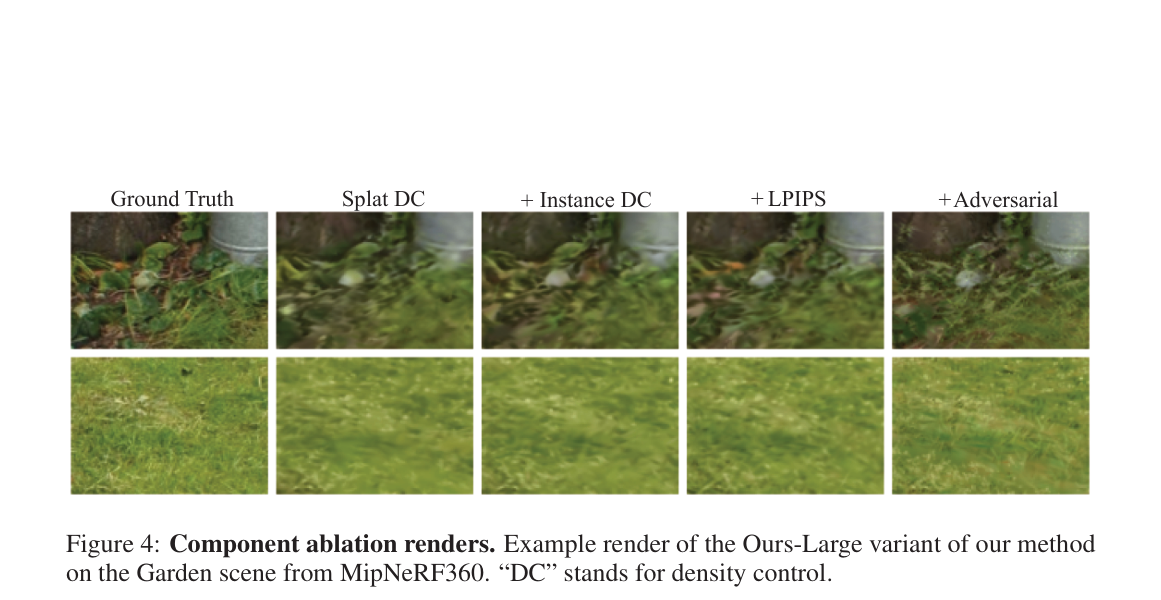
图4是 Ours-Large 在 Garden 上的组件消融。五行标签为 Ground Truth、Splat DC、+Instance DC、+LPIPS、+Adversarial。上一行树根落叶,下一行草地。前三列仍偏糊,+LPIPS 略清,+Adversarial 最接近真值。用来说明对抗项对共享模板锐度的作用大于再加一层参考感知损失。
实验如何设计?
- 基准为 Mip-NeRF 360、Tanks & Temples、Deep Blending、Synthetic-NeRF,标准相机划分,默认 30k 迭代。指标为 PSNR、SSIM、LPIPS 和磁盘 MB。
- 匹配存储实验把对照压到大约 1.5 MB 的最低可用工作点:ContextGS、HAC++、OMG。不含无法压到 2 MB 以下或没有预算旋钮的方法,如 PCGS。
- 消融在 MipNeRF360 garden 上对 Ours-Small 与 Ours-Large 累加:仅 splat 密度控制,再加实例密度控制,再加 LPIPS,最后加对抗。定性对比约 1.5 MB 下的砖墙和草地,以及同一风力参数下 3DGS 与 SCION 的光流。
关键结果与论文证据
- 表1(页7):MipNeRF360 上 Ours-Small 为 22.01 dB / 0.605 SSIM / 0.431 LPIPS / 1.204 MB。HAC++ 像素更好(26.51 dB、1.699 MB),OMG 为 26.25 dB、1.353 MB。SCION 明确用结构换像素,体积最小。
- 正文对照图3(页8):约 1.5 MB 时 SCION 砖缝和草叶仍成片,OMG 与 HAC++ 变糊,ContextGS 出现散斑。这与表1的 PSNR 排序并不一致,论文据此强调感知与结构不能只看像素均值。
- 表2与图4(页8–9):Ours-Large 上对抗项把 LPIPS 从 0.33 降到 0.27,同时 PSNR 略降。图4 第二行草地在 +Adversarial 后最接近 Ground Truth;只加 LPIPS 仍偏糊。作者写到,对抗带来的 LPIPS 改进大于直接加 LPIPS 损失本身。
- 编辑与动画(页8–9):词表提供增删替换基元的手柄,也可用文本检索 DINO 特征再插入实例。同一风力下,3DGS 的花被不一致的逐 splat 变换撕开,SCION 通过实例变换让整朵花一起动。
阅读时需要注意
- 无重复或实例差异很大的场景不适合硬共享;当前 a_i 固定,实例不能在训练中改投其他基元。
- 双通路、判别器和 LPIPS 让训练更贵。匹配存储下 HAC++/OMG 的 PSNR 更高,不能把 SCION 宣传成全面更清晰。
- 论文没有把编辑器做成独立系统,动画与编辑是表示带来的附带能力,定量编辑评测有限。
关联工作
- 相对平坦 3DGS 压缩,SCION 共享的是几何模板而不是码本参数。相对 Splat and Replace,它从多视图端到端学细粒度重复,不要求人手标物体。
- MH-3DGS 的出生规则被收进单个基元,避免跨模板漂移。DINOv3 只负责初始化分配,不在重建中继续分类。
- 把重复部分当成一等输出,而不是事后加在无结构高斯场上,是这篇工作相对编辑插件和动态高斯场的位置。