GE-Act 2.0:面向机器人操作的 World-Action 模型预训练与扩展
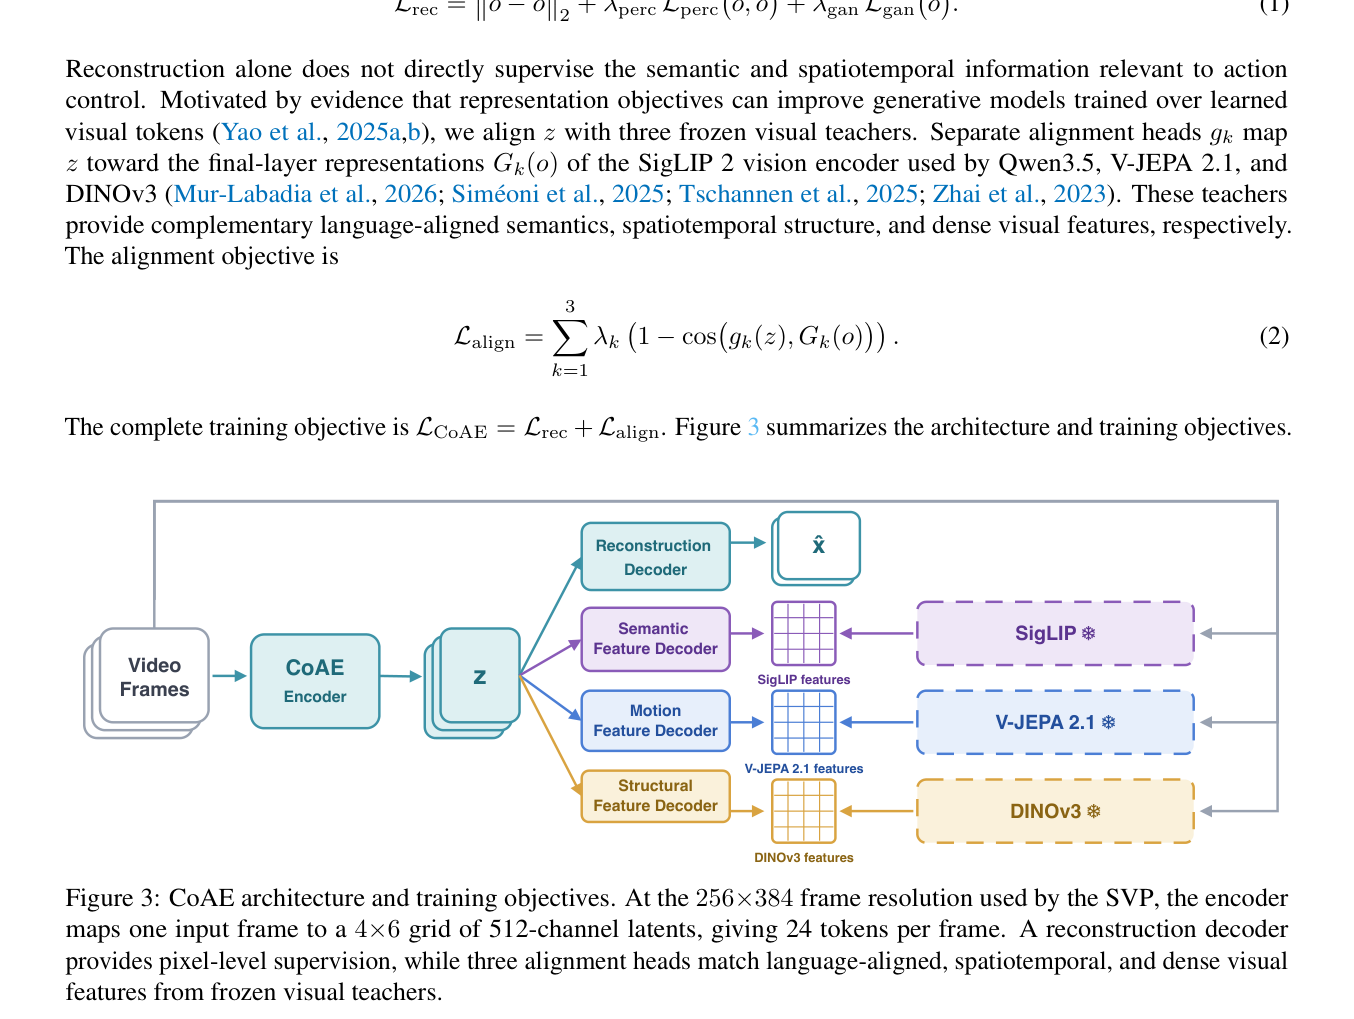
GE-Act 2.0 提出了一种从零开始在操作数据上预训练的 World-Action 模型,通过 Control-Oriented Autoencoder (CoAE)、Single-Step Visual Planner (SVP) 和 Knowledge-Aligned Selective Optimization (KASO) 实现了视觉规划与逆动力学模型的解耦预训练及高效协同训练,显著提升了零样本 OOD 操作成功率。