DUET-DINO:用双视角联合建模解决机器人 7-DoF 规划难题
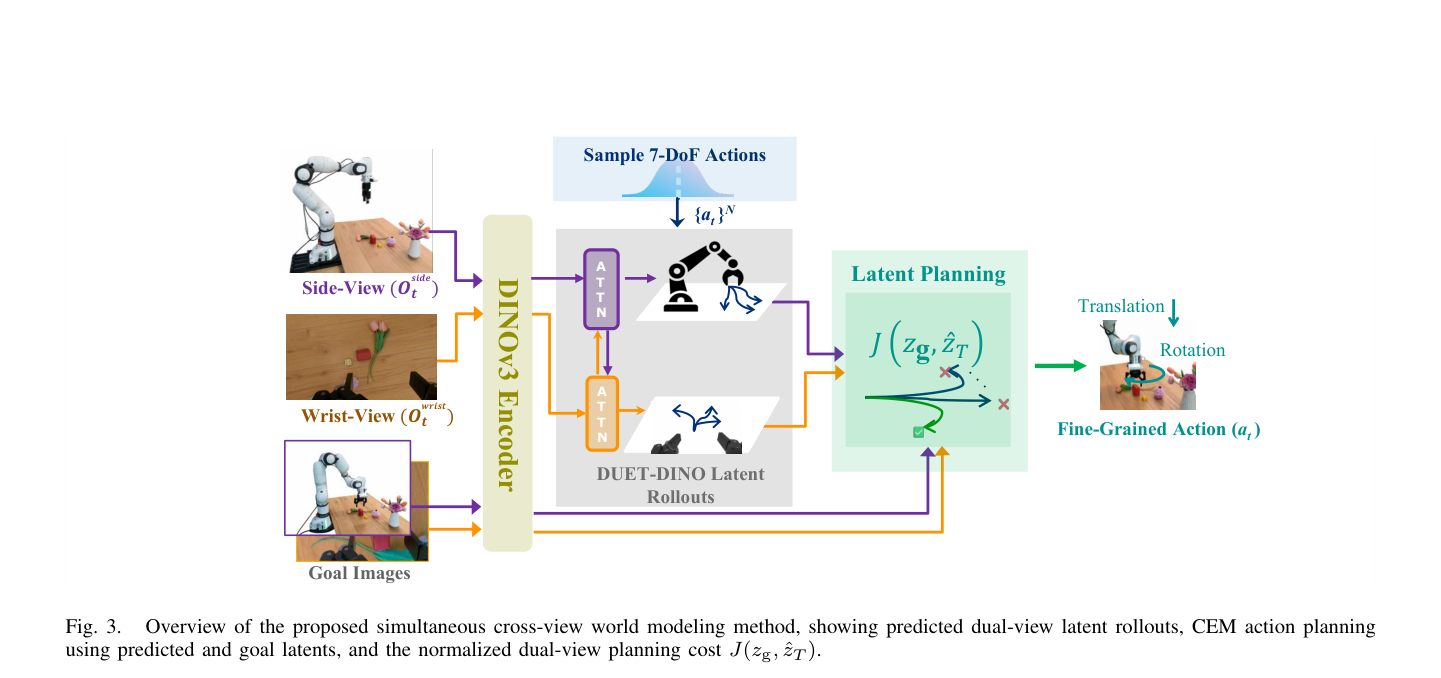
本文提出 DUET-DINO,一种通过跨视角注意力机制联合建模侧视和腕视相机观测的潜在世界模型,实现了全 7-DoF 末端执行器动作的零样本目标条件规划,并在多种操作任务中显著优于单视角基线。
本文提出 DUET-DINO,一种通过跨视角注意力机制联合建模侧视和腕视相机观测的潜在世界模型,实现了全 7-DoF 末端执行器动作的零样本目标条件规划,并在多种操作任务中显著优于单视角基线。