具身智能体如何记住动态物体的长时程运动轨迹?
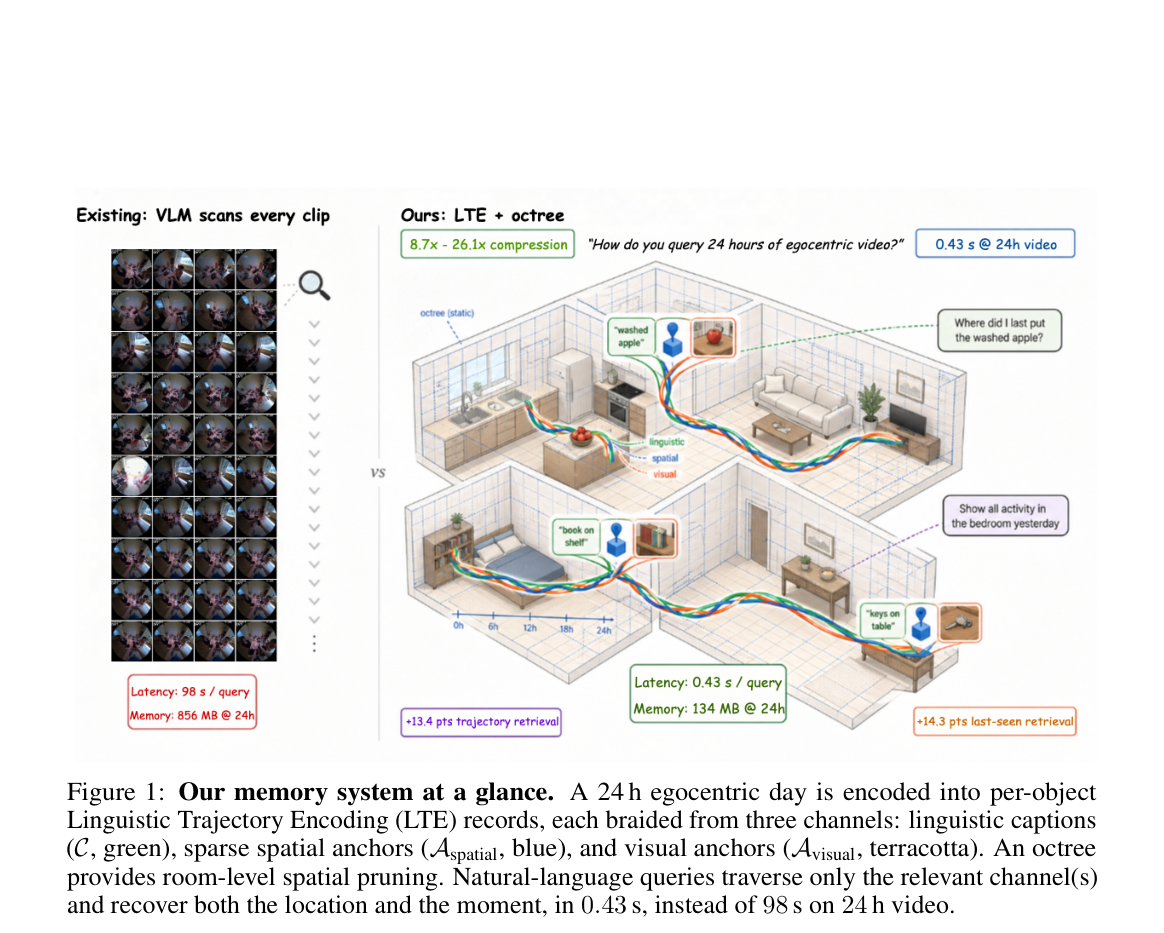
本文提出 Linguistic Trajectory Encoding (LTE) 和 Spatial Memory Benchmark (SMB),通过结合语言描述、稀疏空间锚点和视觉锚点的混合表示,实现了对动态物体长时程运动历史的高效压缩与查询,在 Ego4D 和 EgoLife 数据集上显著优于现有基线。
本文提出 Linguistic Trajectory Encoding (LTE) 和 Spatial Memory Benchmark (SMB),通过结合语言描述、稀疏空间锚点和视觉锚点的混合表示,实现了对动态物体长时程运动历史的高效压缩与查询,在 Ego4D 和 EgoLife 数据集上显著优于现有基线。