RoMAN-Flow:让自回归归一化流在离线机器人操作中真正可用
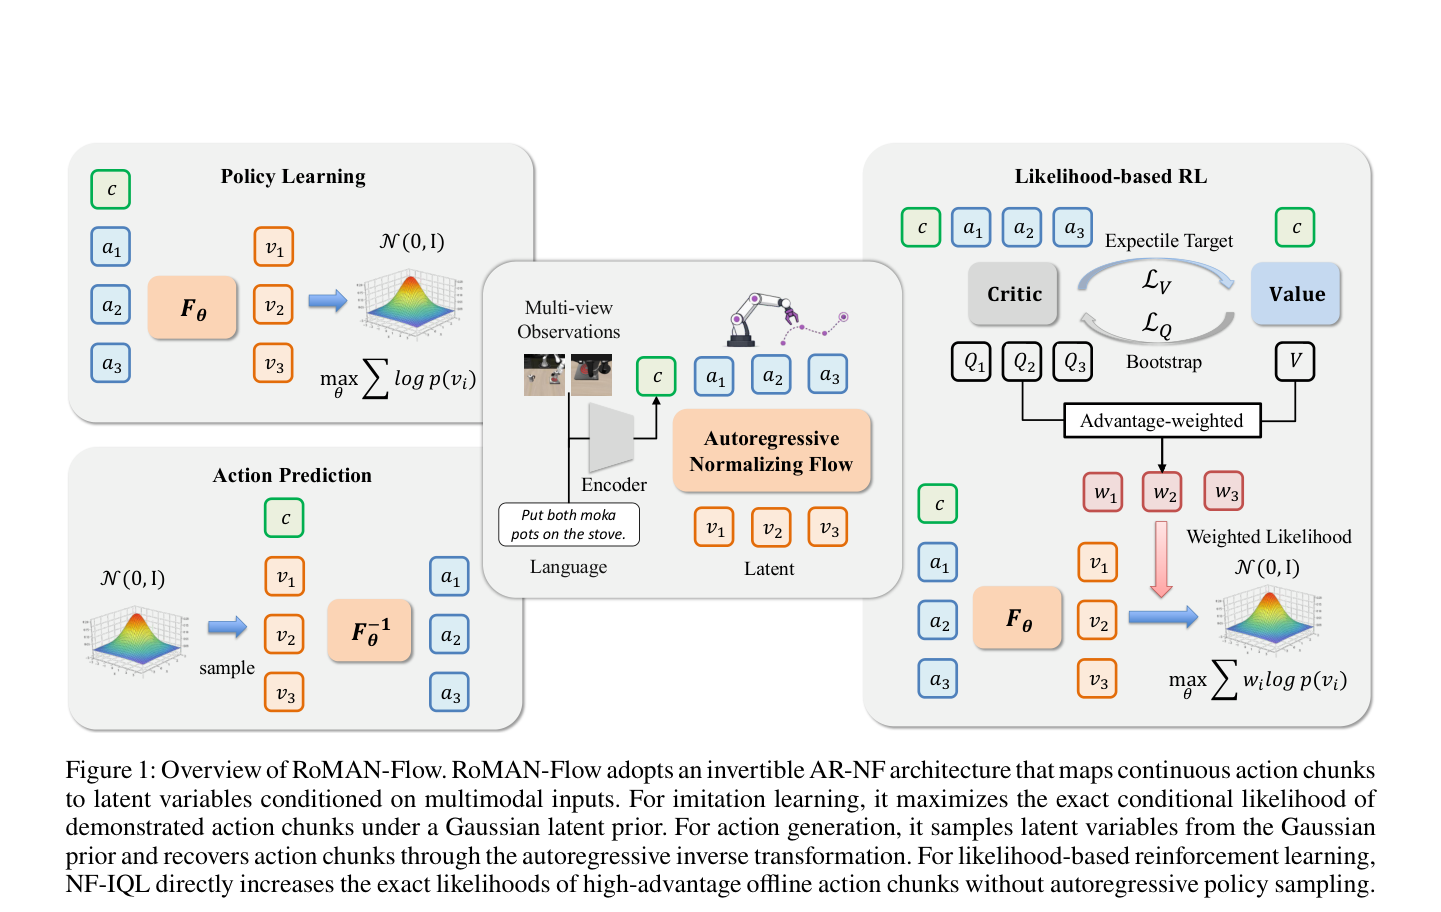
RoMAN-Flow 提出基于自回归归一化流(AR-NF)策略的离线强化学习框架,通过无采样的 NF-IQL 后训练和一步蒸馏解决 AR-NF 采样瓶颈,在多个仿真与真实机器人基准上取得竞争性性能并大幅降低推理延迟。
RoMAN-Flow 提出基于自回归归一化流(AR-NF)策略的离线强化学习框架,通过无采样的 NF-IQL 后训练和一步蒸馏解决 AR-NF 采样瓶颈,在多个仿真与真实机器人基准上取得竞争性性能并大幅降低推理延迟。