快速导读:本文提出 ELEVATE 方法,利用预训练的扩散模型(Stable Diffusion)结合高分辨率 RGB 图像引导,将 5m 低分辨率 DSM 超分辨率至 0.5m,并支持单步推理与不确定性估计。
城市数字表面模型(DSM)是三维建模与基础设施监测的核心数据,但高分辨率 DSM 获取成本高且覆盖有限。现有方法如 Real-GDSR 在重建屋顶细节和跨城市泛化方面存在不足,难以满足精细城市规划需求。
英文题目:Guided Super-Resolution of Digital Elevation Models with Diffusion-Based Image Generators
论文出处:arXiv 每日论文精选 · arXiv:2609.11886
原始论文:PDF / 论文页面
这篇论文解决什么问题?
传统插值方法缺乏语义上下文,而深度学习 DEM 超分辨率主要关注自然地形。近期工作开始探索生成模型在密集预测中的应用,但针对城市 DSM 的引导超分辨率研究较少。ELEVATE 的核心问题在于:如何利用广泛可用的高分辨率 RGB 图像,结合预训练图像生成先验,有效重建低分辨率 DSM 中的细节结构。
核心创新
- 利用预训练图像生成模型(Stable Diffusion)作为先验,提升 DSM 超分辨率的细节重建能力和泛化性。
- 提出端到端单步微调策略,在保持性能的同时大幅降低推理计算成本(比 Real-GDSR 快约 2.4 倍)。
- 基于生成模型特性,提供像素级不确定性估计,并通过校准提高可靠性。
- 验证了超分辨率 DSM 在下游任务(如建筑足迹提取、屋顶多边形提取)中的实用价值。
方法概览
ELEVATE 基于预训练的潜空间扩散模型(Stable Diffusion 2.1 或 3)。输入包括低分辨率 DSM 的潜变量、高分辨率 RGB 图像的潜变量和高斯噪声。模型在潜空间进行去噪,预测高分辨率 DSM 的潜变量。采用端到端单步微调策略(Rectified Flow 或 E2E),使用 L1 损失优化速度场。推理时通过多次采样计算不确定性。
- 基于 Stable Diffusion 2.1 或 3 的潜空间扩散模型架构,输入包括低分辨率 DSM 潜变量、高分辨率 RGB 图像潜变量和高斯噪声。
- 采用端到端单步微调策略(E2E),使用 L1 损失优化速度场,大幅降低推理计算成本。
- 支持 Rectified Flow 多步推理,通过多次采样计算像素级不确定性。
- 在潜空间进行去噪,预测高分辨率 DSM 的潜变量,保持与预训练模型的一致性。
- 引入图像空间损失选项,解码潜变量以在目标 DSM 空间计算损失,提升细节精度。
逐图理解论文
失败案例
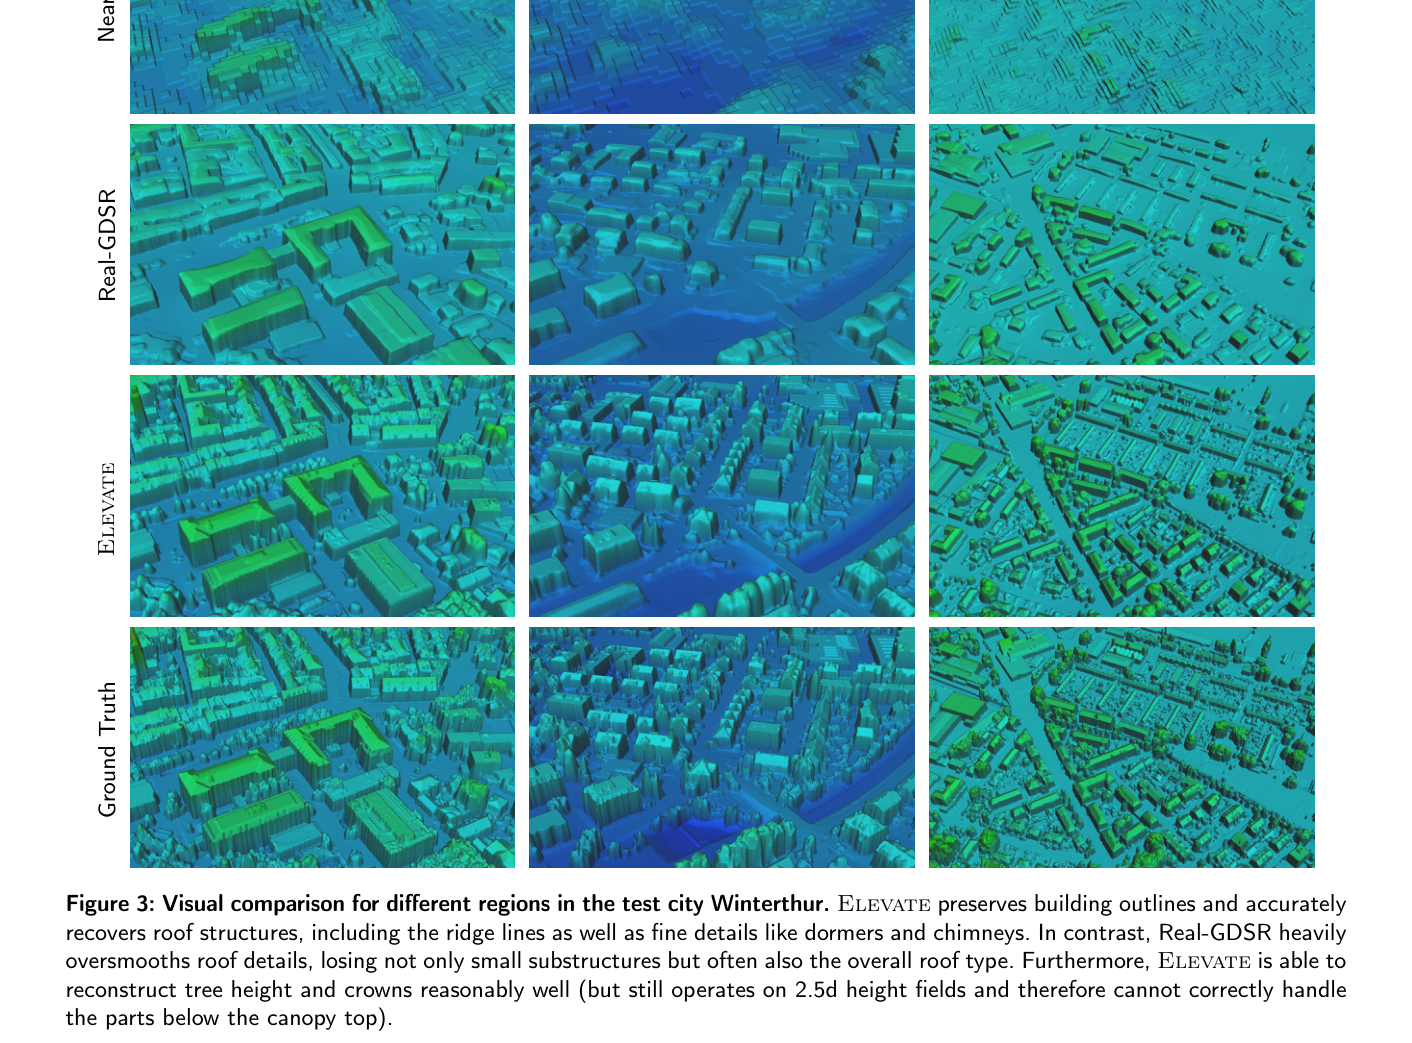
Winterthur 不同区域的视觉比较,ELEVATE 保留建筑轮廓和屋顶细节,Real-GDSR 过度平滑。
核心贡献
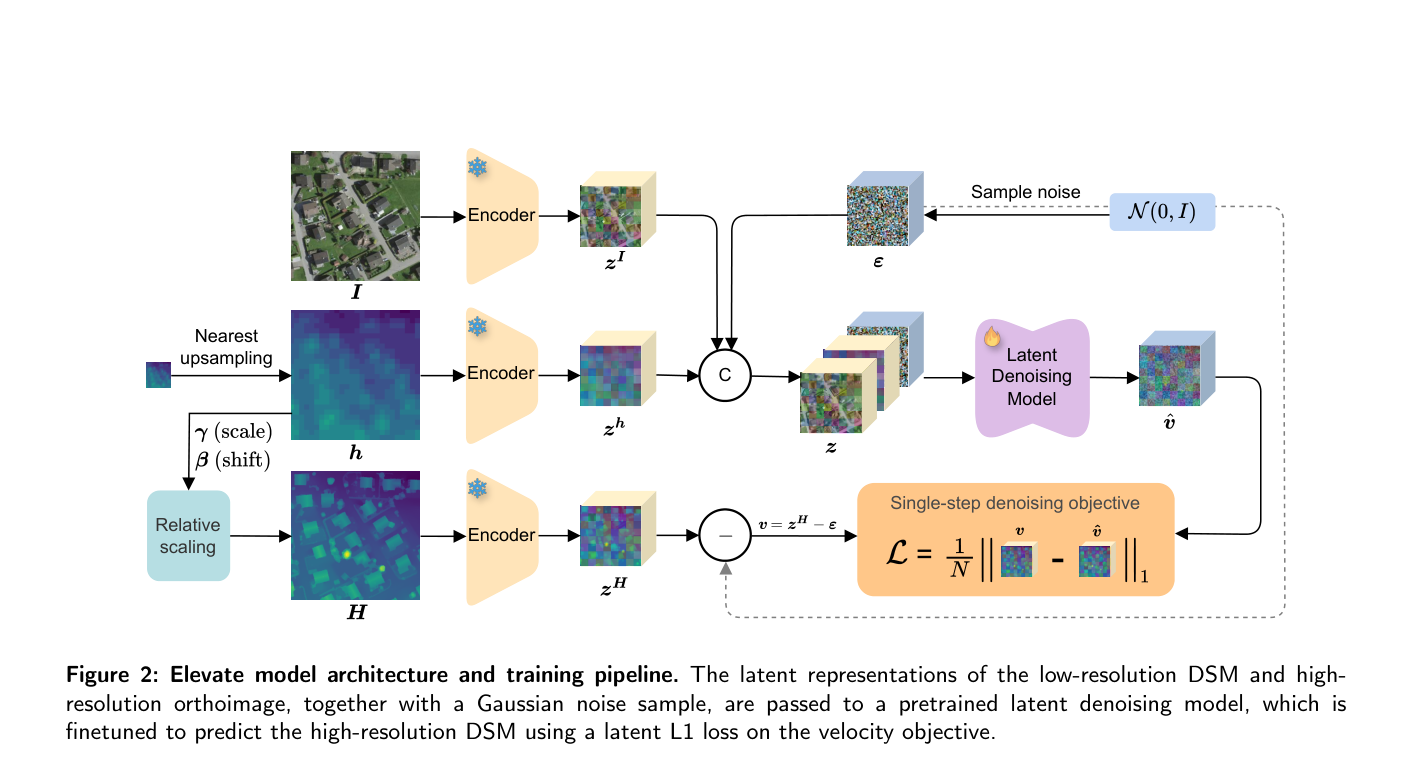
ELEVATE 模型架构和训练流程,展示潜空间去噪和 L1 损失优化过程。
最强结论
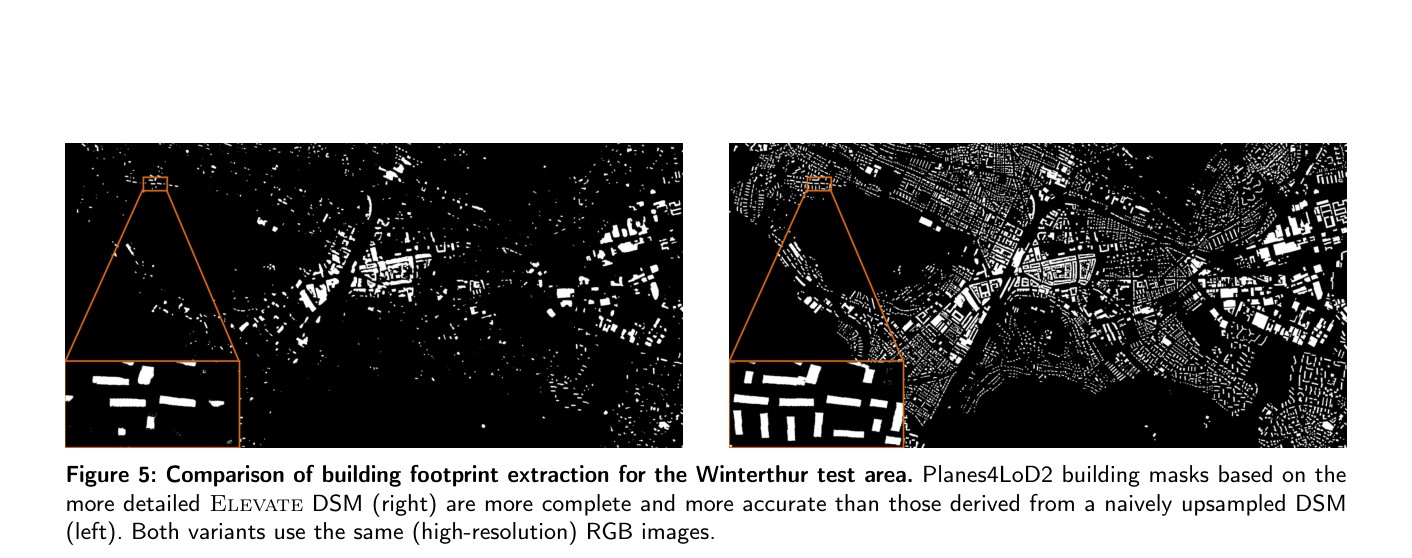
建筑足迹提取比较,ELEVATE DSM 生成的掩码更完整准确,验证下游任务价值。
实验如何设计?
- 在瑞士多个城市(Zurich, Bern 等)训练,在 Winterthur(同分布)、Lugano 和 Munich(不同分布)测试。
- 与 Nearest, Bicubic, Real-GDSR 进行定量比较,评估 RMSE, MS-SSIM, MAE_S 等指标。
- 消融实验比较单步 E2E 与多步 Rectified Flow,不同输入分辨率,以及图像空间损失的影响。
- 下游任务评估使用 Planes4LoD2 进行建筑足迹和屋顶多边形提取,验证 DSM 实用性。
关键结果与论文证据
- Winterthur 测试中,ELEVATE 在 RMSE 和 MS-SSIM 上显著优于 Real-GDSR,重建屋顶细节更准确(p.6)。
- Lugano 和 Munich 测试显示 ELEVATE 在跨城市泛化方面表现优异,MAE_S 指标优于对比方法(p.8)。
- 单步 E2E 推理在保持性能的同时大幅降低计算成本,比 Real-GDSR 快约 2.4 倍(p.8)。
- 像素级不确定性估计在建筑边缘和植被区域表现可靠,校准后 ENCE 指标显著改善(p.7)。
- 下游建筑足迹提取任务中,超分辨率 DSM 的 F1 分数远高于直接上采样 DSM,验证了实用价值(p.9)。
阅读时需要注意
- 模型基于 2.5D 高度场,无法正确重建树冠下方的结构。
- 输入数据时间不一致性可能导致局部误差,模型依赖 DSM 或 RGB 的策略需进一步优化。
- 单步推理在不确定性绝对尺度上不如多步推理准确,需要后处理校准。
关联工作
- Real-GDSR 是主要对比方法,基于各向异性扩散,但在细节和泛化上弱于 ELEVATE。
- Marigold 和 BetterDepth 利用预训练扩散模型进行深度估计,启发了 ELEVATE 的架构设计。
- Planes4LoD2 用于下游建筑模型重建,评估 ELEVATE 生成 DSM 的实用性。