快速导读:AGILE-GS 把“找信息热点”与“选可执行相机”拆开:先在 SE(3) 优化虚拟锚点,再以锚点视锥几何打分并用岭杠杆筛出非冗余短名单,可选在短名单上做 Fisher 重排。
三维高斯溅射重建质量高度依赖视角数量与摆放。下一最佳视角(NBV)若对候选池逐个做可微渲染与 Fisher 估计,成本会随地图规模与池子同时膨胀;密采样池里又充斥近重复相机,大量计算只在区分冗余观测。
AGILE-GS(arXiv:2609.34176 ,Lehigh University)把“在位姿空间找信息热点”和“从离散池挑可执行相机”拆开:先在 SE(3) 优化虚拟信息锚点,再按锚点视锥几何打分并用岭杠杆筛出紧凑短名单;AGILE-GS 直接取首位,AGILE-GS+ 仅在短名单上做 Fisher 重排。
英文题目:AGILE-GS: Anchor-Guided Fast Next-Best-View Selection for Active 3D Gaussian Splatting
论文出处:arXiv 每日论文精选 · arXiv:2609.34176
原始论文:PDF / 论文页面
这篇论文解决什么问题?
如图1所示,机械臂在仿真工作台上主动选视角做 3DGS:每多采一帧都有时间与运动代价,冗余或糟糕摆放会留下弱约束区域与伪影。
FisherRF、POp-GS 等参数空间方法准确,但每个候选都要渲染—反传;COVER 回避逐候选渲染,却只间接反映参数不确定性。连续 SE(3) 信息增益最优位姿往往不可达、也不在池内,直接最近点关联又忽略“看到什么”。
因此需要:用连续最优标记不确定区域,再用观测几何把候选压成非冗余短名单,把昂贵模型感知评估限制在极少数提案上。
核心创新
- 连续到离散 NBV:在 SE(3) 优化信息锚点,再用其观测几何引导离散候选选择。
- 锚点杠杆分 + 岭杠杆子集选择:不渲染任何候选即可得到紧凑非冗余提案集。
- AGILE-GS / AGILE-GS+ 双模式:纯几何快选与短名单 Fisher 重排兼顾延迟与精度。
- 在标准基准与具身协议上匹配或超过基线,选择延迟降低一到两个数量级。
方法概览
在每次采集事件,用期望信息增益的迹代理在 SE(3) 上黎曼梯度上升,得到虚拟信息锚点 Tt⋆。将锚点视锥离散为支撑采样点,用可见性、视线对齐、距离与锚点一致性构造覆盖打分矩阵;经 JL 投影后用条件岭杠杆贪心选出紧凑、非冗余短名单,全程不对候选做渲染。AGILE-GS 直接取短名单首位;AGILE-GS+ 仅对短名单算对角 Fisher 并挑最大信息增益。评测覆盖 Mip-NeRF 360、Tanks & Temples、Deep Blending,以及 K=5 近邻约束与 Isaac Sim 闭环具身采集。
- 系统总览见图2。给定已采集集 At 与剩余候选 Rt,用期望信息增益的迹代理 ψt(T)=tr(HT Ĥt⁻¹) 在 SE(3) 上黎曼梯度上升,得到虚拟锚点 Tt⋆;它标记信息热点,本身不必是最终相机。
- 将锚点视锥离散为 K 个支撑采样点,按可见性、视线对齐、距离与锚点一致性构造覆盖打分矩阵;经 Johnson–Lindenstrauss 投影后,用条件岭杠杆贪心选出 N≪|Rt| 的短名单,全程不渲染候选。
- AGILE-GS 返回短名单首位,延迟最低;AGILE-GS+ 对短名单逐个估计对角 Fisher 并最大化信息增益,用少量评估换回模型感知精度。默认提案预算 N=10。
- 实验在相同 3DGS 优化配置下隔离选择开销:场景以 10 张图初始化,每 200 步加一视角,训练 30K 步;指标为 PSNR/SSIM/LPIPS 与每事件选择延迟。
逐图理解论文
成本瓶颈
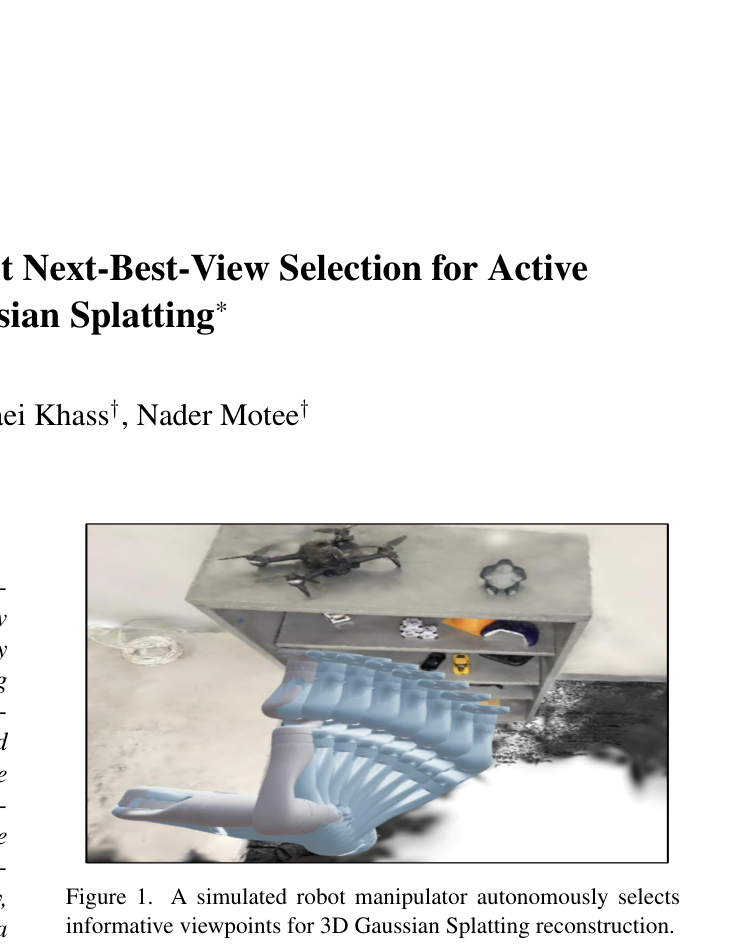
图1:仿真机械臂在货架玩具场景上自主选视角做 3DGS,建立“主动采集而非均匀扫视”的动机。适合开篇。
锚点机制
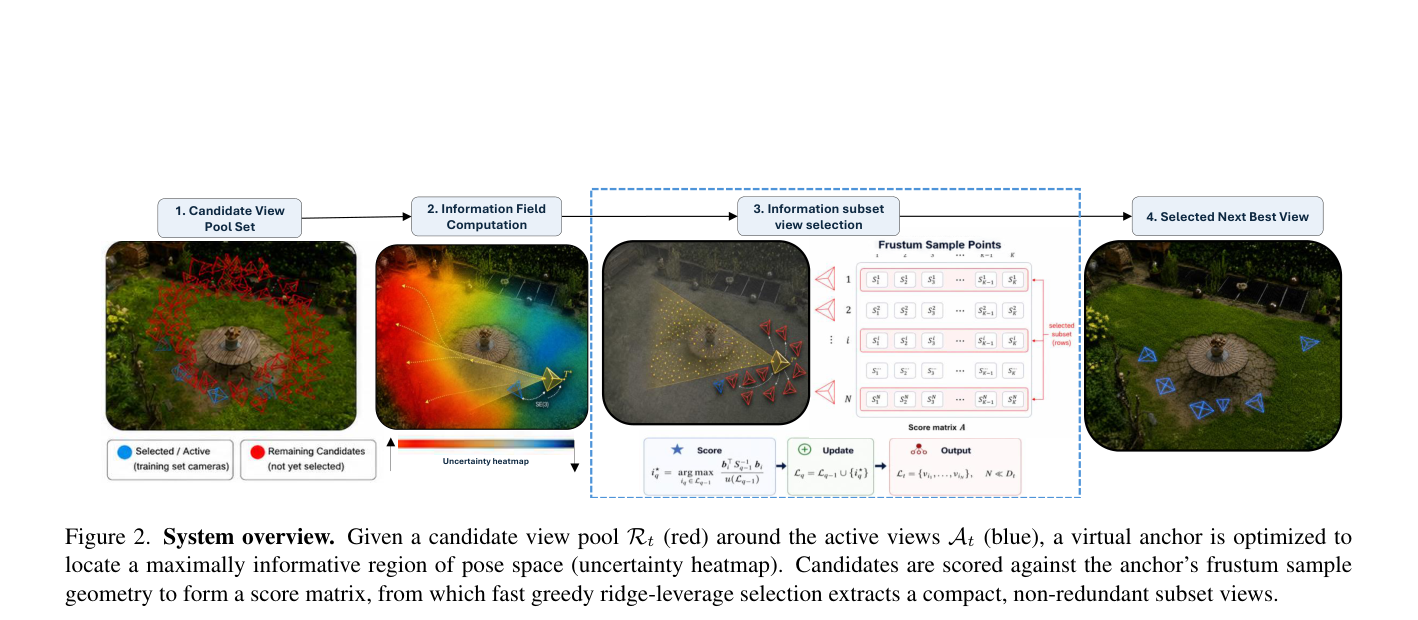
图2方法主图:候选池→不确定热力图上优化虚拟锚点→锚点视锥打分与岭杠杆短名单→下一视角。宜作特色图。
关键证据
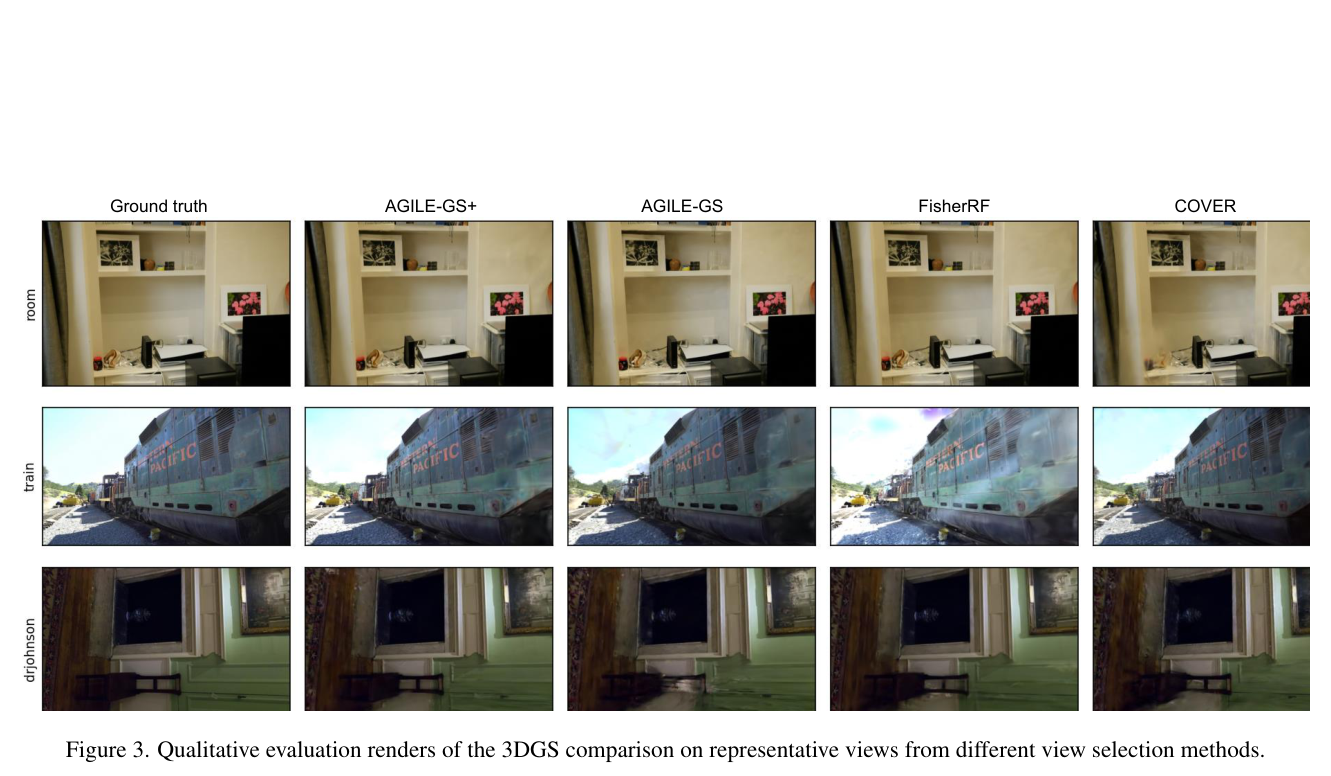
图3:room/train/drjohnson 上与 FisherRF、COVER 的定性渲染对照,展示 AGILE-GS/+ 更接近真值。
实验如何设计?
- 基准:Mip-NeRF 360、Tanks & Temples、Deep Blending;对照 Random、FisherRF、COVER。
- 具身约束:按 COVER 协议限制在当前视角 K=5 近邻候选(Table 1);并统计与 COVER 的视角重叠及帧索引跳变。
- 消融:K 近邻、最大独立范数、在线行采样 vs 岭杠杆(Table 3);短名单 N∈{5,10,20,50}(Table 4)。
- 闭环仿真:Isaac Sim 中 Warehouse/Kitchen/Airlab,Kinova Gen3 + RealSense,i3DGS 增量建图(Table 5)。硬件为 RTX A2000。
关键结果与论文证据
- Table 2:三基准平均 PSNR 上 AGILE-GS+ 达 25.618,优于 COVER 的 25.182;AGILE-GS 为 25.077。选择延迟分别为 1.596 s、9.330 s、0.074 s(页8)。
- 相对 COVER,正文报告 AGILE-GS 约 126×、AGILE-GS+ 约 5.8× 更快;相对 FisherRF 约 379× / 17.6×。图4显示 AGILE-GS+ 同时改进 PSNR 与速度,AGILE-GS 再快约 21.6× 且 PSNR 仅小幅下降(页6–7)。
- 图3定性对比中,AGILE-GS/+ 在 room/train/drjohnson 上更接近真值,FisherRF 与 COVER 更易出现模糊与色偏伪影。
- K=5 具身协议下 AGILE-GS+ 仍接近 COVER;与 COVER 共享约七成信息性视角,但相邻选择更局部,帧索引跳变均值约降 41%,更利于连续执行(页7)。
- Isaac Sim 中相对随机采样,AGILE-GS 在 Airlab 等场景提升重建质量,说明锚点引导在运动学可行候选上仍有效(页9)。
阅读时需要注意
- 锚点优化依赖当前地图不确定性估计,早期地图偏差可能影响热点定位。
- AGILE-GS+ 延迟随短名单 N 增大而上升;更大户外真实机器人部署仍需验证。
- 部分人工采集分布良好的基准上,均匀随机也可能表现不错,解读加速收益时需对照重建指标。
关联工作
- FisherRF、POp-GS 代表参数空间信息增益主动采集。
- COVER 代表免逐候选渲染的几何导向 NBV。
- 连续 SE(3) 信息增益优化工作为锚点步骤提供了流形优化基础。