快速导读:提出 OctWorld 框架,利用自适应八叉树 TSDF 记忆模块 OctMap 融合生成帧的深度信息,实现长程、空间一致且可探索的视频生成。
OctWorld 针对长程视频生成中的空间一致性问题,提出基于八叉树的自适应三维记忆机制 OctMap。该框架通过融合生成帧的深度信息,构建可扩展的全局三维记忆,有效防止几何漂移和外观不一致。
本文的核心贡献在于将三维记忆机制引入自回归视频生成框架,实现跨块的空间一致性保持。OctWorld 在 WorldScore 基准和 RealEstate10K 测试集上均展现出显著优势,特别是在长程生成和空间记忆保持方面。
英文题目:OctWorld: Long-Range World-Consistent Video Generation with Octree-based 3D Mapping
论文出处:arXiv 每日论文精选 · arXiv:2609.03919
原始论文:PDF / 论文页面
这篇论文解决什么问题?
现有视频生成方法在长程相机轨迹下难以保持空间一致性,特别是当相机重新访问已生成区域时,缺乏有效的全局三维记忆机制来防止几何漂移和外观不一致。
世界生成旨在从数据驱动的视频模型合成高保真、可探索且空间连贯的虚拟环境。现有几何感知方法主要关注短期几何连贯性,通常局限于单个生成块(chunk),缺乏跨块的全局记忆融合机制,导致长程生成时出现几何漂移。
传统方法如 Gen3C 和 Voyager 虽然引入了深度预测和相机控制,但缺乏全局三维记忆机制,无法有效处理长程生成中的空间一致性问题。
本文提出的 OctWorld 框架通过引入 OctMap 作为可扩展、空间自适应的三维记忆,解决了上述问题,实现了长程、空间一致且可探索的视频生成。
核心创新
- 提出 OctMap,一种基于稀疏八叉树的自适应三维记忆,能够根据场景尺度动态调整分辨率,平衡几何保真度与内存效率。
- 构建了首个支持可扩展、全局融合三维记忆的长程世界一致性视频生成框架。
- 设计了噪声增强策略,通过向历史条件和记忆投影添加可控噪声,缩小训练与推理差距,提高自回归生成的鲁棒性。
方法概览
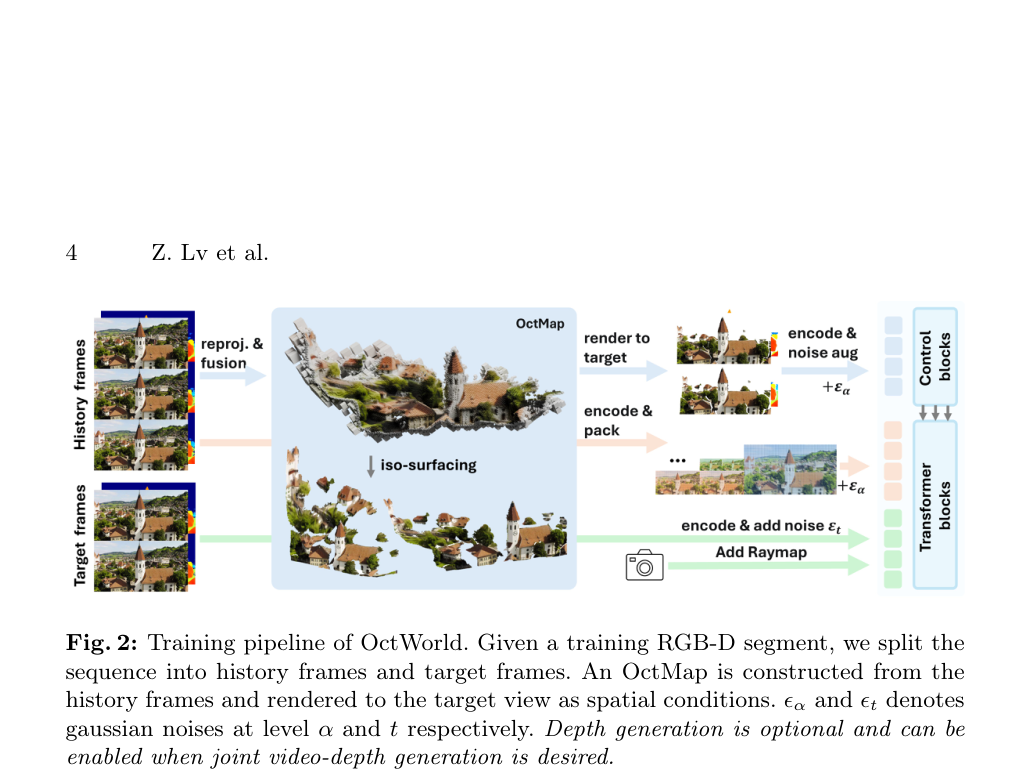
OctWorld 基于预训练的自回归视频扩散模型(FramePack 或 Wan2.1),引入 OctMap 作为可扩展、空间自适应的三维记忆。OctMap 使用稀疏八叉树结构存储 TSDF 值、RGB 颜色和权重,根据深度动态调整体素分辨率(近处精细,远处粗糙)。在推理时,将生成的 RGB-D 帧增量融合到 OctMap,提取网格并渲染为目标视图的空间条件,指导后续帧生成。
- OctWorld 基于预训练的自回归视频扩散模型(FramePack 或 Wan2.1),引入 OctMap 作为可扩展、空间自适应的三维记忆。
- OctMap 使用稀疏八叉树结构存储 TSDF 值、RGB 颜色和权重,根据深度动态调整体素分辨率(近处精细,远处粗糙)。
- 在推理时,将生成的 RGB-D 帧增量融合到 OctMap,提取网格并渲染为目标视图的空间条件,指导后续帧生成。
- 训练时,OctWorld 将训练序列分为历史帧和目标帧,从历史帧构建 OctMap 并渲染到目标视图作为空间条件。
- 噪声增强策略通过向历史条件和记忆投影添加可控噪声,缩小训练与推理差距,提高自回归生成的鲁棒性。
- OctMap 的节点分配策略根据深度动态调整体素大小,确保近处精细、远处粗糙,平衡几何保真度与内存效率。
- 框架支持可选的深度生成,当需要联合视频-深度生成时,可以启用深度生成模块。
- OctWorld 的推理过程包括:生成 RGB-D 帧、增量融合到 OctMap、提取网格、渲染目标视图、指导后续帧生成。
逐图理解论文
失败案例
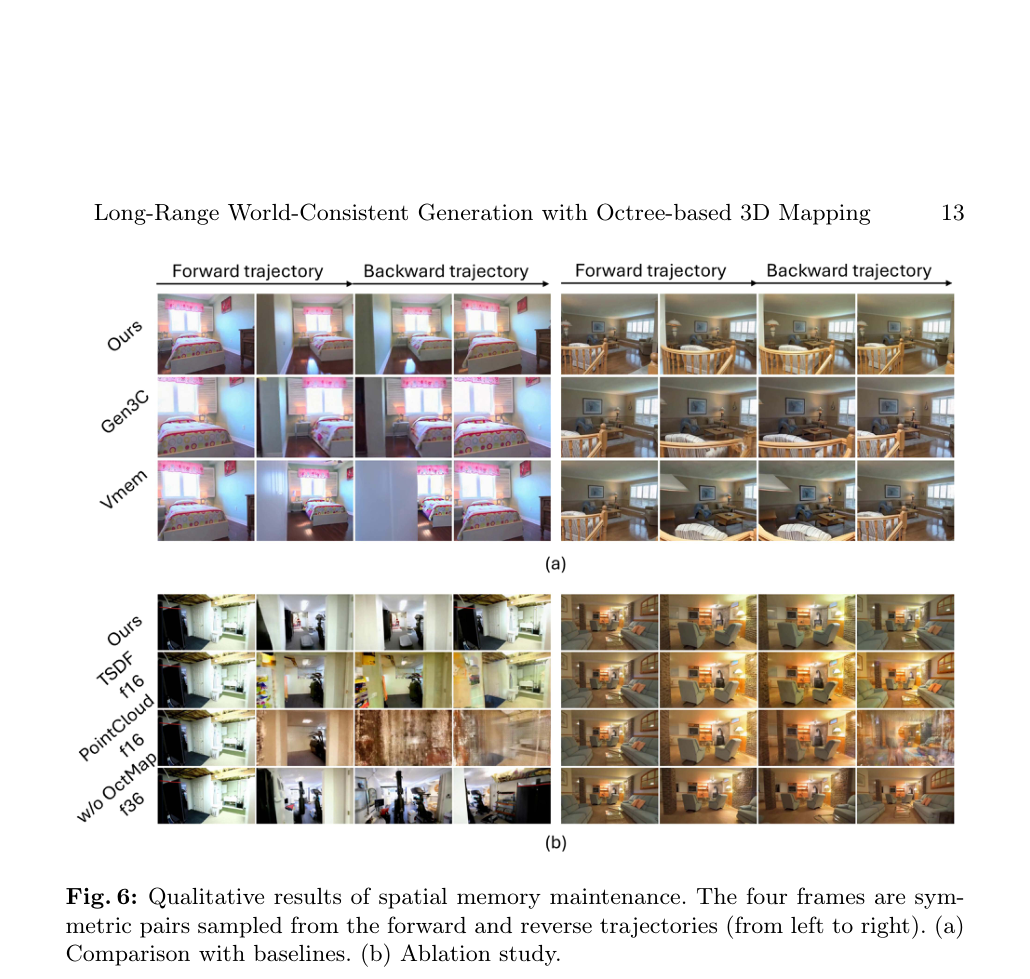
当相机重新访问已生成区域时,现有方法常出现几何漂移和外观不一致,导致空间连贯性崩溃。
研究缺口
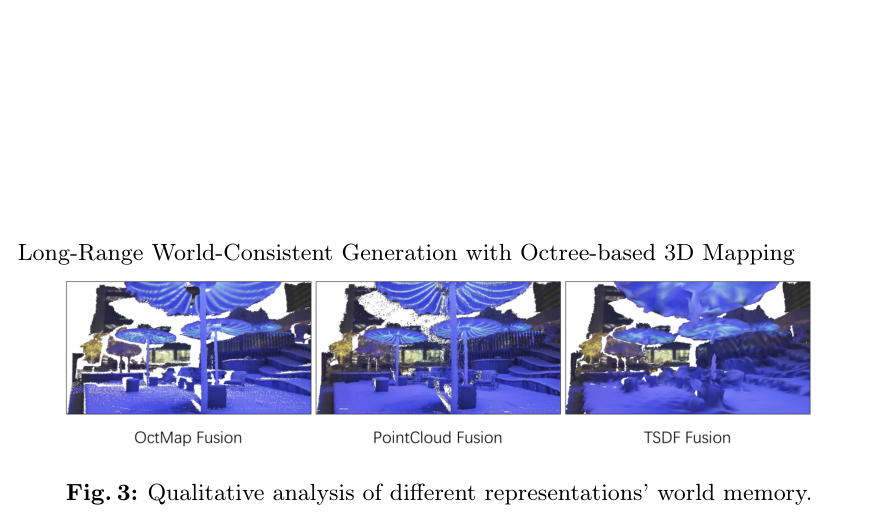
现有几何感知方法局限于单个生成块,缺乏跨块的全局三维记忆融合机制,无法处理长程生成中的空间一致性问题。
核心贡献
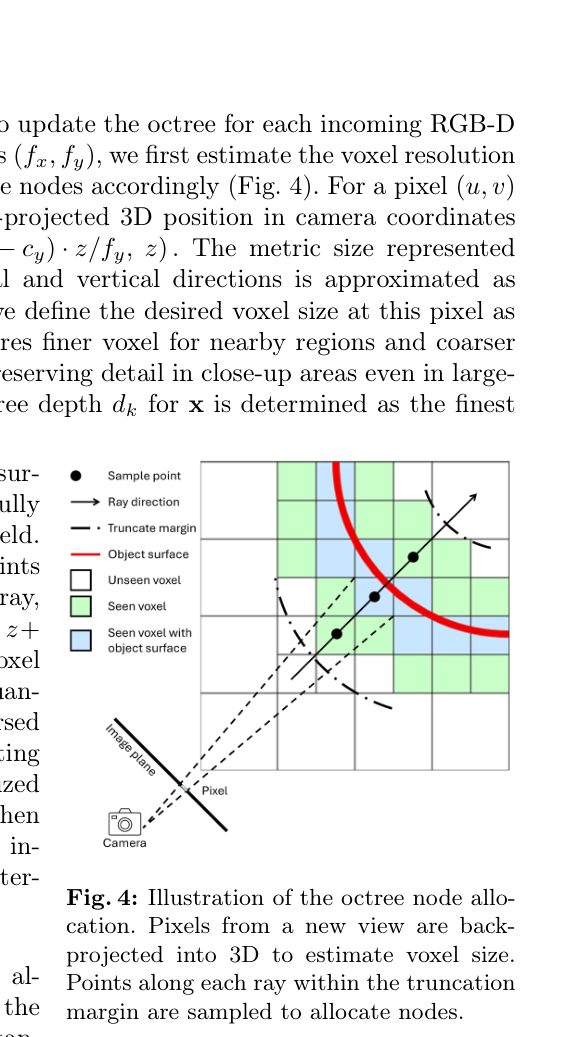
该图展示了八叉树节点分配策略。新视图的像素被反投影到 3D 中以估计体素大小。每条射线在截断边距内的点被采样以分配节点。
实验验证
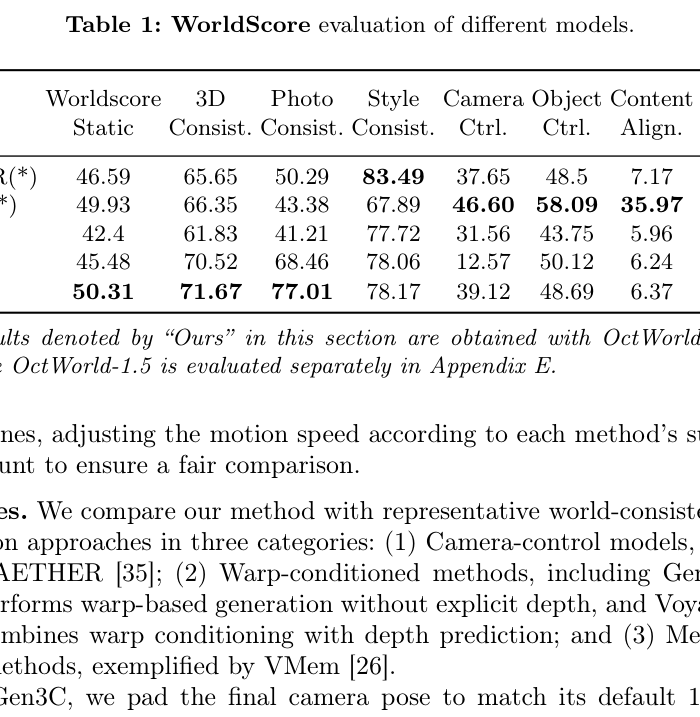
该表展示了不同模型的 WorldScore 评估结果。OctWorld 在 WorldScore Static、3D Consistency 和 Photometric Consistency 方面均优于基线方法。
核心结论
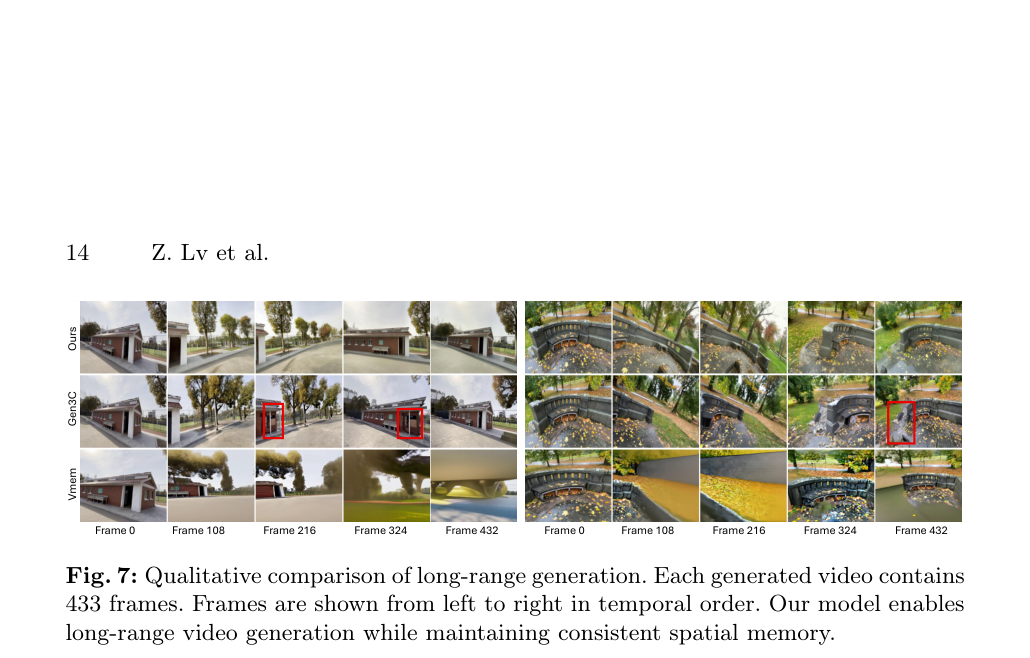
OctWorld 通过引入可扩展的三维记忆机制,实现了长程、空间一致且可探索的视频生成,为可探索虚拟环境生成奠定基础。
实验如何设计?
- 在 WorldScore 基准上评估世界生成质量,包括相机控制、内容对齐、3D 一致性等维度。
- 在 RealEstate10K (Re10K) 测试集上进行空间记忆保持实验,使用反向轨迹设置评估几何一致性。
- 构建长程生成基准(433帧轨迹),通过用户研究评估感知质量和一致性。
- 消融实验比较不同世界记忆表示(点云、TSDF、OctMap)及噪声增强级别的影响。
- 重投影渲染质量实验,比较不同分辨率下 OctMap 与点云、TSDF 的图像质量指标(PSNR, SSIM, LPIPS)及计算成本。
- 用户研究评估感知质量和一致性,比较 OctWorld 与基线方法(Gen3C, Voyager, AETHER, Vmem)的性能。
关键结果与论文证据
- OctWorld 在 WorldScore Static 上取得 50.31 分,优于 Voyager (49.93) 和 AETHER (46.59)(第10页)。
- 在 3D 一致性方面,OctWorld 取得 71.67 分,优于 Gen3C (70.52) 和 Voyager (66.35)(第10页)。
- 在 Photometric Consistency 方面,OctWorld 取得 77.01 分,显著优于 Gen3C (68.46) 和 AETHER (50.29)(第10页)。
- 在 Re10K Spatial Memory 实验中,OctWorld 的 LPIPS 为 0.1633,优于 Gen3C (0.1933) 和 Vmem (0.4010)(第12页)。
- 用户研究显示,OctWorld 的偏好率为 53.8%,显著优于 Gen3C (39.5%) 和 Vmem (0.9%)(第12页)。
- 在重投影渲染质量实验中,OctMap 的 PSNR 为 23.47,SSIM 为 0.74,LPIPS 为 0.27,内存消耗为 7.26 GB,处理时间为 17.94s(第15页)。
- 消融实验表明,OctMap 在几何保真度和内存效率方面优于点云和 TSDF 表示(第14页)。
- 噪声增强策略显著提高了自回归生成的鲁棒性,减少了训练与推理差距(第14页)。
阅读时需要注意
- 目前不支持动态物体的生成和记忆保持,仅适用于静态场景。
- OctMap 尚未实现基于视图的细节层次(LOD)渲染,因为未保留粗节点特征。
- 内存消耗随场景扩展持续增加,缺乏有效的体素剪枝策略和视图依赖的内存卸载机制。
- 当预定义相机轨迹与已生成物体相交或被遮挡时,可能出现视觉漂移伪影。
关联工作
- Gen3C 是一种 warp-conditioned 方法,具有显式深度预测,是本文的主要基线之一(第10页)。
- Voyager 是一种长程世界一致性视频扩散方法,是本文的主要基线之一(第10页)。
- AETHER 是一种具有几何感知能力的相机控制模型,是本文的主要基线之一(第10页)。
- VMem 是一种基于 surfel-indexed view memory 的记忆检索方法,是本文的主要基线之一(第10页)。
- FramePack 是 OctWorld-1.0 的骨干网络,提供长程上下文建模能力(第7页)。
- Wan2.1 14B 是 OctWorld-1.5 的骨干网络,是一种图像到视频生成模型(第7页)。