快速导读:港科大等多机构 25 位作者的综述把 AR 视频生成中的记忆定义为跨外层 rollout 仍可影响未来的持久历史信息,并从 Forms、Functions、Operations、Learning、Evaluation 五条轴梳理文献。
这是一篇 survey,不是新的视频生成方法论文。Harold Haodong Chen 等 25 位作者(港科大、城大、复旦、CMU、NYU、NUS、MBZUAI、NVIDIA、UC Merced 等)在 arXiv:2609.28466(2026 年 9 月预印本)中系统回顾自回归视频生成里的记忆机制。标题 The Past Frames the Future 点明主张:过去必须以可访问的记忆形式继续约束未来。
作者把 memory 定义为跨外层 AR 步维持、即使原始证据已离开局部窗口仍能影响后续生成的持久历史信息。全文按 Forms、Functions、Operations、Learning、Evaluation 五轴展开,并强调有效记忆不只是更大容量,还要准确、可取回、并对下一步有因果作用。相关收录仓库为 https://github.com/HaroldChen19/Awesome-AR-Video-Memory。
英文题目:The Past Frames the Future: Memory for Autoregressive Video Generation — A Survey
论文出处:arXiv 每日论文精选 · arXiv:2609.28466
原始论文:PDF / 论文页面
这篇论文解决什么问题?
视频生成保真度提升后,目标转向长时程、可交互与可演化场景。AR 范式天然适合逐步延展,但上下文、存储与算力有界,历史证据会被迫丢弃。
离散 token 自回归与连续帧/块上的扩散或流匹配,在外层都是因果 rollout,因此共享同一记忆瓶颈:yn 本应依赖完整 y<n,实践中却只能看见窗口 Cn。
无记忆或记忆失效时,失败会表现为实体遗忘、外观漂移、空间不一致、动态退化、语义漂移、因果/状态不一致。综述后面用保持功能来一一对应这些病症。
核心创新
- 给出跨方法的记忆操作化定义,统一离散与连续 AR 外层 rollout 下的讨论。
- 用 Forms×Functions 分类树,并映射无记忆失败模式到五类保持功能与 rollout 可靠性。
- 把运维生命周期与学习范式、评测层级拆开,强调可组合、资源感知、可信更新与可归因评测等开放问题。
方法概览
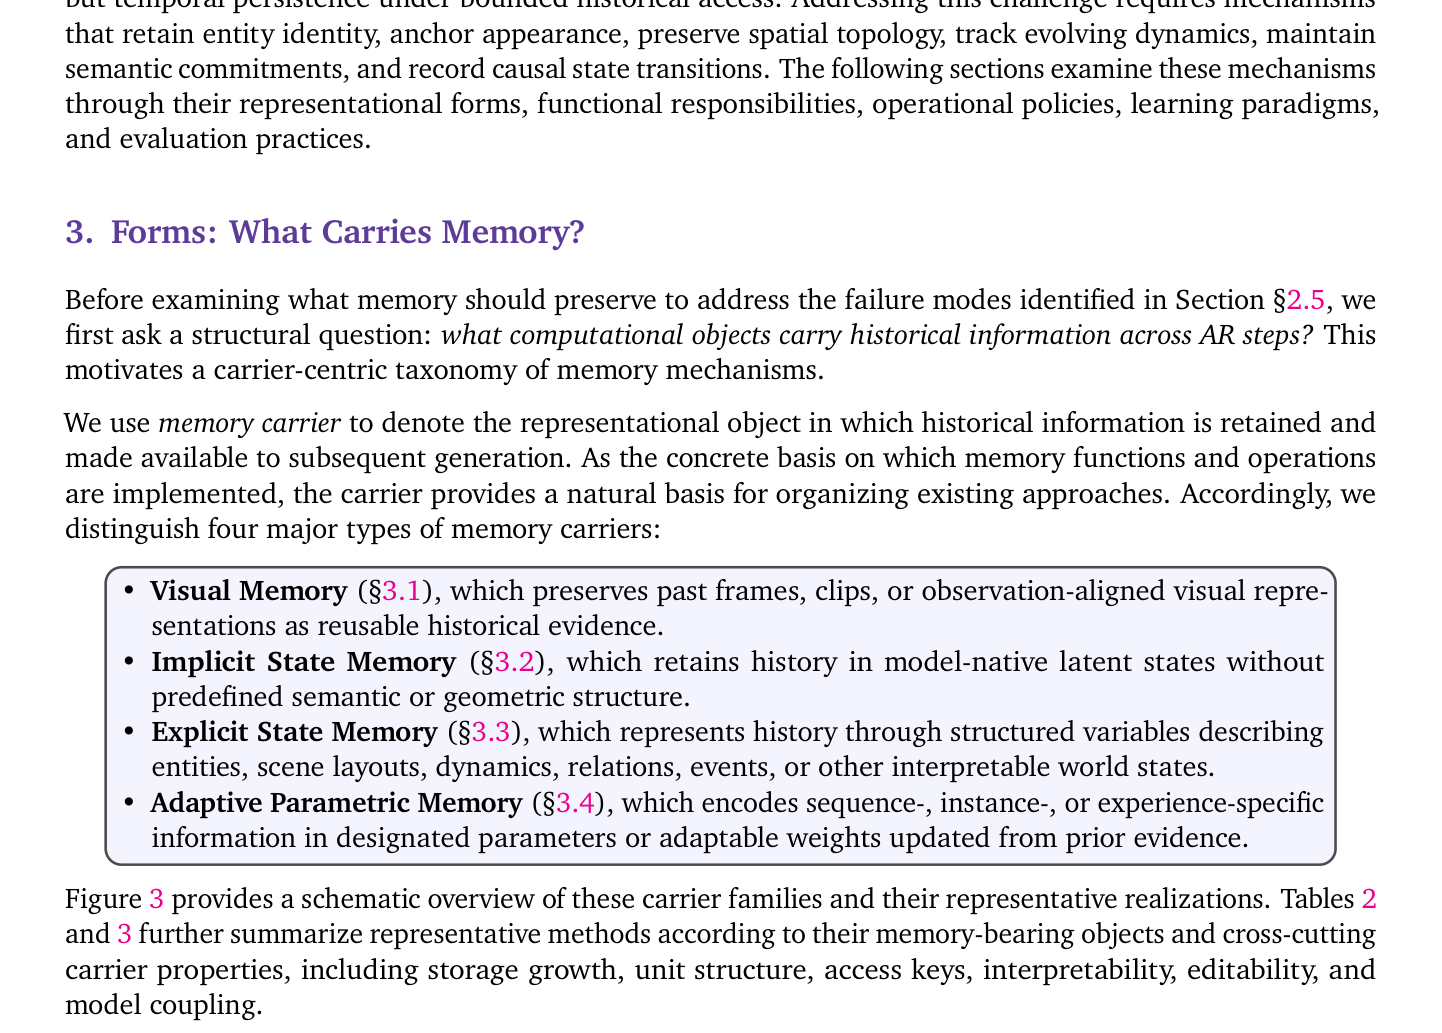
本文是 survey,不提出新生成器刷榜。作者把 memory 操作化为:在外层 AR 步之间维持、且在原始证据不再局部可见后仍能影响后续生成的持久历史信息。综述按五视角组织:(I) Forms 表征载体;(II) Functions 需保留的语义/物理信息;(III) Operations 写读更新管理集成生命周期;(IV) Learning 闭环 rollout 下的记忆优化;(V) Evaluation 诊断真记忆能力的评测。核心论断是有效记忆不只是容量,保留状态还须准确、可访问、并对后续生成有因果影响。
- Fig.2 给出总公式:完整条件 pθ(yn|y<n,c) 被近似为 pθ(yn|Cn,Mn,c)。左侧区分离散 token 乘积与连续去噪/流匹配;右侧用漏斗把远历史压成 Mn,与局部上下文和条件 c 一起进逐步生成器。
- Forms(Fig.3):历史可由 Visual Memory(像素帧/片段或 VAE latent)、Implicit State(注意力 KV cache、RNN/SSM 状态、压缩编码历史)、Explicit State(实体属性关系、相机轨迹、2D/3D/拓扑场景状态)、Adaptive Parametric Memory(内部权重长期知识或 LoRA/Adapter 模块)承载,并可组合后条件化因果骨干。
- Functions(Fig.4):把失败模式映射到 Identity、Spatial、Dynamic、Semantic、Causal 五类保持;Rollout Reliability(训推对齐、因果蒸馏等)画在底部,作为稳定递归自生成的横切支撑,而不是第六类“世界事实”。
- Operations:写、读、更新、管理、集成构成生命周期;Learning 再拆目标(输出级 / 记忆状态 / 记忆动态)、状态分布(teacher forcing、历史增强、self-rollout)与记忆感知学习(retain/compress/retrieve/adapt)。Evaluation 要求能揭示记忆,而不只报短视频画质。
逐图理解论文
为何需要记忆
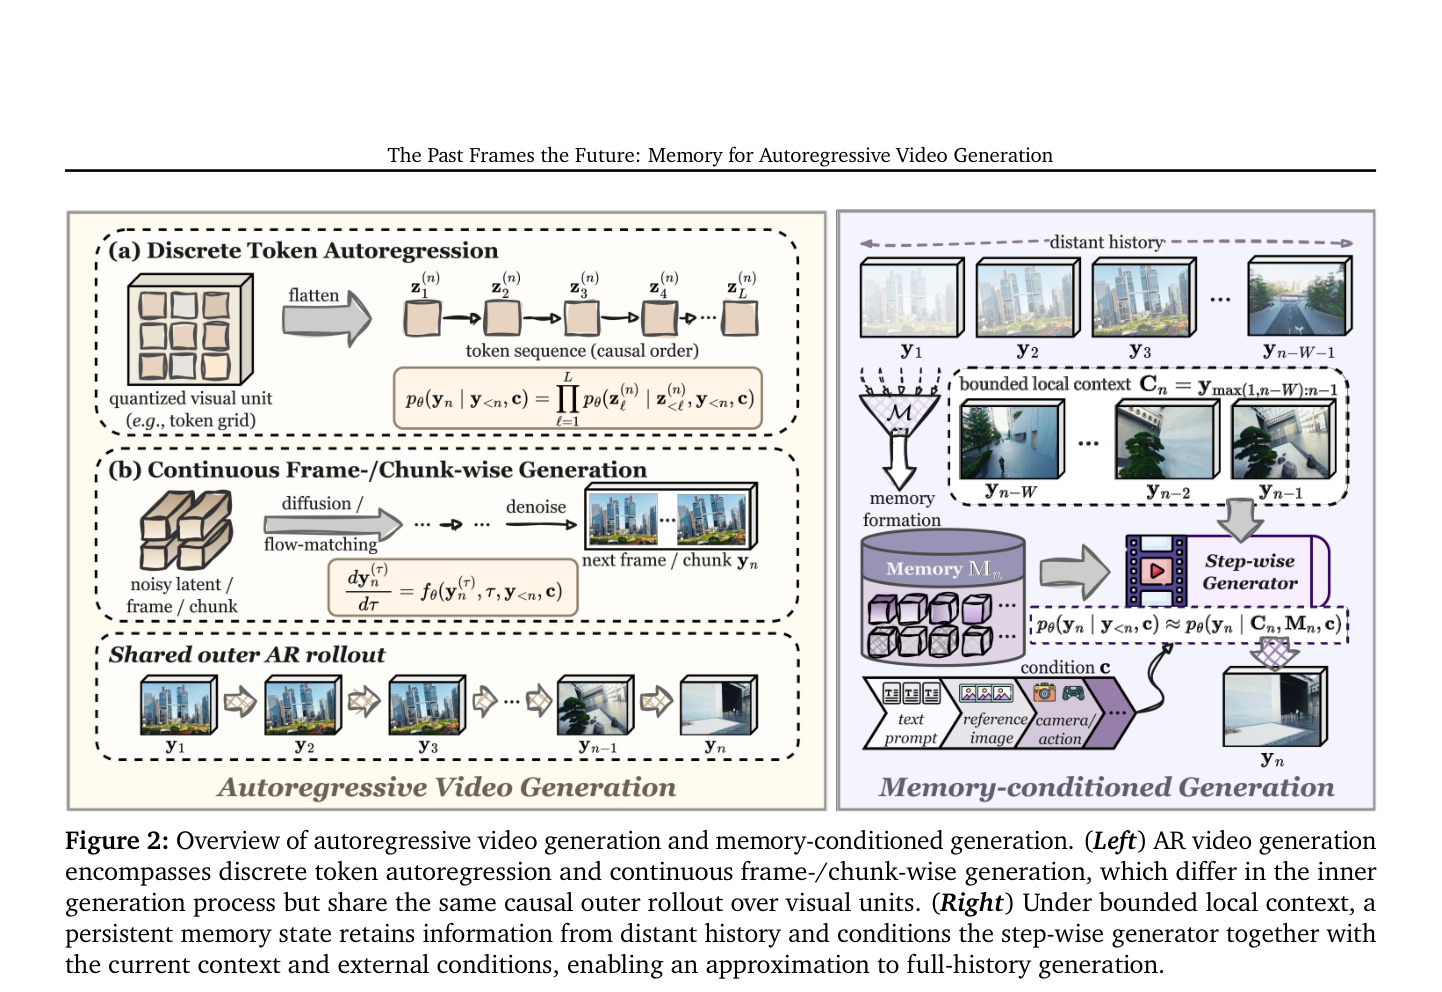
左:离散 token AR 与连续去噪/流匹配共享外层因果 rollout;右:远历史经 memory formation 成 Mn,与窗口 Cn 和条件 c 一起生成 yn,并写出近似公式。
载体与功能
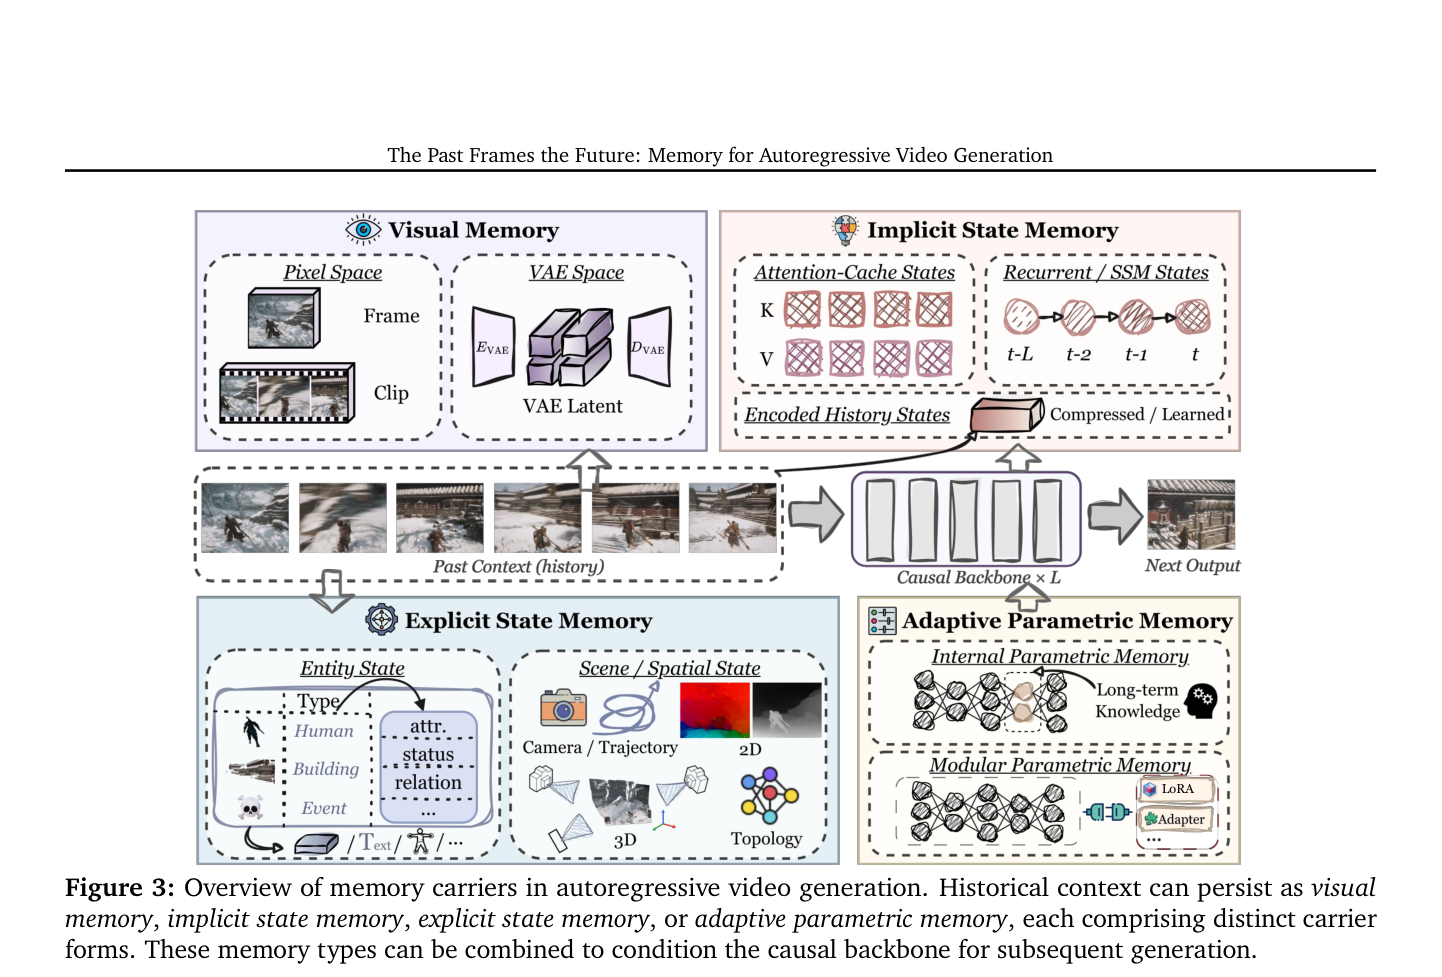
四种载体细节。Visual 分像素与 VAE;Implicit 含 KV、RNN/SSM、压缩历史;Explicit 含实体与场景/几何状态;Adaptive Parametric 含内部权重与 LoRA/Adapter。中央是 Past Context→Causal Backbone→Next Output。
失败模式映射
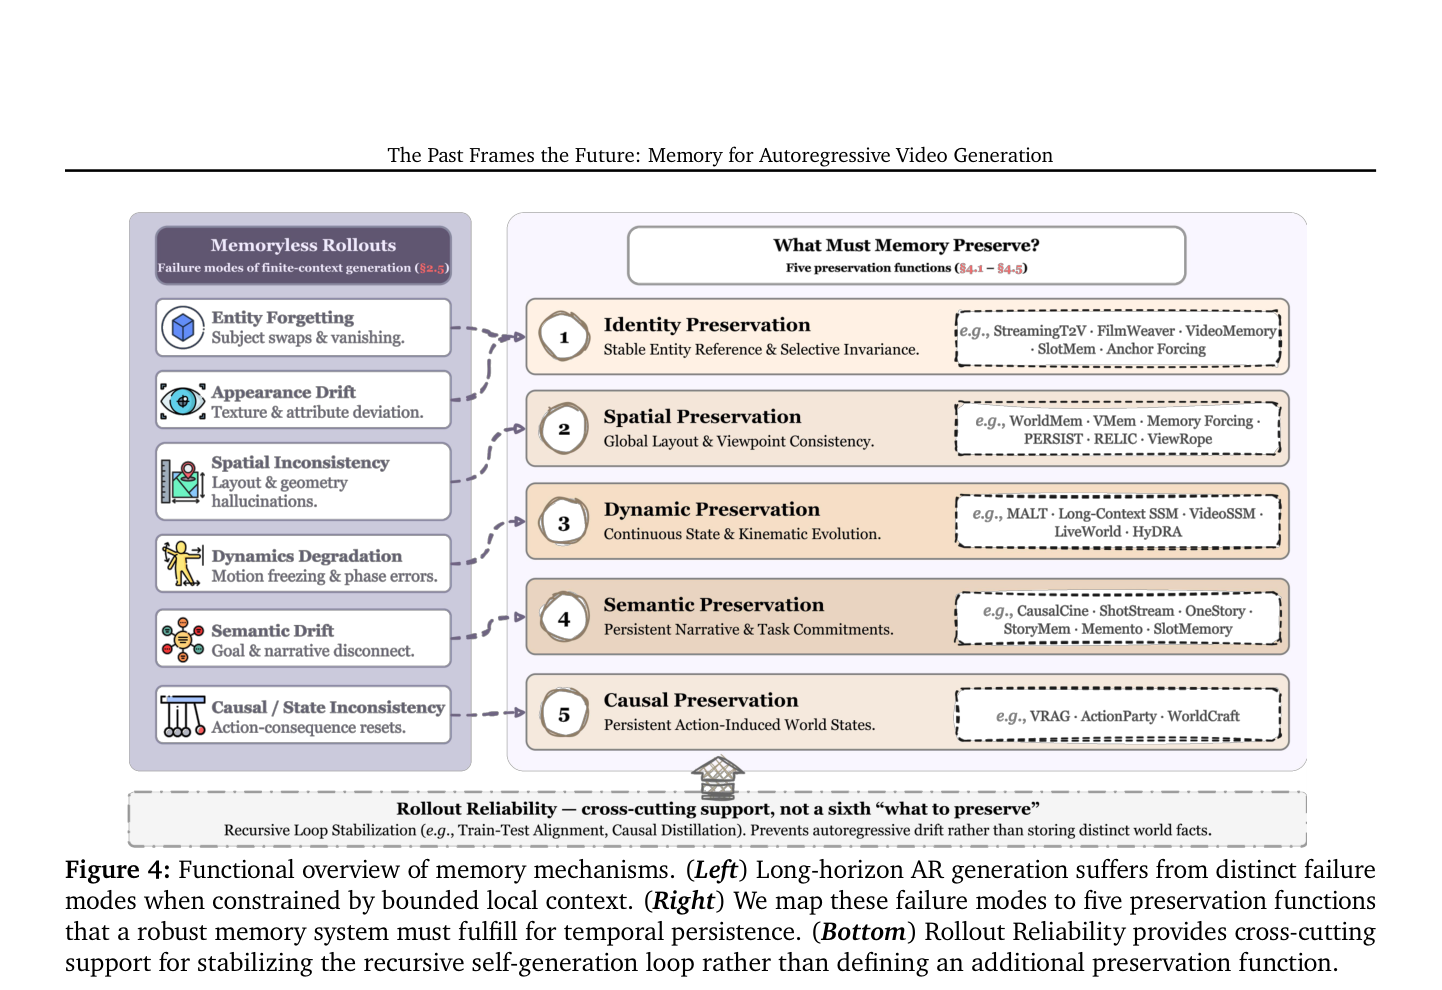
左列六种无记忆失败,右列五类保持功能及代表方法名,底栏 Rollout Reliability。用来讲“记忆要保什么”,不要读成作者新模型结构图。
学习与评测
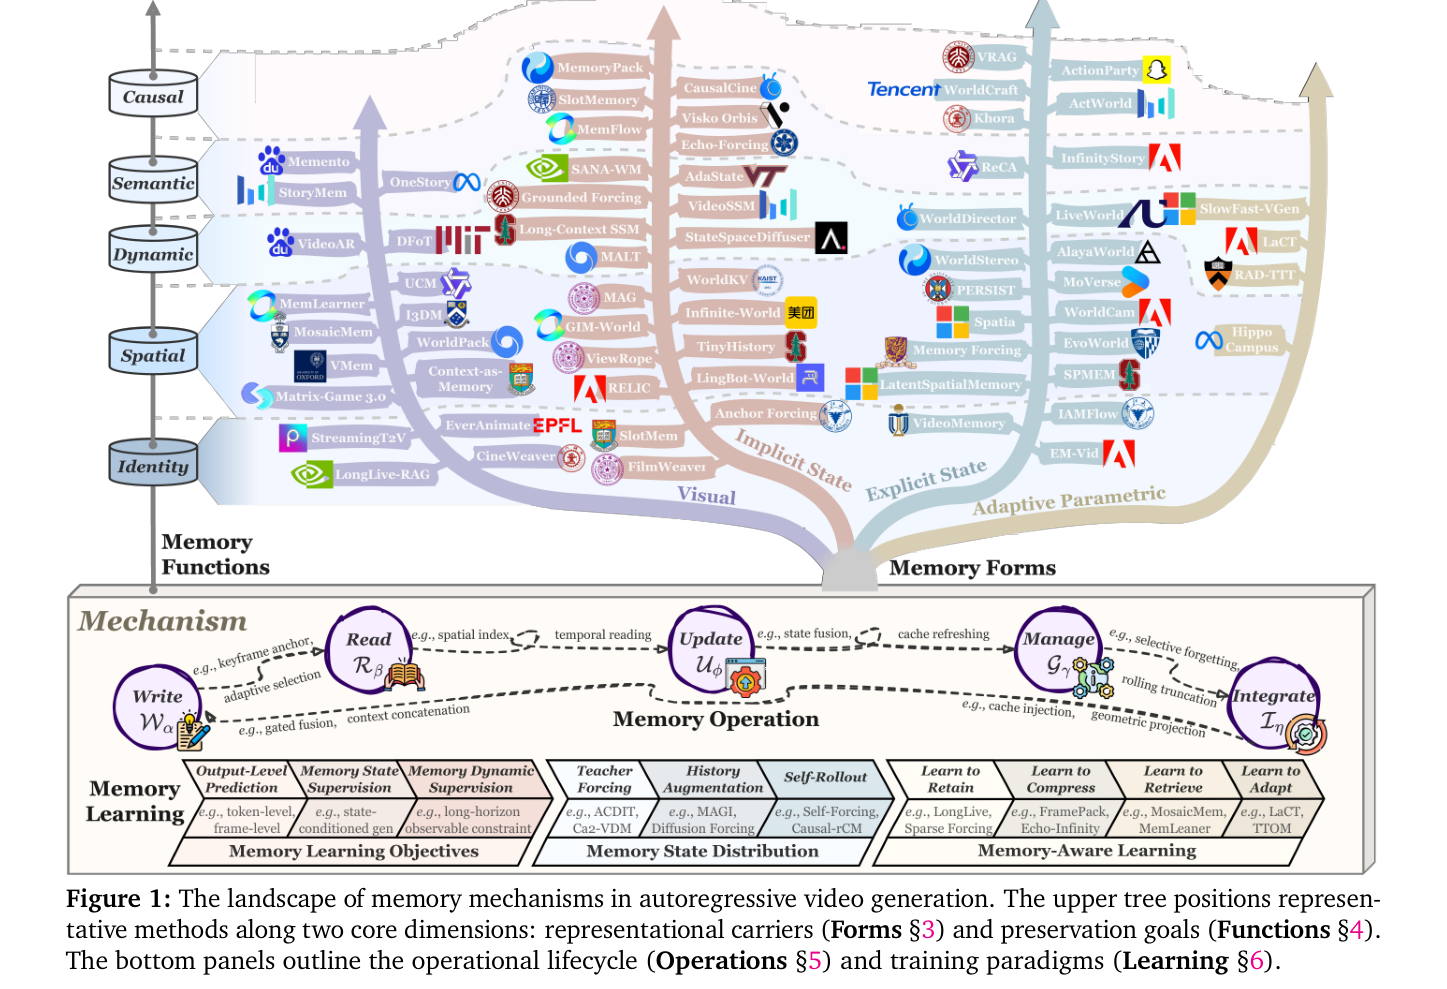
总览图。上部是 Forms(Visual / Implicit / Explicit / Adaptive Parametric)× Functions(Identity→Causal)的文献树;下部 Mechanism 面板画 Write/Read/Update/Manage/Integrate 环,以及 Learning Objectives / State Distribution / Memory-Aware Learning。适合开篇说明“这是综述地图”。
实验如何设计?
- 综述不报告作者训练的新模型主表。第 7 章整理评测层级:从间接画质到记忆揭示设定、目标指标,再到 paired-history 等归因控制。
- 文中列举多类基准与评测资源名称,用于说明“测得到保留、还要证明用到了历史”,而不是给出本文统一重跑分数。
- 阅读时应把各引用方法的原论文数字留在原处;本解读只转述分类与协议主张。
关键结果与论文证据
- 统一洞察:有效记忆 ≠ 更大缓存。保留内容必须仍正确、可索引,并能改变后续生成;否则只是占资源的死状态。
- Forms 与 Functions 正交:同一身份保持目标可以用视觉锚点、槽位、显式实体状态或参数模块实现;分类树(Fig.1)把代表性方法钉在载体×功能平面上。
- 无记忆失败不是单一“糊掉”,而是可分的六类症状;对应五功能加 rollout 可靠性,便于对照某篇方法到底在修哪一类。
- 开放问题(§8)包括可组合与资源感知记忆、可信更新、self-rollout 学习、交互因果记忆,以及可比较的记忆评测协议;Fig.10 用路线图概括这些方向。
- 因此本文价值在地图与词汇表,不在某一条新的 VBench 分数。
阅读时需要注意
- 没有作者自研系统的端到端新结果,无法用一篇“方法论文”的标准要求刷榜数字。
- 方法归类存在边界与多重标签;树图位置是综述视角。
- 评测标准仍在形成中,文中也承认 delayed-action、paired-history 等控制尚未成为统一度量。
- 领域迭代快,仓库与综述快照都会过时。
关联工作
- 长视频与世界模型文献大量出现 cache、SSM、检索与实体状态等零件;本综述把它们收束到同一记忆定义下。
- 身份线工作(StreamingT2V、VideoMemory、Anchor Forcing 等)与空间线(WorldMem、PERSIST、ViewRope 等)在 Fig.4 被明确拆开,避免“加了记忆”一句话糊弄。
- 因果与交互方向(VRAG、ActionParty、WorldCraft 等)提示:记忆还要记录干预后的世界状态,而不仅是外观一致性。