快速导读:LoopTrack 用少量共享 Transformer 块循环交互模板与搜索特征,再配合 TAL 与 GTM,在极少参数下达到有竞争力的跟踪精度。
单流 Transformer 跟踪器通常堆叠多层独立参数块来反复交互模板与搜索区域;交互轮次越多,模型越重,资源受限设备越难部署。剪枝能砍层,却也砍掉细化阶段;蒸馏能保精度,却要额外教师与训练流程。
LoopTrack(arXiv:2609.33306 ,武汉大学 / UNT / 中科院软件所)给出一条更简单的参数高效路径:只保留少量 Transformer 块,共享参数循环交互 K 轮,再用目标感知循环(TAL)与门控目标记忆(GTM)把中间定位与跨帧外观注入循环,从而在极少参数下获得有竞争力的跟踪精度。
英文题目:LoopTrack: A Simple Baseline for Parameter-Efficient Transformer Tracking
论文出处:arXiv 每日论文精选 · arXiv:2609.33306
原始论文:PDF / 论文页面
这篇论文解决什么问题?
OSTrack、SUTrack 等一流通用架构把特征提取与模板-搜索交互统一到同一堆 Transformer 中,结构简洁、效果强,但每一层通常都有独立参数。想要更多交互轮次,就几乎线性增加参数量。
高效跟踪工作从轻量搜索、层级 ViT、层剪枝到多阶段蒸馏都在压缩开销,但深度削减会减少细化机会,蒸馏路线又依赖教师。跟踪真正需要的是:同一套参数也能做多轮交互,并且把“当前目标在哪、长什么样”持续告诉下一轮。
核心创新
- 共享参数的循环交互:少量块多次细化,显著降低相对堆叠独立块的参数量。
- TAL:用中间定位响应做空间与外观反馈,引导后续循环逐步精炼。
- GTM:紧凑门控记忆注入长期目标线索,缓解时序漂移。
- 无需教师蒸馏即可在多基准上取得有利的精度-参数折中,并可作为通用循环化改造思路。
方法概览
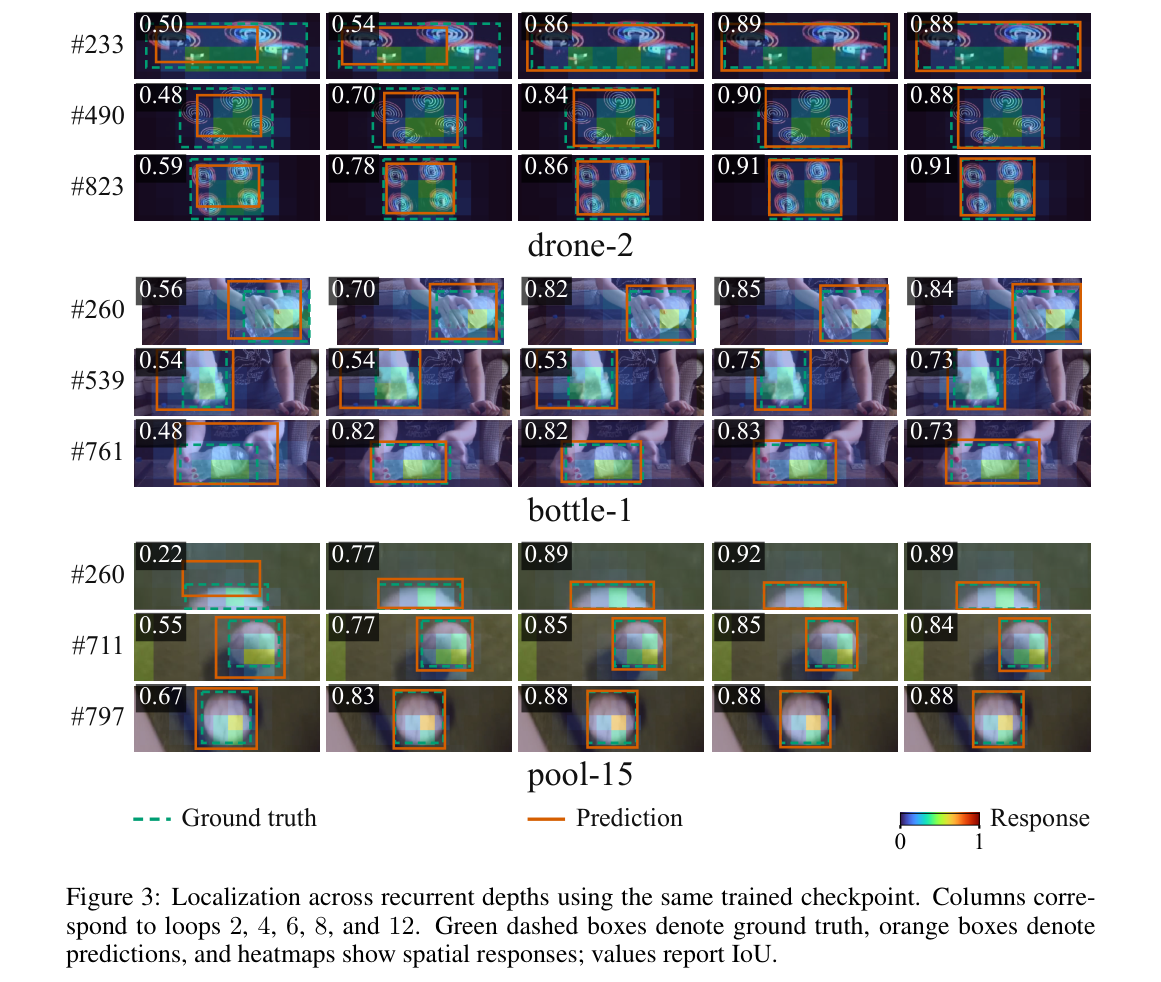
在 Fast-iTPN-T 上保留少量 Transformer 块组成循环单元 Tθ,对模板与搜索特征重复 K 轮共享参数交互。TAL:每轮用轻量响应头得中间定位图,经空间响应(SR)与目标外观更新(TU)反馈下一轮,并用步嵌入区分循环序号。GTM:维护紧凑跨帧记忆,经外观池化(AP)与门控更新(GU)按最终响应可靠性写入,并在联合自注意力中与模板/搜索一起交互。训练时随机采样 K∈[6,12];推理默认 K=8。变体 LoopTrackOne/Two/Three 对应每单元 1/2/3 块。
- 骨干基于 Fast-iTPN-T。作者构造 LoopTrackOne/Two/Three,循环单元分别含 1/2/3 个共享 Transformer 块;主对比推理固定 K=8。模板 112×112、搜索 224×224。
- TAL:第 k 轮共享单元输出搜索特征后,轻量响应头预测中间定位响应;SR 去均值后投影回特征维,给出空间引导;TU 按响应聚合外观并门控融合到搜索反馈,且只在部分循环触发以降低冗余。步嵌入区分循环序号。
- GTM:维护紧凑记忆,与模板/搜索一起进入联合自注意力。帧末用 CENTER 最终响应做外观池化得到候选,再由门控更新按峰值强度与空间集中度写回记忆,不可靠观测少写入。
- 损失遵循 CENTER:最终响应用 focal,框用 ℓ1 与 GIoU;并对 TAL 中间响应做辅助监督。训练在 LaSOT、GOT-10k、TrackingNet、VastTrack 等量采样,两阶段共 680 epoch,训练时随机采样 K∈[6,12]。
逐图理解论文
循环框架
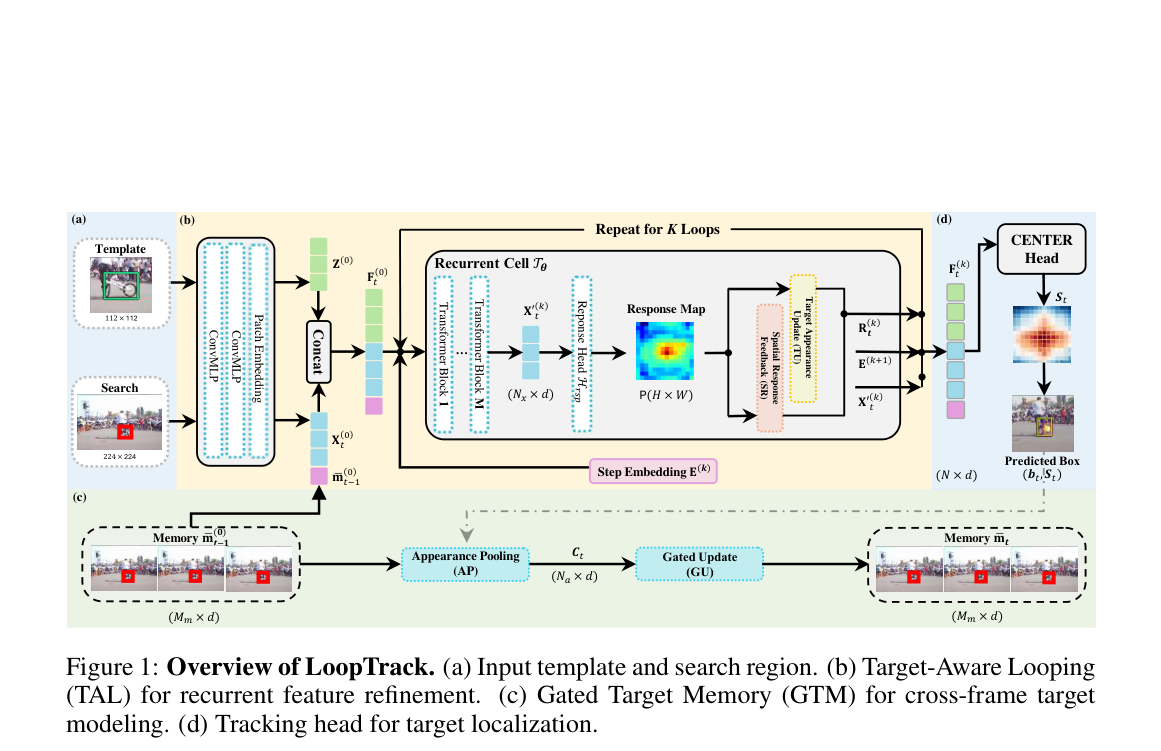
图1总览 LoopTrack:(a) 模板与搜索输入;(b) TAL 在共享循环单元内用响应头、SR/TU 与步嵌入做递进细化;(c) GTM 以外观池化与门控更新维护跨帧记忆;(d) CENTER 头输出最终框。宜作特色图。
主结果
三块版仅六点四兆参数,在拉索特成功率约六成九,相对同级压缩与剪枝方法更占优;单块版三点四兆参数也能到六成六。
消融与深度
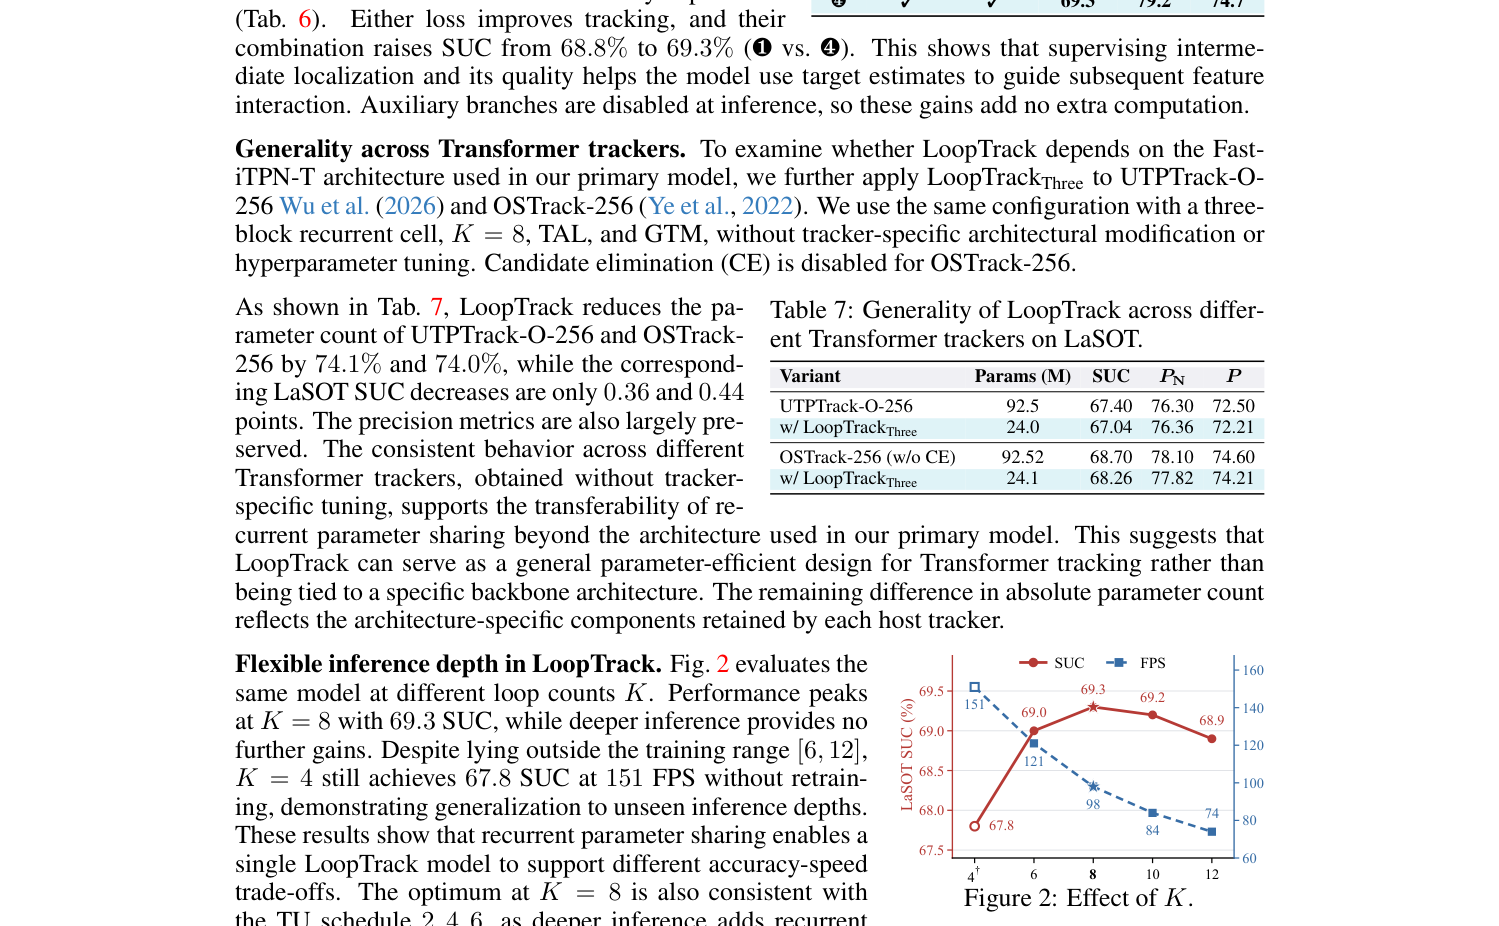
图2显示同一训练模型改变推理循环深度 K:SUC 在 K=8 达 69.3,K 增大则 FPS 从约 151 降到约 74,说明精度-速度可在线权衡。
实验如何设计?
- 效率:Table 1 报告 K=8 时参数、MACs 与 RTX 4090 FPS;One/Two/Three 分别为 3.4M/4.9M/6.4M 与 153/119/98 FPS。
- 主表:LaSOT、LaSOText、TrackingNet、GOT-10k,对照压缩、剪枝与紧凑设计组。
- 消融:Table 3 逐步加入 TAL/GTM;Table 4/5 分别拆 SR/TU 与 AP/GU。
- 扩展:把 LoopTrackThree 接到 UTPTrack-O-256 与 OSTrack-256;Figure 2 扫描推理循环深度 K。
关键结果与论文证据
- LoopTrackThree 在 LaSOT 达到 69.3 SUC、79.2 PN、74.7 P,GOT-10k AO 73.1;相对 FARTrack-Tiny(6.8M)LaSOT 高 6.1 个 SUC 点,相对 LiteTrack-B9(54.9M)高 2.3 点,相对 UETrack-B 参数约少一半却匹配或更好(页7–8,表2)。
- 更紧的 LoopTrackOne 仅 3.4M 参数即得 LaSOT 66.2 SUC,相对 UETrack-T 高 2.8 点且参数更少,说明单块共享循环在极低预算下仍有效(页7–8)。
- 消融显示纯循环基线 65.8→加 TAL 到 68.8→再加 GTM 到 69.3,完整相对基线提升 3.5 个 SUC 点,说明环内目标引导与跨帧记忆互补(页7,表3)。
- 接到 UTPTrack/OSTrack 可砍约 74% 参数,LaSOT SUC 仅降约 0.36–0.44 点;同一检查点改变 K,SUC 在 K=8 达峰 69.3,K=4 仍有 67.8 且 151 FPS,体现可调推理深度(页9,图2)。
阅读时需要注意
- 更大的 K 或更多块能提点,但 FPS 下降,端侧需按预算选择。
- 记忆写入依赖响应可靠性估计,极端遮挡或漂移时仍可能引入噪声。
- 主结果聚焦轻量骨干与标准单目标基准;更复杂长视频与多目标设定有待扩展。
关联工作
- OSTrack、SUTrack 代表一流通用 Transformer 跟踪。
- LiteTrack、MixFormerV2、CompressTracker、UETrack 代表剪枝与蒸馏压缩。
- 循环 ViT 与多视重建中的参数复用,为跟踪侧共享循环提供了相关灵感。