快速导读:ReWorld-Track 把候选匹配与等待的关联不确定性递归写入预测信念,在跨未观测间隙后仍能稳住身份连续性。
语言引导多相机跟踪要在道路网、校园或多层室内里跟着同一人/车走完整条轨迹:查询与初始观测锁定目标后,系统必须跨视角保身份,并在没有可靠匹配时选择等待。真正难的是交接(handoff):目标离开一个视野后进入盲区,下一相机与到达时间不确定;重现时视角可能遮住命名属性,邻近干扰又长得很像。
ReWorld-Track(arXiv:2609.36677 ,华中科技大学等;https://arxiv.org/abs/2609.36677 )提出递归事件世界模型:候选匹配与 temporary-null(继续等待)构成备选目标态,后验概率更新持久循环信念;该信念预报下一相机、到达时间与入口区域,外观与语言证据再引导关联。训练跨连续交接,让后期预报误差塑造早期模糊返回应保留的不确定性。CityFlowV2 上 HOTA 65.19,MTMMC 上 45.36。
英文题目:ReWorld-Track: A Recursive Event World Model for Language-Guided Multi-Camera Tracking
论文出处:arXiv 每日论文精选 · arXiv:2609.36677
原始论文:PDF / 论文页面
这篇论文解决什么问题?
盲区期间没有新鲜图像证据,但错误的硬匹配会立刻改写后续预报所用历史。图1用受控相机遮蔽说明:多个路线仍合理时,目标与竞争者可能落在同一相机与时序预报里;一旦选错竞争者,身份与后续交接历史一并被污染。
因此需要同时解决三件事:在缺失观测中预报返回、在相似重现中区分身份、并在连续交接中保留仍对后续决策有用的不确定性。只保留候选概率却不保留位置/运动历史,或在每次承诺后重启预报,都会切断这条闭环。
相关路线里,图关联与轨迹查询强调跨帧身份记忆;相机转移预测强调下一观测事件;语言检索/指称跟踪把描述当线索。缺口在于:如何把“匹配还是等待”的不确定性本身变成可学习的预测状态,并反馈到下一次交接。
核心创新
- 递归事件世界模型:从不确定关联本身学习可预测的结构化状态(相机/时间/入口)。
- 预测—关联—等待闭环:共享信念耦合事件预报与身份决策,并用 temporary-null 延后承诺。
- 跨交接训练:让后续预报误差塑造早期模糊返回应保留的不确定性。
- 在 CityFlowV2 / MTMMC 上抬升 HOTA,并在遮蔽与重复交接中验证身份保持。
方法概览
在固定相机图上,GRU+图消息传播信念,解码下一相机、到达时间与入口区域的联合事件先验;10Hz 用事件先验加 CLIP 外观与语言相似度对候选与 temporary-null 做后验;后验加权候选态与空匹配态,经学习投影写回循环信念,并把缺失观测时的相机可用性纳入等待更新。训练窗口跨多次交接,后段预报误差监督前段后验摘要。
- 整体是预测—关联—反馈三步(图2)。固定相机图上,256维循环状态摘要身份与观测历史;GRU 与两层图消息按时间间隔传播先验信念,事件解码器输出下一相机的类别分布,以及每相机上到达时间(三组分对数正态混合)与入口位置(logit 空间两组分高斯混合)的条件分布。
- 每 10Hz 更新:把事件密度积分到各候选的相机/时间/互不重叠入口区域得到先验质量,剩余质量归 temporary-null。冻结 CLIP 经可训练投影,外观取最近八次因果裁剪特征均值,查询编码一次;逻辑回归打分融合外观相似、查询相似、运动残差与检测置信,得到似然比并与先验归一成后验。
- 接受需连续两次满足后验阈值与相对次优裕度;相机内最大权匹配解决身份竞争。后验对候选条件态与空匹配态加权,保留替代路线概率与速度矩,再经学习投影写回循环表示。等待期间,可用相机上的持续未见会削弱该路线,而遮蔽流不提供负视觉证据。
- 训练窗口含 32 次观测更新、至多四次交接,相机/关联交叉熵、到达与入口负对数似然、右删失等待似然、存在性与对比身份损失联合优化;教师强制前20轮递减,使更新逐渐面对自身不确定关联。
逐图理解论文
递归信念
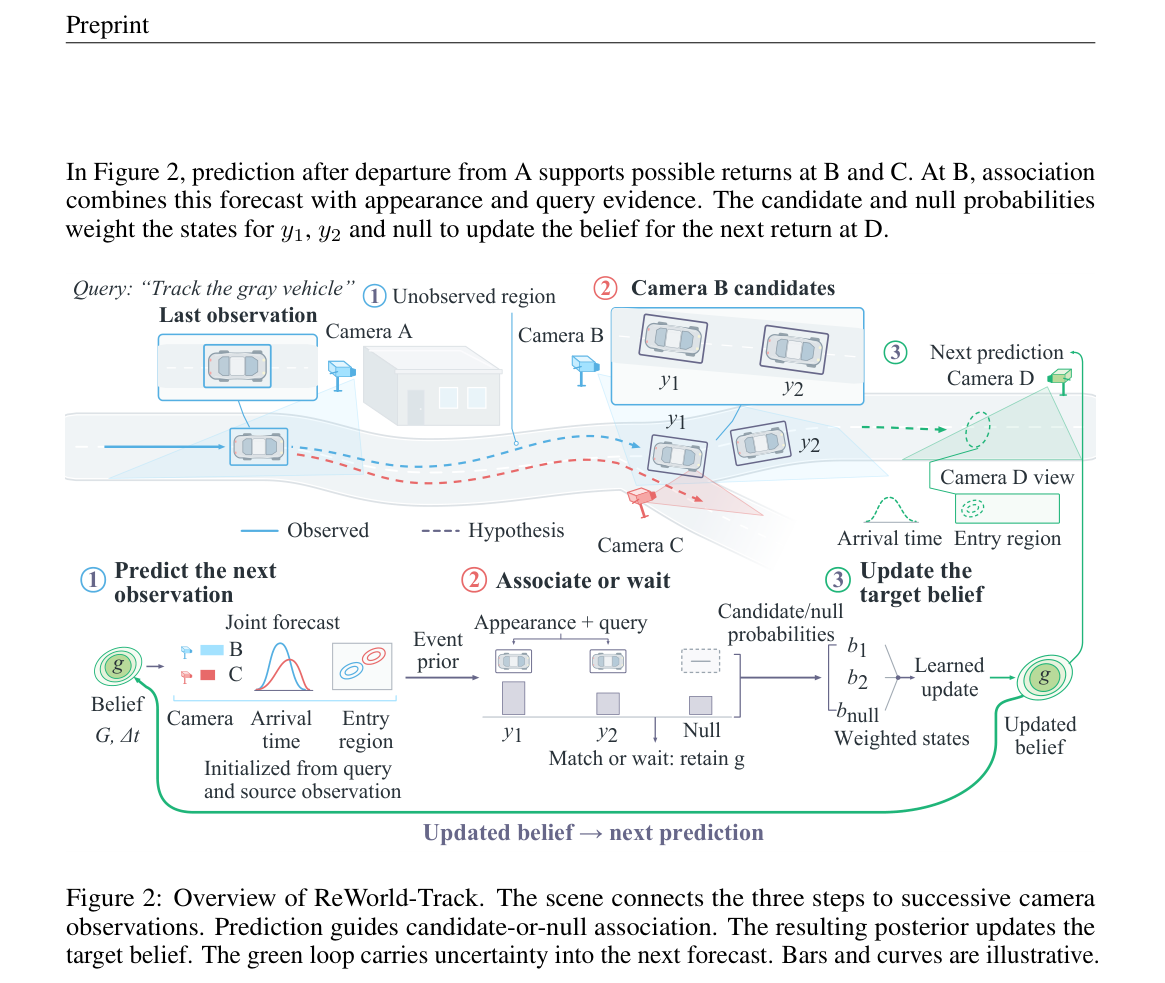
图2是方法总览:上路场景从 Camera A 经未观测区到 B/C 候选,再预报 Camera D 的到达时间与入口区域;下路三步为预测下一观测、关联或等待、后验更新信念,绿色回路把不确定性带入下一次预报。宜作特色图。
关联与等待
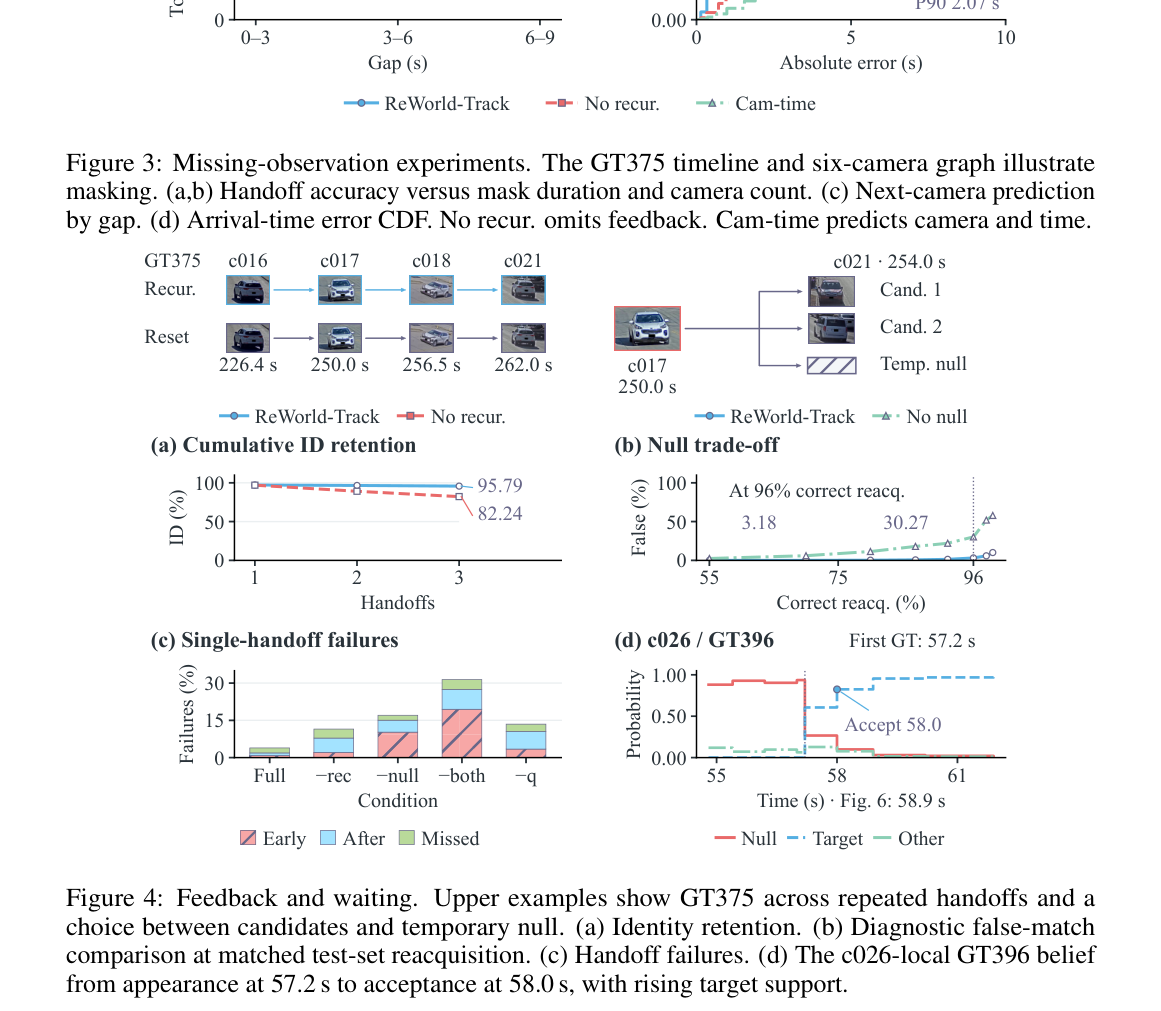
图4强调反馈与等待:三交接身份保持 95.79%(无递归82.24%);等覆盖下有null假匹配3.18%对无null 30.27%;面板(d)显示 GT396 从57.2 s可见到58.0 s接受期间目标后验上升。
关键证据
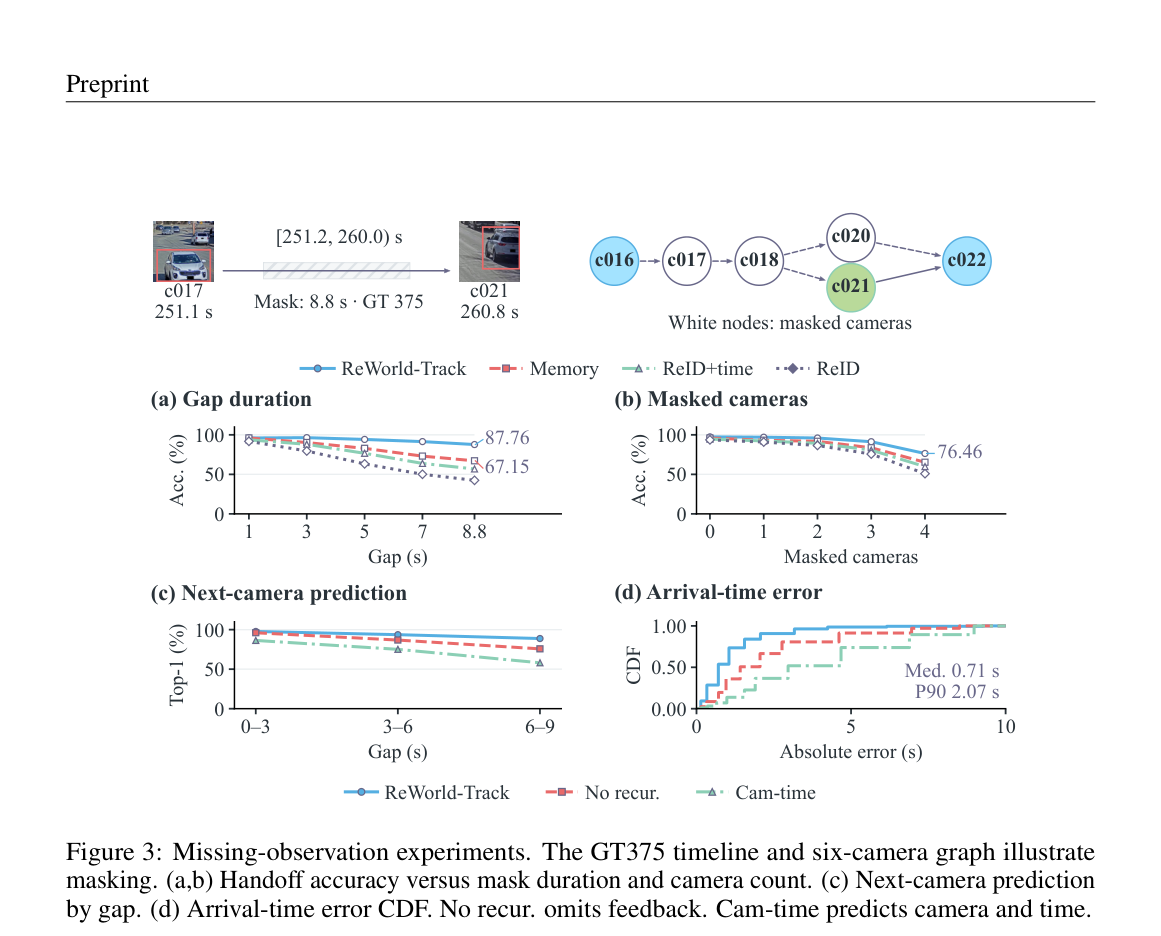
图3做缺失观测实验:8.8 s 遮蔽下交接准确率 87.76%,四路遮蔽仍约76.46%;下一相机 Top-1 在各间隙箱保持领先,到达误差 CDF 中位数 0.71 s、P90 2.07 s,直接支撑“信念在视觉过期后仍有用”。
实验如何设计?
- CityFlowV2 车辆与 MTMMC 行人分别训练、场景划分测试;MTMMC 另按附录协议构造仅用初始化可见信息的源历史语言描述。评测人口见表1固定计数,检测漏检仍计入资格,首次错误承诺计失败。
- 主指标:HA、IDF1、HOTA、DetA、AssA、IDSW、FM 与延迟。内部对照共享检测、因果前缀与冻结 CLIP。† 基线按同一因果初始化与事件定义重评。
- 机制实验:去掉事件先验/递归/null/查询;固定时刻软关联、同规模通用学习更新与结构化后验对比。缺失观测含自然间隙与相机遮蔽;另做语言扰动与跨域迁移。
关键结果与论文证据
- 车辆域 HOTA 65.19、AssA 73.58、HA 84.67;相对 reactive memory 多恢复约159次交接且假接受更少。行人域 HOTA 45.36,相对适配 CRTracker 均值 +1.24(95%区间约[1.10,1.38]),DetA几乎不变,收益在关联(页6–7,Table 1)。
- 去掉事件先验使 MTMMC HOTA 从45.36降到40.02;去掉递归到41.28。结构化后验相对通用学习更新 +0.50 HOTA、相对固定时刻软关联 +0.94,并抬高后续返回的下一相机准确率与到达时间预报(页1、7)。
- 8.8 s 遮蔽下交接准确率 87.76%(reactive memory 67.15%);到达时间误差中位数 0.71 s。三交接身份保持 95.79% vs 无递归 82.24%;相对通用更新的优势从一交接0.27扩到三交接2.65(页8–9,Fig.3–4)。
- 去掉 temporary-null 虽把 HA 提到85.05%、延迟降到0.61 s,但假匹配从4.90%跳到12.74%,HOTA/IDF1下降。在96%重获覆盖下,有null假匹配3.18%、无null达30.27%(页8,Fig.4b)。
- 自然语言查询在两域都提升恢复;部分属性不可见时,分级打分仍优于硬门控。误导描述会伤害查询方法。陌生安装统计与误导语言仍是开放难点(页9)。
阅读时需要注意
- 方法依赖提供的相机图;路线统计偏移会降低恢复。
- 语言证据不完整或有偏时可能强化错误候选。
- 多相机跟踪可增强监控能力,需授权、访问控制与数据保留限制;本文仅用基准影像评测身份连续性。
关联工作
- CRTracker、LaMMOn 代表语言引导多相机跟踪。
- Trajectory Tensors 等代表跨相机返回事件预报。
- 经典 PDA/MHT 与近代物体持久性/记忆跟踪提供不确定关联与跨缺口保持的思想来源。