快速导读:RawVLA 把相机 RAW-to-RGB 成像管线做成可流式适应的神经 ISP,在冻结 VLA 策略下用动作驱动目标学习曝光、白平衡、色彩校正与色调,并配套 RawVLA-Bench 把成像条件变成显式评测变量。
机器人视觉-语言-动作模型几乎都在固定相机 ISP 渲好的 RGB 上决策,等于默认成像管线对操作无害。低光裁切、过曝饱和、噪声放大和错误白平衡,却会让同一场景变成完全不同的策略输入。
RawVLA(arXiv:2609.37530 ,东京大学 / D-Robotics / 南洋理工 / 东北大学 / 港科广等)把 RAW-to-RGB 做成流式神经 ISP:亮度与色度解耦循环状态驱动曝光、白平衡、色彩校正与色调,在冻结 VLA 下用动作损失学习;并发布 RawVLA-Bench 把成像条件变成显式变量。项目页 https://shuhongll.github.io/rawvla 。本文讨论的是研究原型与基准,而非已部署量产相机方案。
英文题目:RawVLA: Embodied Neural Image Signal Processor for Robotic Manipulation
论文出处:arXiv 每日论文精选 · arXiv:2609.37530
原始论文:PDF / 论文页面
这篇论文解决什么问题?
VLA 统一视觉、语言与动作后,视觉通路仍常从相机固件 RGB 起步,ISP 被当成不可学习的预处理。
作者在曝光、噪声、色度、色调、位深五维扫描中发现:不同 ISP 维度对动作预测与操作成功率的冲击并不对称,固定渲染无法在所有采集条件下同时保住任务线索。
因此需要把成像接口纳入闭环:输入应回到更保真的 RAW,输出渲染应服务下游动作,而不是只追求观感漂亮。
核心创新
- 系统分析 VLA 对五维 ISP 因素的敏感性,论证成像管线应进入学习与评测闭环。
- 流式神经 ISP:亮度/色度解耦循环状态 + 结构化曝光/白平衡/CCM/色调控制,适配冻结 VLA。
- 动作驱动训练:固定策略参数,只更新 ISP,使渲染服务操作成功而非单纯感知美化。
- RawVLA-Bench:在 LIBERO 与 RoboTwin 2.0 上把光照等采集条件变成显式变量。
方法概览
RawVLA 接收因果线性 RAW burst:先做固定六帧突发去噪,再分离亮度与色度描述子。亮度路径用空间 CNN 特征加绝对亮度统计(分布、分位、暗裁切比),色度路径只用尺度不变色度与对数色度比,经两个 GRU 维护解耦循环状态,并反馈上一时刻 ISP 参数。解码结构化控制:曝光 EV、白平衡、3×3 CCM、单调色调曲线,渲染后送入冻结 VLA(回归或扩散动作头)。优化以策略原生动作损失为主,辅以亮度均值与色度范围正则,无需像素级监督。
- 输入为因果线性 RAW burst,先经固定六帧突发去噪得到当前线性观测。
- 亮度描述子结合空间 CNN 特征与绝对亮度统计;色度描述子只用尺度不变通道统计与对数色度比,避免亮度泄漏进颜色估计。两路 GRU 维护解耦状态,并条件于上一时刻 ISP 参数以保持时序稳定。
- 解码结构化控制量:EV 曝光增益、白平衡、3×3 色彩校正矩阵、单调端点保持色调曲线,渲染图像再喂给冻结的回归式或扩散式 VLA 出动作块。
- 训练主损失是策略原生动作目标,辅以亮度均值靠近与色度范围正则;不要求像素级重建监督,从而让 ISP 直接为操作成功服务。
逐图理解论文
ISP敏感性
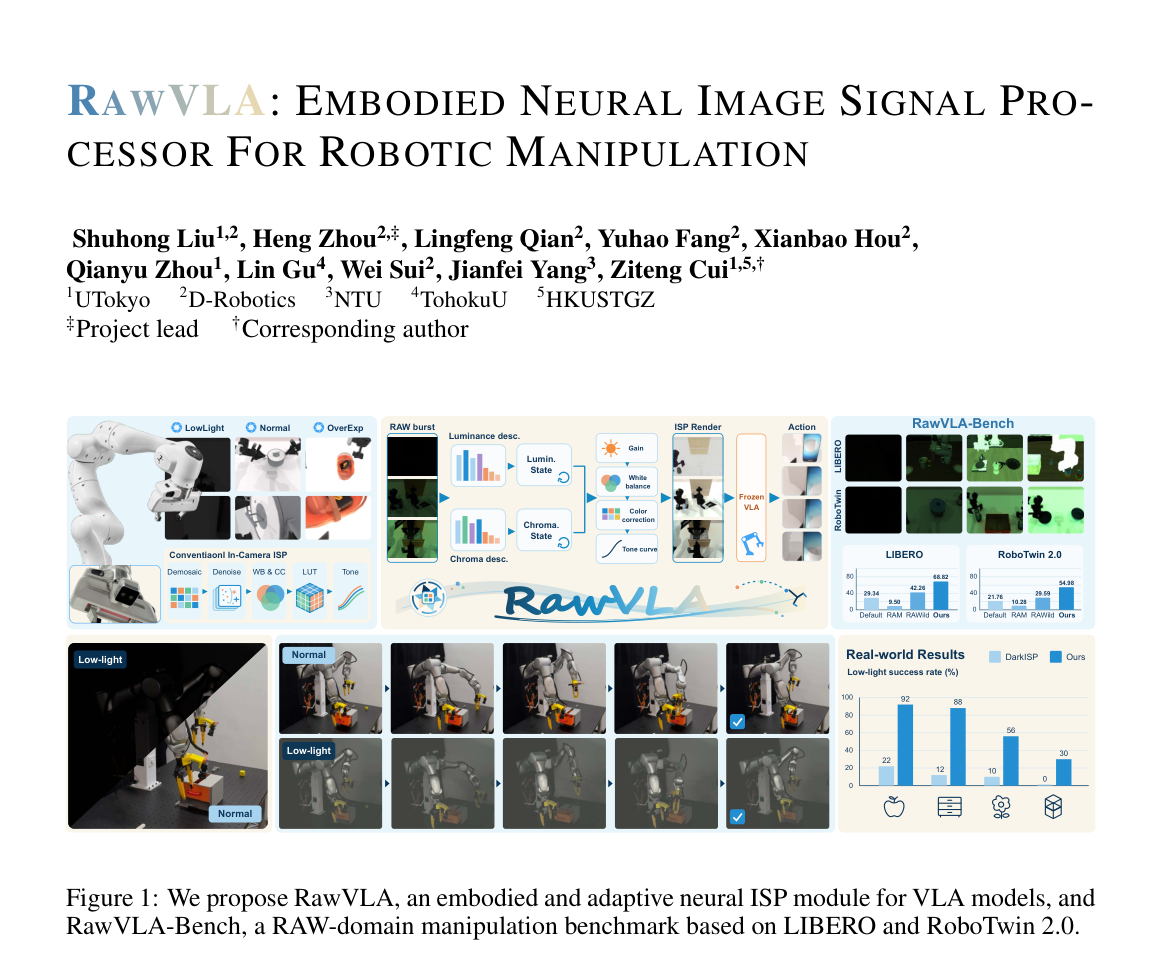
图1总览:左侧对比常规机内 ISP 与 RawVLA 流式神经 ISP;中部给出亮度/色度状态驱动的增益、白平衡、色彩校正与色调;右侧 RawVLA-Bench 与柱状成功率,以及低光真机示意。宜作特色图。
流式神经ISP
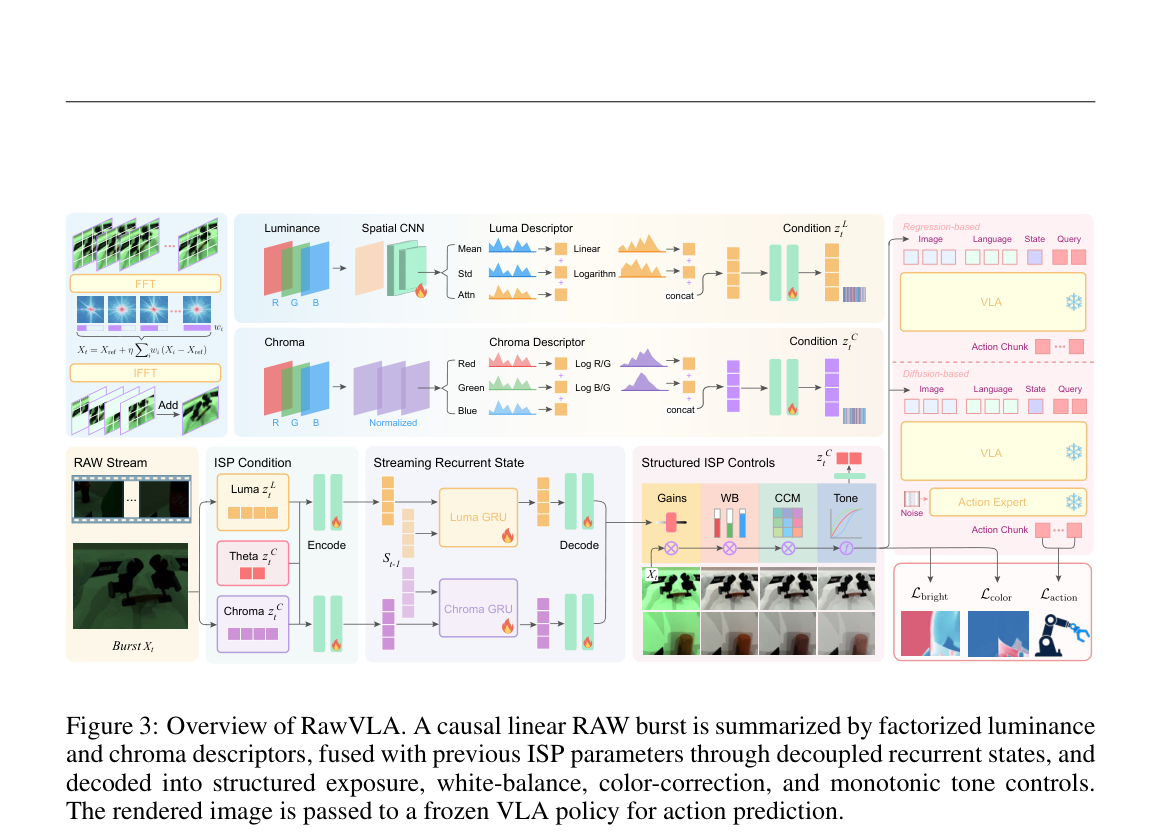
图3方法细节:RAW burst→FFT/IFFT 突发去噪,亮度/色度描述子进入双 GRU 循环状态,解码 Gains/WB/CCM/Tone 后渲染,再送入冻结回归或扩散 VLA;底部标出动作、亮度与色度损失。
结论与局限
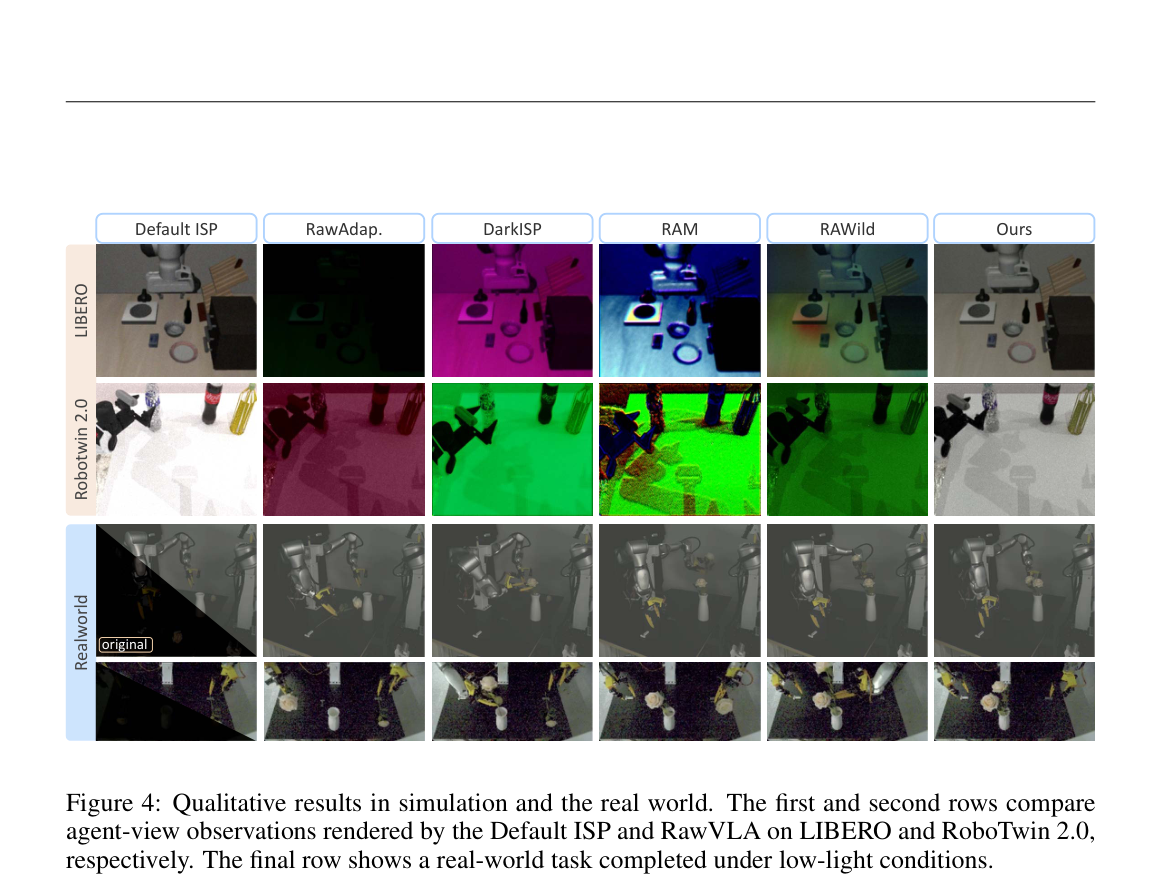
图4定性对比 Default、RawAdap.、DarkISP、RAM、RAWild 与 Ours:仿真里对照易色偏或过曝,RawVLA 更清晰自然;底行真机低光原图几乎全黑,渲染后可见操作目标。
实验如何设计?
- RawVLA-Bench 在仿真中改变环境光照后再形成 RAW,覆盖 ExtremeLow、Low、Normal、Over、ExtremeOver 五档,并尽量保留成功专家轨迹。
- LIBERO 与 RoboTwin 2.0 上评测 PI-0、PI-0.5、Qwen3-OFT 等骨干,对照 Default ISP、DarkISP、RAM、RAWAdapter、RAWild。
- 真机四任务在正常光与低光下比较 Default、DarkISP 与 RawVLA。
- 另报告推理 FPS,并消融描述子、循环状态与软共享结构。
关键结果与论文证据
- LIBERO 上跨骨干平均成功率 68.82%,高于 Default 43.01 与最强神经对照 RAWild 42.26;恶劣光照贡献了主要增益(页7,Table 1)。
- RoboTwin 2.0 平均 54.98%,相对最强神经 ISP 基线约 +85.81% 相对提升,且两策略在各不利光照档均居前(页8,Table 2)。
- 真机低光平均 66.50%(Default 0%、DarkISP 11%),正常光 75.00% 接近 Default 76.50%,显示标准条件不牺牲太多、退化条件显著回升(页8,Table 3)。
- 消融表明空间特征、亮度/色度描述子、隐状态与参数反馈缺一不可;完整模型在两基准消融表中全面领先残缺变体(页9,Table 5)。
阅读时需要注意
- 当前证据主要来自可控仿真光照与有限真机任务,开放世界传感器差异仍待检验。
- 策略冻结意味着 ISP 再强也受 VLA 表征天花板约束。
- 结构化算子与突发去噪假设需随具体传感器噪声与马赛克模式调整。
关联工作
- VLA/WAM 视觉鲁棒工作多在 RGB 扰动、恢复或不变性层发力。
- RAWAdapter、DarkISP、RAM、RAWild 等代表任务导向或低光 ISP,但未必以冻结 VLA 动作闭环为目标。
- Embodied Image Compression 与 SPARC 等强调闭环任务指标,与把 ISP 纳入评测变量的方向一致。