快速导读:LiteReality-Agent 把室内 RGB-D 重建写成可执行的 Room.py,用 observe-edit-verify 编排把扫描变成可交互、可仿真的数字孪生。
室内数字孪生要的不是更好看的点云,而是一间能改材质、能动关节、能进物理引擎的房间。现有扫描重建多停在网格,LiteReality 能把扫描变成图形资产,但确定性管线遇到噪声检测和未见布局就很难修。与此同时,通用编码 Agent 已经能写三维场景,却缺少对真实 RGB-D 的度量约束和碰撞、支撑检查。
LiteReality-Agent(arXiv:2610.01863,剑桥大学 / 帝国理工学院)把整间房间写成可执行的 Room.py:先用 Layout Agent 修好检测框并生成物体,再让编码 Agent 在 observe-edit-verify 循环里对着照片、测量和渲染作对比修改。十个真实房间上,它在视觉保真、几何一致性和人工观感上都超过确定性 LiteReality 以及 GPT-6 Astra、Fable 5.1。项目见https://litereality.github.io/agent/,代码见https://github.com/LiteReality/LiteReality-Agent/。
英文题目:LiteReality-Agent: An Agentic System for Interactable 3D Indoor Scene Reconstruction
论文出处:arXiv 每日论文精选 · arXiv:2610.01863
原始论文:PDF / 论文页面
这篇论文解决什么问题?
图1把目标画成对角线:左边是带蓝地毯和双屏工位的仿真办公室,右边是同一房间的 RGB-D 点云。要把右边编成左边,需要同时恢复房间壳、物体与关节、材质与物理属性、以及谁支撑谁。只做 SLAM 或网格,得到的是外观,不是可交互环境。
相关工作一条线检索 CAD 并摆进扫描,一条线用生成模型补物体,LiteReality 把理解、检索、外观和装配串成确定性流程。另一条线如 Holodeck、SceneCraft、Articraft 让语言模型写布局或关节程序。作者认为缺的是编排:如何让 Agent 读真实观测、改同一份可执行程序,并用几何门控挡住漂浮和穿模。
因此方法必须覆盖三件事:在生成前修正噪声布局,把物体路由到程序化或图像到三维生成,以及用校准相机下的渲染对比把作者循环钉在证据上。
核心创新
- 把整间房间表示为可执行、可复现的 Room.py,使重建变成可持续编辑的编码任务。
- 用 Layout Agent 先修检测框,再按物体路由到程序化关节生成或图像到三维生成。
- observe-edit-verify 工具链加上碰撞与支撑门控,把通用编码 Agent 接到真实 RGB-D 证据上。
- 同一可执行场景同时支持程序化/自然语言编辑与 MuJoCo 导出。
方法概览
系统分两阶段。Scene Initialisation:LiteReality Scan 提供 RGB-D、标定与 RoomPlan 检测;Layout Agent 用支持、邻墙、功能分组与冲突关系修噪声框,再按物体把结构化/关节对象交给程序化生成(Articraft 风格的 object.py),视觉复杂静态对象走 TRELLIS.2,并估计质量、惯量、摩擦与凸碰撞。装配后得到初始 Room.py。Agentic Authoring:编码 Agent 在房间/墙/物体三级调用 select_views、render_and_compare、measurement、stitch_wall、fetch_material 等工具,按墙材质、灯具、小物件、程序化资产 refinement 顺序编辑,并以碰撞与支撑 QC 门控。最终按独立刚体、关节与碰撞形状导出 MuJoCo。
- 输入来自 LiteReality Scan:RGB 帧、深度与置信度、相机内外参、派生点云,以及 RoomPlan 给出的房间结构、开口和带尺度的语义框。这些检测只是初始布局,不是最终几何。
- Layout Agent 把房间建成场景图,区分物理支撑与功能归属:椅子属于桌子这一组,但支撑面是地板;椅子伸进桌下是允许的盒重叠,不是冲突。几何检查找出出界、嵌墙、无支撑和不相容重叠。确定性搜索做小范围平移和改尺寸,图像推理处理合并框等歧义;累计水平位移上限 0.6 m、垂直 0.08 m,桌椅床沙发每轴尺寸变化不超过 15%。附录记录误差计数从 30 降到 0。
- 物体重建先用生成模型清参考图。结构化或关节对象走 Articraft 风格的 object.py,写出可动部件与关节,并编译质量、惯量、摩擦和凸碰撞;视觉复杂的静态对象走 TRELLIS.2,并检查破损网格、分离碎片和粘连背景。椅子有失败则有界重试。壳与物体按修正后的尺度位姿装配成 Room.py。
- 作者阶段按 Algorithm 1 循环:Agent 在房间、墙、物体三级选视角,用同一标定相机做 render_and_compare,用墙面正交拼接和米制网格做 measurement,再用 PBR 纹理对齐材质。四个有序模块依次处理墙材质、灯具、小物件和程序化资产 refinement。新增几何必须带 rests_on 或 attached_to。会话有回合与工具次数上限,最后 10% 调用关闭探索,重建后走碰撞与支撑门控;未通过则回到作者循环。
- 导出到 MuJoCo 时,墙和附着物固定,可动物体用自由关节,关节部件用铰链或滑动副;桌子下方等空隙靠分离碰撞形状保留。论文强调这是仿真就绪导出,不是真实动力学辨识。
逐图理解论文
失败直觉
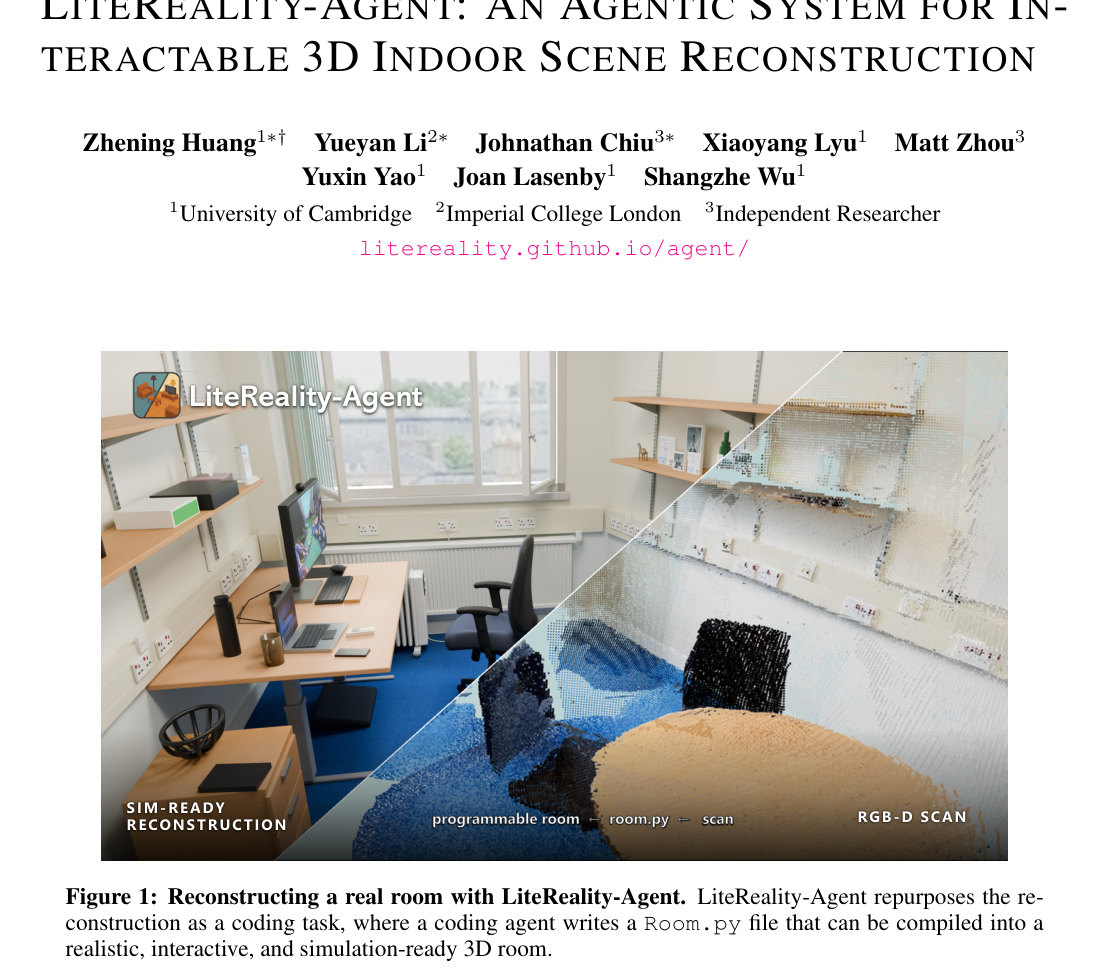
图1用对角线把同一办公室分成仿真渲染和 RGB-D 点云。左下写 SIM-READY RECONSTRUCTION,右下写 RGB-D SCAN,底部点出 programmable room 与 Room.py。适合开场:目标不是更密的点云,而是一份能编译的房间程序。
研究缺口
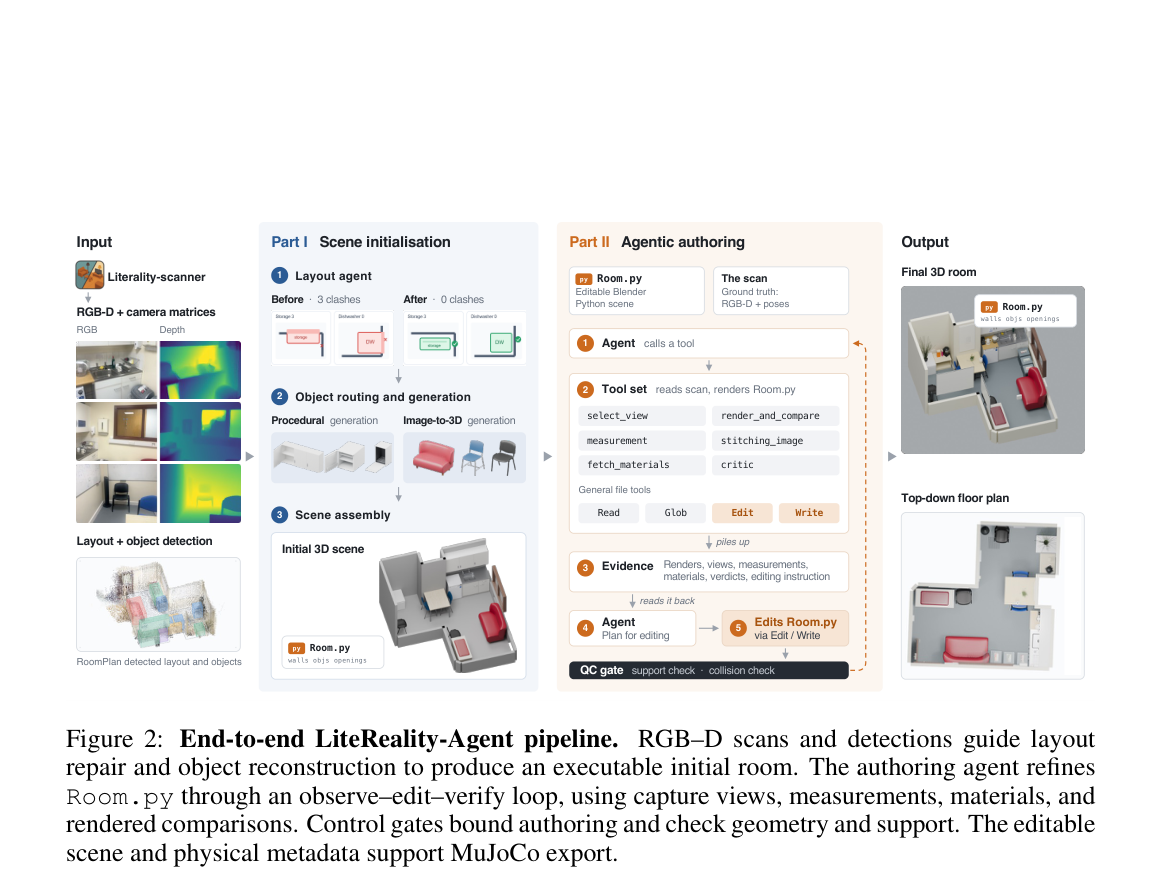
图2是方法总览,宜作特色图。左栏是扫描输入;中左 Part I 先把 3 处冲突修成 0,再按物体做程序化或图像到三维生成并装配初始 Room.py;中右 Part II 是工具环,select_view、render_and_compare、measurement 等证据堆积后 Edit/Write,底部 QC 检查支撑与碰撞;右栏给出最终房间和俯视平面。
关键证据
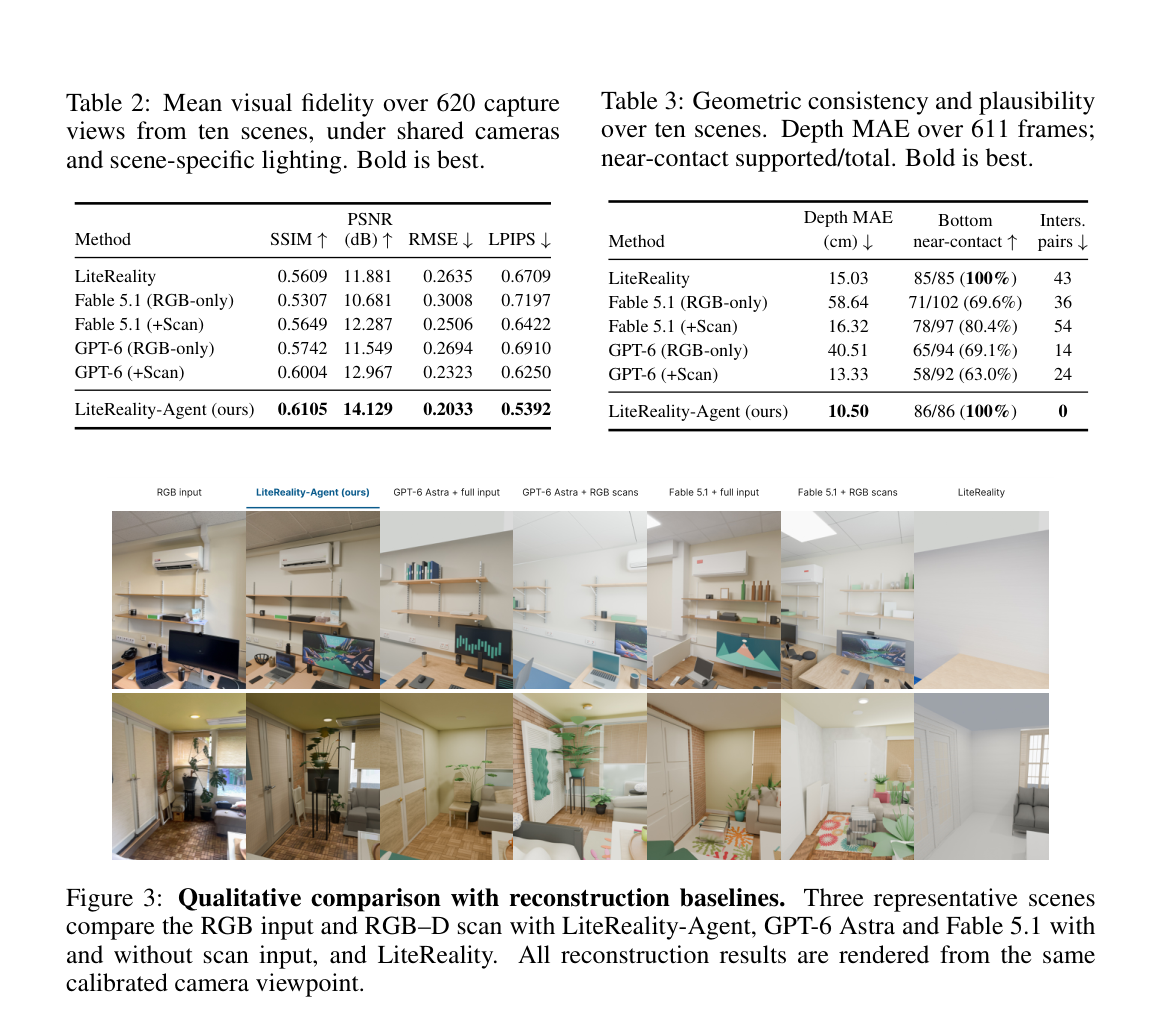
该资产上半是表2、表3,下半是三行七列定性对比。读表可见 ours 在 PSNR 14.129、深度 10.50 cm、相交 0 上领先;看图则能对照通用 Agent 把屏幕画成色块、无扫描时墙纸跑偏,以及 LiteReality 几何偏空。注意表和图叠在同一裁切里。
结论与局限
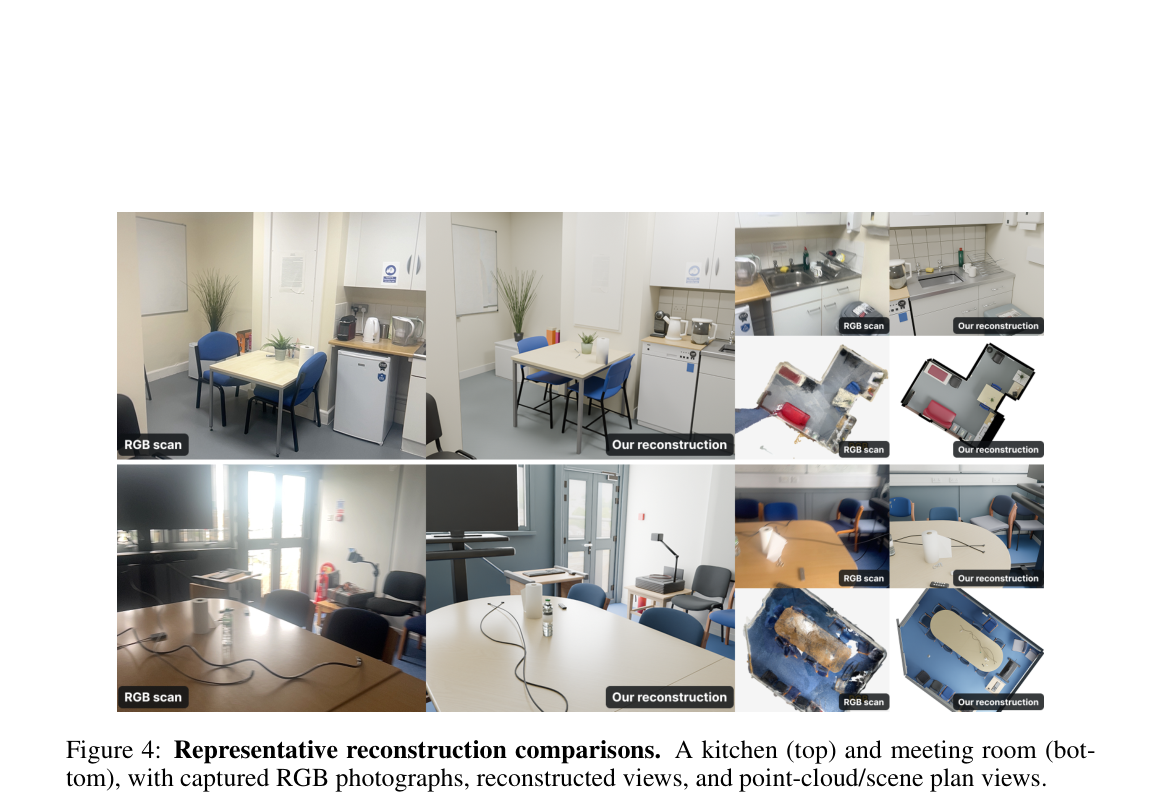
图4上厨房、下会议室。每组都有 RGB scan、Our reconstruction,以及点云俯视和结构化平面。厨房保住桌椅冰箱与水槽,会议室保住大桌椅圈和落地窗,同时把杂乱线缆简化。用来说明重建既要对齐照片,也要变成可编辑布局。
实验如何设计?
- 十个室内场景、620 张采集视图。对照为 LiteReality,以及 GPT-6 Astra(Codex)与 Fable 5.1(Claude Code)的 RGB-only 和 +Scan 两种输入。LiteReality 与本文使用同一套扫描信息。
- 所有重建对齐到记录的相机坐标系,不改场景尺度或单物体摆放,按记录位姿以 960×720 渲染。保真度在采集视点评估,而不是留出新视角。各方法共享 LiteReality-Agent 场景的光照与色彩管理,但保留各自材质。
- 几何指标:611 帧共享有效深度上的 Depth MAE;家具底部采样点是否在支撑面 1 cm 内;家具三角面是否相交。感知实验匿名乱序,13 份有效提交、每方法 65 次评分,另有两个 Agent 评估者。
关键结果与论文证据
- 表2:LiteReality-Agent 均值为 SSIM 0.6105、PSNR 14.129 dB、RMSE 0.2033、LPIPS 0.5392。相对最强对照 GPT-6 (+Scan) PSNR 高 1.162 dB、LPIPS 低 13.7%;相对 LiteReality 则是 2.248 dB 与 19.6%(页7)。
- 表3:深度误差 10.50 cm,低于 GPT-6 (+Scan) 的 13.33 cm 和 LiteReality 的 15.03 cm;86 件家具全部近接触,相交对数为 0,而 LiteReality 仍有 43 对相交(页7–8)。
- 给通用 Agent 加上扫描会明显改善视觉和深度,例如 GPT-6 的 PSNR 从 11.549 升到 12.967 dB,深度误差从 40.51 cm 降到 13.33 cm,但家具相交反而从 14 升到 24,底部近接触从 69.1% 降到 63.0%。作者据此强调完整编排和门控,而不是只把扫描塞给通用 Agent(页8)。
- 图3同视点对比里,无扫描的 Astra/Fable 常把显示器画成色块或把墙面画成风景;有扫描后几何更好,纹理与小物件仍不稳。图4的厨房和会议室则显示:冰箱、吊柜、会议桌和椅圈能对上照片,同时点云被收成可编辑平面图(页7–8)。
- 表4人类均值为布局 4.60、物体 4.58、整体 4.54,相对 GPT-6 (+Scan) 分别高 1.49、1.60、1.54;整体相似 65 次配对中 53 胜 11 平 1 负。两个 Agent 评估者也把本文排第一。作者写明样本小、覆盖不均,不能当显著性检验(页9)。
阅读时需要注意
- 图6的厨房摇晃和 Franka 抓取只说明导出后物体分离、有支撑和关节,不报告任务成功率和真实动力学。
- 感知评分依赖少量被试且场景分配不均;Agent 评分与人类不完全一致,不能替代人。
- 评测光照未对照片单独标定;深度、近接触和相交只覆盖特定几何性质,家具集合还因方法而异。
关联工作
- LiteReality 提供扫描解析与图形装配的底盘;本文把资产检索换成生成,并把不确定性交给带工具的 Agent。
- Articraft 证明关节资产可以写成带验证的程序;Holodeck 一类系统证明语言可以写仿真房间。LiteReality-Agent 把两者接到度量 RGB-D 上。
- Astra 与 Fable 作为前沿通用 Agent 基线说明:单靠更强模型加扫描,仍过不了碰撞和支撑门,需要专用工具与 QC。