SatNav:面向长程无人机视觉语言导航的可扩展卫星基准
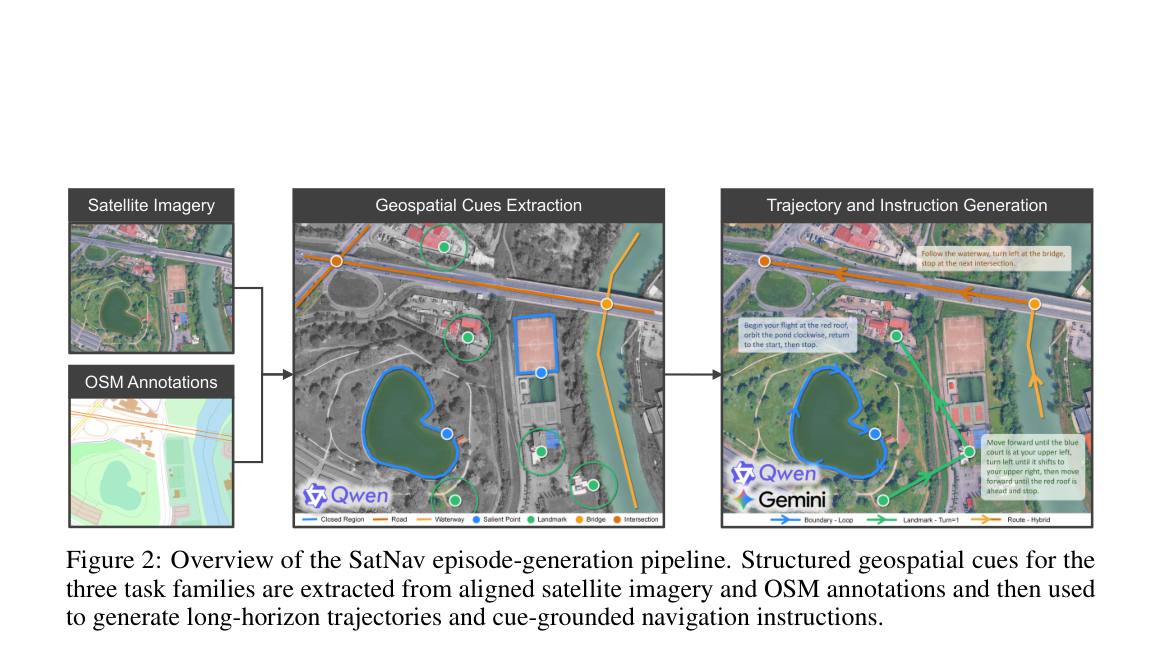
SatNav 从卫星影像与 OSM 自动构建 18 城、59 场景、约 118K 长程 UAV VLN 轨迹,定义 Boundary/Landmark/Route 三任务族,并配套 SwiftVLN 记忆消融与卫星到真机迁移实验(NeurIPS 2026)。
SatNav 从卫星影像与 OSM 自动构建 18 城、59 场景、约 118K 长程 UAV VLN 轨迹,定义 Boundary/Landmark/Route 三任务族,并配套 SwiftVLN 记忆消融与卫星到真机迁移实验(NeurIPS 2026)。