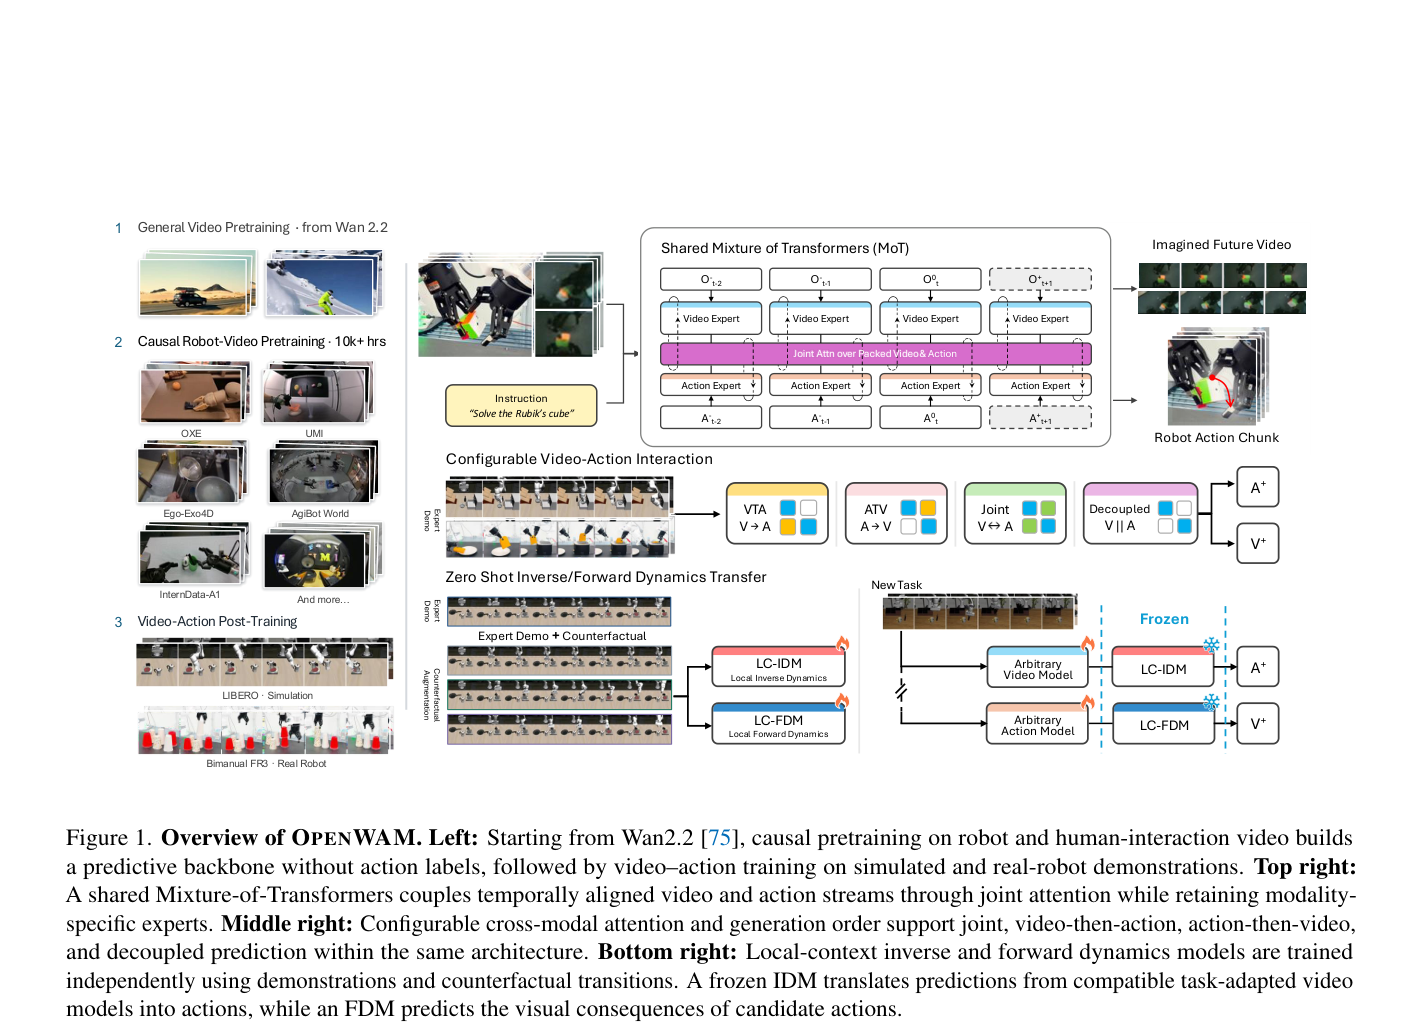
OPENWAM:可组合世界-动作模型的开放框架 7 10 月, 2026 作者 PengChao OPENWAM 用共享因果机器人视频骨干和可配置 MoT 交互,在同一协议下比较世界-动作耦合,并让局部逆/前向动力学独立复用。