跳至内容

pchao.org

Wan2.2-5B

OPENWAM:可组合世界-动作模型的开放框架

7 10 月, 2026 作者 PengChao
设计纠缠

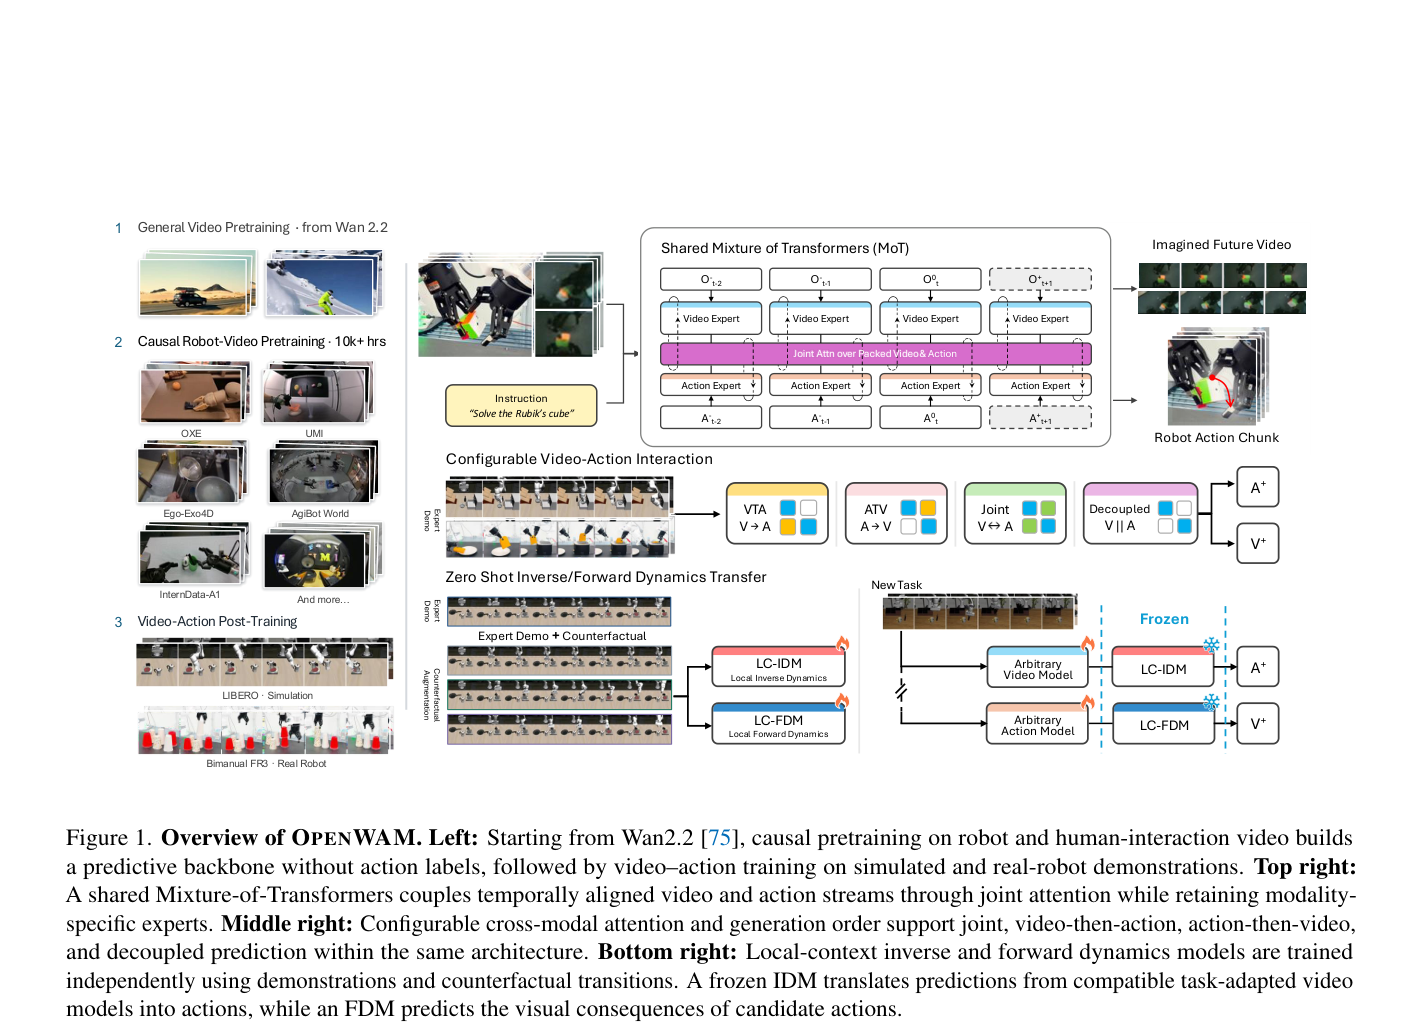
OPENWAM 用共享因果机器人视频骨干和可配置 MoT 交互,在同一协议下比较世界-动作耦合,并让局部逆/前向动力学独立复用。
分类 CVPR三分钟 标签 CVPR三分钟、 Mixture-of-Transformers、 OPENWAM、 Wan2.2-5B、 人工智能、 深度学习、 计算机视觉 发表评论
© 2026 pchao.org • Built with GeneratePress