PACT:从视频端到端学习人体姿态、接触与作用力
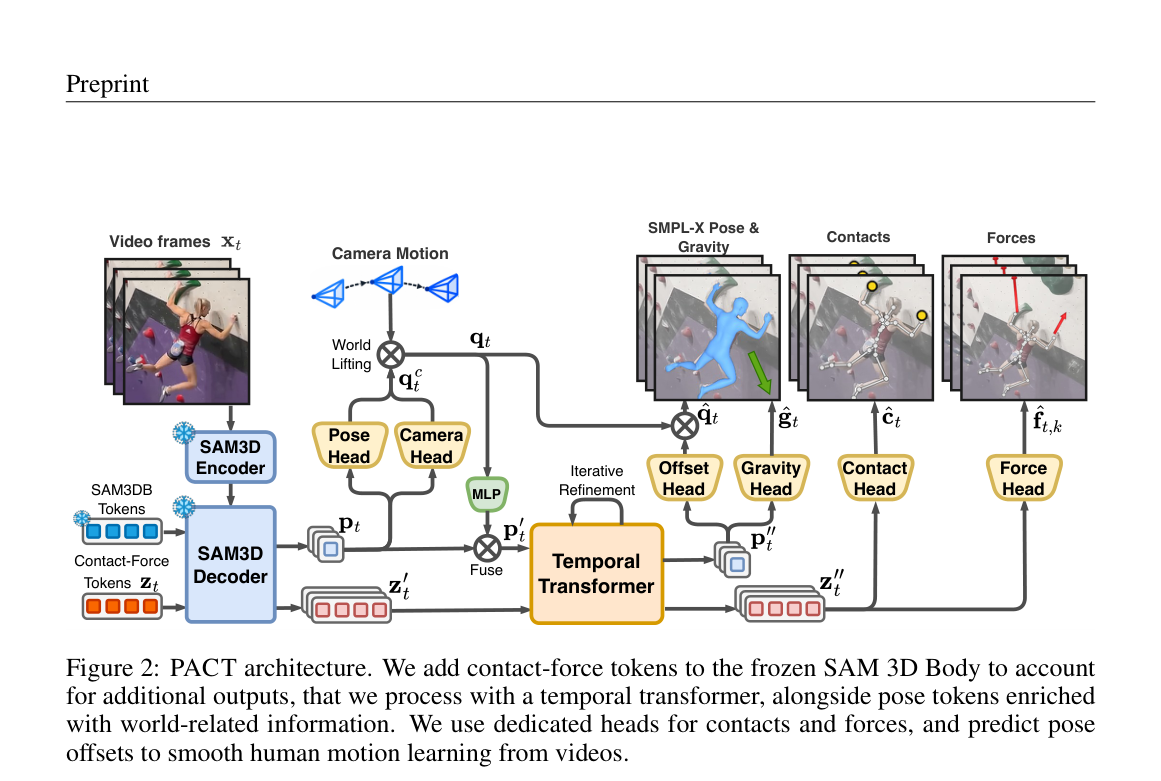
PACT 在冻结的 SAM 3D Body 上加入接触力 token 与时序 Transformer,联合预测姿态、接触与作用力,并用物理监督与伪标注管线解决力标注稀缺。
PACT 在冻结的 SAM 3D Body 上加入接触力 token 与时序 Transformer,联合预测姿态、接触与作用力,并用物理监督与伪标注管线解决力标注稀缺。
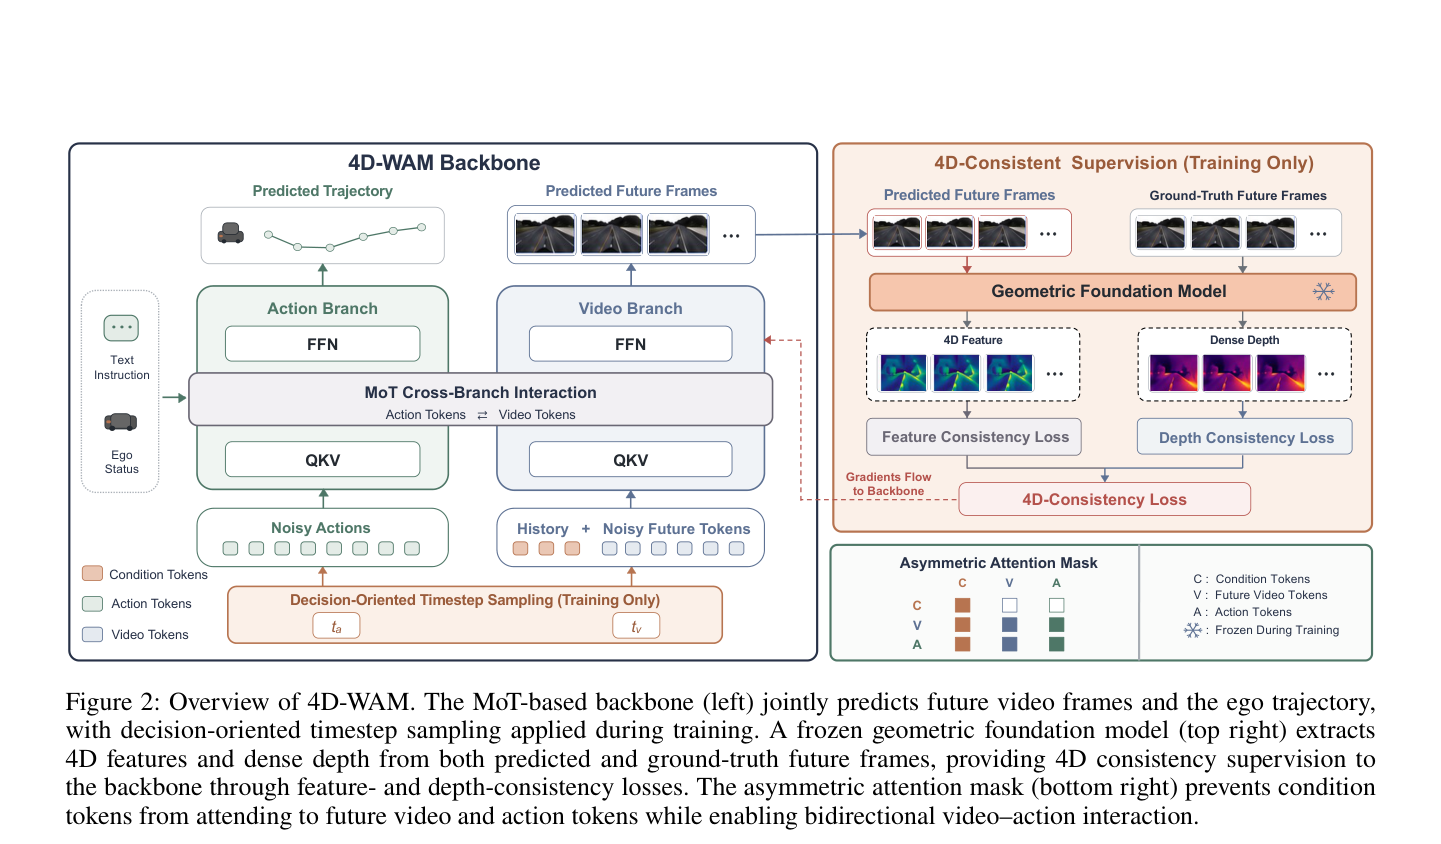
4D-WAM 通过训练时引入几何基础模型的 4D 一致性监督与决策导向时间步采样,使世界-动作模型能够预测物理一致的 4D 场景并提升轨迹规划性能。