快速导读:PACT 在冻结的 SAM 3D Body 上加入接触力 token 与时序 Transformer,联合预测姿态、接触与作用力,并用物理监督与伪标注管线解决力标注稀缺。
人体运动、环境接触与交互力受同一套物理定律约束,但现有方法通常把视觉姿态重建与接触/力估计拆成前后两段:先估姿态,再把中间结果交给优化或动力学网络。误差会沿管线传播,而与接触、受力真正相关的图像证据也可能在中间表示里被丢掉。攀岩这类手脚轮流承重的动作尤其明显——相近姿态可以对应完全不同的支撑与载荷分配。
PACT(arXiv:2610.00451,MBZUAI / ETH Zürich / EPFL)提出端到端联合学习:在冻结的 SAM 3D Body 上加入可学习接触力 token 与时序 Transformer,同时输出姿态修正、接触概率与接触力,并用牛顿-欧拉方程把三者拴在一起。为解决力标注稀缺,作者用几何+物理优化给合成与野外视频打伪标签,并发布带实测力的攀岩基准 FORCEWALL。项目页见(https://rihat99.github.io/PACT/)。
英文题目:PACT: End-to-End Learning of Human Pose, Contacts, and Forces from Video
论文出处:arXiv 每日论文精选 · arXiv:2610.00451
原始论文:PDF / 论文页面
这篇论文解决什么问题?
单目人体重建已经能给出较准的体型与姿态,但姿态本身并不等于物理交互:同一身体构型可以对应不同接触状态和数量级不同的力。体育分析、运动表现评估、从示范学机器人都需要这三件事一起还原。
优化方法(如 Li et al. 2019)依赖独立检测的接触与初始姿态;D&D、PhysPT 等学习动力学模型则在已重建轨迹上回归力或修正运动。它们读到的是受限的中间运动,而不是完整视频。多数设定还默认平地与脚底接触,难以覆盖手、墙、器械等变化支撑。
因此需要同时解决两件事:如何在保留基础模型视觉先验的同时做时序物理推理;以及如何在缺少同步力传感器的视频上获得可训练监督。
核心创新
- 端到端联合学习姿态、接触与接触力,保留基础模型视觉证据而非在运动后再回归物理量。
- 接触力 token + 世界系运动 + 时序迭代修正,把相机运动与人体动力学分开。
- 几何-物理伪标注管线扩展训练覆盖,并发布带实测接触力的攀岩基准 FORCEWALL。
方法概览
冻结 SAM 3D Body,插入 35 个接触力 token;用 VGGT-Ω 把相机系姿态抬到世界系并编码关节速度;三层时序 Transformer 聚合后,分接触、力、姿态偏移与重力头,接触概率门控力;RNEA 物理损失约束根部残余。伪标注管线结合场景几何与摩擦锥优化,训练 BEDLAM2 与 CLIMBINGVIDEOS,评测 FORCEWALL / Parkour / OpenCap / RICH。
- 架构上,PACT 用 SAM 3 跟踪人体,冻结 SAM 3D Body 骨干逐帧提取姿态 token,并按 Visual Prompt Tuning 的思路插入 35 个可学习接触力 token,每个对应 SMPL-X 表面一个接触点。相机系姿态经 VGGT-Ω 相机与度量人体尺度对齐后抬到世界系,再把关节位置与速度编码后与姿态 token 拼接,得到与相机运动解耦的世界运动描述。
- 三层时序 Transformer 在时间维与接触槽之间做注意力,RoPE 编码相对时刻。接触头输出概率,力头在身体坐标系、以体重为单位回归力,再用接触概率门控并变换到世界牛顿。姿态偏移头在每个 Transformer 块后迭代修正根平移与旋转,重力头估计世界重力方向以兼容倾斜相机。力只在接触存在时生效,物理损失再把门控后的世界力代入递归牛顿-欧拉方程,惩罚根部残余力/矩与关节力矩,并加入接触点静止项防止滑动。
- 数据侧没有野外视频同时带姿态、接触和力,于是用伪标注管线:SAM 3 跟踪、VGGT-Ω 重建带法向的场景点云、Sapiens2 与 SAM 3D Body 提供二维关键点与初始身体,再按“靠近场景且静止”或“没有该点就无法解释根部扳手”给接触打标;随后用运动学目标加摩擦锥约束联合优化轨迹与力。合成数据来自 BEDLAM2(约 1.8 万序列、550 万帧),真实数据来自新整理的 CLIMBINGVIDEOS(1528 个场景、约 4.5 小时)。
逐图理解论文
分阶段局限
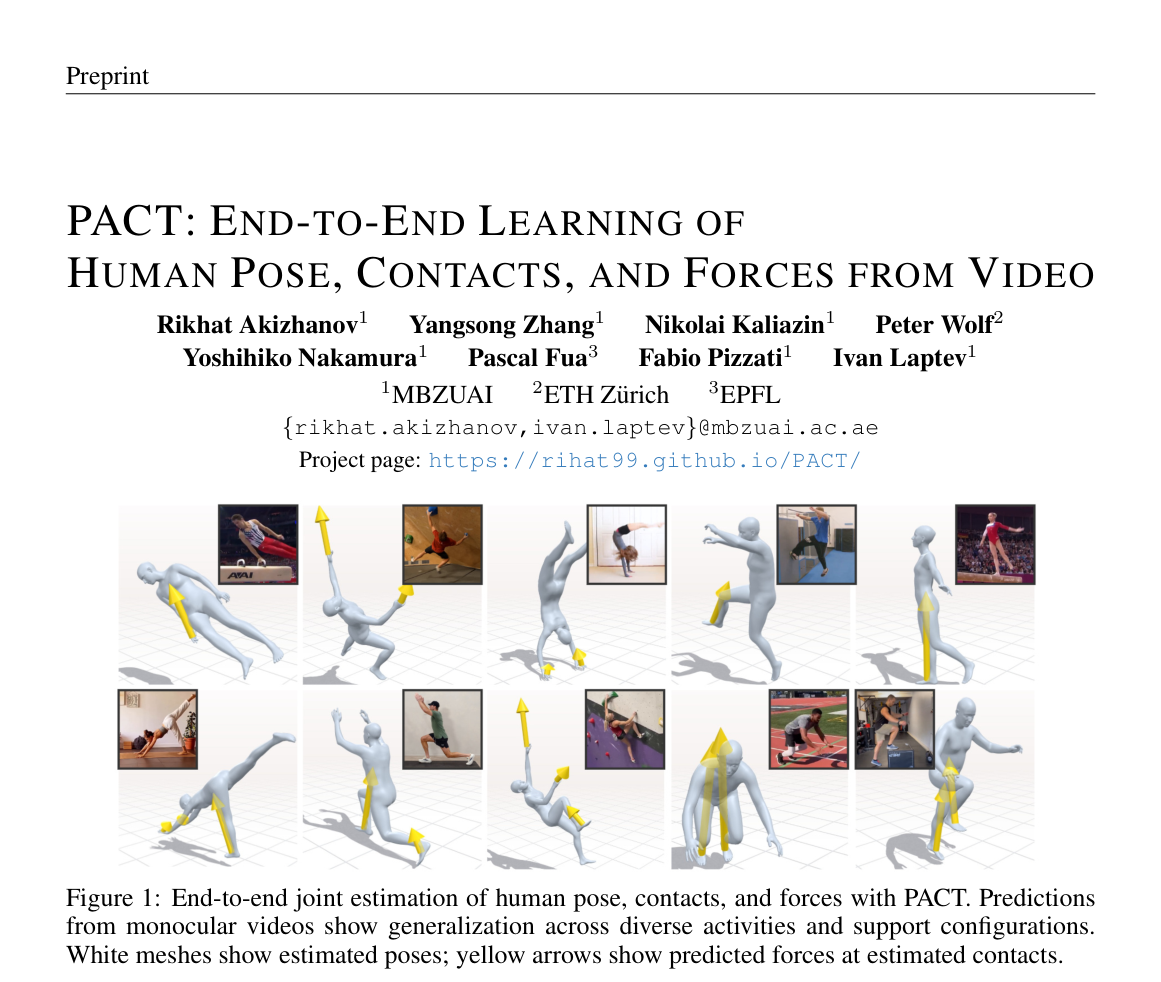
图1总览:十组单目视频上的白模姿态与黄色接触力箭头,覆盖体操、攀岩、跑酷、瑜伽等不同支撑。宜作开场示意,说明同一套模型能处理手脚承重切换。特色图建议用架构图2。
联合架构
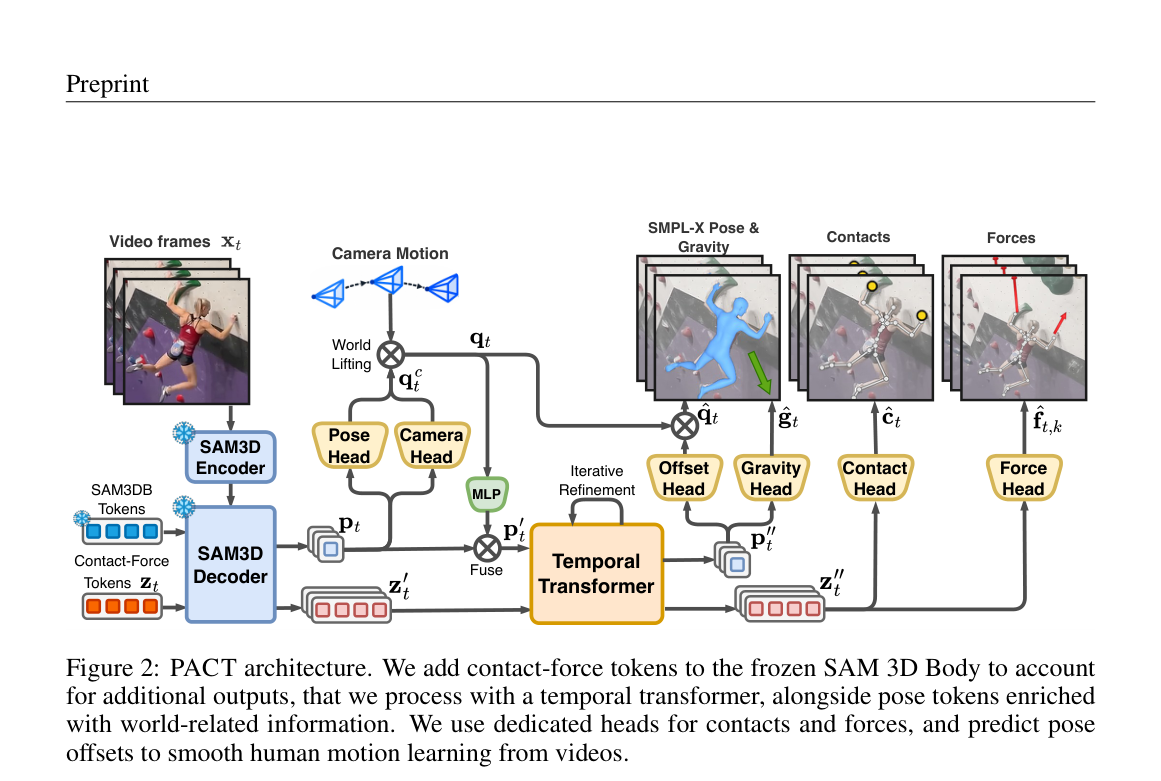
图2是方法主图:视频经冻结 SAM 3D Body 得到姿态 token,橙色接触力 token 并行进入解码器;相机运动经世界抬升后与姿态融合,送入带迭代修正的时序 Transformer,再分出姿态偏移、重力、接触与力四个头。宜作特色图。
伪标注与物理监督
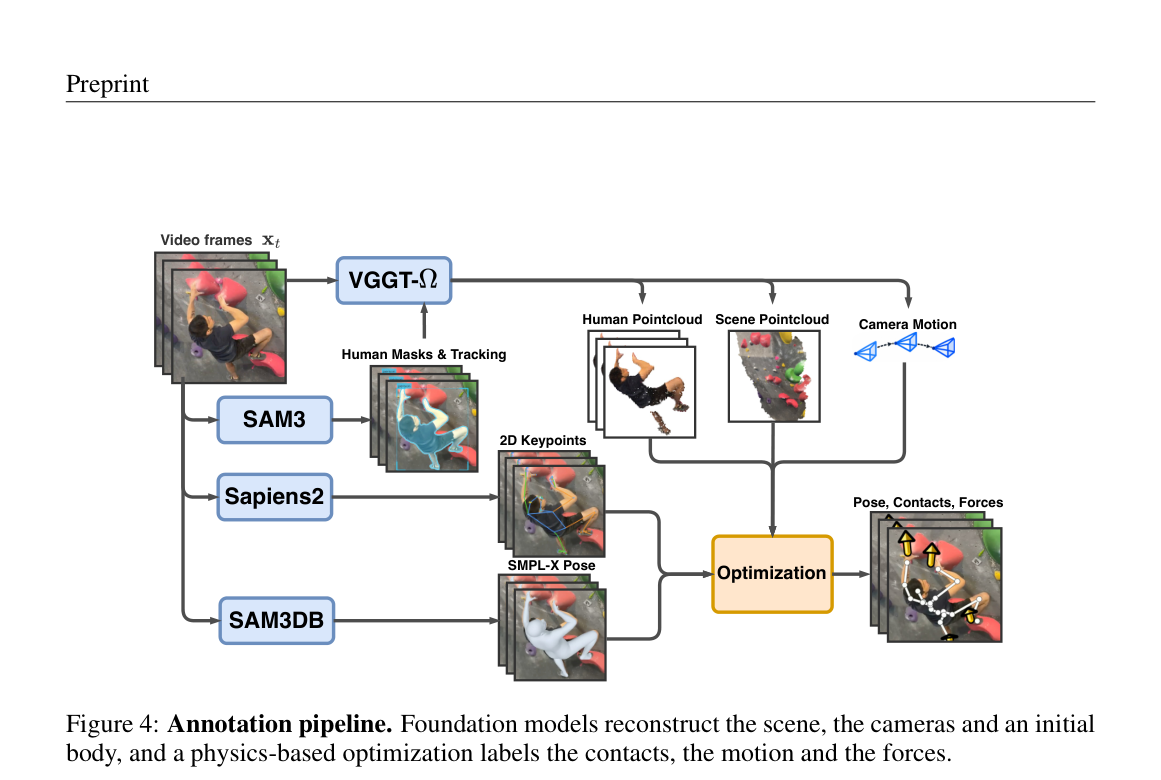
图4是伪标注管线:VGGT-Ω 出场景点云与相机,SAM 3 出人体掩膜,Sapiens2 出二维关键点,SAM 3D Body 出初始 SMPL-X,再由物理优化联合标出姿态、接触与力。
结论与局限
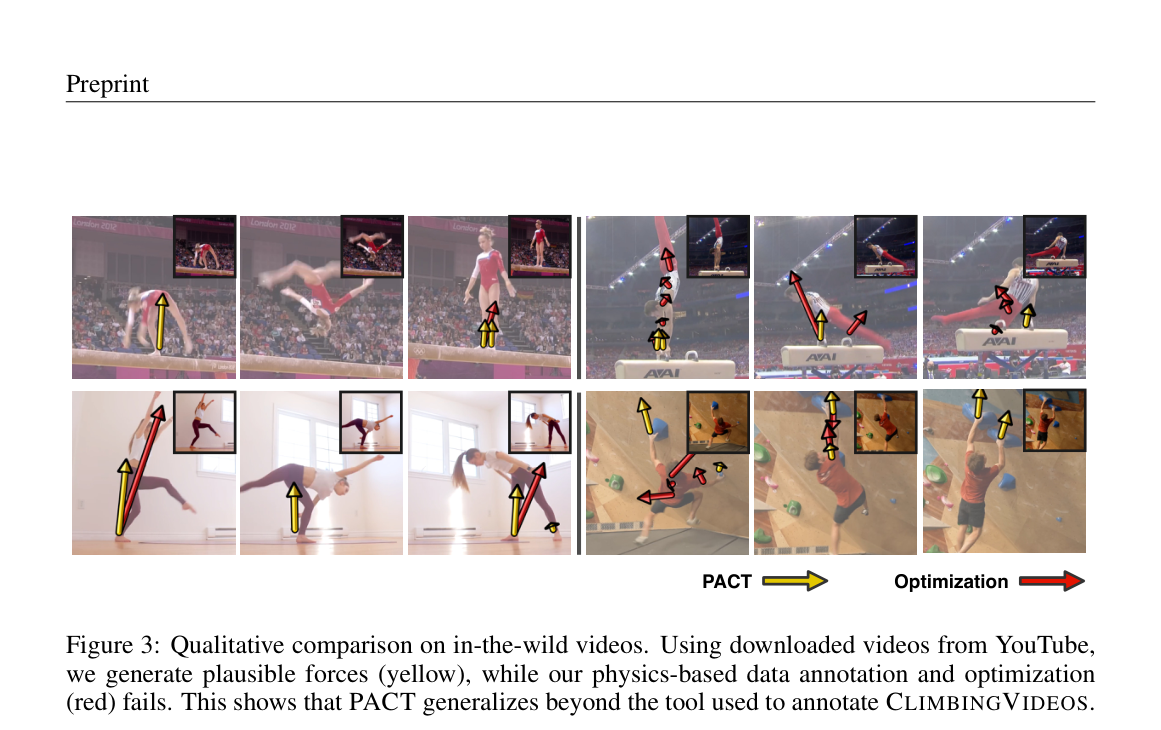
图3把 PACT(黄箭头)与用于打标的物理优化(红箭头)叠在 YouTube 体操、瑜伽、攀岩片段上:优化常给出不合理方向或缺失,PACT 仍给出与起跳、支撑相符的力。用来说明泛化超过标注器。
实验如何设计?
- 接触评测覆盖 CLIMBINGVIDEOS 测试集、FORCEWALL 传感器接触,以及完全域外的 RICH。对照 BSTRO、DECO、InteractVLM(提示 scene/wall)以及带接触头的 GVHMR、PromptHMR。指标为阈值 0.5 的精确率、召回与 F1。
- 力评测在 FORCEWALL(两人、0/16/32 度仰角抱石墙,四块面板各压三轴传感器,68 段、约 2.96 万帧)、Parkour(Li et al. 的跑酷测力板+杠)以及 OpenCap 行走/下蹲等协议上比较 Li et al.++、PhysPT、逆动力学,以及双目 OpenCap / 单目 OpenCap-mono。指标含力 MAE、夹角、Pearson 相关、载荷份额误差、根部物理残差,以及 MPJPE。
- 消融在只训 CLIMBINGVIDEOS、测 FORCEWALL 上累积加入时序 Transformer、世界系姿态、迭代修正、接触力 token 与物理损失,并对比去掉接触头以及 BEDLAM2/攀岩数据组合。
关键结果与论文证据
- 表1显示:攀岩两套数据上 PACT 的接触 F1 分别为 0.921 与 0.936,明显优于 InteractVLM 与 GVHMR;在从未见过训练的 RICH 上精确率 0.941 为最高、F1 0.856 仅次于在 RICH 上训练的 BSTRO,说明接触头能泛化到扫描室内场景(页8)。
- 表2显示:FORCEWALL 上平均力 MAE 为 85.5 N、相关 0.725,对照 Li et al.++ 为 141.4 N / 0.243、PhysPT 为 167.8 N / 0.169;Parkour 上平均力 MAE 102.4 N,并把 SAM 3D Body 的 MPJPE 从 68.9 mm 修到 66.3 mm(页8)。表3的 OpenCap 上,PACT 以单目输入在绝大多数轴向误差上超过单目基线,仅个别指标略逊于双目仿真 OpenCap(页8)。
- 图3的野外 YouTube 体操、瑜伽与攀岩片段中,黄色 PACT 力箭头在起跳推地、平衡支撑处方向合理,而用于给 CLIMBINGVIDEOS 打标的物理优化(红色)会完全失败,说明端到端模型能泛化到标注器本身搞不定的视频(页9)。
- 表4消融:只加时序 Transformer 会优先把 MPJPE 压低,力精度提升有限;加上接触力 token 后 MAE 到 96.0 N、相关 0.711;再加物理损失到 87.5 N / 0.729。去掉接触头后力 MAE 回升到 122.7 N。BEDLAM2 与攀岩数据合训把 FORCEWALL 的 MPJPE 从 56.6 mm 降到 49.1 mm,力指标变化不大(页9)。
阅读时需要注意
- FORCEWALL 的 MPJPE(49.1 mm)略差于冻结骨干 SAM 3D Body(42.8 mm):为了力与接触的时序一致性,姿态会被平滑修正,不是三项同时最优。
- 训练力标签仍来自物理优化伪标注,而该优化在部分野外视频上会崩溃;模型能泛化出去,但监督分布仍受场景重建与摩擦锥假设限制。
- 接触被离散成 35 个表面点与刚体 SMPL-X,难以表达大面积贴合、软组织或复杂器械抓握;RICH 上召回低于在该集上训练的 BSTRO。推理还依赖跟踪、相机与度量尺度对齐。
关联工作
- BSTRO / DECO / InteractVLM 把接触当身体表面稠密标签来学,依赖扫描或人工标注;GVHMR、PromptHMR 则多在运动恢复里预测稀疏脚接触。
- Li et al. 2019、Gärtner et al. 用轨迹优化从已知接触与地面/物体几何反求力;PhysPT、D&D、MusclePose 从已重建运动回归力或肌力,默认平地脚支撑。
- PACT 把接触与力直接从图像端到端预测,并用世界系运动与物理残差把姿态绑回去,而不是在运动之后再补一截动力学。