快速导读:SatNav 从卫星影像与 OSM 自动构建 18 城、59 场景、约 118K 长程 UAV VLN 轨迹,定义 Boundary/Landmark/Route 三任务族,并配套 SwiftVLN 记忆消融与卫星到真机迁移实验(NeurIPS 2026)。
城市无人机执行巡检、巡逻或物流时,往往要在数公里尺度上跟着自然语言走很久:记得自己绕湖走了半圈还是一圈、左转时地标该落在视野哪一侧、第几座桥该转弯。室内导航基准空间太小;许多空中基准又绑在昂贵三维重建上,难把地理多样性做大。
SatNav(arXiv:2609.31507 ,NeurIPS 2026 Evaluations and Datasets)用高分卫星与 OpenStreetMap 自动构建约 118K 长程回合,覆盖 18 城 59 场景,平均轨迹约 379 m,并定义 Boundary、Landmark、Route 三任务族。项目页 https://eku127.github.io/SatNav/ 。配套 SwiftVLN 做记忆消融,并展示卫星训练策略向真飞 UAV 观测迁移。
英文题目:SatNav: A Scalable Benchmark for Long-Horizon UAV Vision-Language Navigation from Satellite Imagery
论文出处:arXiv 每日论文精选 · arXiv:2609.31507
原始论文:PDF / 论文页面
这篇论文解决什么问题?
长程 VLN 的核心压力来自记忆与时空一致性:智能体必须把当前观测接到过去决策,并在开放地图里对停车时机负责。
依赖网格化三维资产的空中基准,扩展到多城市时成本陡增,自动大规模造题也难。
若观测主要反映道路与区域布局而非细碎三维,卫星近天底裁剪就能成为可扩展的近似,从而把评测重心放到地理推理与长记忆,而不是渲染流水线。
核心创新
- 不依赖三维重建,用卫星影像与 OSM 自动构建城市级长程 UAV VLN 基准(约 118K / 18 城)。
- 设计 Boundary、Landmark、Route 三任务族,分别压测环线进度、地标相对朝向与路径计数决策。
- 提供 SwiftVLN 可切换记忆模块与卫星到真飞 UAV 迁移实验,连接基准与部署现实。
方法概览
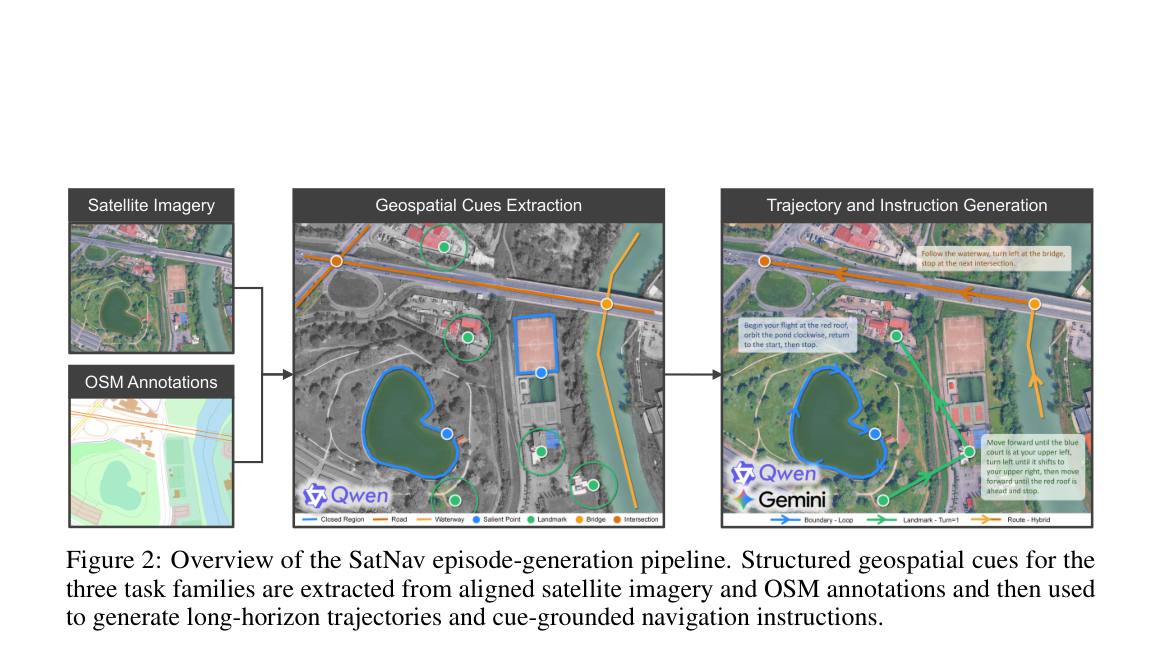
对齐卫星与 OSM 后抽取边界、地标与道路/水系图线索,经几何与任务规则过滤生成位姿序列,再用线索接地的自然语言指令打包成 VLN episode。观测由 rotate-and-crop 得到。任务族:Boundary(partial-arc/full-loop/extended-loop)、Landmark(one/two-turn)、Route(road/waterway/hybrid)。划分 Train / Test Seen / Test Unseen。SwiftVLN 在 StreamVLN/ms-swift 上重构双记忆(短时滑动窗口对话 + 长时历史),并系统消融重叠窗口、采样、位姿、地图/聚类压缩等。卫星到 UAV 用轻量 token 级适配器对齐视觉表征。
- 数据管线(图2):对齐卫星与 OSM → 抽取闭合区域、显著点、地标、道路/水系图节点 → 按任务族生成长程位姿轨迹 → 把线索序列写成自然语言指令 → 打包标准 VLN episode。观测用 rotate-and-crop。
- Boundary:沿湖/场馆/建筑综合体边界飞行,含 partial-arc、full-loop、extended-loop,强调进度追踪与终点停止。Landmark:在转弯处旋转直到指定地标落入 egocentric 视野的指定区域。Route:沿道路、水系或混合路径,按“第一座桥左转/第三个路口停”等计数线索决策。
- 划分:Train 约 88.7%(15 城 56 场景);Test Seen 用训练场景新轨迹新指令;Test Unseen 用三座新城市新场景。词表约 4,740,平均指令约 41 词。
- SwiftVLN:短时多轮对话滑动窗口(容量 Nw,重叠 No)+ 长时历史记忆;可替换随机/时间偏置采样、初始帧、相对位姿 FiLM、地图记忆、全局/分段 token 聚类等。
- 卫星到 UAV:在配对影像上训练 token 级 Transformer 适配器,用对比与余弦损失把 UAV 视觉表征拉近卫星分支,再接到导航策略。
逐图理解论文
尺度缺口
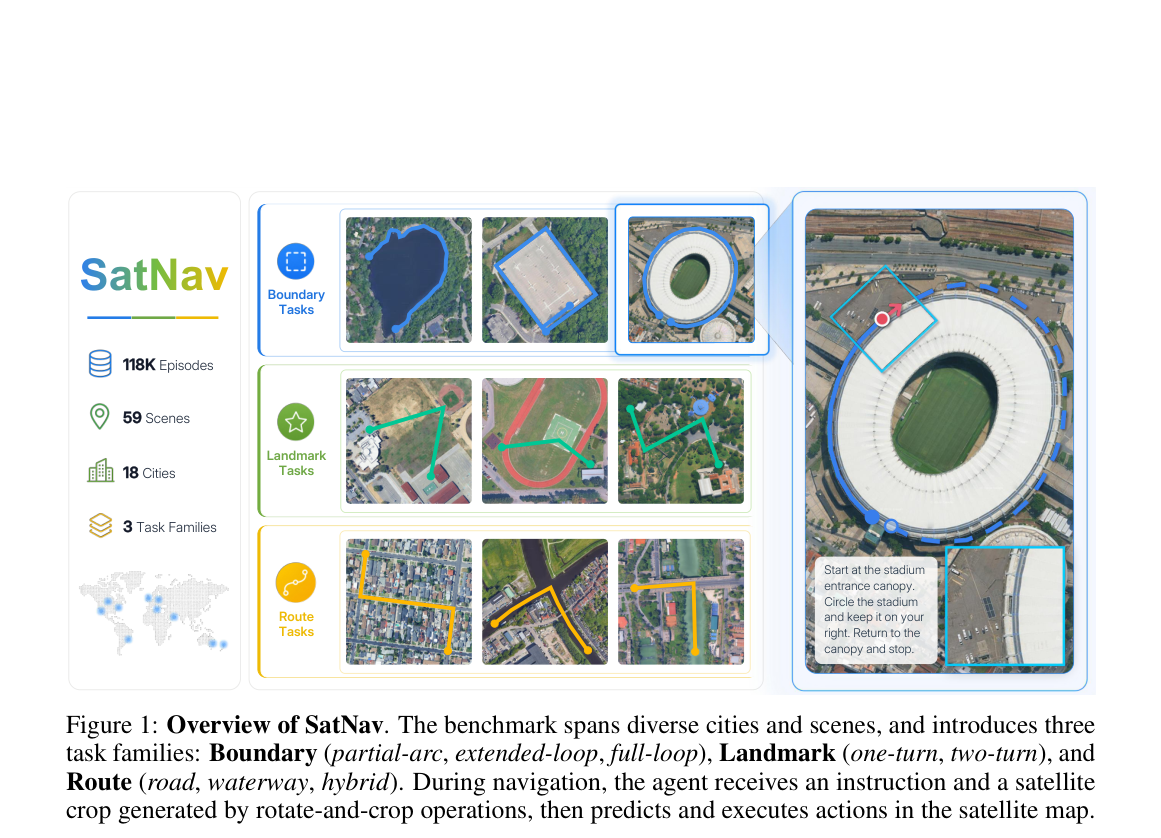
图1总览 SatNav:118K/59 场景/18 城与 Boundary、Landmark、Route 示意,右侧给出旋转裁剪观测与环体育场指令示例。适合作为特色图与开篇主图。
SwiftVLN
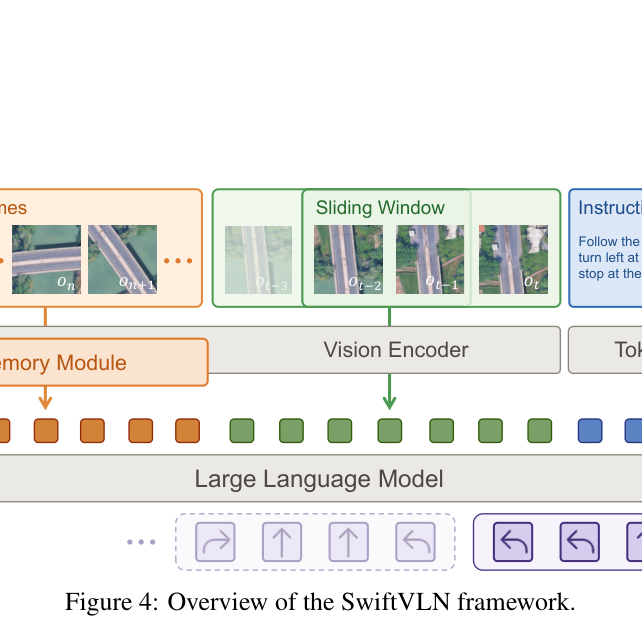
图4展示 SwiftVLN:历史帧进 Memory Module,滑动窗口视觉编码,指令 tokenization,一并送入 LLM 预测动作,对应可切换记忆实验平台。
基准结果
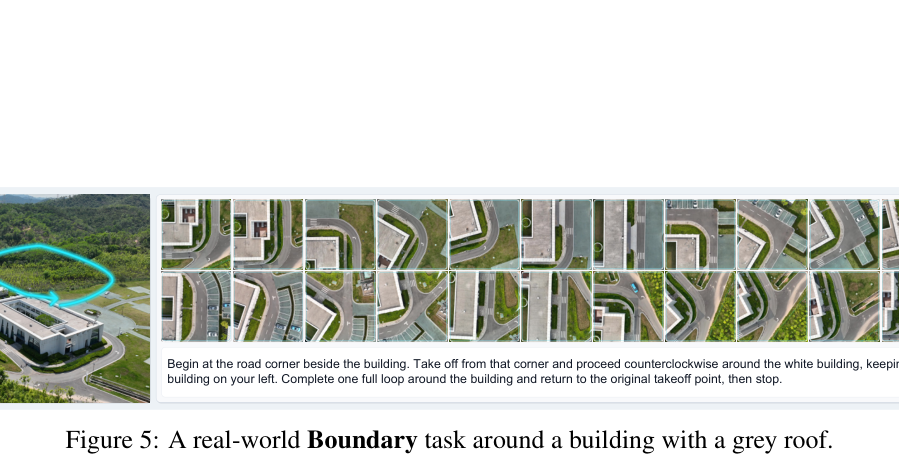
图5为真机 Boundary 示例:灰顶白楼环绕指令与一系列天底观测切片,支撑卫星训练策略迁移到真实 UAV 观测的叙事。
实验如何设计?
- 指标:SR、OS、SPL、NE、Steps。目标 10 m 内停车计成功,Landmark 放宽到 30 m;Boundary 需先离开起点超过 20 m 再返回才计。
- 基线含 Seq2Seq、CMA、OpenFly、NaVILA、UniNaVid、StreamVLN 等;标星表示在原导航检查点上继续 SatNav 微调。
- SwiftVLN 以通用 Qwen2.5-VL-3B 为骨干做记忆消融。
- 真机:DJI Matrice 4D,图传至本地 RTX 4090 在线推理;主文报告 18 条真实回合(每任务族 6)。
- 质量:人工审计 3,000 候选回合的指令—轨迹一致性。
关键结果与论文证据
- Seen 到 Unseen 全线掉点,说明新地理区域泛化仍难;多数方法 SR 与 SPL 接近,一旦偏航很难在开放卫星地图中挽回(表1,页8)。
- StreamVLN* 取得最高 SR/SPL/OS(Seen SR 67.3,Unseen 58.4);SwiftVLN 为 65.8 / 53.7,同时给出两侧最低 NE(34.05 / 62.29),并作为可控消融载体(页8)。
- 去掉长时记忆 SR 两侧都降 21.3 pp;短时窗口重叠 No=4 提升明显(Seen +5.5,Unseen +6.6);分段 token 聚类(STC)优于全局聚类(GTC)(表2,页9)。
- 真机上加视觉适配器使 overall SR 从 38.9 升到 55.6,Route 任务从 50.0 到 83.3(表3,页9);图5展示真实 Boundary 环楼任务。
- 3,000 候选人工审计接受率 94.3%(Boundary/Landmark/Route 拒稿率约 5.9/8.9/2.3%)(表8,页19)。
阅读时需要注意
- 卫星近似丢细节几何与部分飞行物理;不能替代全部真实空中感知。
- 可靠停车与 Unseen 泛化仍是主痛点;部分记忆压缩实现受共享编码器牵制。
- 真机样本有限,域适应仍需更多工况与扰动评估。
关联工作
- 室内长程与多阶段 VLN 提供记忆评测思想,但尺度不同。
- OpenFly、CityNav 等空中基准构成规模与资产路线对照。
- StreamVLN、地图记忆与历史压缩方法为 SwiftVLN 消融提供直接前序。