快速导读:GS-Voxel提出一种免拟合的稀疏体素结构化隐表示,将预优化的百万级3DGS重建确定性转换为体素对齐的稀疏latent,并通过分解式VAE和图像条件flow模型实现卫星图条件的大面积航空3DGS场景生成。
GS-Voxel解决的核心问题是:预优化的3DGS重建是无序、空间不规则的基元集合,基元数量随场景变化极大,无法直接输入需要固定通道维度和离散空间坐标的稀疏卷积生成模型。现有方法要么依赖全局固定基元预算,要么需要全局重排或逐场景拟合,难以处理百万级基元的航空场景。
本文的答案是:将3DGS确定性体素化。通过把归一化场景离散为R³体素网格,按高斯中心分配体素,按不透明度logit排序保留每体素top-Kin基元,并将子体素偏移、DC颜色、不透明度、log-scale和旋转四元数归一化后8-bit量化为固定宽度特征向量,GS-Voxel把无序基元集合变成稀疏结构化latent。这个转换是免拟合的——不需要任何优化步骤。
英文题目:GS-Voxel: Fitting-Free Structured Latents for Large-Scale 3DGS Generation
论文出处:arXiv 每日论文精选 · arXiv:2608.17988
原始论文:PDF / 论文页面
这篇论文解决什么问题?
潜在3D生成模型在物体级已经通过表示学习与生成建模的分离取得进展,但扩展到真实室外场景面临三重挑战:保持逼真外观、容纳大空间范围、保持可生成性。航空3DGS瓦片通常包含百万级基元,远超物体级场景的规模。
GaussianCube通过密度约束拟合获得固定数量高斯,再用Optimal Transport全局重排到预定义体素网格。L3DG在3D高斯上学习稀疏VQ-VAE,但面向物体和房间级场景。Can3Tok将场景级3DGS在全局固定基数下token化。TripoSplat的DeG-VAE支持自适应输出预算,但输入是表面采样点而非预优化3DGS参数集。
这些方法的共同问题是:要么需要全局重排或逐场景拟合,要么固定场景级基元预算,要么不直接处理预优化3DGS参数。GS-Voxel的关键区别在于:仅固定每体素容量,总容量随活跃体素数量增长,且转换是确定性的、免拟合的。
核心创新
- 免拟合的确定性GS-Voxel转换:无需逐场景优化、全局基元重排或固定场景级模板,直接将预优化3DGS体素化为稀疏结构化表示
- 容量随活跃体素数增长而非固定场景级基元预算,支持百万级基元的航空场景
- 分解式VAE将体素几何(层次细分与占用)与局部高斯属性分离建模,避免为空区域分配属性容量
- 重叠感知的瓦片推理实现超出训练裁剪范围的大面积(1,400m×800m)卫星图条件3DGS生成
- VLM(Qwen-VL-Plus)驱动的渲染视图质量过滤,结合几何覆盖测试筛选可靠监督视图
方法概览
GS-Voxel将归一化场景离散为R³体素网格,按高斯中心分配体素,按不透明度logit排序保留每体素top-Kin基元,将其子体素偏移、DC颜色、不透明度、log-scale和旋转四元数归一化并8-bit量化为固定宽度特征向量。分解式VAE分为Geometry VAE(建模层次细分与占用,输出(R/8)³几何latent)和Local Attribute VAE(在解码支撑上以每体素Kout固定槽位重建高斯属性)。生成采用基于TRELLIS.2的三阶段flow matching:稀疏结构flow预测粗占用,几何flow预测细分支撑,属性flow预测高斯参数。大面积生成通过重叠感知的瓦片推理(BFS螺旋遍历、repaint式重叠修复、羽化累积)实现。
- GS-Voxel转换(第4页):将归一化场景离散为R³体素网格,按高斯中心分配体素,按不透明度logit排序保留每体素top-Kin基元。子体素偏移、DC颜色、不透明度、log-scale和旋转四元数被归一化并8-bit量化为固定宽度特征向量。
- 分解式VAE(第5页):Geometry VAE建模层次细分与占用,输出(R/8)³几何latent;Local Attribute VAE在解码支撑上以每体素Kout固定槽位重建高斯属性。这种分解避免为空区域分配属性容量。
- 生成管线(第5页):采用基于TRELLIS.2的三阶段flow matching——稀疏结构flow预测粗占用,几何flow预测细分支撑,属性flow预测高斯参数。复用TRELLIS.2的稀疏结构VAE和o-voxel.io序列化层,但Gaussian特征schema为GS-Voxel专用。
- 重叠感知瓦片推理(第5页):通过BFS螺旋遍历、repaint式重叠修复和羽化累积,实现超出训练裁剪范围的大面积生成。
- VLM视图过滤(第6页):使用Qwen-VL-Plus对渲染视图进行质量过滤,结合几何覆盖测试筛选可靠监督视图。虚拟相机rig每窗口约3,900候选视图,过滤后保留约500–1,000可靠渲染。
- 训练数据(第6页):约18K样本(200m×200m),800验证,源场景级划分。
逐图理解论文
失败直觉:无序基元无法直接生成
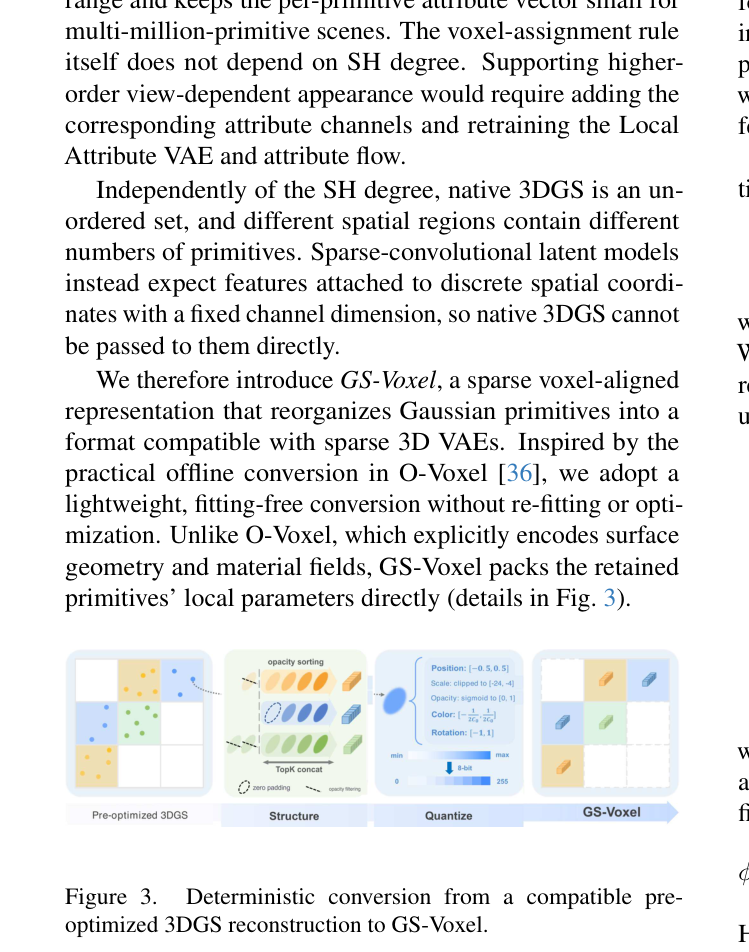
图3展示确定性转换过程。注意体素分配、top-Kin保留和特征量化三个步骤,这是GS-Voxel免拟合特性的核心。
研究缺口:免拟合的结构化转换
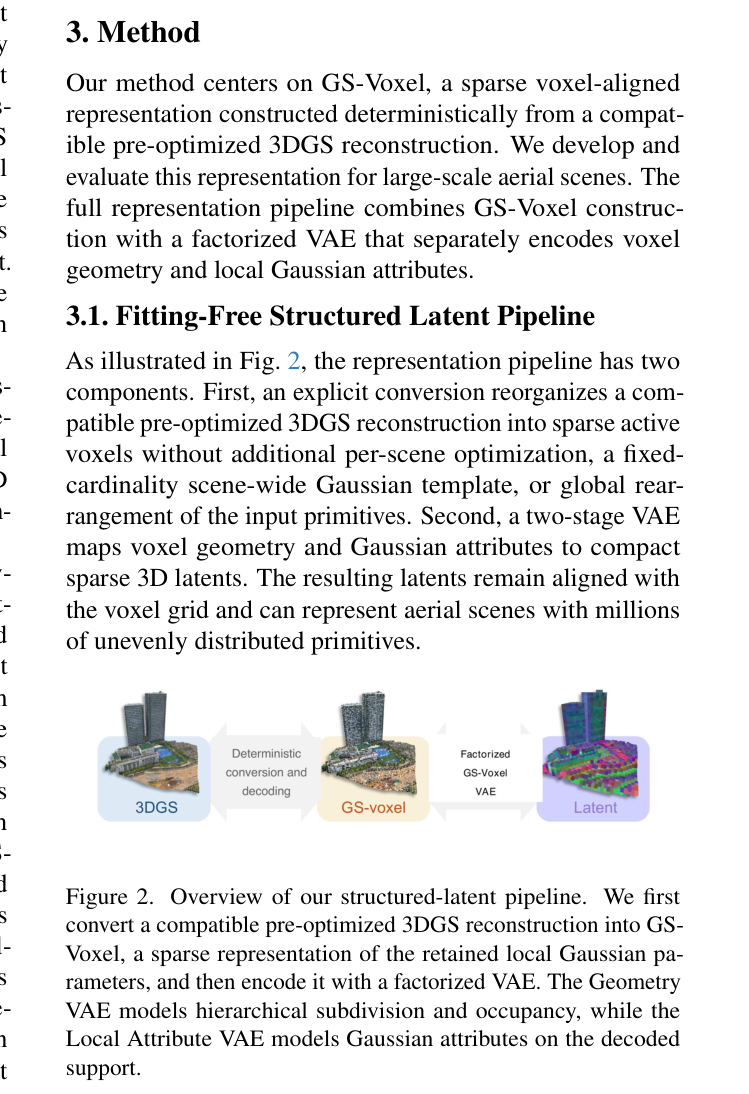
图2是结构化隐空间管线的总览。从左到右依次是预优化3DGS重建、GS-Voxel转换、分解式VAE编码,清晰展示了Geometry VAE与Local Attribute VAE的分离设计。
证据:分解设计的价值
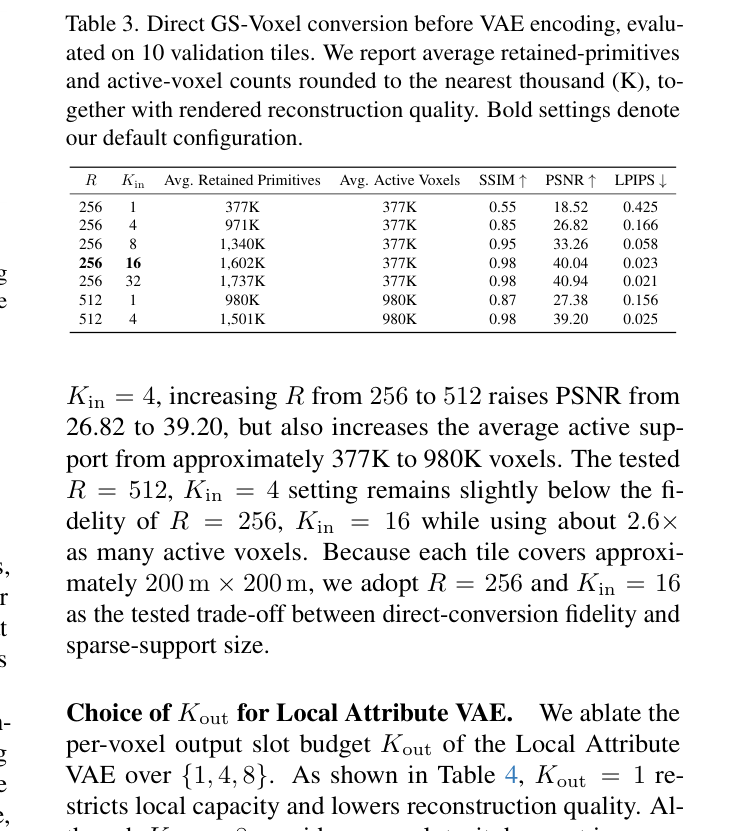
实验证据支持这个设计。直接转换消融显示,在R=256、Kin=16的默认配置下,百万级基元被保留,渲染质量几乎无损。更关键的是分解式VAE与单阶段VAE的对比:Geometry VAE的Shape IoU达到0.99,而单阶段VAE只有0.76。这说明把几何和属性分开建模,不是工程上的便利,而是支撑重建精度的实质性提升。
结论与意义
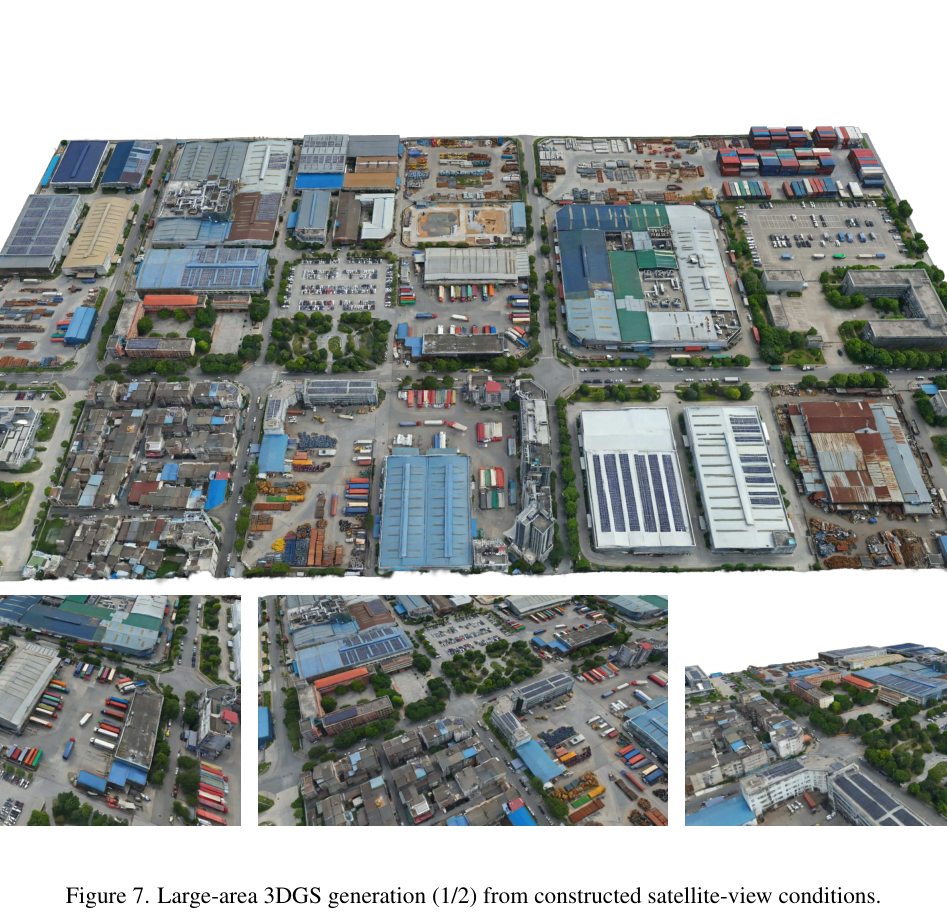
图7展示大面积3DGS生成的第一部分。注意瓦片之间的过渡区域,重叠感知推理的效果在此体现。
实验如何设计?
- 直接转换消融(第7页):在10个验证瓦片上评估不同R(256/512)和Kin(1/4/8/16/32)下的保留基元数、活跃体素数和渲染质量(SSIM/PSNR/LPIPS)。
- Kout消融(第7页):比较Local Attribute VAE的Kout∈{1,4,8}的渲染重建质量。
- 分解式VAE与单阶段VAE对比(第7-8页):Geometry VAE的Shape IoU和Local Attribute VAE的PSNR/SSIM/LPIPS。
- 瓦片级条件生成(第8页):以渲染鸟瞰图为条件生成200m×200m 3DGS瓦片,FID/KID评估。
- 大面积场景生成(第14-15页):使用构造的卫星图条件,通过重叠感知瓦片推理生成1,400m×800m场景。
关键结果与论文证据
- R=256, Kin=16时保留1,602K基元、377K活跃体素,SSIM 0.98、PSNR 40.04、LPIPS 0.021(第7页,表3)。
- R=256, Kin=32时保留1,737K基元,PSNR提升至40.94,SSIM 0.98、LPIPS 0.021(第7页,表3)。
- R=512, Kin=4时保留1,501K基元、980K活跃体素,PSNR 39.20、LPIPS 0.025(第7页,表3)。
- Kout=4时Local Attribute VAE达到PSNR 23.09、SSIM 0.62、LPIPS 0.331,为最佳配置(第7页,表4)。
- Geometry VAE的Shape IoU达0.99,Local Attribute VAE的PSNR 23.09;单阶段VAE的Shape IoU仅0.76、PSNR 21.01(第8页,表5),验证分解式设计的优势。
- 生成结果FID 28.0、KID 0.020(15K图像,自评估协议,第8页,表6)。注意表6为跨论文参考值,基线使用不同真值集和相机协议,不可直接比较。
- 大面积生成(第14-15页,图7-8):重叠感知瓦片推理成功生成1,400m×800m场景,五个裁剪区域展示局部外观和几何细节。
阅读时需要注意
- 当前实现仅支持SH0(视角无关颜色)航空场景,高次球谐需增加属性通道并重训VAE和flow。
- 训练依赖真实3DGS重建数据,受可用训练场景规模限制。
- 对渲染、真实和生成卫星图之间的传感器变化和域偏移鲁棒性未评估。
- top-Kin局部容量在极密集体素中可能丢弃基元,有限空间分辨率难以保留极薄结构。
- 未报告熵编码码率或率失真曲线,编码效率未系统评估。
- 未验证生成场景在下游规划、仿真或应急响应中的保真度和可控性。
关联工作
- GaussianCube(第3页):通过密度约束拟合获得固定数量高斯并用Optimal Transport全局重排到预定义体素网格;GS-Voxel避免全局重排和固定场景级模板。
- L3DG(第3页):在3D高斯上学习稀疏VQ-VAE并进行物体/房间级潜在扩散;GS-Voxel面向百万级航空场景。
- Can3Tok(第3页):将场景级3DGS在全局固定基数(40K)下token化;GS-Voxel仅固定每体素容量,总容量随活跃体素增长。
- TripoSplat(第3页):DeG-VAE支持自适应输出预算(33K–262K),但输入为表面采样点而非预优化3DGS参数集。
- TRELLIS.2 / O-Voxel(第5页):GS-Voxel复用其稀疏结构VAE和o-voxel.io序列化层,但存储的Gaussian特征schema为GS-Voxel专用。
- EarthCrafter(第3页):通过语义条件滑动窗口推理扩展场景;GS-Voxel采用重叠感知瓦片推理实现大面积生成。
- Sat2City / Sat2City v2(第2页):从卫星图生成城市资产但输出为mesh或建筑对象,非预优化3DGS重建的直接生成建模。
- XCube(第3页):基于稀疏体素层级的3D生成建模,输入为mesh/LiDAR而非预优化3DGS。