快速导读:本文提出LetOccVote,一种利用多视角观测在深度和语义上的投票共识来筛选可靠伪标签、抑制噪声,从而提升弱监督3D占据预测精度的高斯框架。
3D占据预测是自动驾驶与具身智能中的核心任务,但依赖昂贵的3D标注。近期研究转向利用视觉基础模型生成的2D伪标签进行弱监督学习,然而这些标签固有的几何不一致与语义混淆严重制约了预测精度。
LetOccVote 提出了一种基于3D高斯的弱监督框架,核心思想是“共识即可靠”。它不直接信任单帧伪标签,而是通过多视角观测在深度和语义维度上进行投票,显式区分可靠与不可靠的监督信号,从而在无需3D标注的情况下显著提升占据预测性能。
英文题目:LetOccVote: Learning Weakly Supervised 3D Occupancy through Consensus
论文出处:arXiv 每日论文精选 · arXiv:2609.04846
原始论文:PDF / 论文页面
这篇论文解决什么问题?
现有弱监督方法如 GaussTR 和 GaussianFlowOcc 主要关注如何更好地对齐3D表示或利用时序信息,但大多将2D伪标签视为“给定”的监督信号,缺乏对标签质量的显式评估。当基础模型在遮挡、反光或语义模糊区域产生错误时,这些噪声会直接污染3D占据预测。
本文指出的研究缺口在于:如何利用多视角观测之间的一致性来评估伪标签的可靠性?这与3D检测中利用伪标签可靠性的思想(如 3DIoUMatch)一脉相承,但在占据预测领域尚属空白。
核心创新
- 提出Depth Vote机制,利用跨帧几何共识在特征提升前修正或拒绝不可靠的伪深度,提高几何重建稳定性。
- 提出Semantic Vote机制,通过3D空间语义投票区分可靠与争议样本,构建特征池以掩码不可靠语义标签,增强语义判别能力。
- 设计了基于投票共识的弱监督训练策略,无需3D标注即可从2D伪标签中有效学习几何和语义占据。
方法概览
LetOccVote是一个基于3D高斯的弱监督占据预测框架。它包含两个核心投票机制:1. Depth Vote:利用跨帧几何一致性验证伪深度,通过k帧投票规则修正一致深度、拒绝矛盾深度,用于特征提升和深度监督;2. Semantic Vote:在3D空间中聚合语义观测,通过多数投票确定体素类别,构建可靠特征池和争议特征池,基于特征相似度掩码不可靠的语义伪标签,并增强可靠监督。
- Depth Vote 机制:利用跨帧几何一致性验证伪深度。通过 k 帧投票规则,若多数帧的深度一致则修正当前帧,若矛盾则拒绝该深度,用于特征提升和深度监督。
- Semantic Vote 机制:在3D空间中聚合语义观测,通过多数投票确定体素类别。构建可靠特征池和争议特征池,基于特征相似度掩码不可靠的语义伪标签。
- 3D高斯表示:采用可微分3D高斯原语表示场景几何和语义,支持高效的渲染与监督。
- 弱监督训练策略:结合投票共识结果,对可靠标签施加强监督,对不可靠标签施加弱监督或掩码,实现噪声鲁棒学习。
- 时序因果性设计:Depth Vote 中的拒绝机制在当前帧被禁用,仅用于邻帧,以避免时序因果性偏差。
逐图理解论文
噪声困境
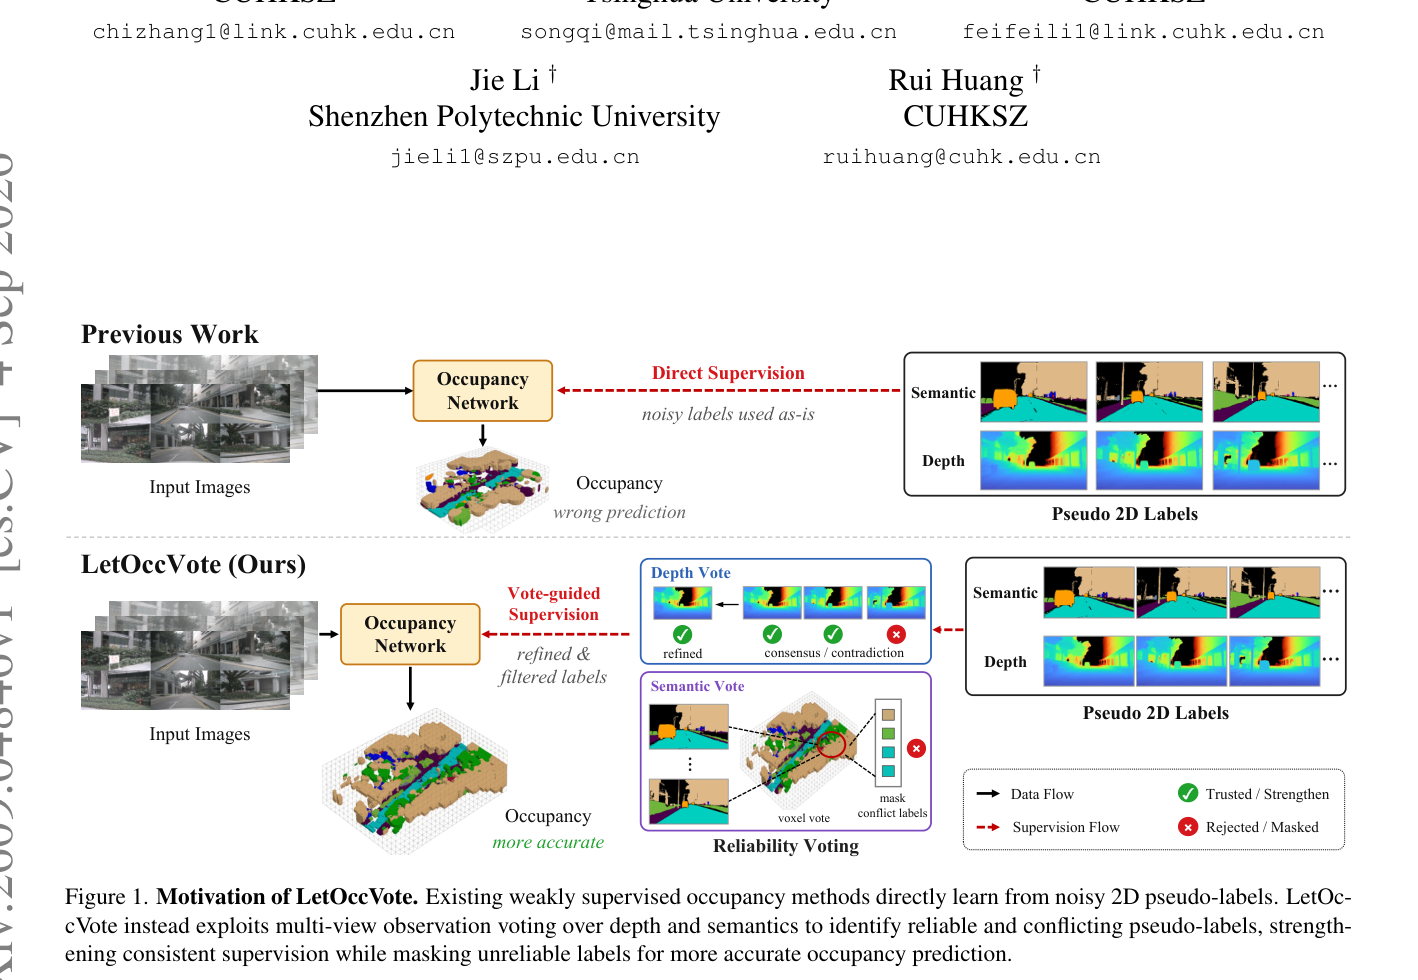
该图直观展示了 LetOccVote 的动机:现有方法直接学习噪声2D伪标签,而 LetOccVote 通过多视角投票识别可靠与冲突标签,强化一致监督并掩码不可靠标签。
共识机制
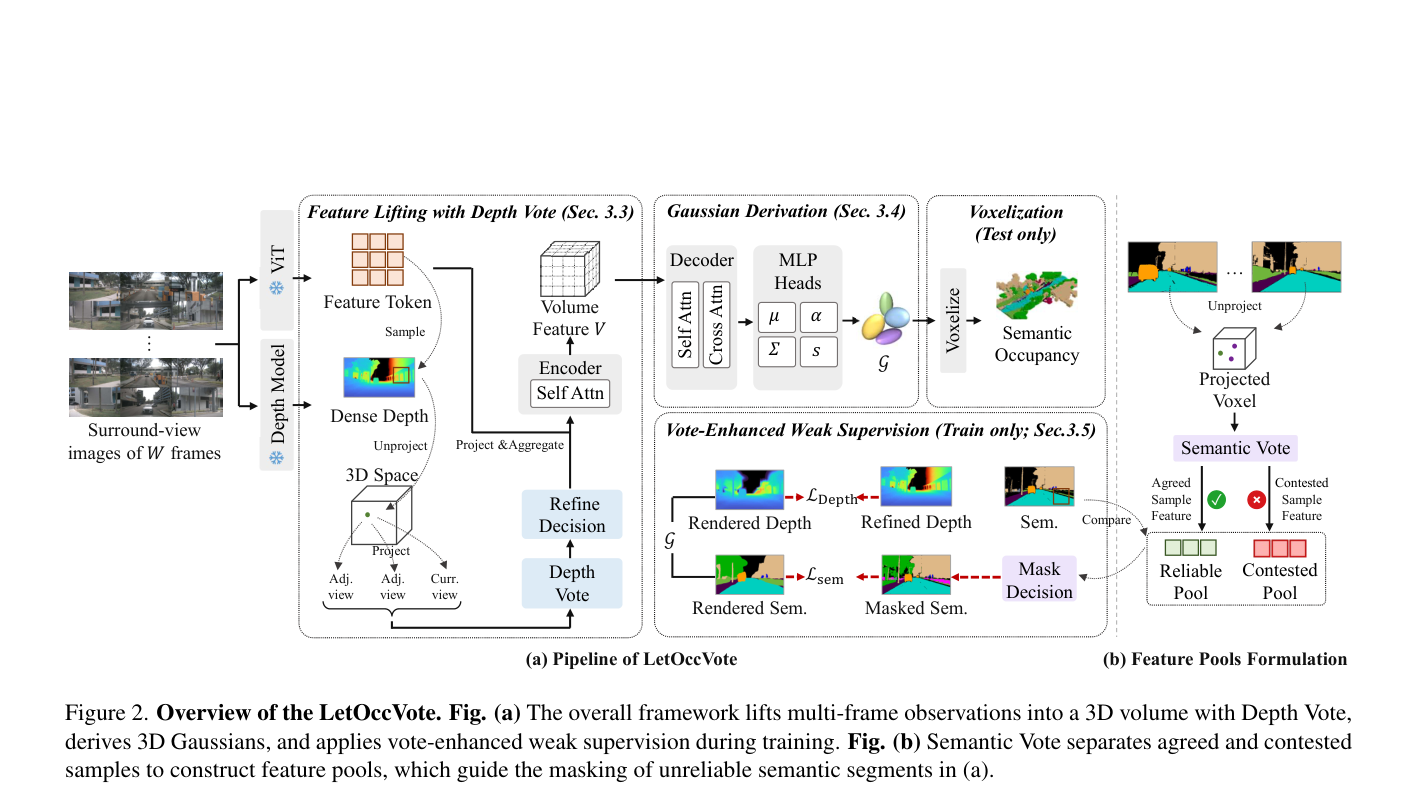
该图概述了 LetOccVote 框架:(a) 整体流程,利用 Depth Vote 将多帧观测提升至3D体素,推导3D高斯并应用投票增强的弱监督;(b) Semantic Vote 分离一致与争议样本,构建特征池以指导掩码。
性能验证
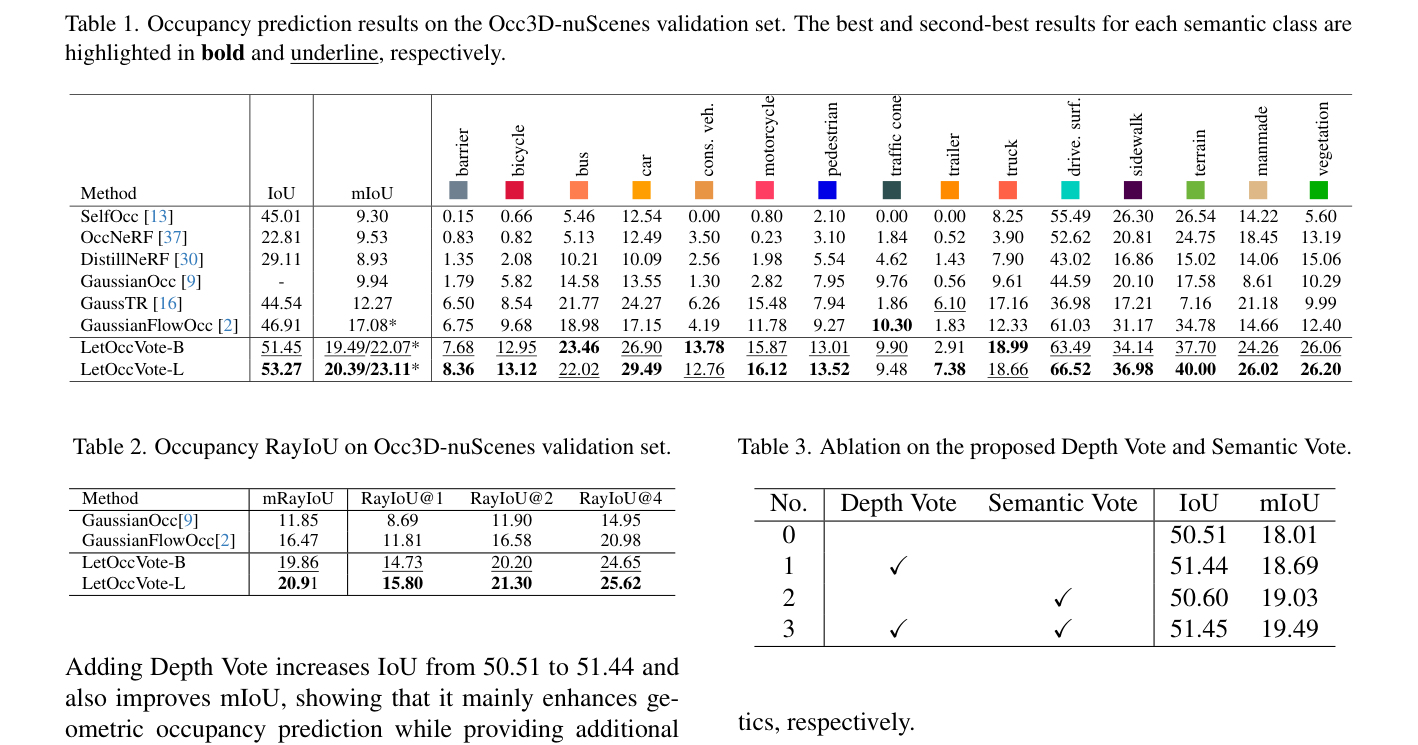
该表展示了 LetOccVote 在 Occ3D-nuScenes 验证集上的占据预测结果,LetOccVote-L 在多数语义类别上取得最佳性能,验证了方法的有效性。
鲁棒性
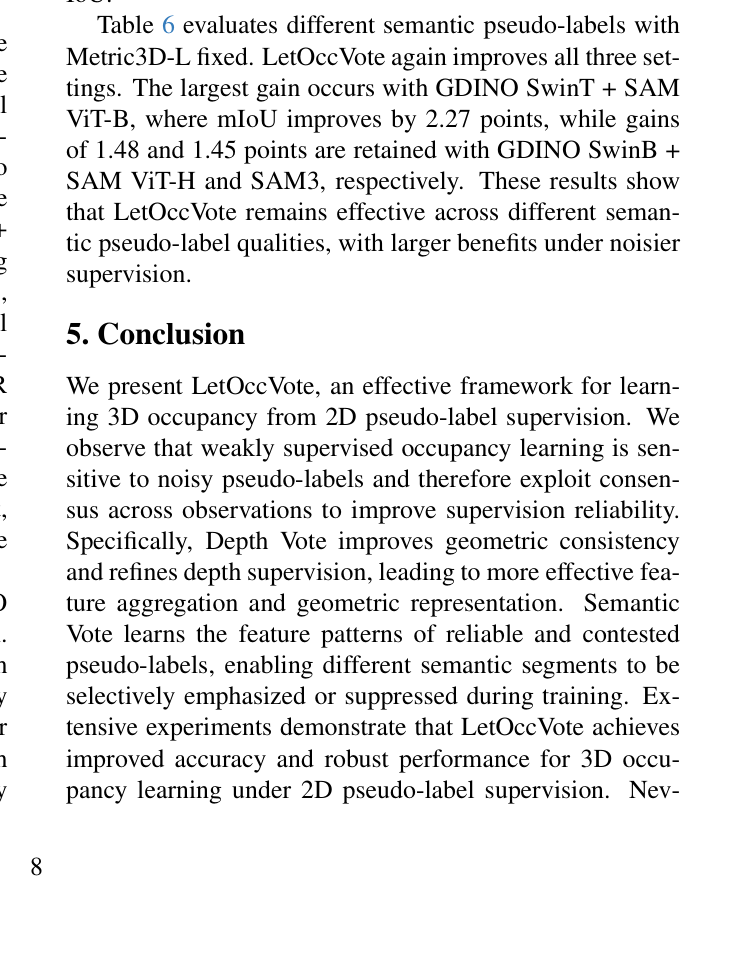
鲁棒性实验表明,LetOccVote 在不同质量深度和语义模型下均保持性能增益,尤其在噪声标签下优势更明显,证明共识机制的噪声鲁棒性。
Figure 3
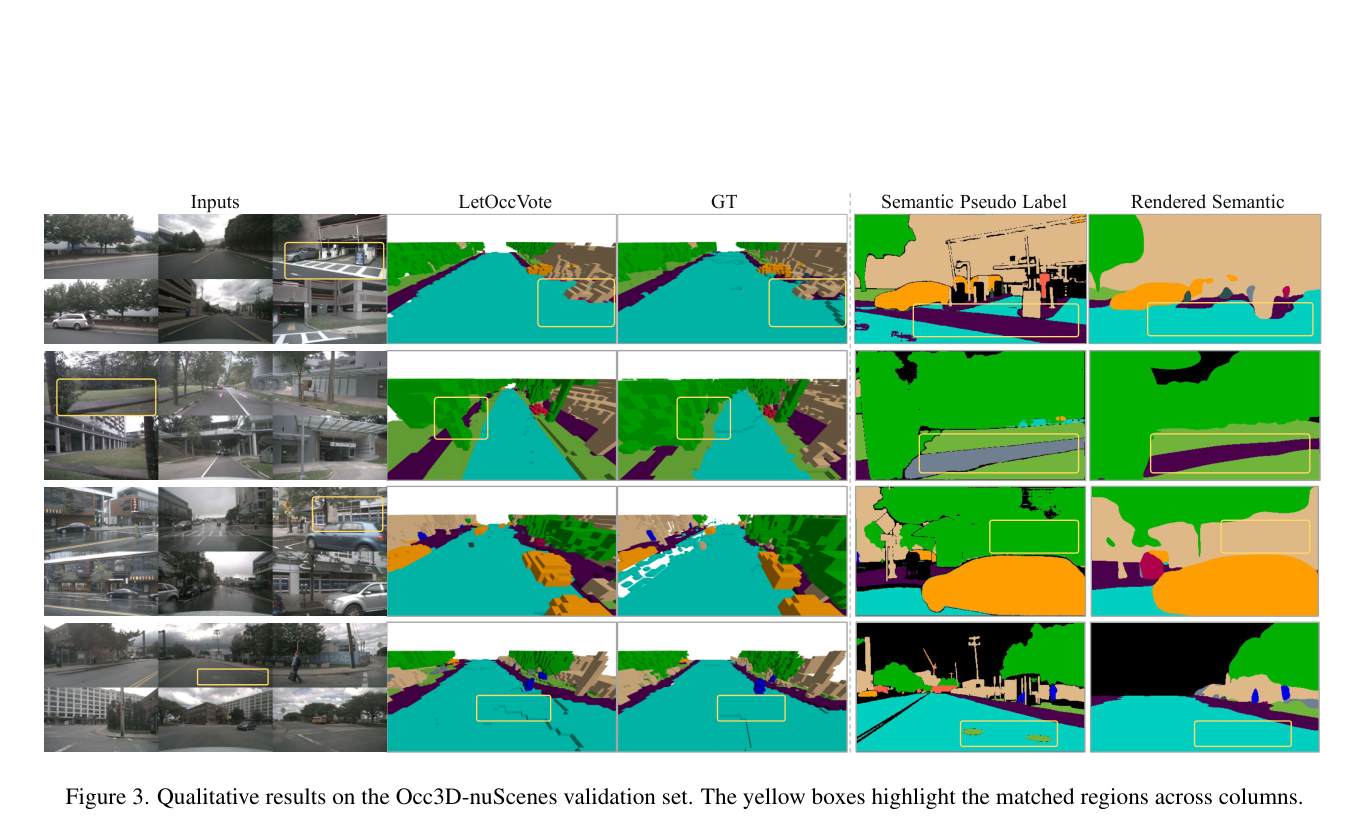
Figure 3. Qualitative results on the Occ3D-nuScenes validation set. The yellow boxes highlight the matched regions across columns.
实验如何设计?
- 数据集:Occ3D-nuScenes 验证集。
- 基线方法:GaussTR, GaussianFlowOcc 等现有弱监督方法。
- 评估指标:IoU, mIoU, RayIoU。
- 消融实验:验证 Depth Vote 和 Semantic Vote 各自及组合的有效性。
- 鲁棒性实验:测试不同质量深度模型(Metric3D-S/L/G)和语义模型(GDINO+SAM, SAM3)下的性能增益。
- 超参数分析:研究时间窗口 W 和投票阈值 k 对性能及内存占用的影响。
关键结果与论文证据
- LetOccVote-L 在 Occ3D-nuScenes 上取得 53.27 IoU 和 20.39 mIoU,显著优于 GaussianFlowOcc 的 46.91 IoU 和 17.08* mIoU(Page 7)。
- LetOccVote-L 的 mRayIoU 达到 20.91,高于 GaussianFlowOcc 的 16.47,表明几何重建更稳定(Page 7)。
- 消融实验显示,添加 Depth Vote 使 IoU 从 50.51 提升至 51.44;进一步添加 Semantic Vote 使 mIoU 提升 1.02 点至 19.49(Page 7)。
- 鲁棒性实验表明,在使用更噪声的语义标签(GDINO SwinT + SAM ViT-B)时,LetOccVote 相比基线提升 mIoU 2.27 点,证明其在噪声监督下更具优势(Page 8)。
- 时间窗口 W 增大虽提高精度,但显著增加内存占用,需在精度与效率间权衡(Page 7-8)。
阅读时需要注意
- 对于语义模糊类别和严重噪声的伪标签,性能提升可能有限。
- 较大的时间窗口 W 显著增加内存占用,限制其在资源受限场景的应用。
- 依赖基础模型生成的伪标签质量,基础模型本身的系统性偏差可能影响性能上限。
关联工作
- GaussTR:利用基础模型对齐3D表示,但未显式评估伪标签可靠性。
- GaussianFlowOcc:利用时序观测和注意力机制,主要关注表示学习而非标签筛选。
- 3DIoUMatch / ST3D / HSSDA:3D检测中利用伪标签可靠性的方法,本文借鉴其思想用于占据预测。