快速导读:Track2Art 从带物体掩码的 RGB-D 交互视频构建持久视觉-几何轨迹 token,经可变基数刚体部件发现与旋转等变的学习-解析关节几何头,前馈恢复部件、有向运动学图、关节类型与轴枢,无需真值部件数或测试时优化。
铰接物体由多个刚体部件与约束关节组成。现有路线要么先重建几何再推关节,要么在测试时做昂贵优化,并常需要真值部件数或关节拓扑。Track2Art 假设关节关系直接体现在持久运动里:同一刚体上的点一起动,部件之间的相对运动暴露约束。
方法把 RGB-D 交互视频转为融合 CoTracker 潜变量、DINOv2 外观与 3D 轨迹几何的 track token,用刚性感知集合预测发现可变数量部件,再预测有向连接、关节类型,并用旋转等变的学习-解析头恢复轴与枢轴。对齐 20 物体 PartNet-Mobility 套件上达到 0.695 Point IoU 与 0.410 J@20,且无需结构先验。独立代码公开状态待核验。
英文题目:Track2Art: Articulated Object Model Recovery with Visual-Geometric Track Representations
论文出处:arXiv 每日论文精选 · arXiv:2609.27675
原始论文:PDF / 论文页面
这篇论文解决什么问题?
机器人开关门、抽抽屉需要的不只是表面网格,而是可执行的运动学:哪些部件在动、如何连接、关节轴在哪。
重建驱动方法把运动学绑在对应与重建质量上;优化驱动方法难以扩展;仅用轨迹坐标又丢掉了预训练跟踪器内部的时空表征。
因此需要一种前馈框架:既保留度量运动,又利用跟踪潜变量与外观线索,在不知道部件数的情况下恢复完整铰接图。
核心创新
- 融合预训练跟踪潜变量、DINO 外观与显式 3D 轨迹几何的视觉-几何轨迹表示。
- 把刚体部件发现写成无需给定部件数的可变基数集合预测,并用刚性运动监督。
- 学习-解析结合的旋转等变关节几何头,前馈输出有向连接、类型与轴枢。
方法概览
1) 用冻结 CoTracker3 跟踪掩码内点并抬到世界系 3D 轨迹,拼接 CoTracker 潜变量、DINOv2 描述子与 32 维几何描述子得 track token。2) DETR 风格编码器-解码器做可变基数部件集合预测,Slot Existence 决定激活部件数。3) Softmax 分配后以加权 Kabsch 估计部件刚体变换,用刚性损失监督。4) 成对关系头预测边与关节类型;旋转等变轴融合结合平移/旋转/结构/叉乘提议,再做轴一致直线精炼与运动回放损失。
- 视觉-几何轨迹:在物体掩码内采样查询点,冻结 CoTracker3 得到二维轨迹并据深度与位姿抬到世界系;构造含参考位置、端点位移、最大运动、可见比与稀疏位移采样的 32 维几何描述子;再拼接时序池化的 CoTracker 潜变量与 DINOv2 patch 描述子形成 fi=[hi;gi]。
- 可变基数部件发现:Transformer 编码 track token,Kmax 个可学习 slot query 经交叉注意力解码部件候选;存在头选择激活子集,训练时用 Hungarian 匹配真值部件。
- 刚性感知分配:softmax 得到 track-to-slot 概率;对相邻帧用加权 Kabsch 估计部件相对刚体变换,并以尺度归一重建误差作 Lrigid,仅训练期使用。
- 运动学与关节几何:用证据聚合的成对特征预测边与类型;从相对平移、相对旋转对数、结构方向及其叉乘构造方向提议,经旋转不变诊断向量学习权重并做二阶矩融合得到等变轴;转动副再在垂直于轴的平面内精炼轴线位置,并用关节坐标回放监督运动一致性。
逐图理解论文
失败直觉
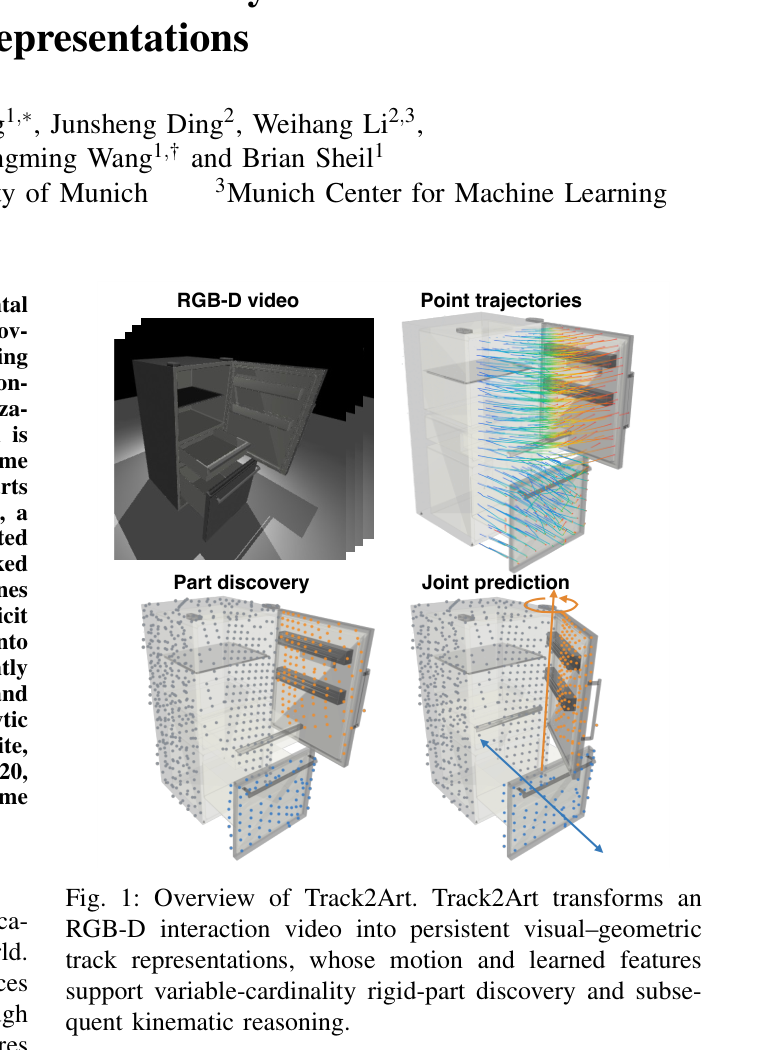
概念总览四宫格:RGB-D 冰箱交互、彩色点轨迹(门弧线/抽屉直线)、按颜色聚类的部件发现、以及转动副竖直轴与移动副滑移箭头的关节预测。
方法贡献
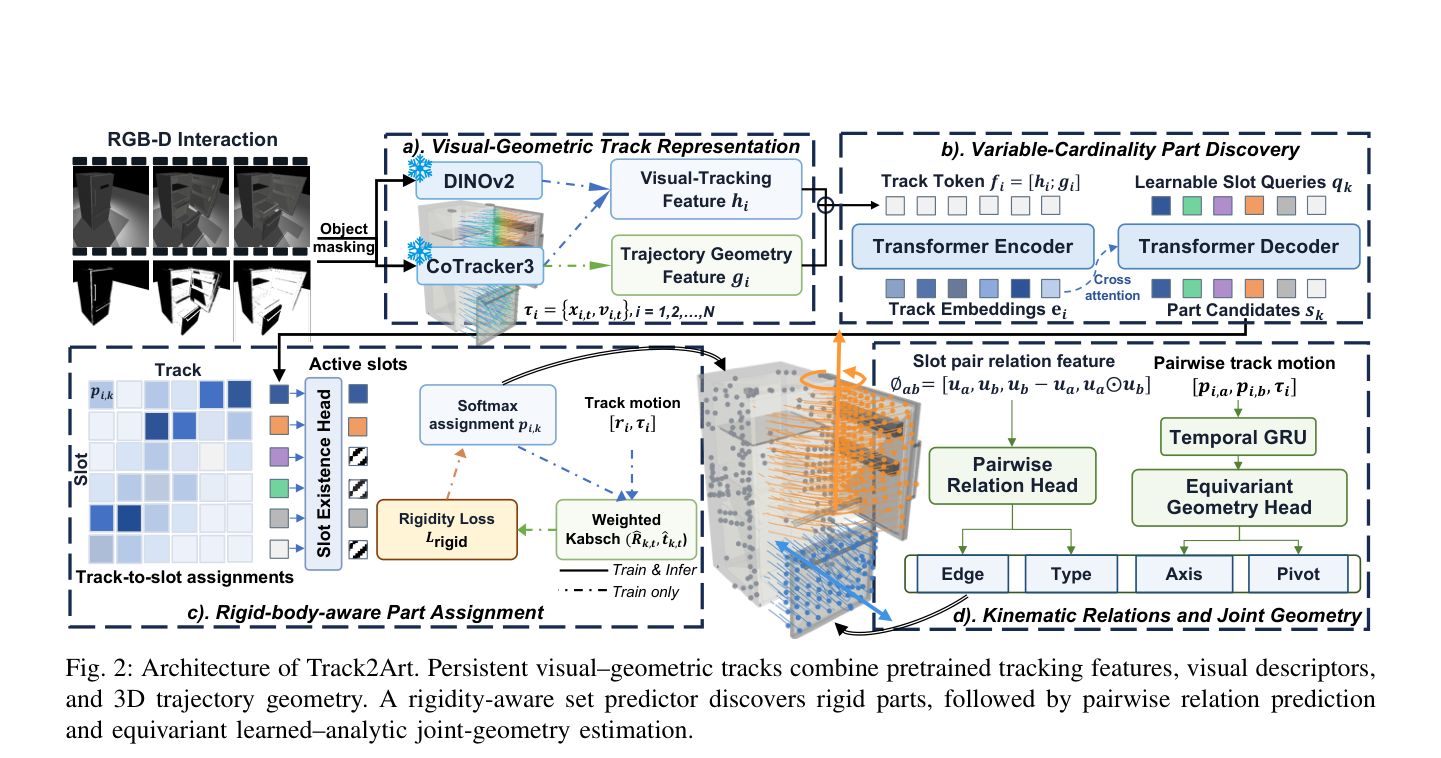
架构图 (a)-(d):DINOv2+CoTracker3 构成 track token;编码器-解码器 slot 发现部件;加权 Kabsch 与 Lrigid;成对关系头与等变几何头输出 Edge/Type/Axis/Pivot。中央点云显示门旋转与底座静止。
关键证据
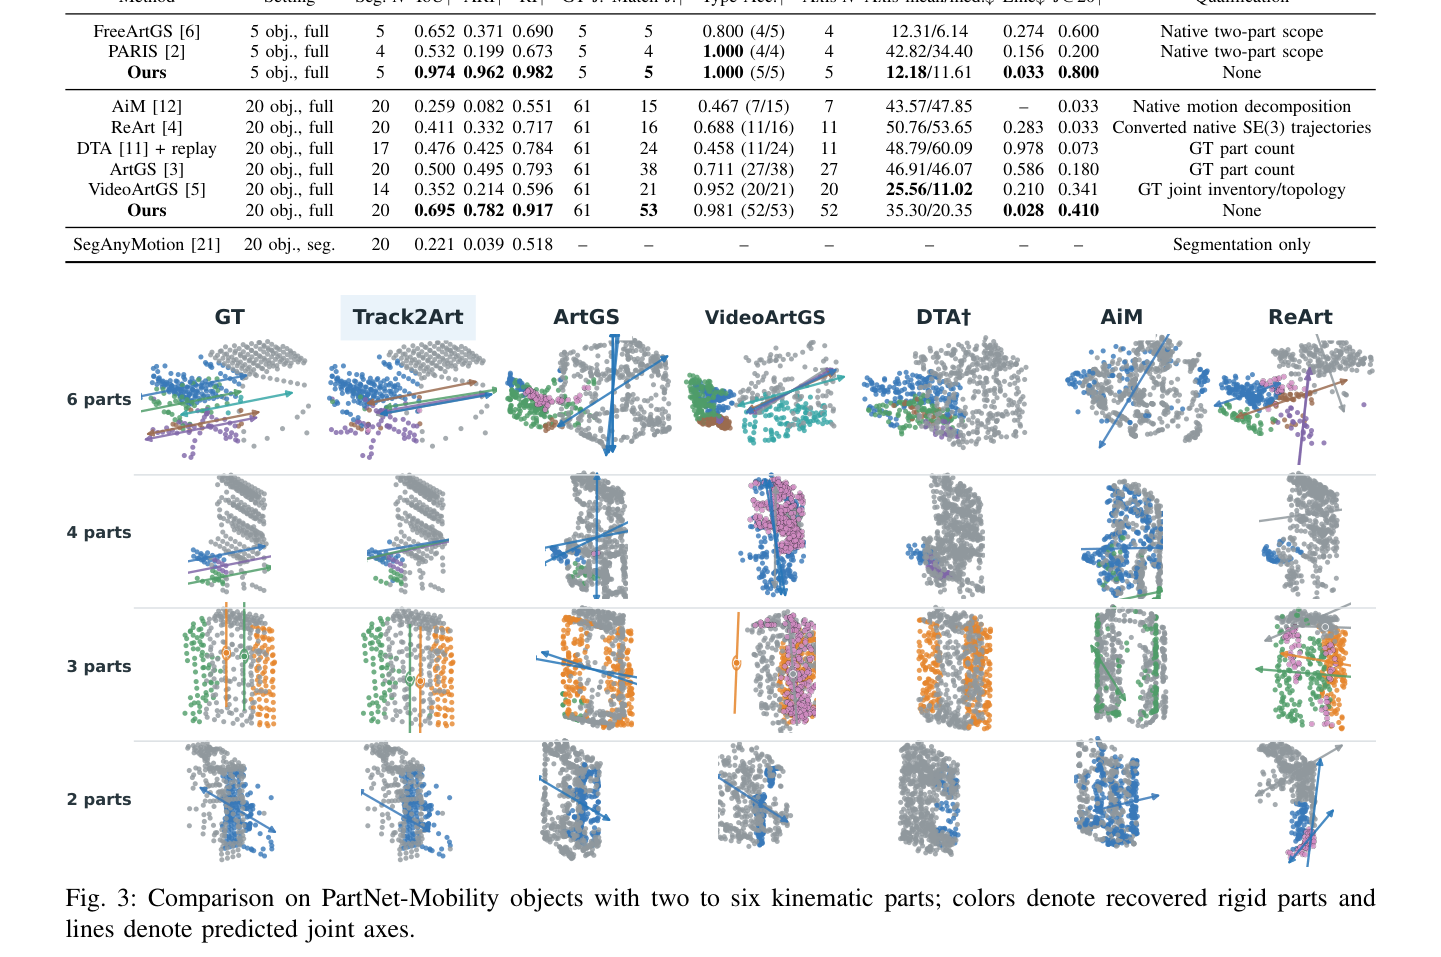
上表为多方法对齐对比,Ours 在 20 物体上 IoU 0.695、Match 53、Type Acc 0.981、J@20 0.410 且 Qualification=None;下图 2–6 部件点云,Track2Art 颜色与轴线最接近 GT。
迁移与结论
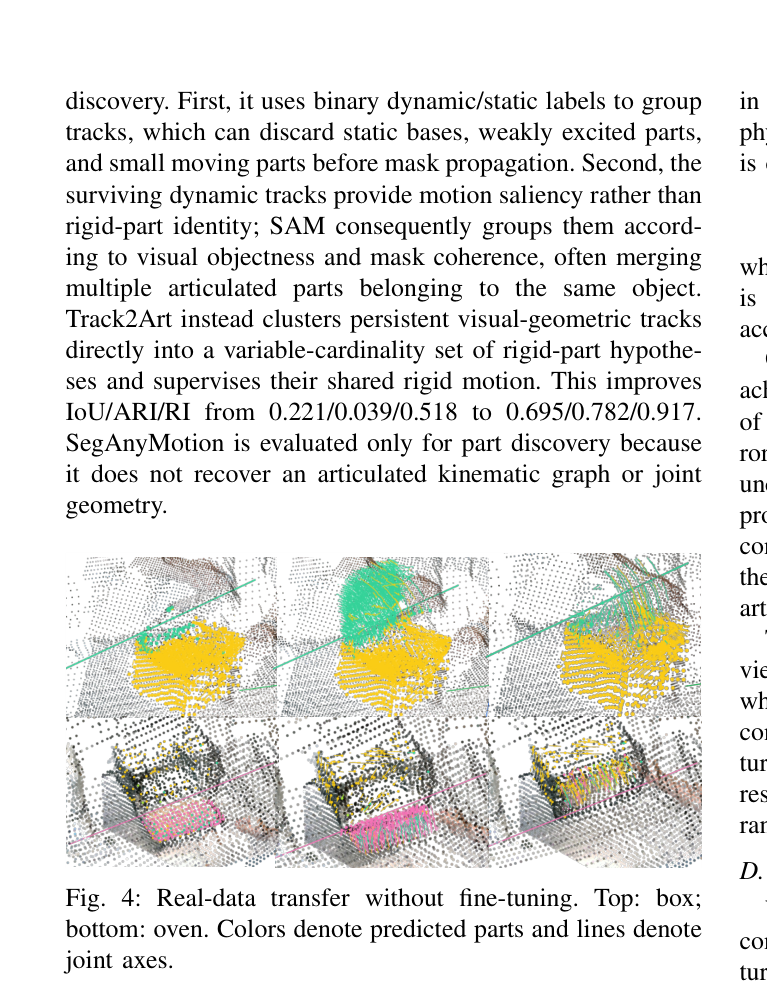
真实数据零微调:上行箱盖黄底绿盖与青色铰链轴;下行烤箱门粉色部件与底部洋红轴。说明合成训练可迁移,但也暗示深度噪声风险。
实验如何设计?
- PartNet-Mobility 860 物体按实例划分 616/122/122;固定连接体折叠为最大运动学刚体;两阶段训练:先部件发现,再冻结后训关系与几何头。
- 评测在方法无关的源帧参考点上做匈牙利对齐;报告 IoU/ARI/RI、Match、Type Acc、轴角误差、归一化线误差与 J@20。
- 外部方法按匹配评测范围分组,Qualification 列标明其原生两部件范围、真值部件数或关节清单等额外假设。
关键结果与论文证据
- 5 物体全设置:IoU/ARI/J@20 为 0.974/0.962/0.800,优于 FreeArtGS 与 PARIS(第 6 页 Table II)。
- 20 物体全设置:IoU 0.695、匹配 53 关节、Type Acc 0.981、J@20 0.410,Qualification 为 None(第 6 页)。
- 相对 SegAnyMotion,部件发现 IoU/ARI/RI 大幅提升,因其二值动/静标签与 SAM 物体性会合并同物体多部件(第 7 页)。
- LightWheel:边 F1=1.000 但 ARI 与轴精度下降;真实箱盖与烤箱门可无微调恢复部件与轴,玻璃门深度噪声仍会导致轨迹被吸收进错误部件(Figure 4)。
阅读时需要注意
- 度量几何对域迁移更敏感,连通性不能保证轴精度。
- 依赖掩码质量、深度与相机标定;输入假设与部分基线不完全等价。
- 真实玻璃等透明/反光表面会破坏跟踪。
- 预印本;代码与项目页公开状态待核验。
关联工作
- 相对 FreeArtGS/ArtiPoint,本文强调 Coord.+Latent 轨迹用法与前馈推理。
- 相对 ArtGS/VideoArtGS/DTA,去掉真值部件数或关节拓扑依赖。
- 相对 SegAnyMotion,目标从动态物体分割转为铰接刚体部件与关节图。